
 e

La precisione di un ricevitore GNSS dipende da molti fattori, ad esempio l'antenna utilizzata, la dinamica del veicolo, la visibilità del cielo...
Quindi, ogni volta che vedi un dato di precisione, dovresti chiederti in quali condizioni sia stato misurato.
In questo test volevamo concentrarci su precisione e ripetibilità, perciò abbiamo predisposto un banco di prova speciale:
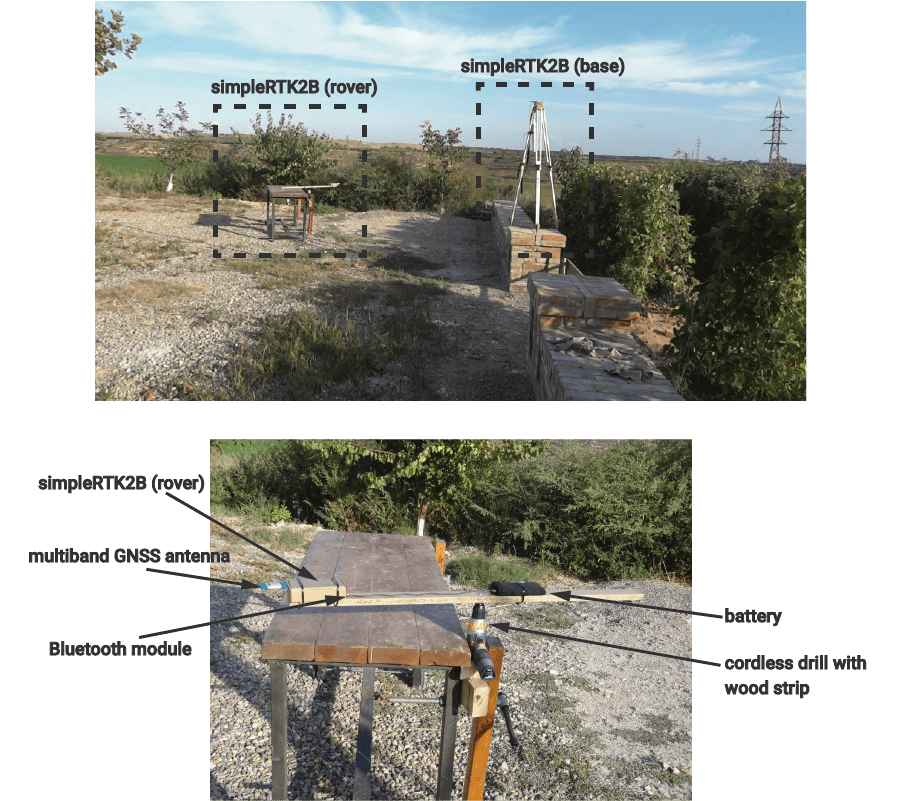
Condizioni del test:
- Le schede simpleRTK2B usate come base e rover sono prototipi
- Antenna GNSS multibanda passiva per base e rover.
Le antenne finali (sia OEM che IP65) saranno attive, con una ricezione del segnale migliore. - Trapano in rotazione a una posizione di attivazione fissa, con una velocità di circa ~38 rpm
- Distanza (raggio) dall'antenna GNSS al centro del trapano pari a 60,96 cm
- Velocità dell'antenna GNSS di circa ~2,3 m/s
- simpleRTK2B in funzione in configurazione base-rover (RTK)
- simpleRTK2B configurato per registrare dati a 5 Hz
- 41,7 minuti di dati (12.510 punti), inclusi avvio e arresto del trapano.
Se ti interessa, il log completo del test può essere scaricato qui. - Tutti i risultati mostrati sono privi di post-elaborazione o filtraggio.
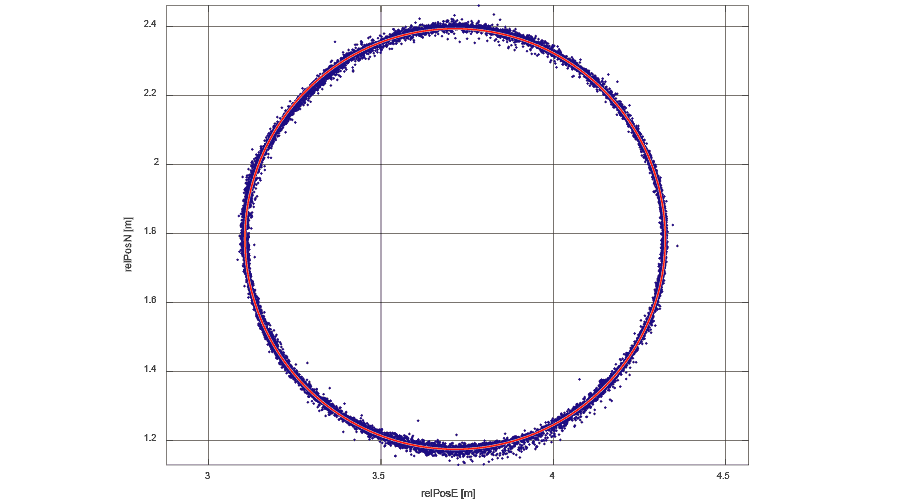
Risultati del test, che mostrano la posizione relativa rispetto alla base (blu) e la posizione reale (rossa):
Per ciascuno dei 12.510 punti è stato calcolato l'errore rispetto alla posizione reale; di seguito vengono mostrati l'istogramma PDF e la CDF, interpolati con una distribuzione di Weibull:
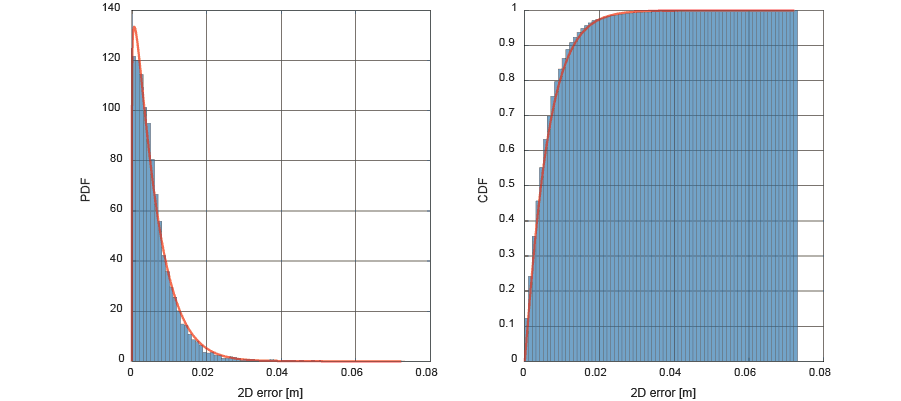
La precisione è:
- <7mm (~1σ, 68% of the points have an accuracy better than 7mm)
- <1.7cm (~2σ, 95.45% of the points have an accuracy better than 1.7cm)
- <3.8cm (~3σ, 99.73% of the points have an accuracy better than 3.8cm)