
 e


Come configurare Unicore UM980, UM981 e UM982
Introduzione
Questa pagina è valida solo per i modelli simpleRTK3B Budget (UM980), simpleRTK3B Fusion (UM981) e simpleRTK3B Compass (UM982) basati sul modulo Unicore.
Installa Uprecise
È possibile scaricare il software UPrecise da qui. Si tratta di un file ZIP. La password per decomprimerlo è 1234.
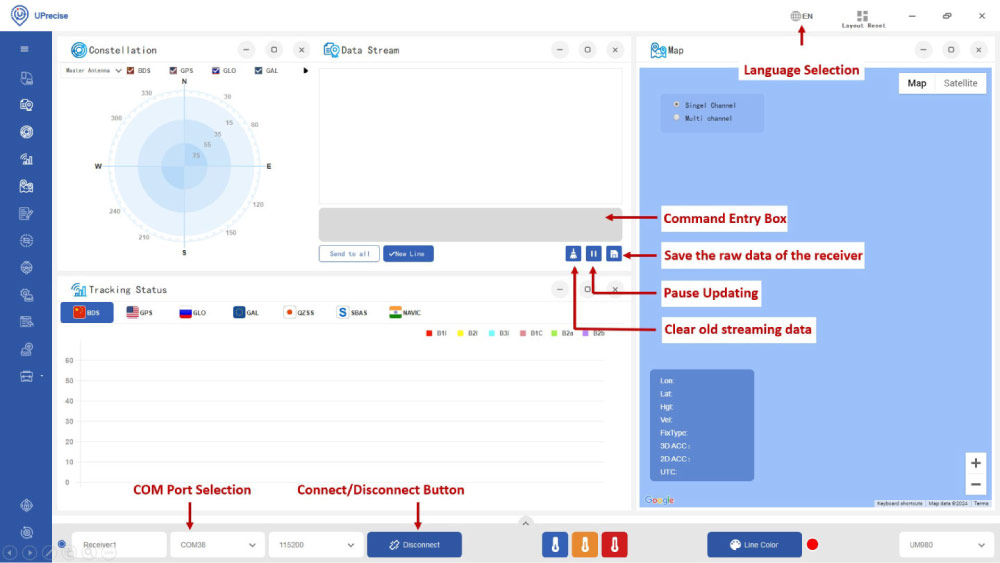
Una volta scaricato, selezionare il file eseguibile e seguire le istruzioni per installare il software sul proprio computer. Si noti che il software è attualmente supportato solo su sistemi operativi Windows 7/8/10 a 64 bit. Per impostazione predefinita, il software sarà in cinese; è possibile passare all'inglese come mostrato nell'immagine qui sotto.
Connettiti a UPrecise
- Collega l'antenna GNSS al ricevitore. Assicurati che l'antenna abbia una buona visuale del cielo per verificare il corretto funzionamento. In caso contrario, non sarà possibile ricevere i segnali satellitari.
- Collega il ricevitore al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS.
- Apri Uprecise. Seleziona la porta COM (se non sai quale sia, controlla Gestione dispositivi sul tuo PC). Per la velocità di trasmissione, scegli115200oAUTO. Premi Connetti.
Configurare il ricevitore
Configurazione tramite comandi
Per configurare il ricevitore, è sufficiente copiare e incollare i seguenti comandi su Uprecise o su altri strumenti da terminale.
| Configurazione | Comandi |
|---|---|
| Base Utilizzare la funzione di ottimizzazione automatica per accedere alla modalità stazione base con una durata massima di 120 s e un limite di distanza di 2,5 m. | config signalgroup 2 config pvtalg multi mode base time 120 2.5 gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 RTCM1006 COM2 10 RTCM1033 COM2 10 RTCM1074 COM2 1 RTCM1084 COM2 1 RTCM1094 COM2 1 RTCM1114 COM2 1 RTCM1124 COM2 1 RTCM1230 COM2 10 saveconfig |
| Rover 1 Hz | config signalgroup 2 config pvtalg multi mode rover gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 saveconfig |
| Rover 20 Hz | config signalgroup 2 config pvtalg multi mode rover gngga 0.05 gnrmc 0.05 gpgst 0.05 gngsv 1 gngsa 1 saveconfig |
| Invia dati NMEA completi a 1 Hz al plugin Questa configurazione consente di collegare il ricevitore al proprio dispositivo mobile tramite Bluetooth, BLE oppure di utilizzare plugin radio e di comunicazione di altro tipo sulla presa Xbee. | config signalgroup 2 config pvtalg multi mode rover gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 gngga com2 1 gpgst com2 1 gngsv com2 1 gngsa com2 1 gnrmc com2 1 gnvtg com2 1 saveconfig |
| Invia GGA a 1 Hz al plugin Per utilizzare la funzione VER, individuare il punto di montaggio più vicino. | config signalgroup 2 config pvtalg multi mode rover gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 gngga com2 1 saveconfig |
Configurazione tramite interfaccia utente
È inoltre possibile utilizzare l'interfaccia utente di Uprecise per configurare il ricevitore.
Abilita i messaggi NMEA
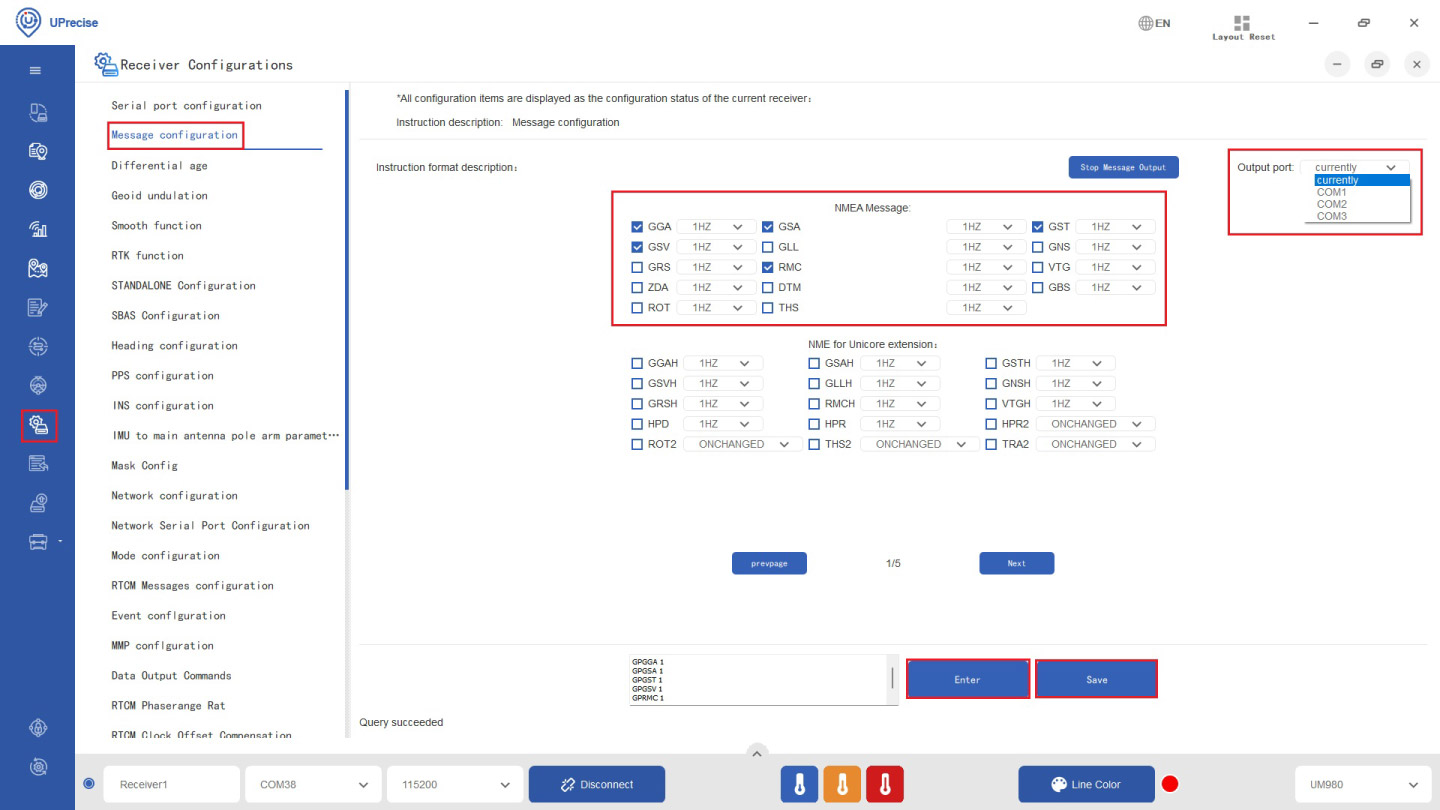
- Per impostazione predefinita, il protocollo NMEA è disabilitato sul modulo Unicore. È possibile abilitare i messaggi NMEA desiderati facendo clic sul pulsante Configurazione del ricevitore icona nella barra dei menu a destra. Ti consigliamo di controllare GGA, GSA, GSV, GST e RMC. Funzionerà bene con SW Maps e con la maggior parte delle applicazioni. Nella sezione "Porta di uscita" è possibile scegliere l'interfaccia di uscita.
Seleziona attualmente, ovvero l'interfaccia tramite la quale sei connesso a UPrecise.- Se desideri inviare messaggi tramite un plugin di comunicazione (come Bluetooth, radio, Wi-Fi ecc.) attraverso la porta Xbee, abilita anche i messaggi su COM2
- Se desideri collegarti a un Ardupilot tramite il connettore Pixhawk, abilita anche i messaggi sulla porta COM3.
Quindi premi Invio. Dopo pochi secondi vedrai sullo schermo la costellazione, il flusso di dati e lo stato di tracciamento.
Configura come base
- Modalità base: utilizza coordinate prestabilite e note per la stazione base.
Puoi consultare il tutorial “Come determinare la posizione esatta della tua stazione base”, che utilizza il modulo Septentrio, ma la teoria e i passaggi sono simili.
La precisione assoluta del tuo rover può raggiungere 1-2 cm.
Esempio in cui la modalità “Posizione fissa” è una buona scelta: nella navigazione dei veicoli autonomi, il veicolo deve conoscere la propria posizione precisa all’interno di un sistema di riferimento globale per navigare con precisione. - Ottimizzazione automatica: quando le coordinate della stazione base sono sconosciute, gli utenti possono impostare il ricevitore in modo che effettui il posizionamento automatico per un certo periodo di tempo e utilizzi il valore medio come coordinate della stazione base (simile alla modalità “Survey-in” di Ublox).
La precisione assoluta ottenuta dal rover con questo metodo sarà di circa 1-2 m. Tuttavia, la precisione relativa può raggiungere 1-2 cm.
Esempio in cui la funzione "Self-optimize" è una buona scelta: nel rilevamento topografico, la misurazione precisa della distanza tra due punti sul terreno è più importante della posizione assoluta di tali punti.
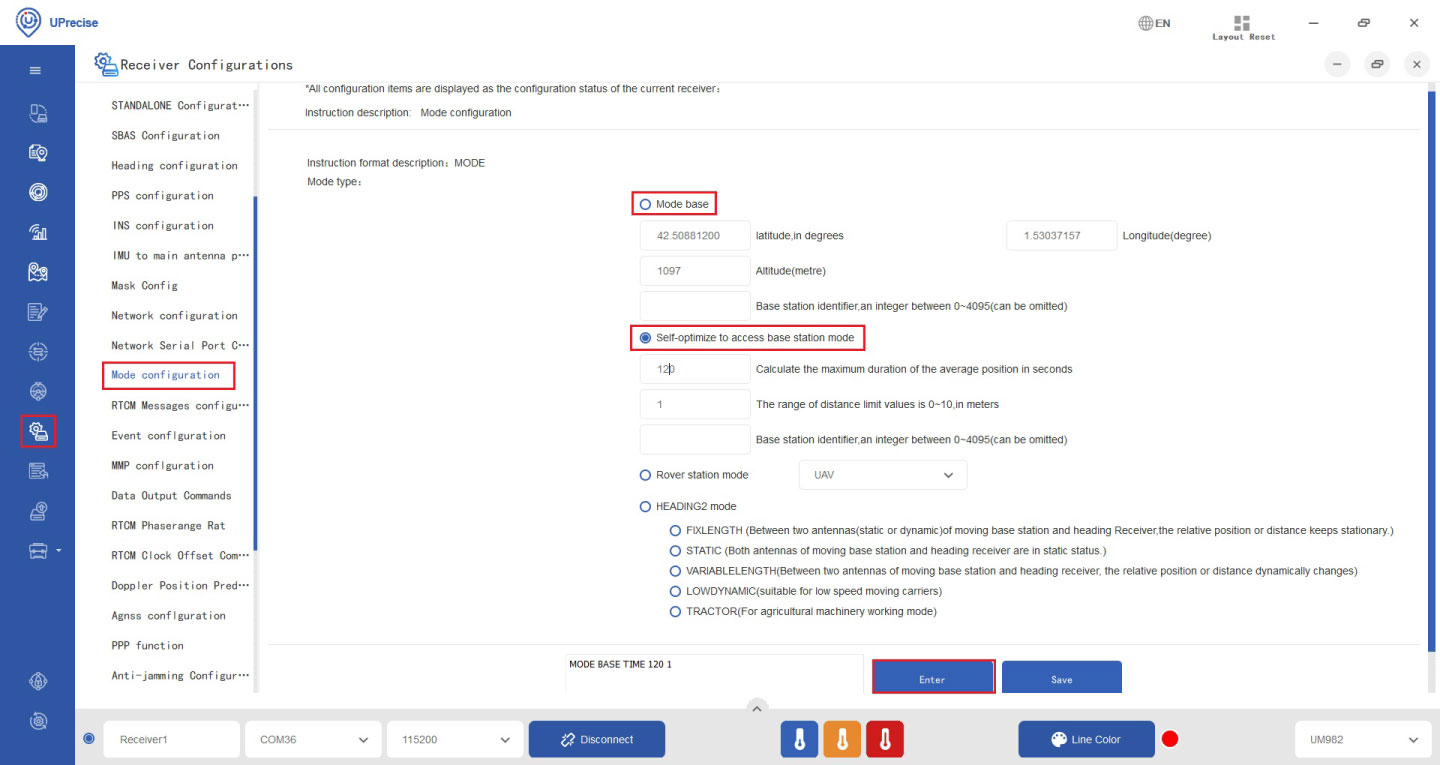
- Vai a Configurazione del ricevitore –> Configurazione della modalità.
- Se conosci le coordinate della tua stazione base, seleziona “Mode base”. Quindi inserisci le coordinate.
- Se non conosci le coordinate, seleziona "Ottimizzazione automatica" per accedere alla modalità "Stazione base". Inserisciil valore per calcolare la durata massima della posizione media e l'intervallo del limite di distanza.
- Premere Invio.
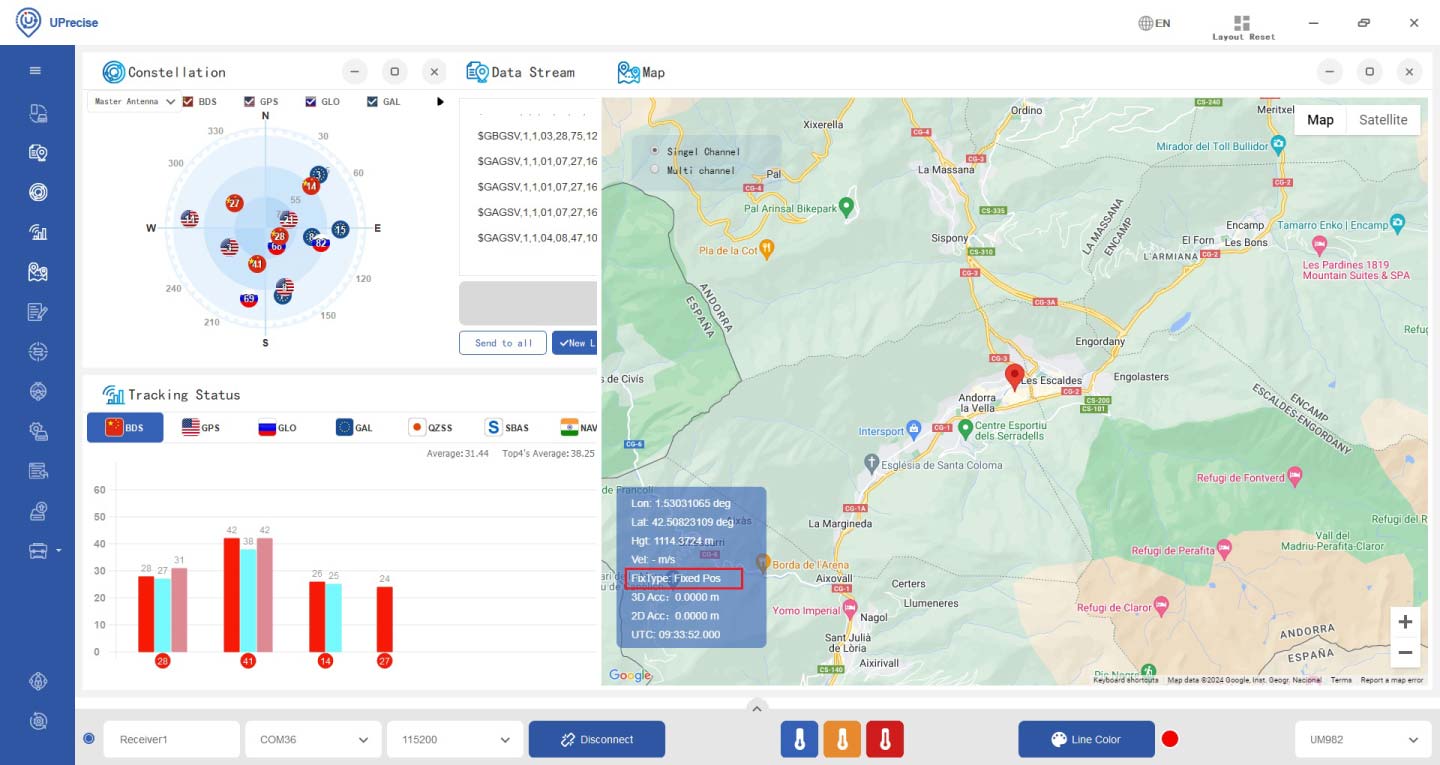
- Una volta completato il calcolo, vedrai che il valore di FixType passerà a “Fixed Pos”.
- Configurare i dati di correzione RTCM in uscita su COM2 digitando i seguenti comandi nella finestra di immissione comandi:
RTCM1006 COM2 10
RTCM1033 COM2 10
RTCM1074 COM2 1
RTCM1084 COM2 1
RTCM1094 COM2 1
RTCM1114 COM2 1
RTCM1124 COM2 1
RTCM1230 COM2 10
saveconfig
Configura come Rover
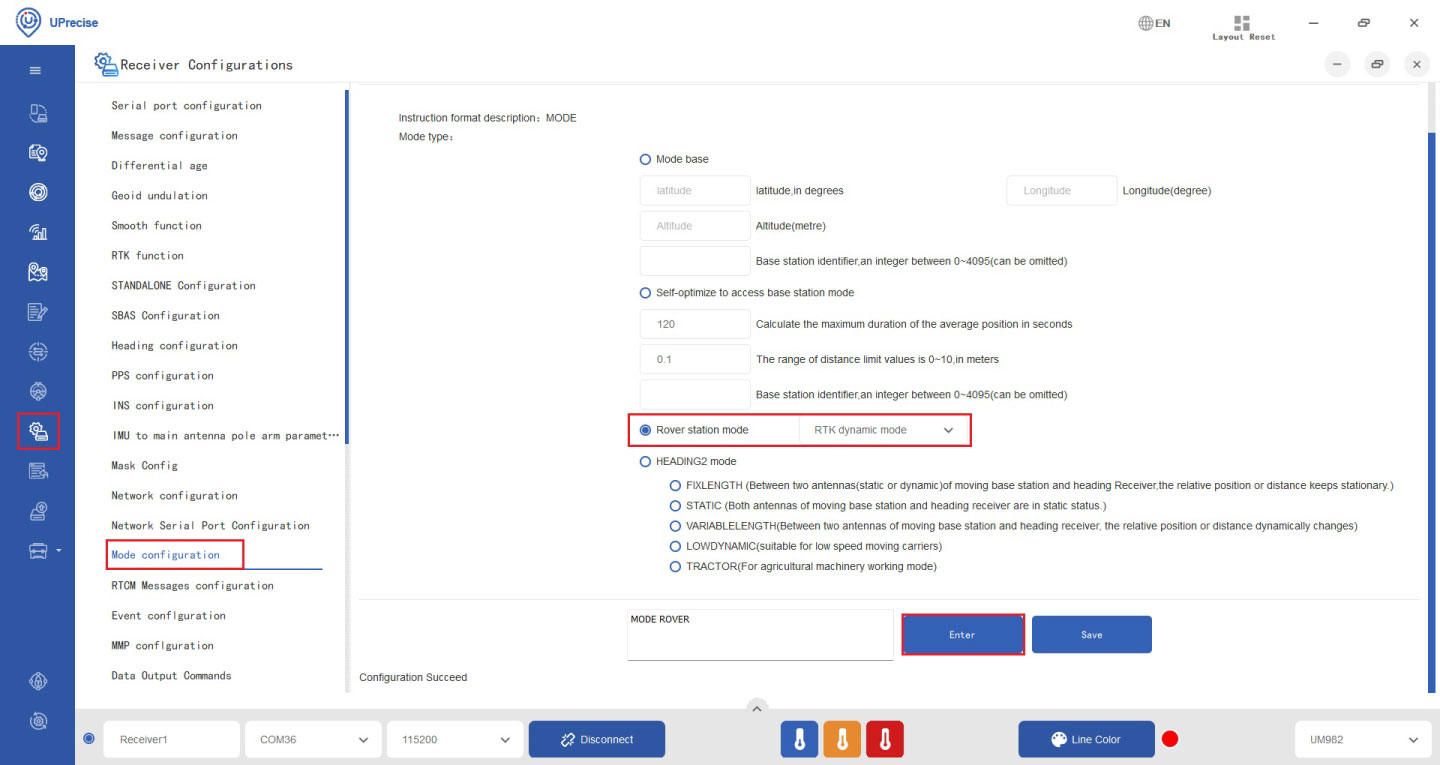
- Nel menu “Configurazione ricevitore” → “Configurazione modalità” → “Tipo di modalità” ,selezionare la modalità “Stazione Rover” escegliere la modalità RTK dinamica. Quindi fare clic su “Invio”.
Salva la configurazione e ripristina le impostazioni predefinite
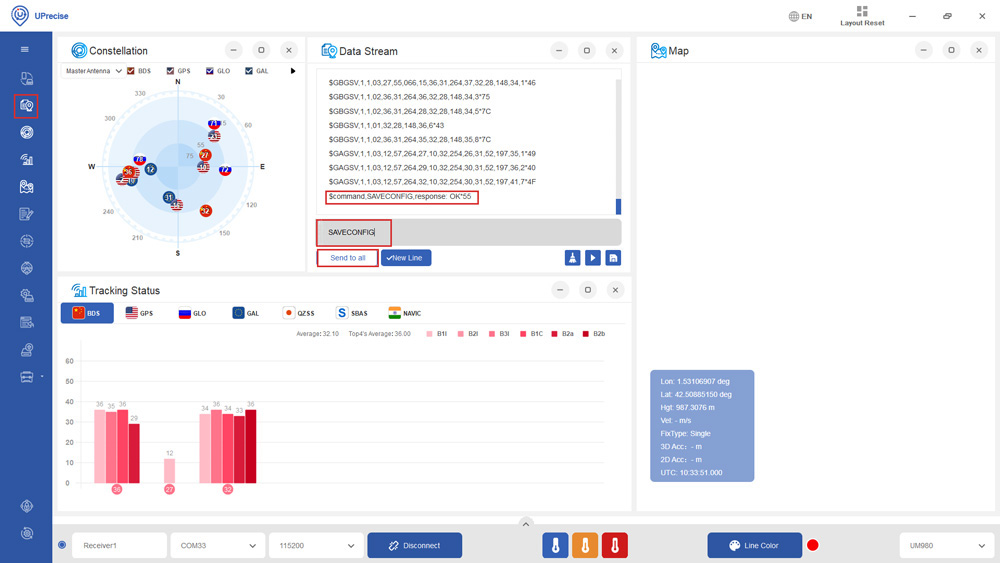
- Nella barra dei menu, seleziona l'icona Data Stream. Nella finestra Data Stream, digita SAVECONFIG e premi Invio. Su Data Stream vedrai il comando SAVECONFIG e la risposta: OK. Ciò significa che la configurazione è stata salvata nella memoria Flash del ricevitore.
- Nella finestra "Data Stream" digitare FRESETepremere Invio. Questo comando serve a cancellare tutte le configurazioni specificate dall'utente, le effemeridi satellitari e le informazioni di posizione memorizzate nella memoria non volatile (NVM), nonché a reimpostare la velocità di trasmissione a 115200 bps. Questo comando provocherà il riavvio del ricevitore.
Attiva tutte le bande
- Unicore mette a disposizione gruppi di segnali configurabili (vedere la tabella sottostante) per i propri ricevitori, al fine di consentire il supporto di più bande GNSS. Per impostazione predefinita, ogni modello è preconfigurato con uno specifico gruppo di segnali adatto ai casi d’uso più comuni. Tuttavia, per abilitare tutte le bande GNSS disponibili, compresa la banda E6 di Galileo, è necessario modificare la configurazione del gruppo di segnali.Il gruppo di segnali predefinito per i modelli UM980 e UM981 è 1, mentre per il modello UM982 è 4 per l’antenna Master e 5 per l’antenna Slave. Per abilitare tutte le bande, compresa quella Galileo E6, è necessario modificare la configurazione del gruppo di segnali.
- Gli utenti dei modelli UM980 e UM981 devono utilizzare il comando: CONFIG SIGNALGROUP 2
- Gli utenti di UM982 devono utilizzare il comando: CONFIG SIGNALGROUP 3 6
- Si consiglia inoltre di impostare la modalità RTK su “multiconstellazione”, in modo da ottenere solo FIX RTK affidabili dal ricevitore: CONFIG PVTALG MULTI
| Numero del gruppo di segnalazione | Bande GNSS supportate |
|---|---|
| 0 | Disattivare l'antenna secondaria |
| 1 | BDS: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L2C/L2P, L5 GLO: G1, G2 GAL: E1, E5a, E5b QZSS: L1C/A, L2C, L5 |
| 2 | BDS: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L1C, L2C, L2P(Y), L5 GLO: G1, G2, G3 GAL: E1, E5a, E5b, E6 QZSS: L1C/A, L1C, L2C, L5 NavIC: L5 |
| 3 | BDS: B1I, B3I, B1C, B2b-PPP GPS: L1C/A, L2C/L2P, L5 GLO: G1, G2 GAL: E1, E5a, E5b, E6 QZSS: L1C/A, L2C, L5 |
| 4 | BDS: B1I, B2I, B3I GPS: L1C/A, L2C/L2P, L5 GLO: G1, G2 GAL: E1, E5a, E5b QZSS: L1C/A, L2C, L5 |
| 5 | BDS: B1I, B2I, B3I GPS: L1C/A, L2C/L2P GLO: G1, G2 GAL: E1, E5b QZSS: L1C/A, L2C |
| 6 | BDS: B1I, B3I GPS: L1C/A, L2C/L2P GLO: G1, G2 GAL: E1, E5b QZSS: L1C/A, L2C |
| 7 | BDS: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L2C/L2P, L5 GLO: G1, G2 GAL: E1, E5a, E5b QZSS: L1C/A, L2C, L5 |
| 8 | GPS: L1C/A, L2C/L2P, L5 ; BDS: B1I, B3I, B1C, B2a ; GAL: E1, E5a, E5b |
| 9 | BDS: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L2(Y)/L2C, L5 GLO: L1C/A, L2C/A GAL: E1C, E5A, E5B QZSS: L1C/A, L2C, L5 |
Ottieni le correzioni NTRIP
È possibile trovare servizi NTRIP di terze parti tramite i servizi di correzione RTK disponibili nel proprio Paese.
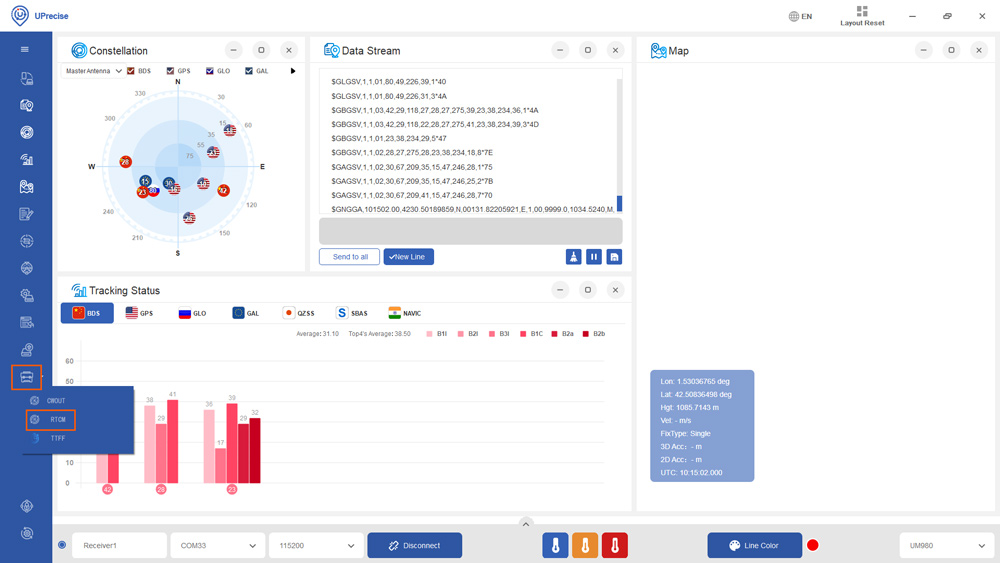
- Fai clic sull'icona della casella degli strumenti e seleziona RTCM.
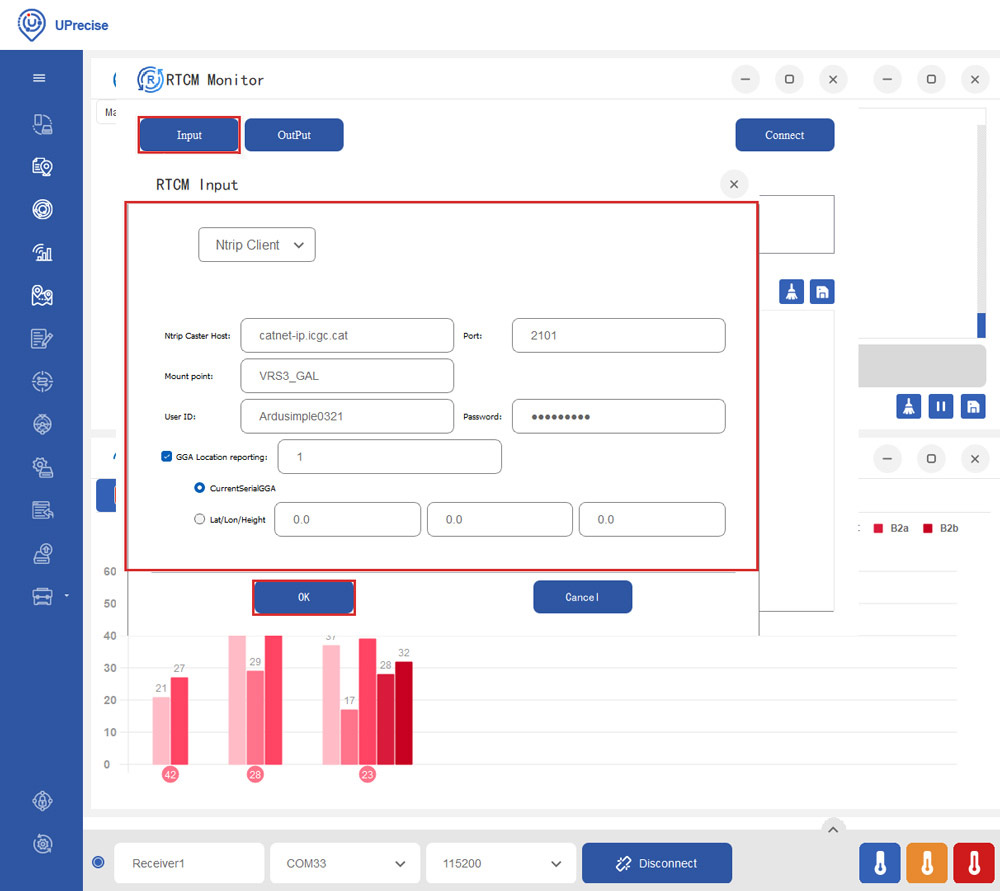
- Fai clic su "Input". Seleziona "Ntrip Client". Impostal'host, la porta, il punto di montaggio, l'ID e la password del tuo Ntrip Caster. Se il tuo Ntrip Caster necessita della posizione del tuo rover, imposta il valore di "GGA Location reporting" su 1 e seleziona "CurrentSerialGGA". Fai clic su "Ok".
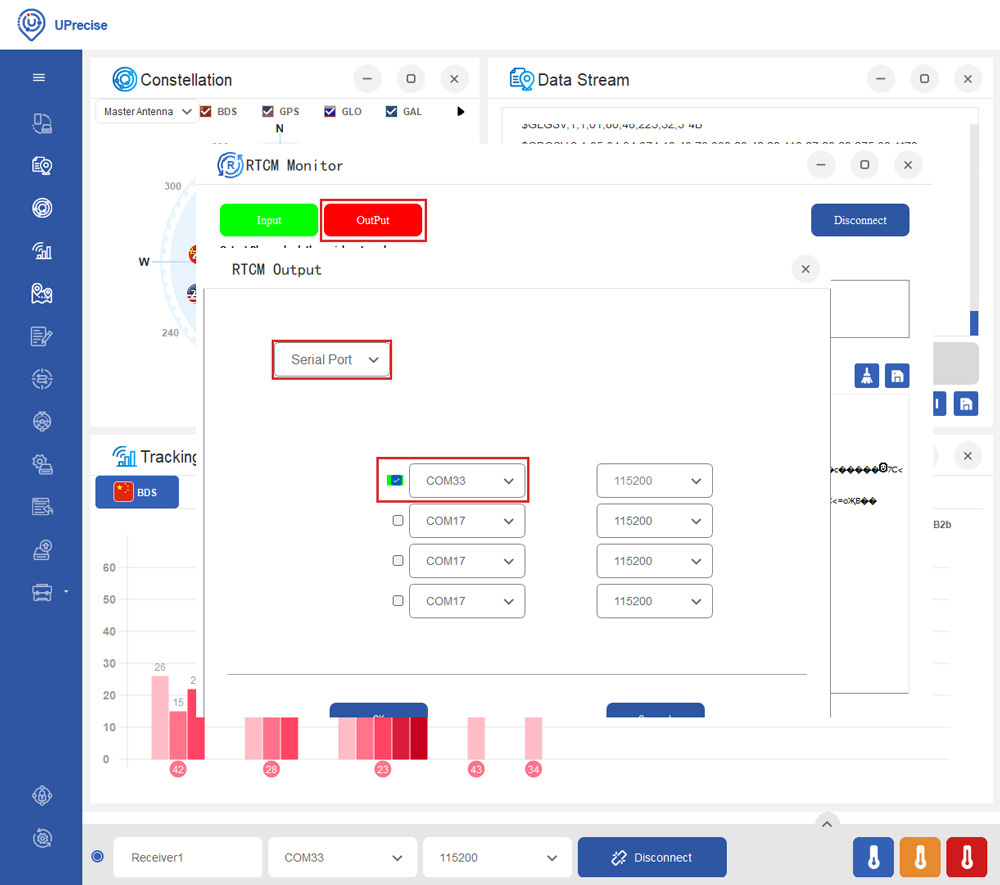
- Fare clic su " OutPut". Selezionare "Serial Port" e scegliere la porta COM del ricevitore.
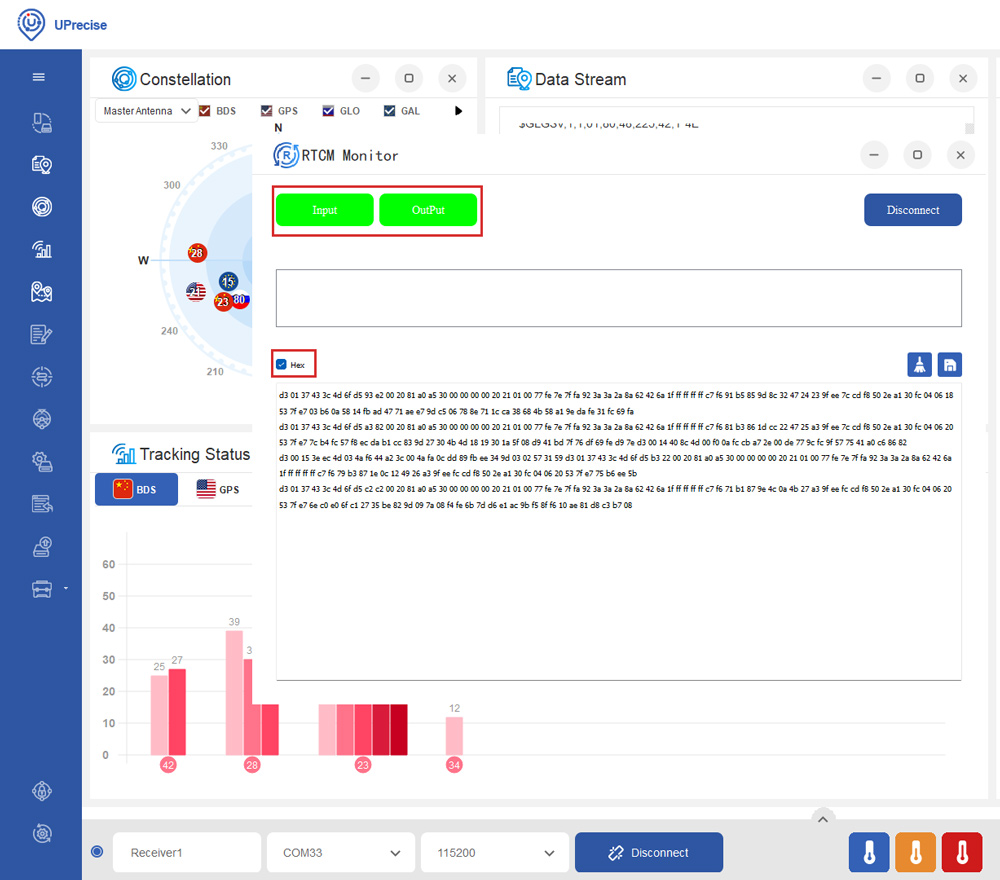
- Noterai che le voci "Input" e "Output" diventeranno verdi. Seleziona "Hex": vedraii messaggi RTCM provenienti dal server.
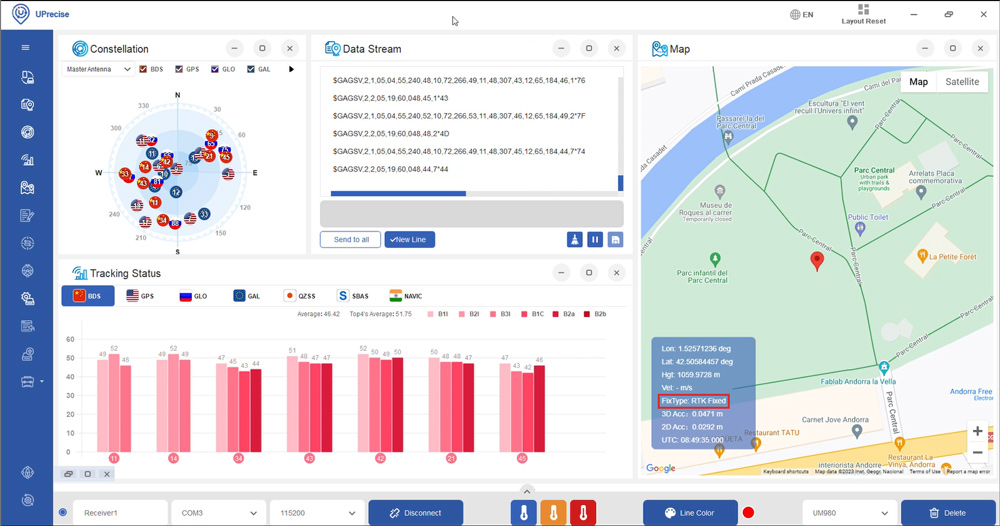
- Tra pochi minuti vedrai che il tipo di correzione passerà a “RTK Float” o “Fixed”.
Abilita Galileo HAS
Il servizio Galileo High Accuracy Service (HAS) offreaccesso gratuito, tramite il segnale Galileo (E6-B) e per via terrestre (Internet), alle informazioni necessarie per stimare in tempo reale una soluzione di posizionamento accurata utilizzando un algoritmodi posizionamento puntuale preciso(PPP).
simpleRTK3B Budget (UM980) e simpleRTK3B Compass (UM982) supportano il PPP, inclusi E6 HAS e BDS B2b.
simpleRTK3B Fusion (UM981) supporta il BDS B2b. Il supporto per E6-HAS sarà disponibile in una futura versione del firmware.
- Vai su “Configurazione del ricevitore” → “Funzione PPP”. Seleziona il segnale PPP che preferisci. Fai clic su “Invio”.
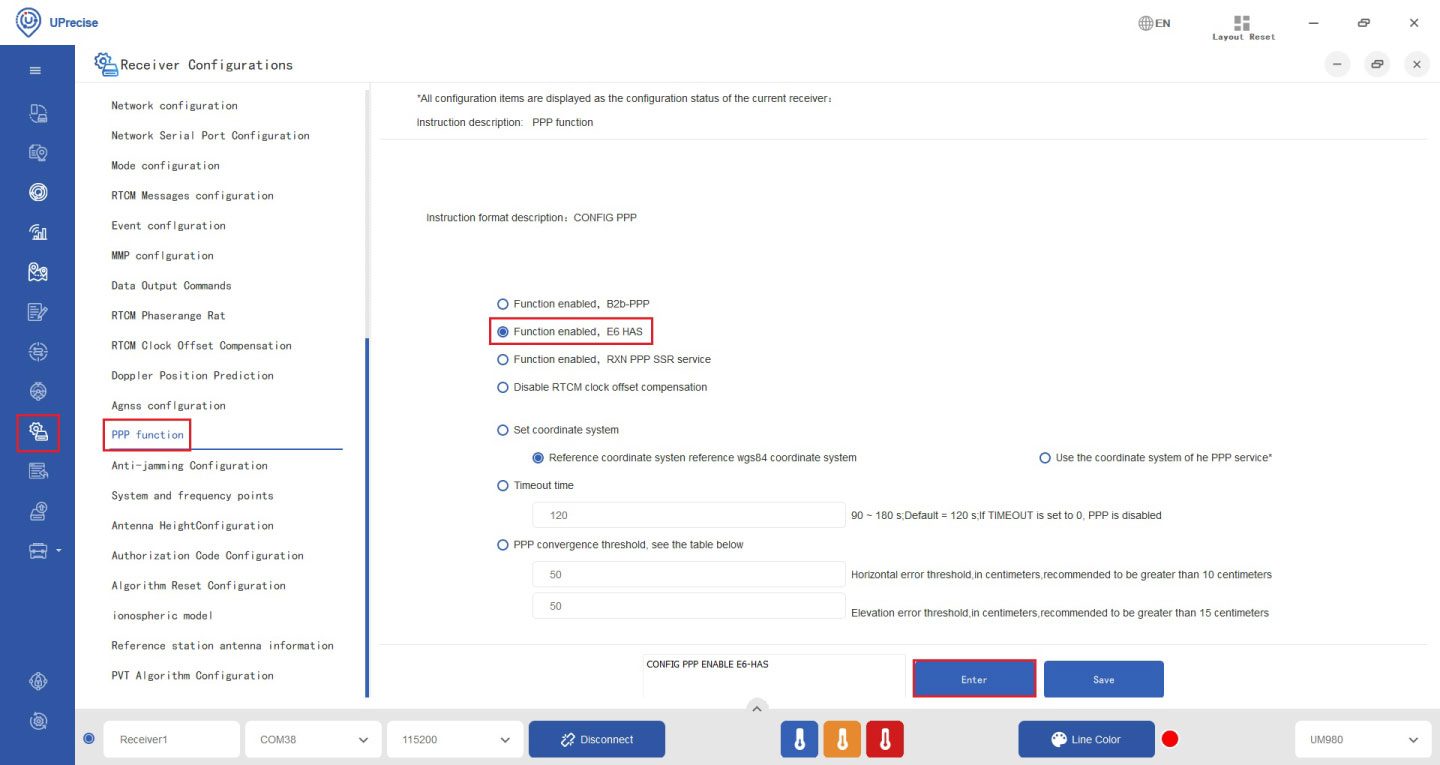
- Clicca Imposta il sistema di coordinate, scegli Sistema di coordinate di riferimento: sistema di coordinate WGS84.
I servizi PPP possono fornire coordinate in sistemi globali come il Quadro di Riferimento Terrestre Internazionale (ITRF), che può differire leggermente dal WGS84. A meno che non si sia certi del sistema di coordinate specifico utilizzato dal servizio PPP, è consigliabile impostare come predefinito il WGS84.
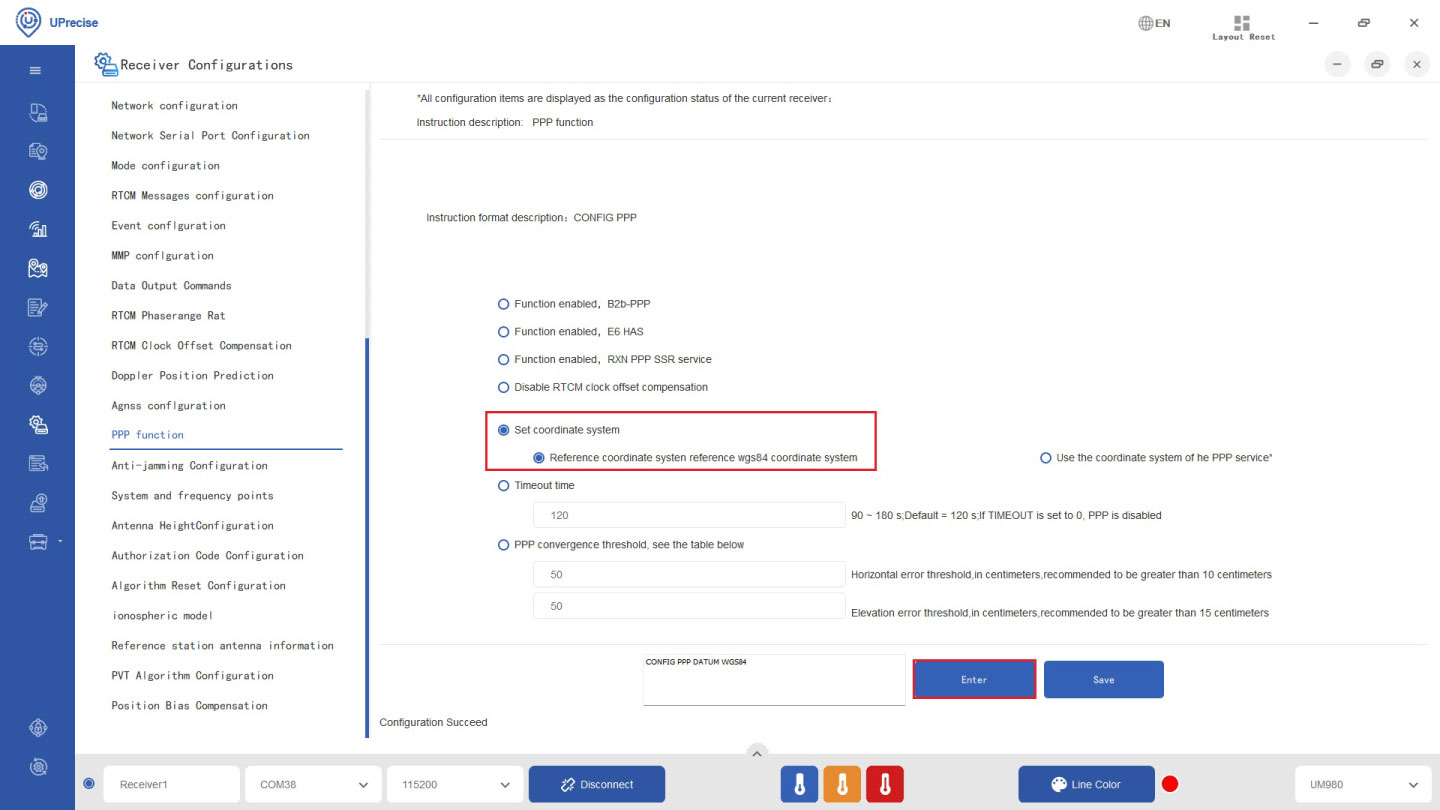
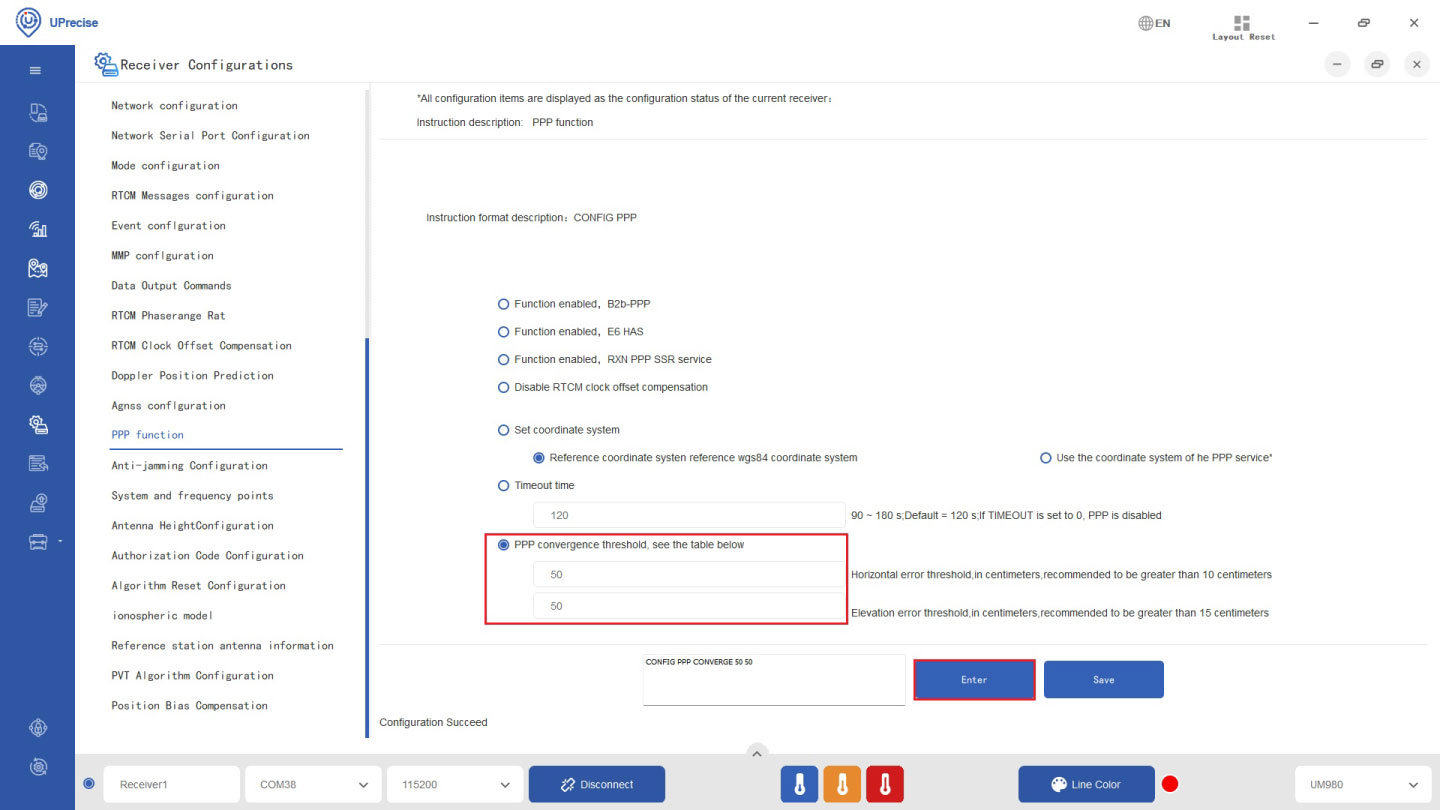
- Fare clic su “Soglia di convergenza PPP”. Impostare entrambe le soglie a 50 cm. Fare clic su “Invio”.
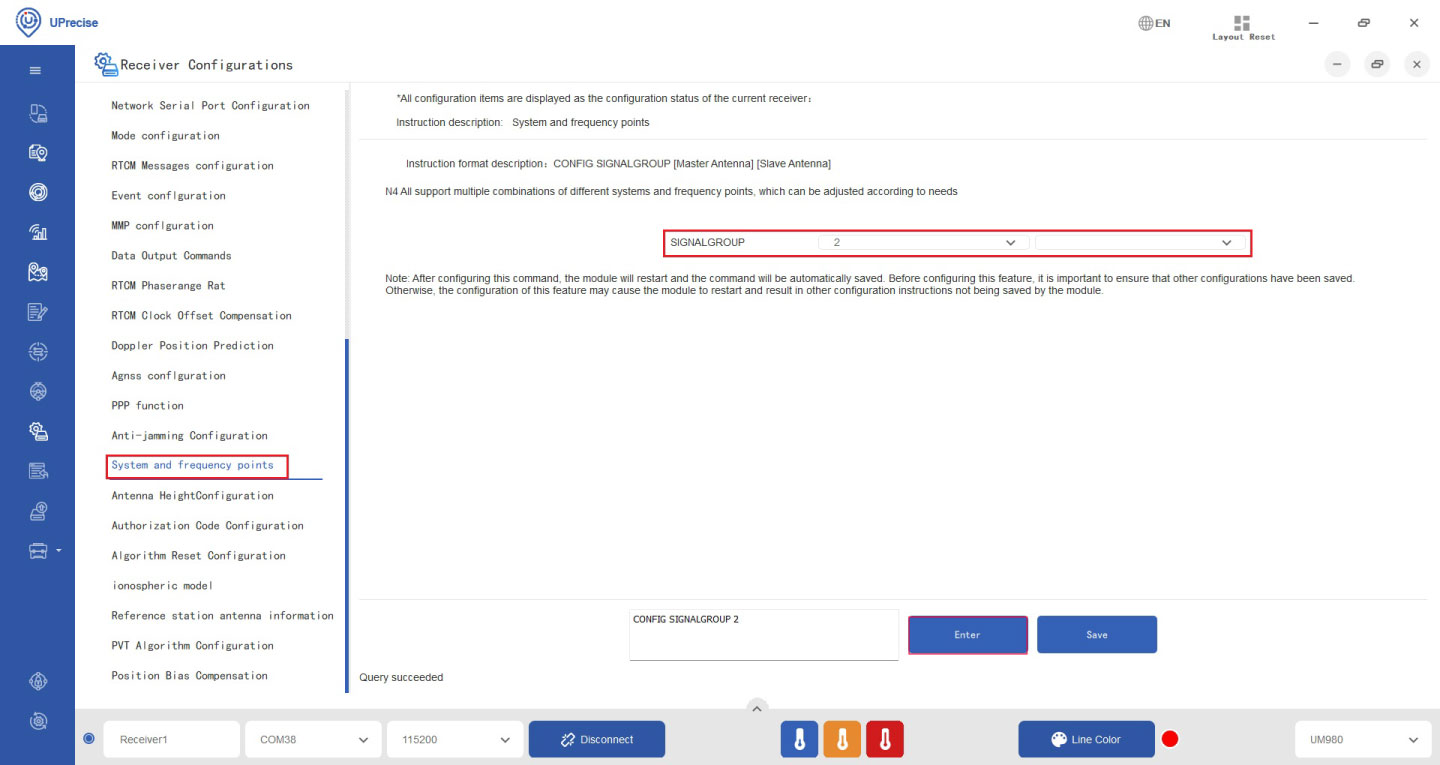
- Vai a Punti di sistema e di frequenza.
- Se si utilizza simpleRTK3B Budget o Fusion, selezionare 2 in SIGNAL GROUP.
- Se si utilizza la bussola simpleRTK3B, in SIGNAL GROUP selezionare 3 e 6.
- Tra pochi minuti dovresti vedere che il tipo di correzione cambia in Float. Salva la configurazione utilizzando il comando saveconfig.
Configurazione dell'intestazione
Questa sezione si applica esclusivamente agli utenti della bussola simpleRTK3B. Non si applica agli utenti dei modelli simpleRTK3B Budget o Fusion.
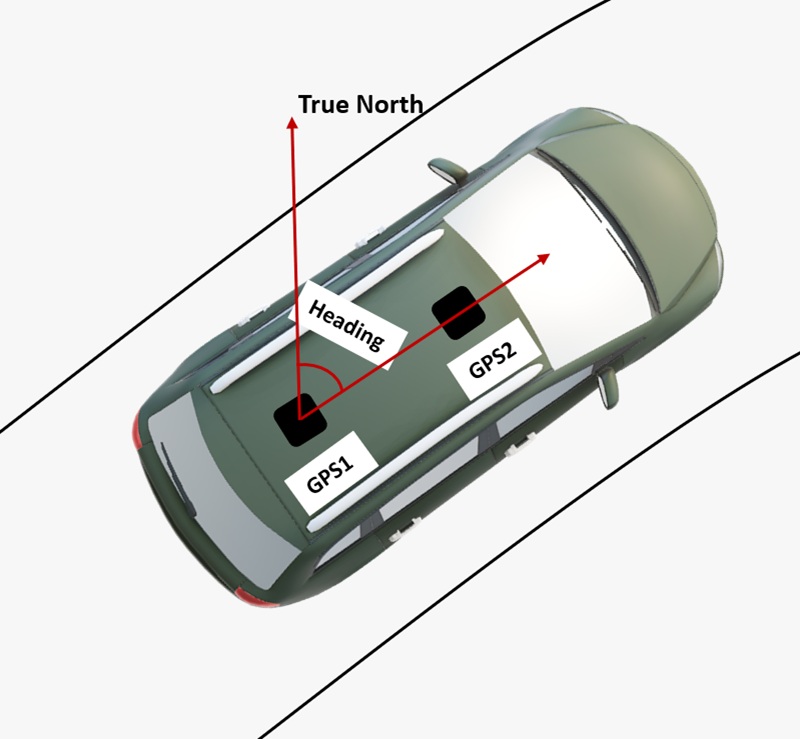
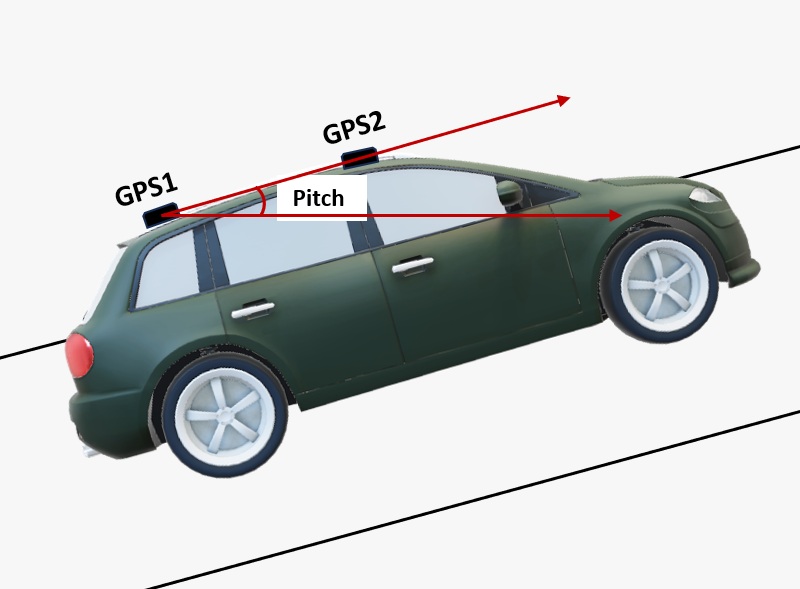
- La bussola simpleRTK3B può funzionare come un normale GPS, fornendo le coordinate di posizione quando si collega una singola antenna al connettore dell’antenna principale (contrassegnato come GPS1). Quando è collegata a due antenne, può fornire anche informazioni relative alla prua e al beccheggio. Il risultato della prua Unicore è l’angolo, misurato in senso orario, dal Nord vero alla linea di base che va dall’antenna principale (contrassegnata come GPS1 sulla scheda) all’antenna secondaria (contrassegnata come GPS2). L’angolo di beccheggio si riferisce all’angolo dell’auto o del drone rispetto al piano orizzontale.
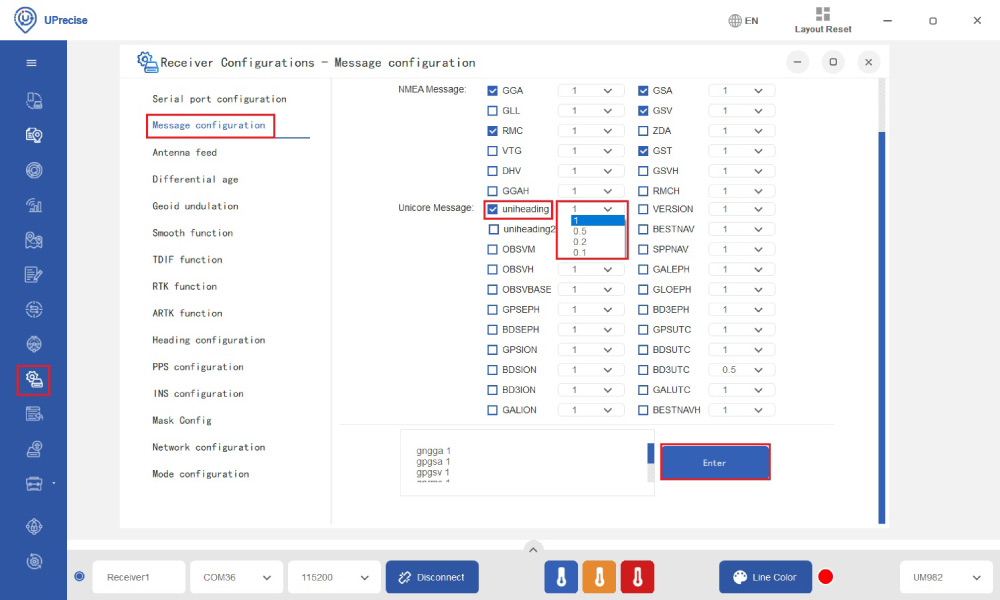
- Per abilitare il messaggio di intestazione, vai su Configurazione ricevitore → Configurazione messaggi → Messaggio Unicore. Seleziona l'opzione "uniheading". Puoi scegliere la frequenza dal menu a tendina. Ad esempio, 0,2 indica l'invio di un messaggio ogni 0,2 secondi, ovvero 5 Hz. Fai clic su Invio.
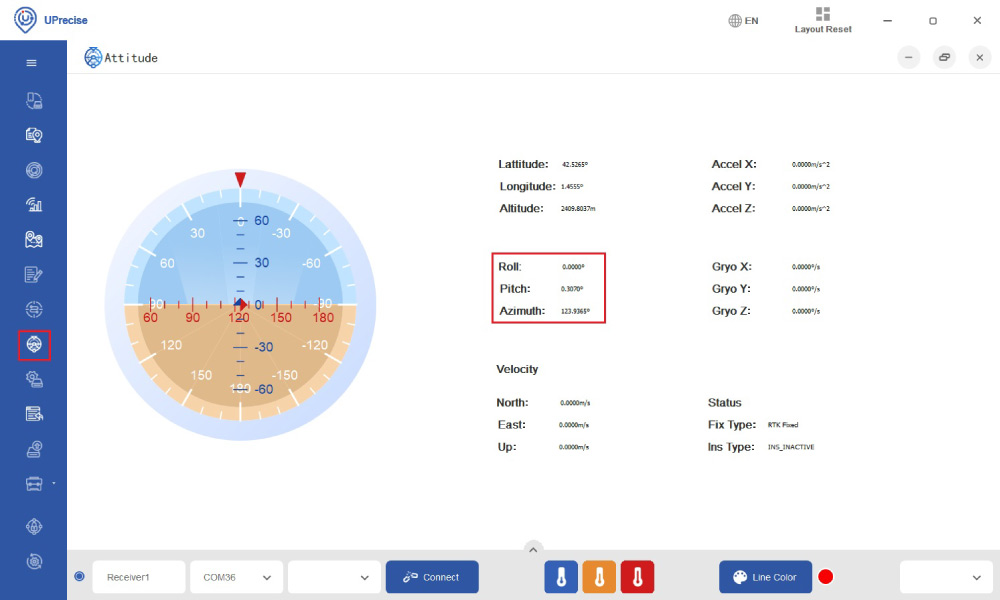
- Puoi controllare le informazioni sulla rotta su Attitude.
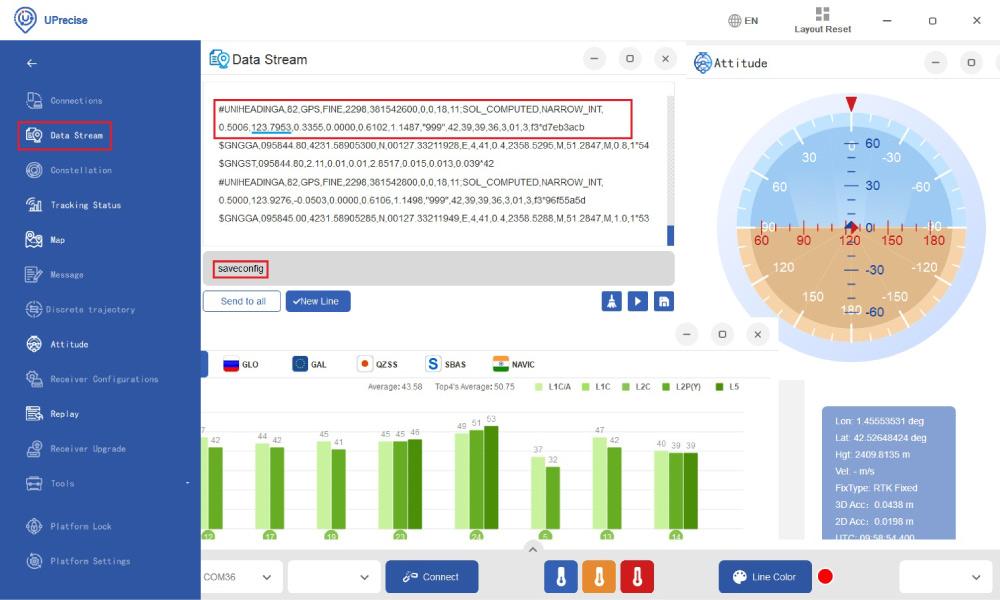
- In Data Stream è possibile visualizzare il messaggio UNIHEADING. Non dimenticare di digitare saveconfig e premere Invio per salvare la configurazione.
- Per informazioni più approfondite, quali la struttura dei messaggi, i comandi e le impostazioni avanzate, si prega di consultare il Manuale di riferimento dei comandi Unicore.
Registrazione dei dati e riproduzione
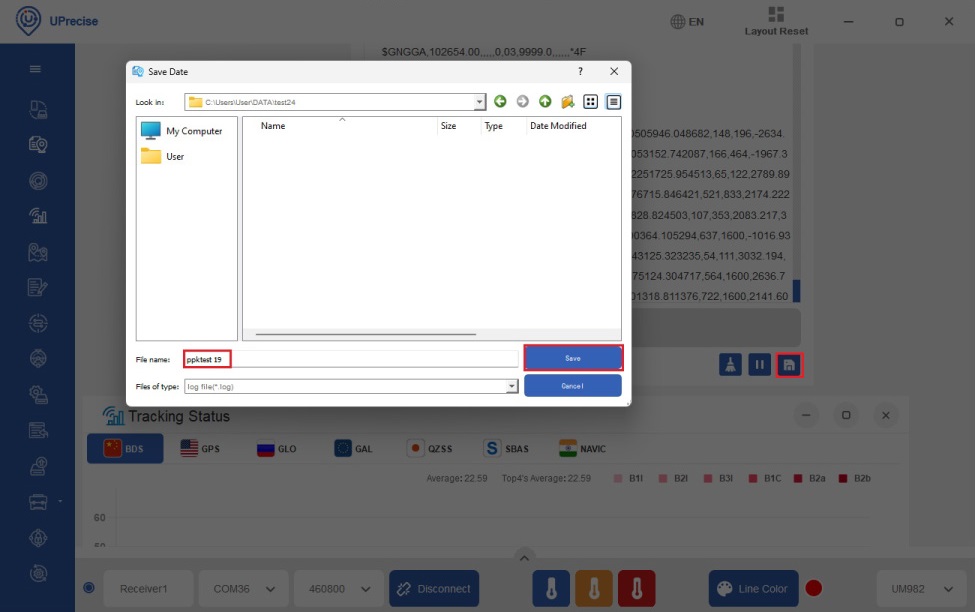
- Fai clic sull'icona "Salva file" nell'angolo in basso a destra di Data Stream. Scegli la cartella e il nome del file in cui desideri salvare il file di log, quindi fai clic su "Salva". Il ricevitore inizierà a registrare i dati.
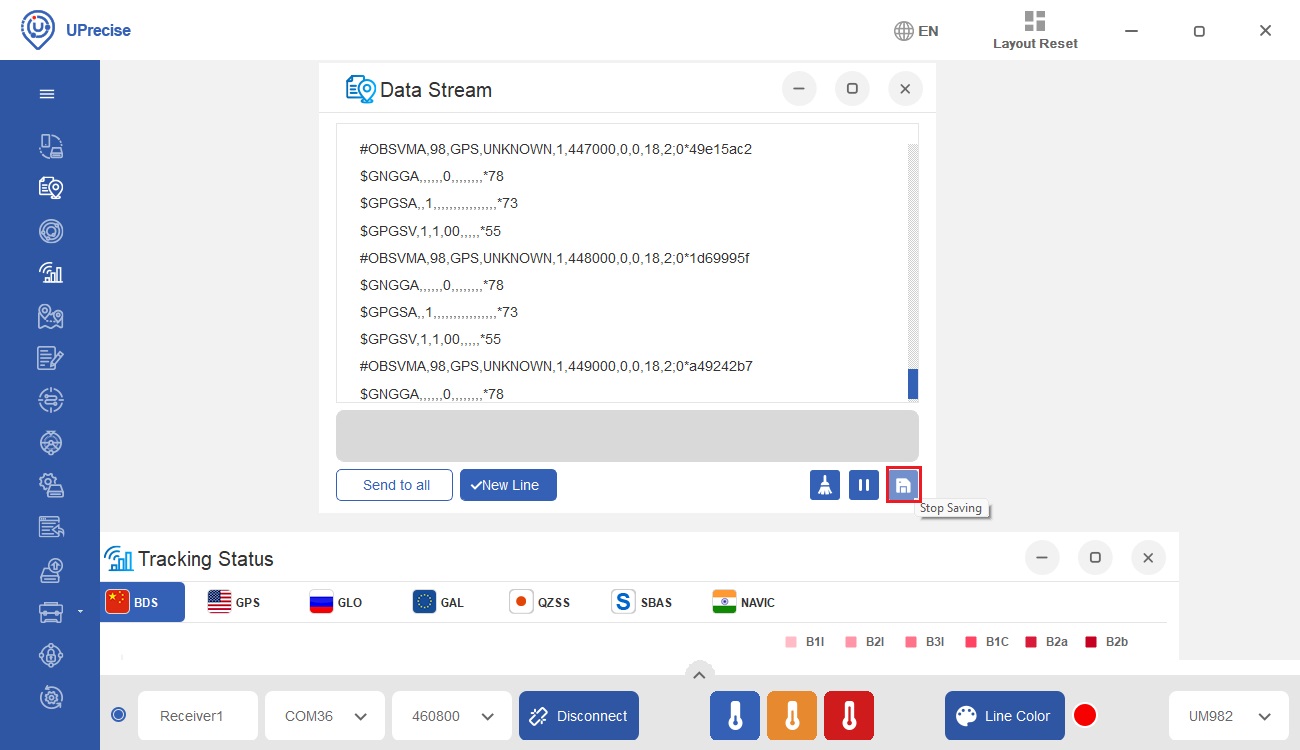
- Una volta terminato, basta cliccare sulla stessa icona per interrompere il salvataggio.
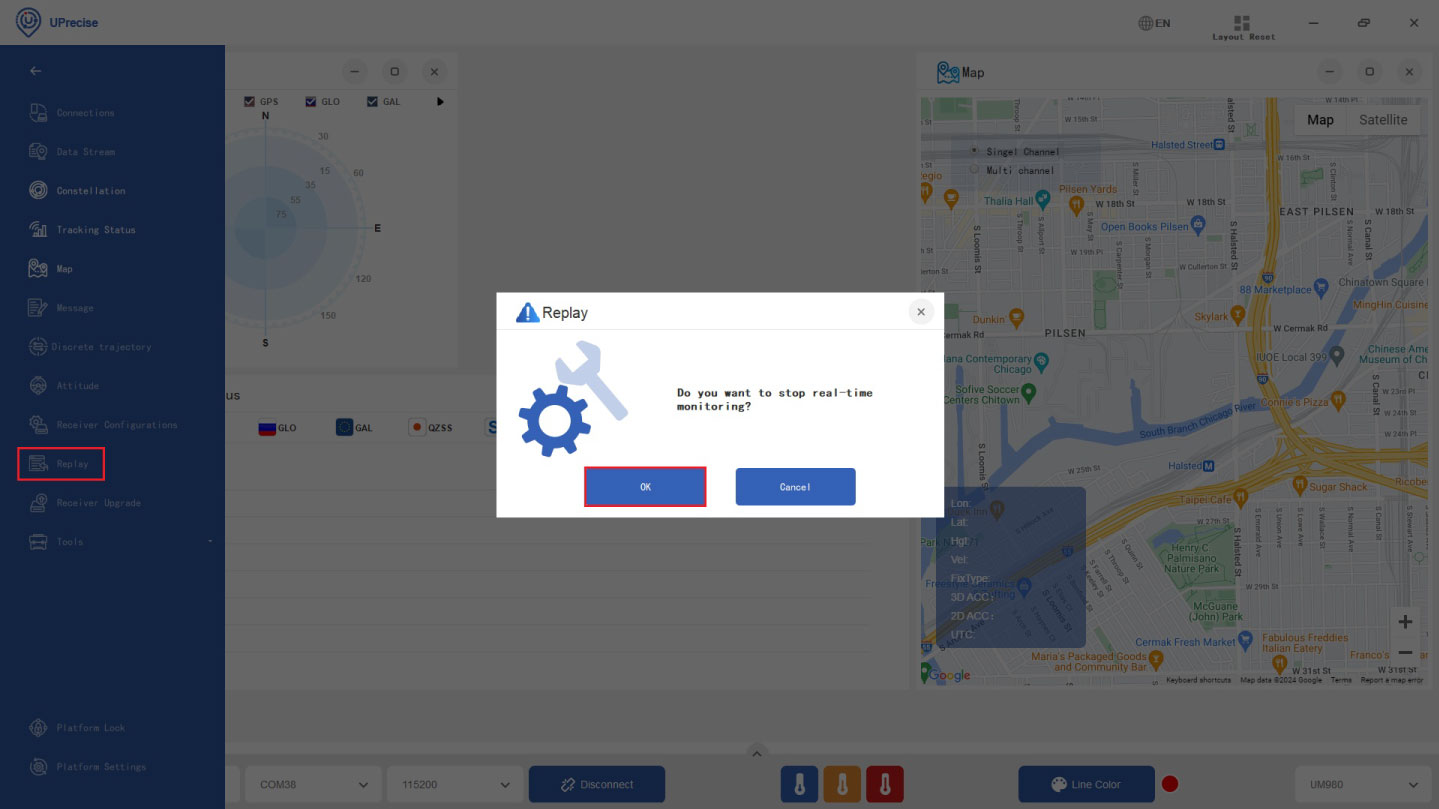
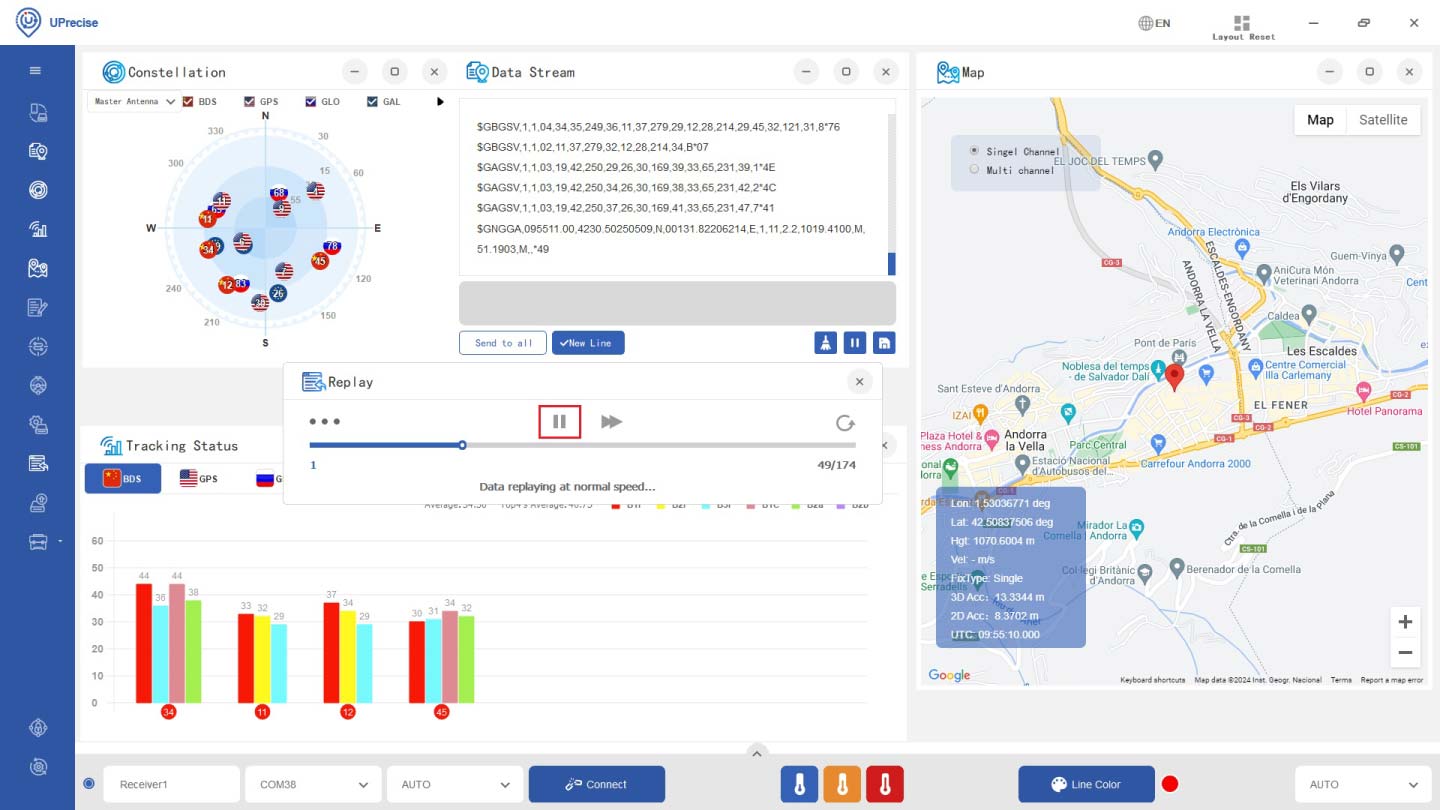
- Se desideri controllare i dati registrati, vai su “Riproduci” nella barra dei menu. Fai clic su “OK” nella finestra di dialogo.
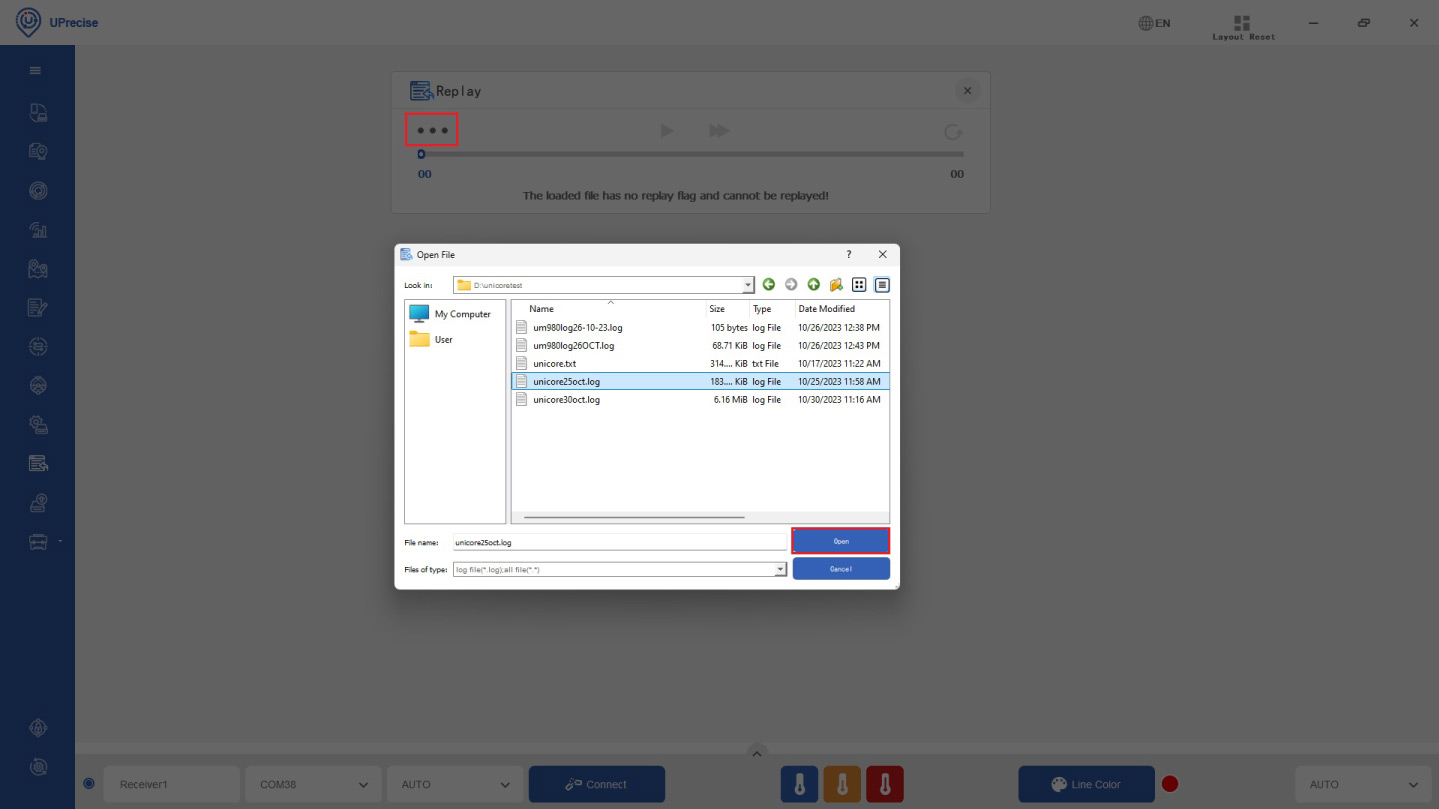
- Fare clic sull'icona ··· per selezionare il percorso e il nome del file. Fare clic su "Apri".
- Fai clic sull'icona di riproduzione. Durante la riproduzione, UPrecise mostra i satelliti visibili, le informazioni di posizionamento, i messaggi analizzati, la distribuzione dei satelliti ecc.
Aggiornamento del firmware
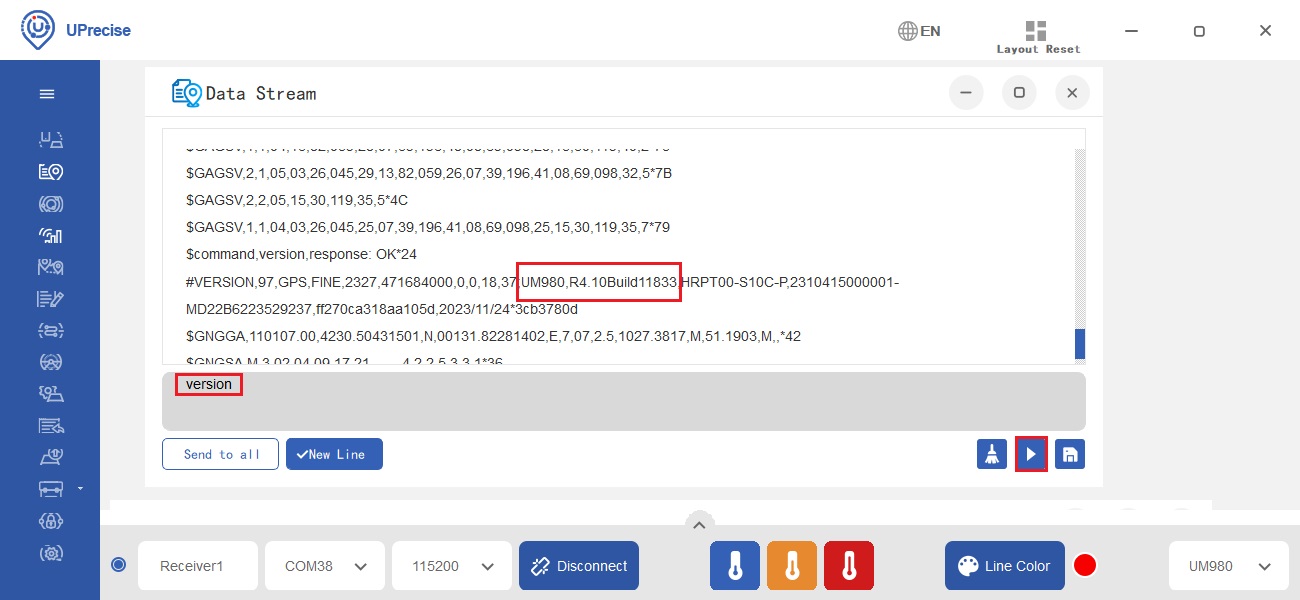
- È possibile verificare la versione del firmware digitando "type version " nella finestra dei comandi.
-
- Per gli utenti del simpleRTK3B Budget (UM980), la versione di firmware consigliata è la 13504.
- Per gli utenti di simpleRTK3B Fusion (UM981), forniamo assistenza esclusivamente per il firmware "Precision Agriculture". La versione consigliata del firmware è la 10598.

- Per gli utenti della bussola simpleRTK3B (UM982), la versione di firmware consigliata è la 11826.
È possibile scaricare il firmware qui sotto oppure contattare Unicore Communications per ottenere l'ultima versione del firmware.
Scarica qui il firmware per l'UM980. Si tratta di un file ZIP; la password per decomprimerlo è 1234.
Scaricaqui il firmware per UM981 dedicatoall'agricoltura di precisione. Si tratta di un file ZIP; la password per l'estrazione è 1234.
Scarica qui il firmware per l'UM982. Si tratta di un file ZIP; la password per l'estrazione è 1234.
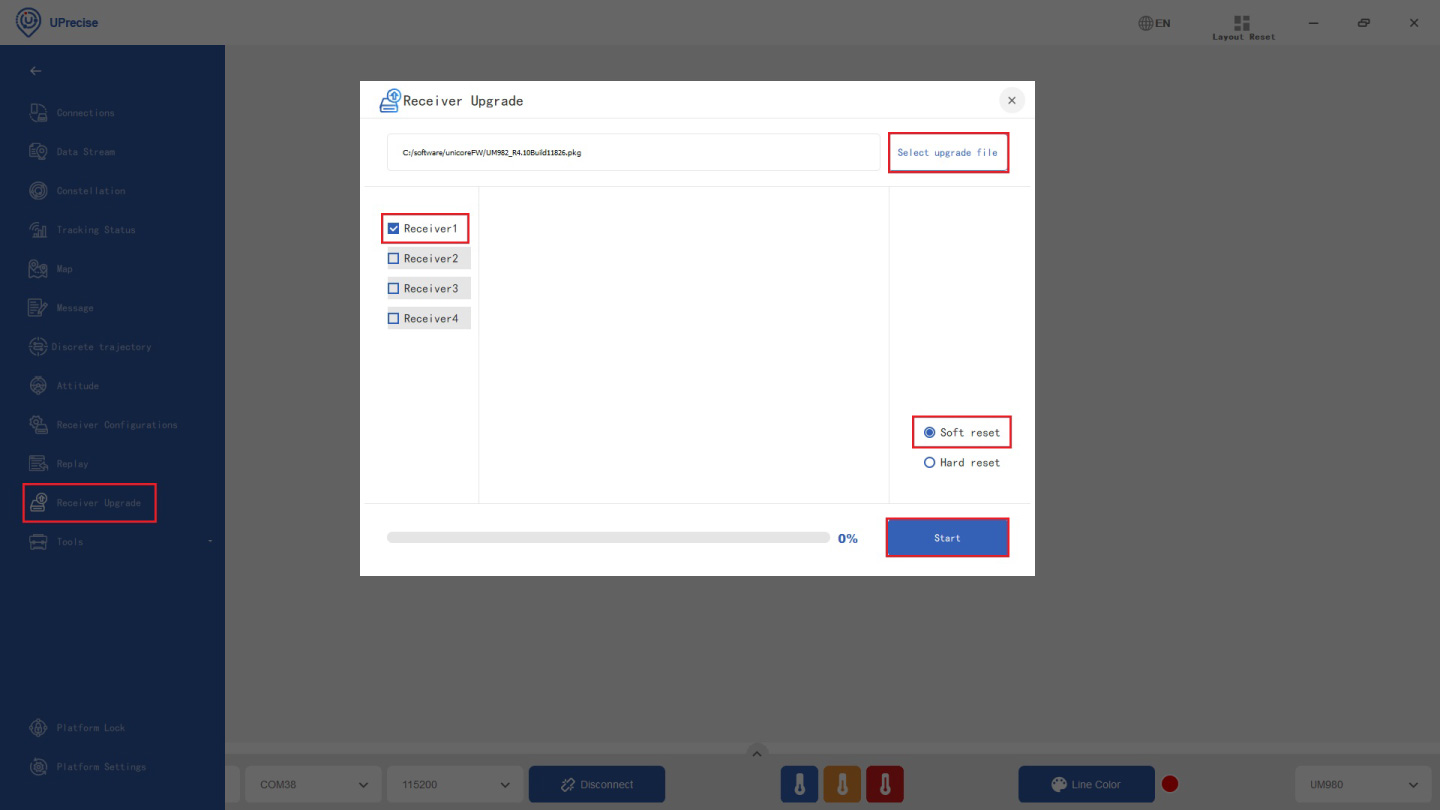
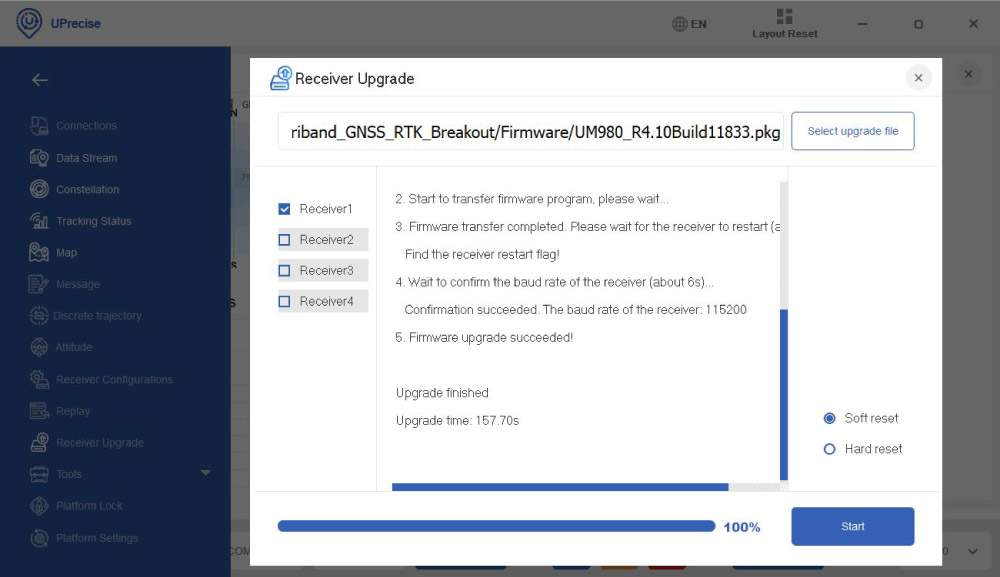
- Vai alla sezione " Aggiornamento del ricevitore". Seleziona il file di aggiornamento scaricato al punto 35. Verifica che il ricevitore sia collegato. Seleziona "Soft reset". Fai clic su "Avvia".
- Dopo aver verificato che l'aggiornamento del firmware sia andato a buon fine e che l'aggiornamento sia terminato, è possibile chiudere la finestra.
Comandi di uso frequente
Di seguito sono elencati i comandi utilizzati più di frequente. È possibile utilizzarli in Uprecise o nel proprio software terminale seriale preferito, come ad esempio Realterm.
| Nome del comando | Descrizione |
|---|---|
| freset | Cancella le configurazioni salvate, le effemeridi satellitari e le informazioni sulla posizione, quindi reimposta la velocità di trasmissione a 115.200 bps. |
| versione | Richiedi informazioni sulla versione |
| config | Verifica lo stato della porta seriale |
| maschera BDS | Disattiva BDS. È possibile disattivare separatamente BDS/GPS/GLO/GAL. |
| smascherare il BDS | Disattiva BDS. È possibile disattivare separatamente BDS/GPS/GLO/GAL. |
| config com1 115200 | Configurare la porta COM1 per funzionare a una velocità di trasmissione di 115200 baud. Le porte COM disponibili sono: COM1, COM2, COM3. |
| disconnetti | Disattiva tutte le uscite della porta in uso |
| saveconfig | Salva le configurazioni |
| modalità tempo di base 60 | Dopo 60 secondi di posizionamento automatico, impostare il valore medio dei risultati di posizionamento come coordinate della stazione base. |
| modalità base lat. long. alt. | Imposta manualmente le coordinate di riferimento: lat, lon, height. Le coordinate non cambiano al riavvio del ricevitore. |
| modalità base | Impostare la modalità della stazione base |
| modalità rove | Imposta la modalità predefinita della stazione rover |
| gpgga comx 1 | Impostare la frequenza di trasmissione dei messaggi GGA a 1 Hz. |
Documentazione Unicore
Se sei un utente esperto alla ricerca di informazioni dettagliate, ti invitiamo a consultare la documentazione di Unicore riportata di seguito:
-

-
-
- Schede RTK3B
simpleRTK3B Micro Unicore
Da 276€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto