
 e


Guida per l'utente: simpleRTK3B Fusion

Panoramica sul prodotto
È possibile utilizzare simpleRTK3B Fusion come scheda autonoma collegandola al PC o al tablet. Inoltre, può essere utilizzata come scheda aggiuntiva per i propri progetti, ad esempio come shield per Arduino.
Il componente principale di simpleRTK3B Fusion è il modulo Unicore UM981. Il sistema di navigazione inerziale (INS) integrato migliora le prestazioni del solo GNSS fornendo non solo la posizion
a, ma anche l’assetto (rollio, beccheggio, imbardata) del veicolo
.
La scheda è dotata di firmware precaricato progettato per veicoli terrestri, quali trattori a bassa velocità, automobili o robot terrestri.
Hardware
Definizione della configurazione dei pin
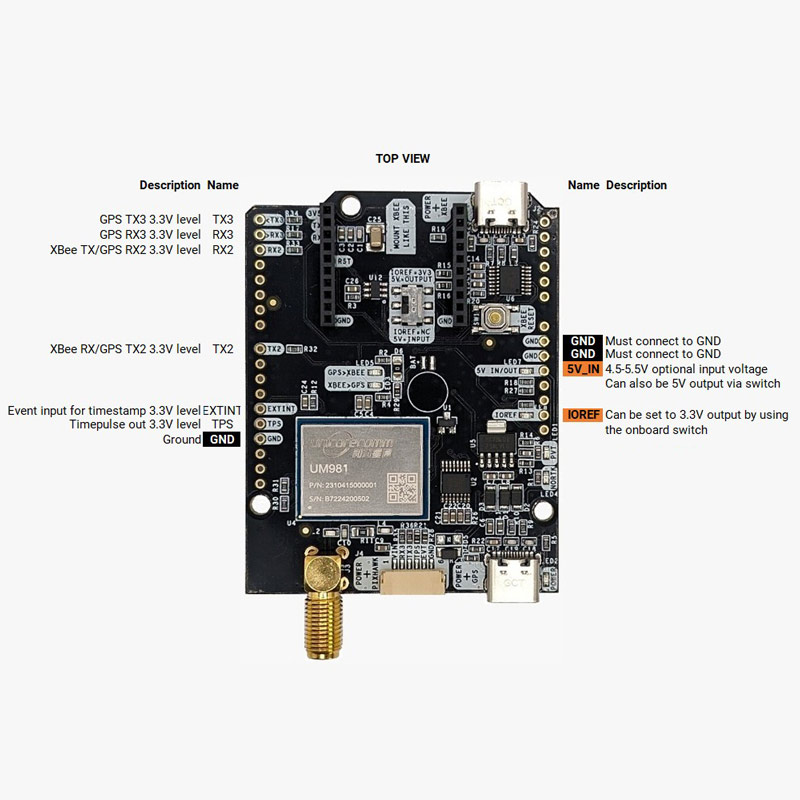
Potenza
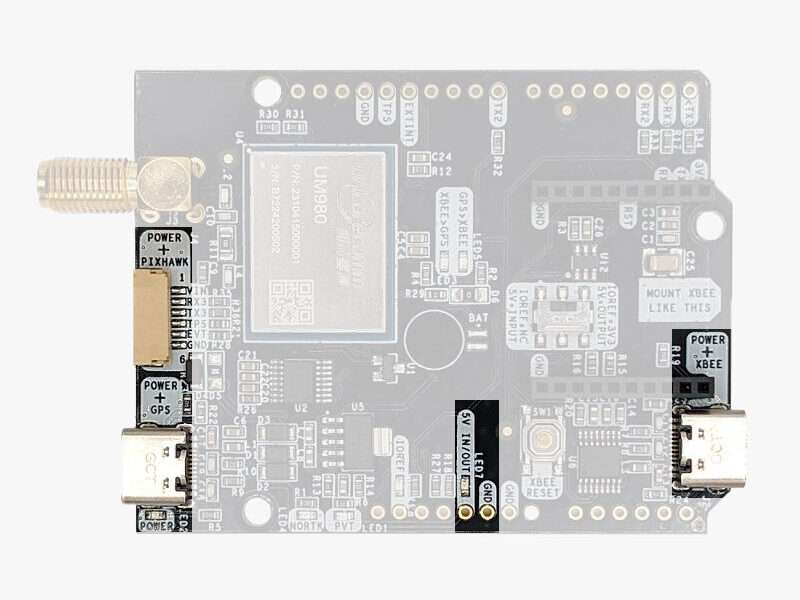
Il simpleRTK3B Fusion può essere alimentato da 4 diverse fonti:
- Porta USB GPS
- Porta USB XBEE
- Connettore Pixhawk
- Guida per Arduino
Per utilizzare la scheda ne basta solo 1, ma è possibile collegarle tutte e 4 contemporaneamente senza alcun rischio.
Porte di comunicazione
La scheda simpleRTK3B Fusion dispone di alcune interfacce che illustreremo ora in dettaglio.
GPS USB
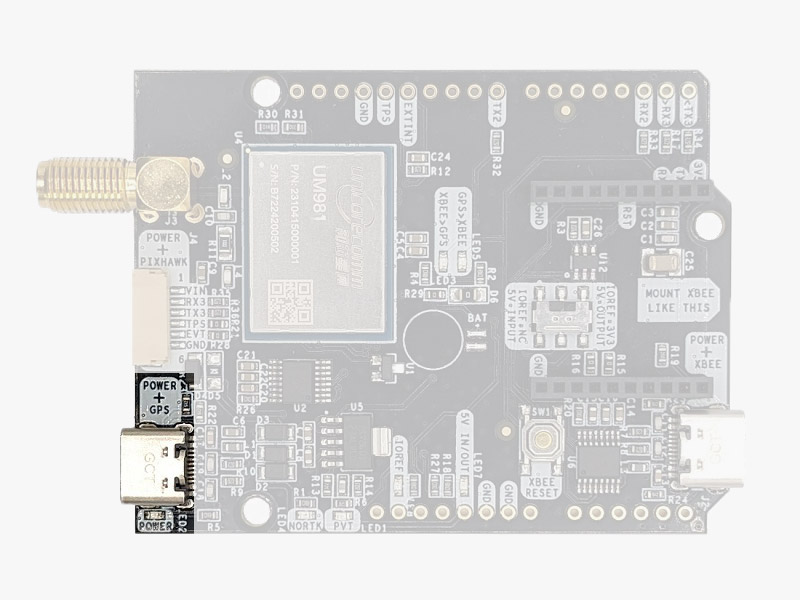
Questo connettore USB-C consente di accedere, tramite il convertitore FTDI da USB a UART, alla porta COM1 del modulo UM980.
È possibile collegare questa interfaccia al proprio smartphone, tablet o PC preferito e iniziare a ricevere dati NMEA.
Dopo aver collegato il ricevitore al PC, verrà visualizzata una nuova porta COM, che è possibile utilizzare con il proprio terminale preferito per leggere i dati NMEA oppure per avere pieno accesso al modulo UM980 tramite lo strumento UPrecise.
Per impostazione predefinita, il protocollo NMEA è disabilitato su questo modulo, pertanto ti consigliamo di iniziare utilizzando lo strumento UPrecise.
Se il tuo PC non riconosce il dispositivo, ti servirà il driver VCP di FTDI: https://ftdichip.com/drivers/vcp-drivers/
USB XBee
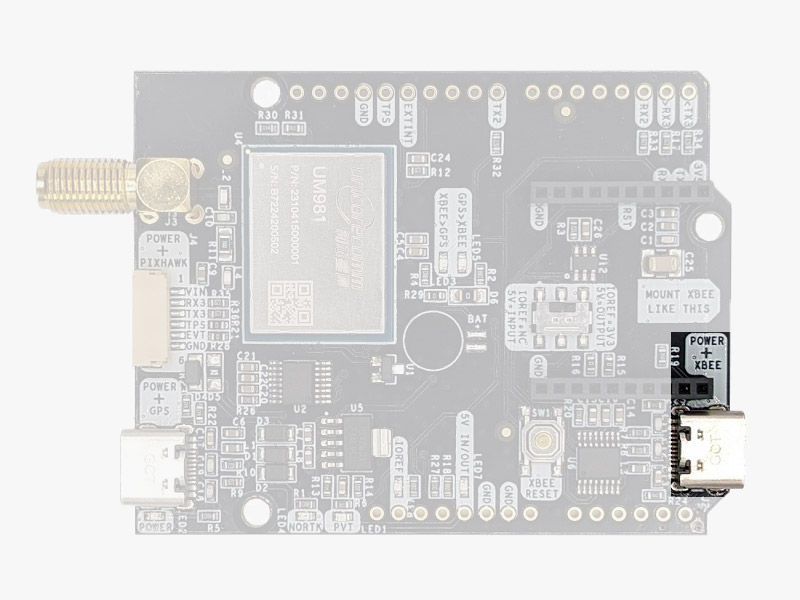
Questo connettore USB-C consente di accedere alla porta UART della radio XBEE (se ne è installata una), tramite un convertitore FTDI da USB a UART.
Troviamo molto pratico utilizzare questo connettore per alimentare la scheda, in modo da poter collegare e scollegare il GPS USB a proprio piacimento, senza dover interrompere l'alimentazione della scheda.
È possibile utilizzare qualsiasi adattatore USB da presa a muro che si trova in casa.
Per utilizzare questo connettore esclusivamente come fonte di alimentazione, non è necessario alcun driver. Puoi utilizzare il tuo PC oppure collegarlo a un alimentatore USB da muro.
Per utilizzare questo connettore per configurare una radio XBee, è necessario il driver VCP di FTDI:https://ftdichip.com/drivers/vcp-drivers/
Connettore Pixhawk
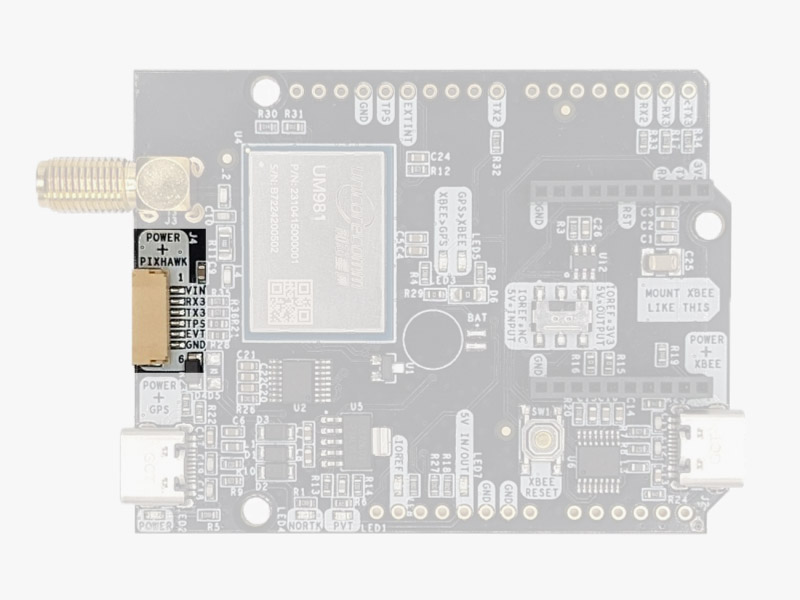
Questo connettore è un JST GH standard che può essere utilizzato per collegare il simpleRTK3B Fusion a un autopilota Pixhawk.
È inoltre possibile utilizzare questo connettore per alimentare la scheda.
Il connettore JST-GH del Pixhawk è conforme allo standard Pixhawk:
- 1: 5V_IN
- 2: Unicore COM3 RX (livello 3,3 V)
- 3: Unicore COM3 TX (livello 3,3 V)
- 4: Uscita Timepulse (livello 3,3 V)
- 5: Spento (livello 3,3 V)
- 6: GND
Guide per Arduino
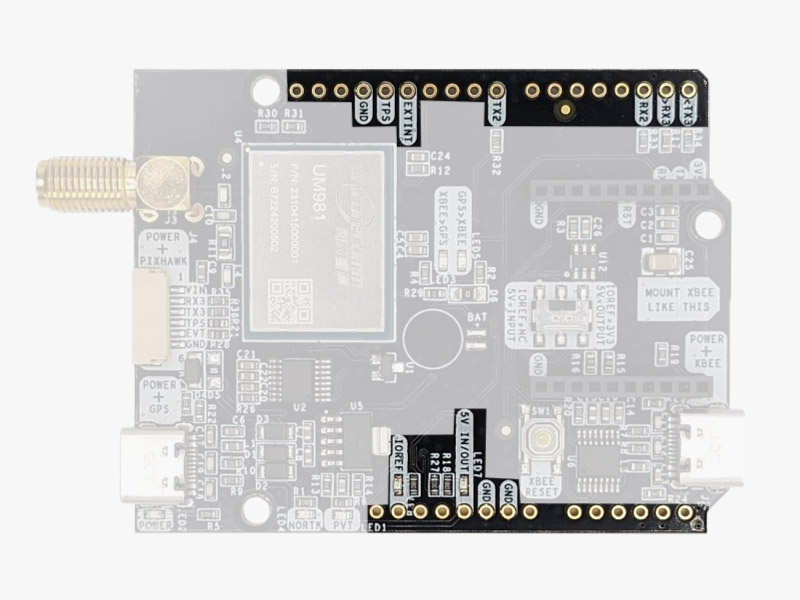
simpleRTK3B Fusion dispone di binari opzionali per il collegamento ad altri dispositivi compatibili con Arduino UNO.
- GND: il pin di terraè disponibile sui pin standard di Arduino. È necessario collegare sempre questa linea all'altra scheda.
- 5 V IN/OUT:
- Quando il LED accanto a questo pin è spento, è possibile alimentare il simpleRTK3B Fusion tramite questo pin.
Ad esempio, basta collegarlo sopra una scheda Arduino UNO e il simpleRTK3B Fusion si accenderà. (Verificate che il vostro Arduino sia in grado di alimentare shield da 300 mA a 5 V). - In alternativa, ora è possibile utilizzare simpleRTK3B Fusion per alimentare altri shield.
Basta attivare l'interruttore “5V=OUTPUT” e la scheda simpleRTK3B Fusion erogherà 5 V su questo pin.
- Quando il LED accanto a questo pin è spento, è possibile alimentare il simpleRTK3B Fusion tramite questo pin.
- IOREF: Questo pin è scollegato quando l'interruttore integrato è posizionato su “IOREF = NC”.
In alternativa, eroga una tensione di 3,3 V quando l'interruttore integrato è posizionato su “IOREF = 3V3”. È possibile utilizzare questa funzionalità per fornire un riferimento di tensione ad altri Shield che richiedono questo pin come ingresso. - TX2, RX2, TX3, RX3:Questi pin funzionano come uscita a 3,3 V e come ingresso in grado di accettare tensioni comprese tra 2,7 e 3,6 V.
- TX2: TX Unicore COM2 (questo pin è collegato anche al RX UART dell'XBee)
- RX2: Unicore COM2 RX (questo pin è collegato anche al TX UART dell'XBee)
- TX3: Unicore COM3 TX
- RX3: Unicore COM3 RX
Presa XBee ad alta potenza (HP)
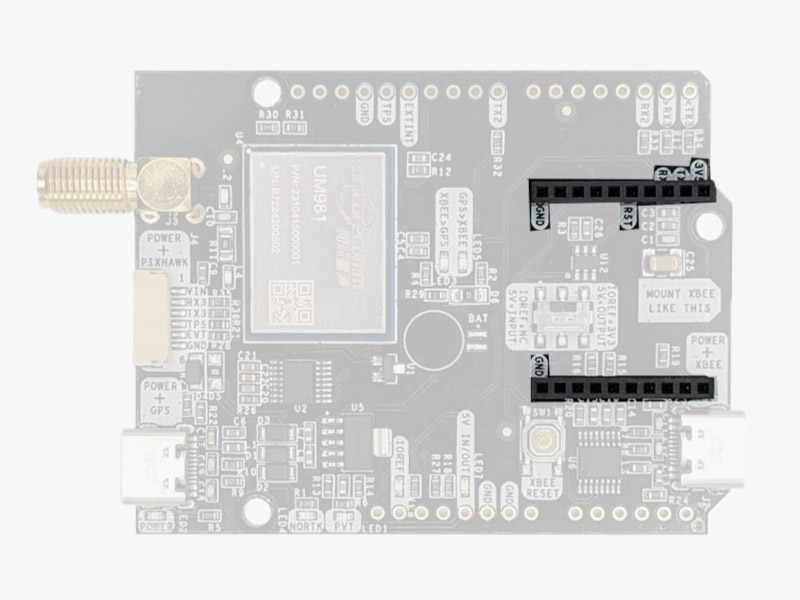
È possibile utilizzare questa presa per collegare un modulo radio compatibile con XBee. Sono disponibili i seguenti pin:
- VCC, ovvero un'uscita da 3,3 V con corrente massima costante di 1 A e corrente di picco di 1,5 A.
- XBee UART RX, a 3,3 V
- XBee UART TX, a 3,3 V
- GND
Ricorda che puoi aggiungere un secondo connettore XBee alla tua scheda utilizzando il Protezione per il secondo alloggiamento XBee.
Pin con funzioni speciali
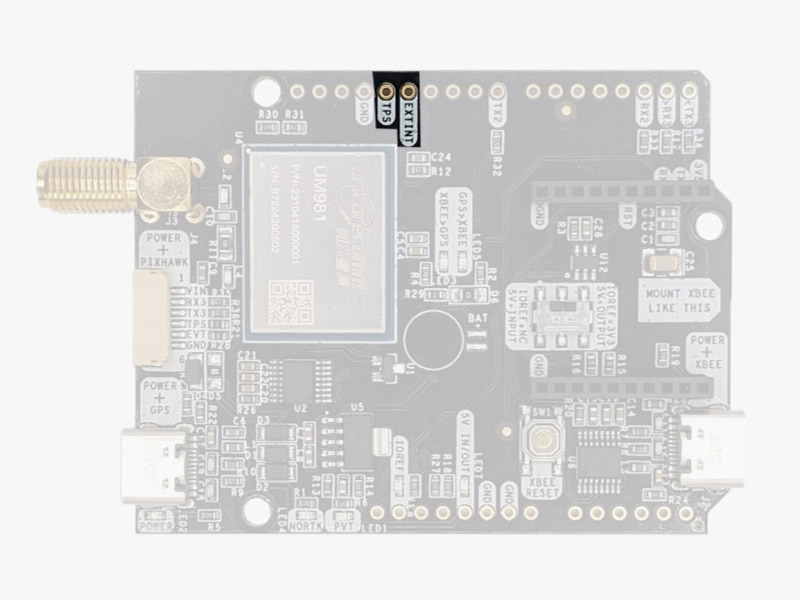
Oltre a quanto sopra, sono disponibili anche alcuni pin aggiuntivi per gli utenti più esperti. Questi pin sono disponibili anche nel connettore JST, come nel modello simpleRTK3B Pro.
Se si intende utilizzare simpleRTK3B Fusion collegato a un Arduino o a un Raspberry Pi e non si utilizza nessuno di questi pin, si consiglia di non collegarli: è possibile tagliare il connettore in corrispondenza di questi pin per evitare il collegamento ed escludere comportamenti imprevisti.
- Timepulse (TPS): uscita a impulsi temporali con configurazione a 3,3 V.
- Extint (EXTINT): ingresso di sincronizzazione temporale, tensione massima 3,6 V.
Questo ingresso è filtrato per evitare disturbi.
Ricorda che puoi aggiungere un secondo alloggiamento XBee alla tua scheda utilizzando lo Shield per il secondo alloggiamento XBee.
Antenna GPS/GNSS
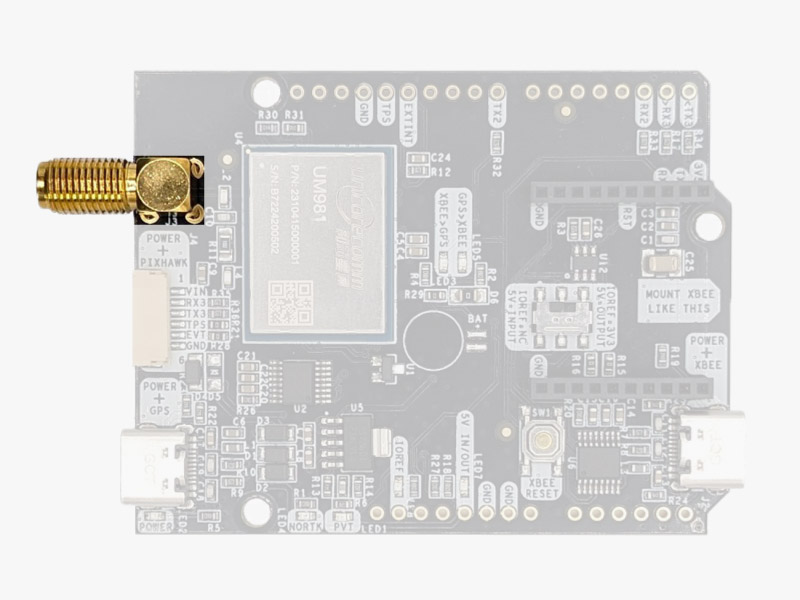
simpleRTK3B Fusion non include, ma richiede un'antenna GPS/GNSS di buona qualità.
simpleRTK3B Fusion supporta tutte le bande L1/L2/L5. Se desideri sfruttare al massimo le potenzialità di questo modulo, ti consigliamo un'antenna a tripla banda della serie simpleANT3B.
La scheda è compatibile sia con le antenne attive che supportano un'alimentazione a 3,3 V sia con le antenne passive. La corrente di uscita massima è di 150 mA a 3,3 V.
Se lo si utilizza con le tradizionali antenne GPS economiche, ampiamente disponibili sul mercato, non si otterranno le prestazioni previste.
IMPORTANTE: È obbligatorio collegare l'antenna prima di alimentare la scheda.
Anche l'installazione dell'antenna è un aspetto fondamentale per ottenere i migliori risultati. L'antenna GPS/GNSS dovrebbe sempre essere installata in modo da garantire la massima visibilità possibile verso il cielo.
Inoltre, se possibile, dovrebbe essere installato con una superficie metallica alle spalle, ad esempio il tetto dell’auto, su una lastra metallica di dimensioni superiori a 20 cm, ecc.
Se vuoi scoprire in che modo l'installazione influisce sulle prestazioni, consultala nostraguida all'installazione delle antenne GPS/GNSS oppure guarda questo video.
LED
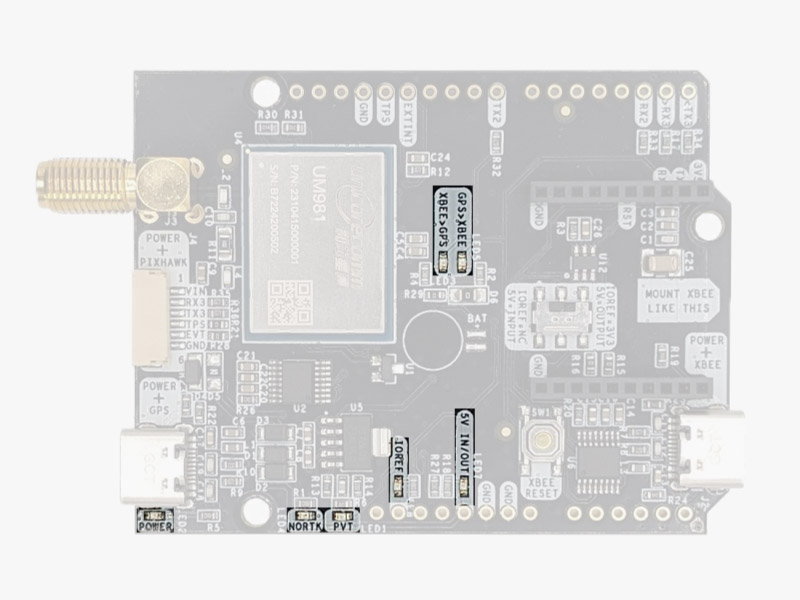
- ALIMENTAZIONE: la scheda simpleRTK3B Fusion è alimentata.
- PVT: la spia LED si accende quando è possibile calcolare una posizione sulla base della visibilità dei satelliti disponibili.
- NORTK: ON in assenza di RTK, OFF quando il dispositivo è in modalità RTK FIXED.
- XBEE>GPS: La scheda radio XBEE riceve dati via etere e li invia all'Unicore.
- GPS>XBEE: L'Unicore sta trasmettendo i dati alla radio XBee.
- 5V IN/OUT: Indica se su quel pin è presente tensione.
- IOREF: Indica se su quel pin è presente tensione.
Pulsanti e interruttori
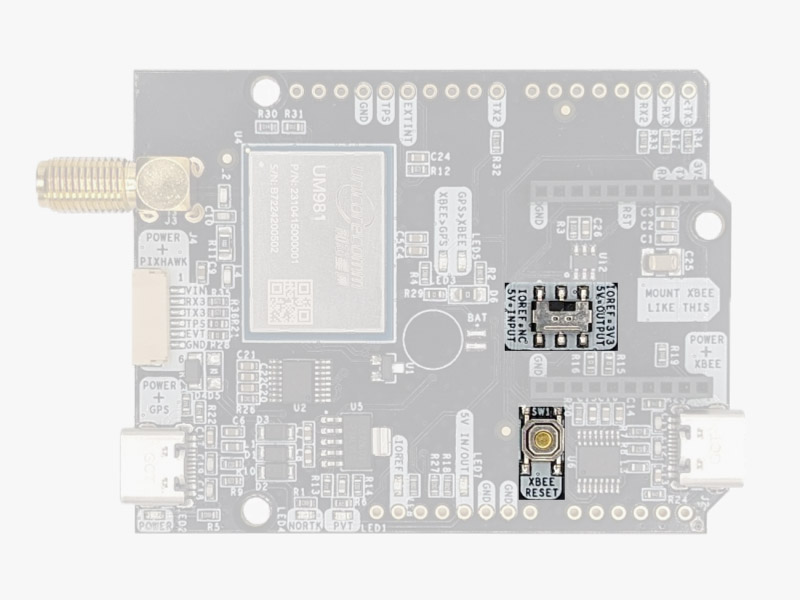
C'è un solo pulsante: "XBee Reset", e la buona notizia è che probabilmente non dovrai utilizzarlo. Questo pulsante serve a programmare il modulo radio XBee nel caso in cui si desideri aggiornare il firmware, ecc.
Sotto il socket XBee troverai anche un interruttore: ti permette di abilitare l'IOREF utilizzando i pin Arduino da 3,3 V e 5 V come uscite, in modo che la scheda possa alimentare accessori comelo Shield per il secondo socket XBee. Allo stesso tempo, questo interruttore abiliterà anche i segnali delle linee di alimentazione Arduino a 3,3 V. Consulta la sezione “Linee di alimentazione Arduino” qui sopra per ulteriori dettagli al riguardo.
Inizia
Connettiti a UPrecise
- Collega l'antenna GNSS al ricevitore. Assicurati che l'antenna abbia una buona visuale del cielo per verificare il corretto funzionamento. In caso contrario, non sarà possibile rilevare i satelliti né ricevere il segnale.
- Collega il ricevitore al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS.
- Apri Uprecise. Seleziona la porta COM (se non sai quale sia, controlla Gestione dispositivi sul tuo PC). Per la velocità di trasmissione, scegli 115200 o AUTO. Premi Connetti.
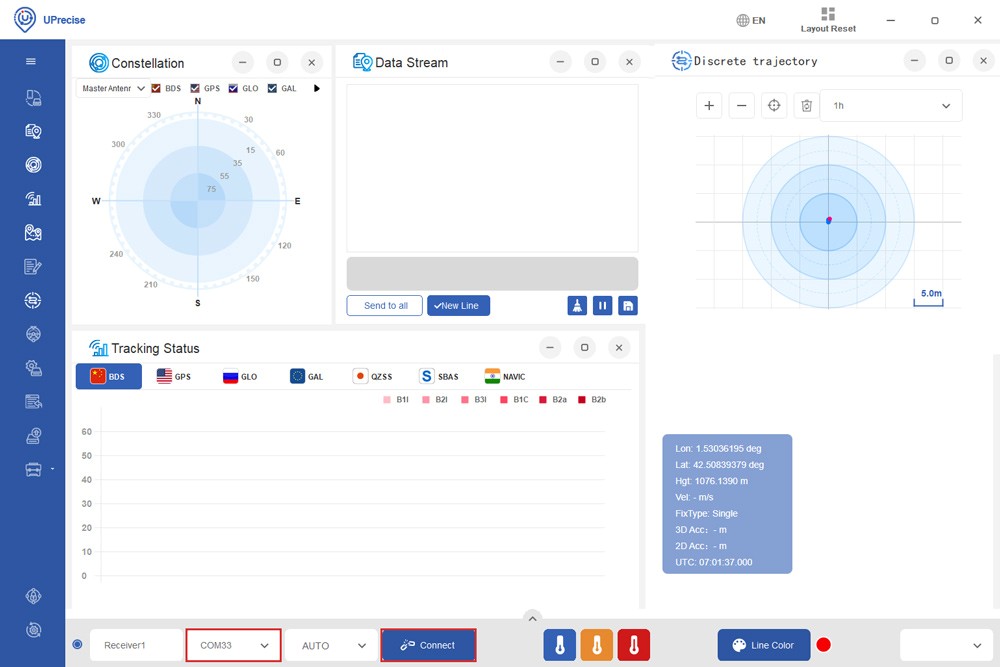
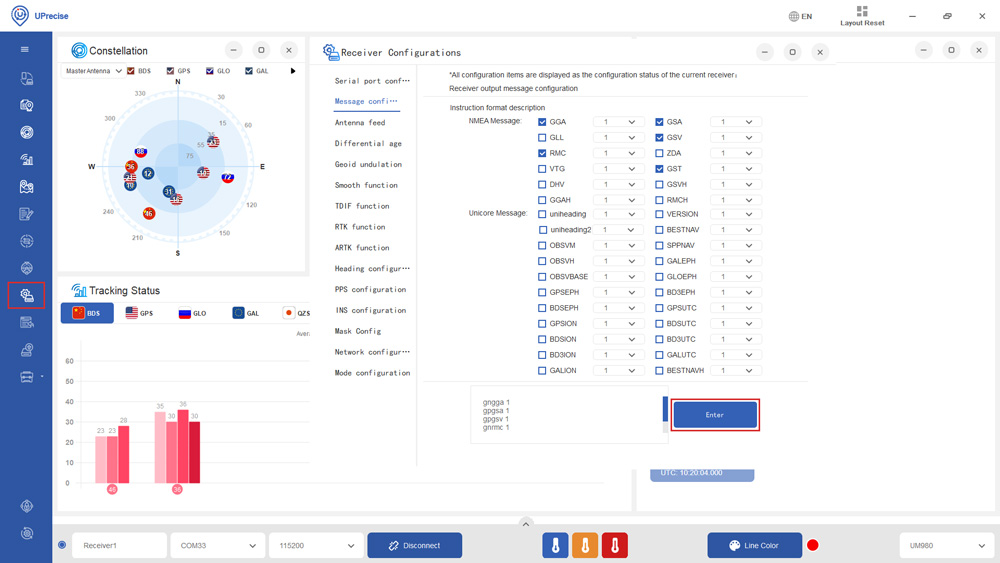
- Fai clic sull'icona "Configurazione del ricevitore " nella barra dei menu a sinistra. Qui puoi abilitare i messaggi NMEA che preferisci ( per impostazione predefinita, il protocollo NMEA è disabilitato su questo modulo). Ti consigliamo di selezionare GGA, GSA, GSV, GST e RMC. Funzionerà bene con SW Maps e con la maggior parte delle applicazioni. Quindi fai clic su "Invio".
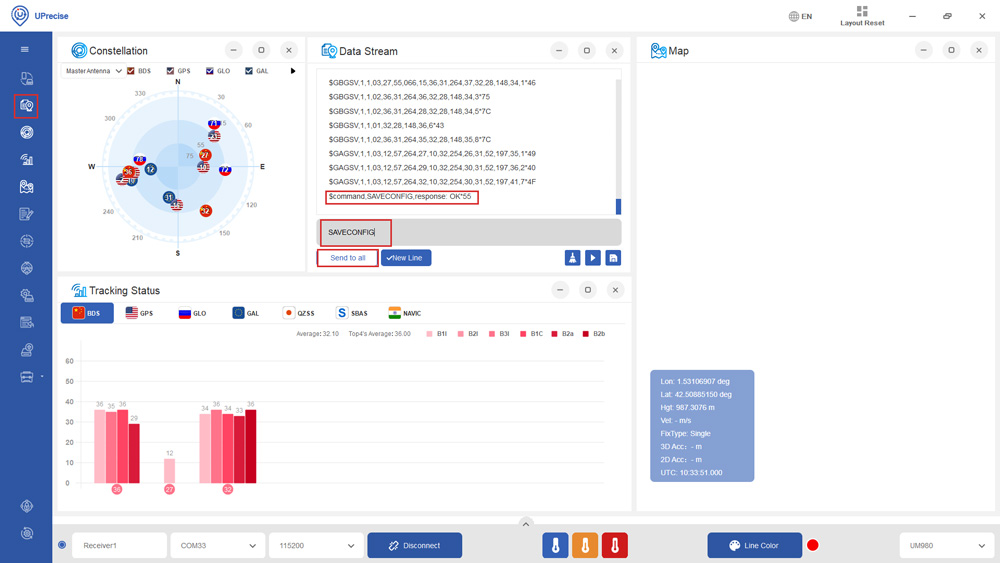
- Nella barra dei menu, seleziona l'icona Data Stream. Nella finestra Data Stream, digita SAVECONFIG epremi Invio. Su Data Stream vedrai il comando SAVECONFIG e la risposta: OK. Ciò significa che la configurazione è stata salvata nella memoria Flash del ricevitore.
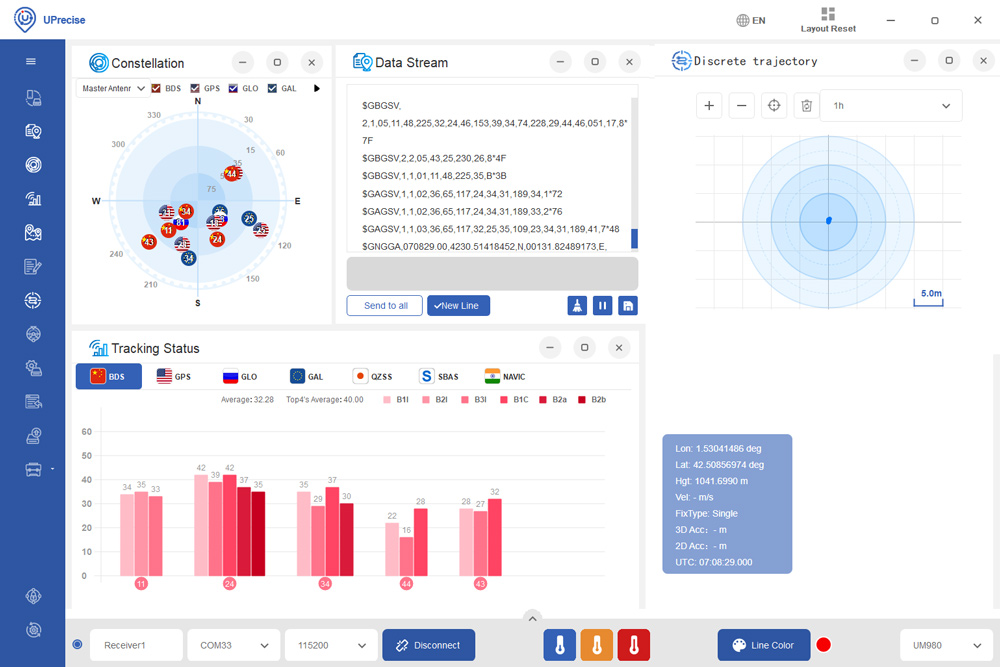
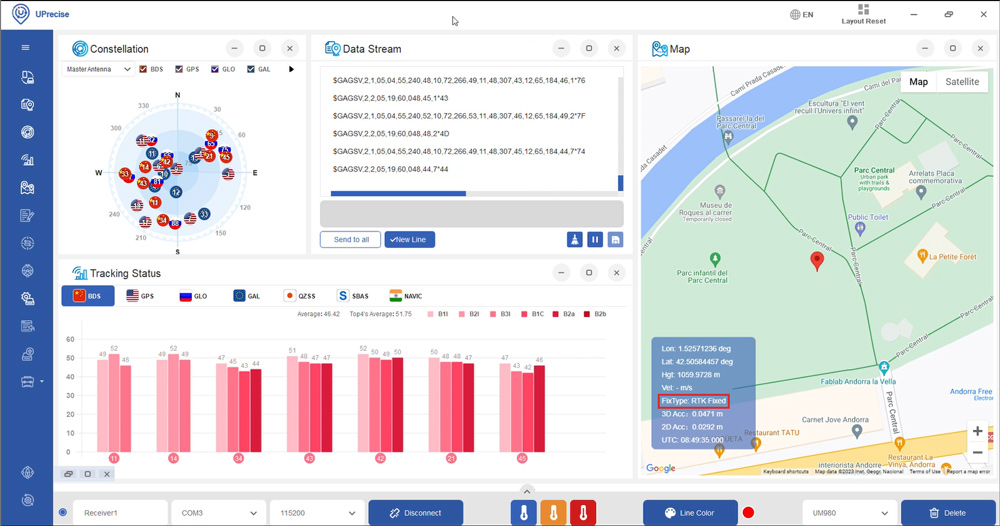
- Sullo schermo vedrai la costellazione, il flusso di dati e lo stato di tracciamento.
Invia messaggi NMEA a Xbee Socket
- La presa Xbee è collegata alla porta COM2 di Unicore. Se si desidera connettersi tramite Bluetooth, BLE, radio o altri plugin di comunicazione, è necessario abilitare i messaggi NMEA sulla porta COM2.
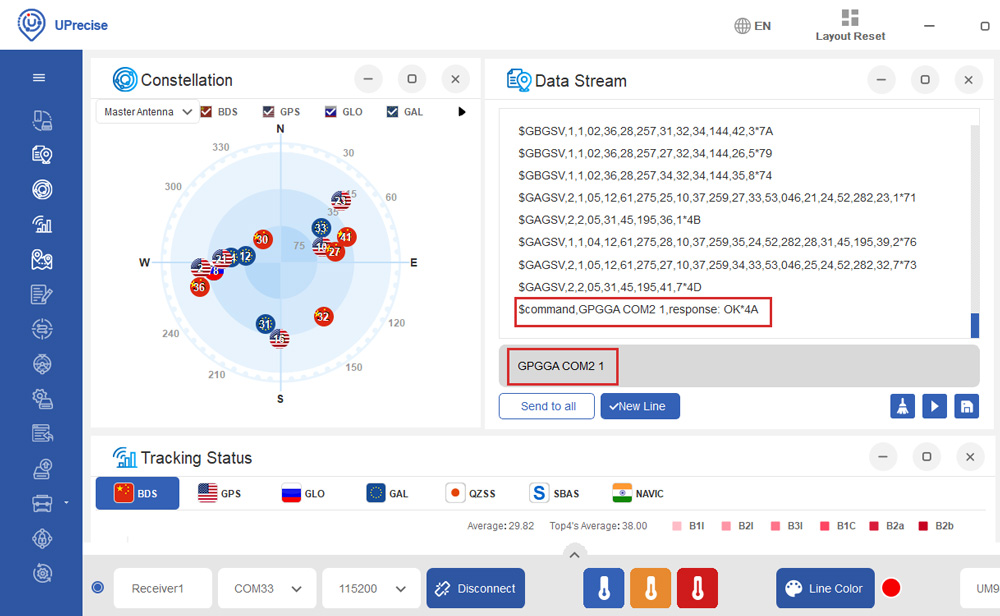
- Ad esempio, se si desidera inviare un messaggio GGA alla porta COM2, digitare nella finestra dei comandi: GPGGA COM2 1. Verràinviato un messaggio GGA a 1 Hz alla porta COM2.
- Ripeti la stessa procedura per i messaggi NMEA che ti servono. Ti consigliamo di abilitare GGA, GSA, GSV, GST e RMC. Funzionerà bene con SW Maps e con la maggior parte delle applicazioni.
- Nella finestra di comando digita SAVECONFIG, quindi premi Invio persalvare la configurazione corrente in memoria.
Connettiti a NTRIP
Per ottenere una precisione dell'ordine dei centimetri o dei millimetri con i nostri ricevitori GNSS, è necessario disporre delle correzioni.
Se non si dispone di una propria stazione base per le correzioni, è possibile trovare stazioni base di terze parti presso i servizi di correzione RTK presenti nel proprio Paese.
- Fai clic sull'icona della casella degli strumenti e seleziona RTCM.
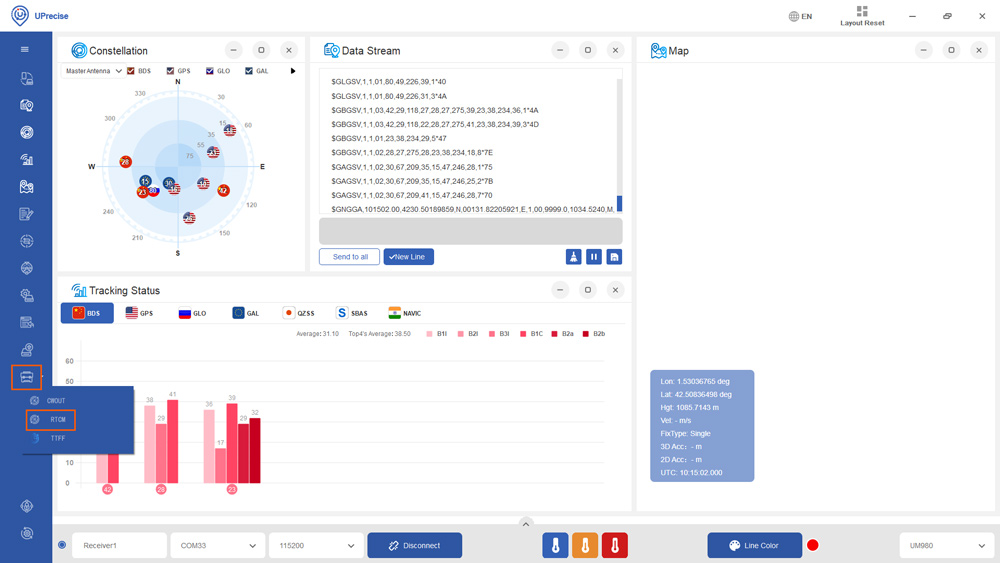
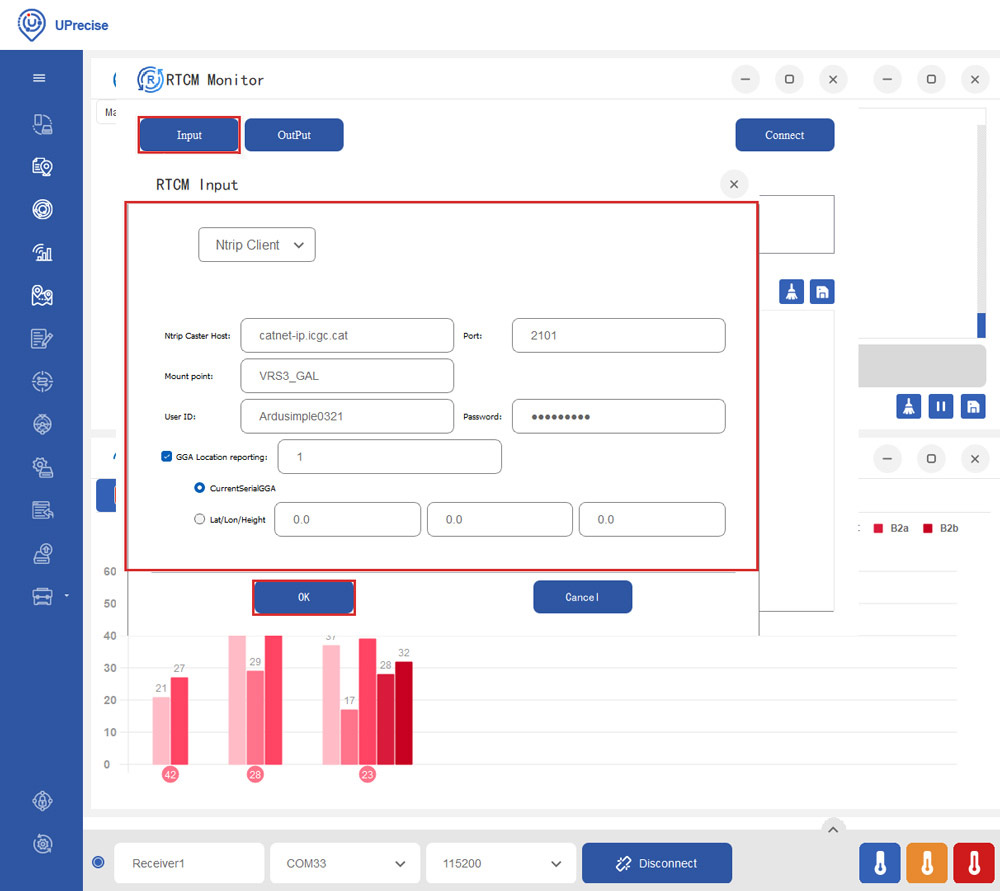
- Fare clic su "Input". Selezionare "Ntrip Client". Impostarel'host, la porta, il punto di montaggio, l'ID e la password del proprio Ntrip Caster. Se il proprio Ntrip Caster richiede la posizione del rover, impostare il valore di "GGA Location reporting" su 1 e selezionare "CurrentSerialGGA". Fare clic su "Ok".
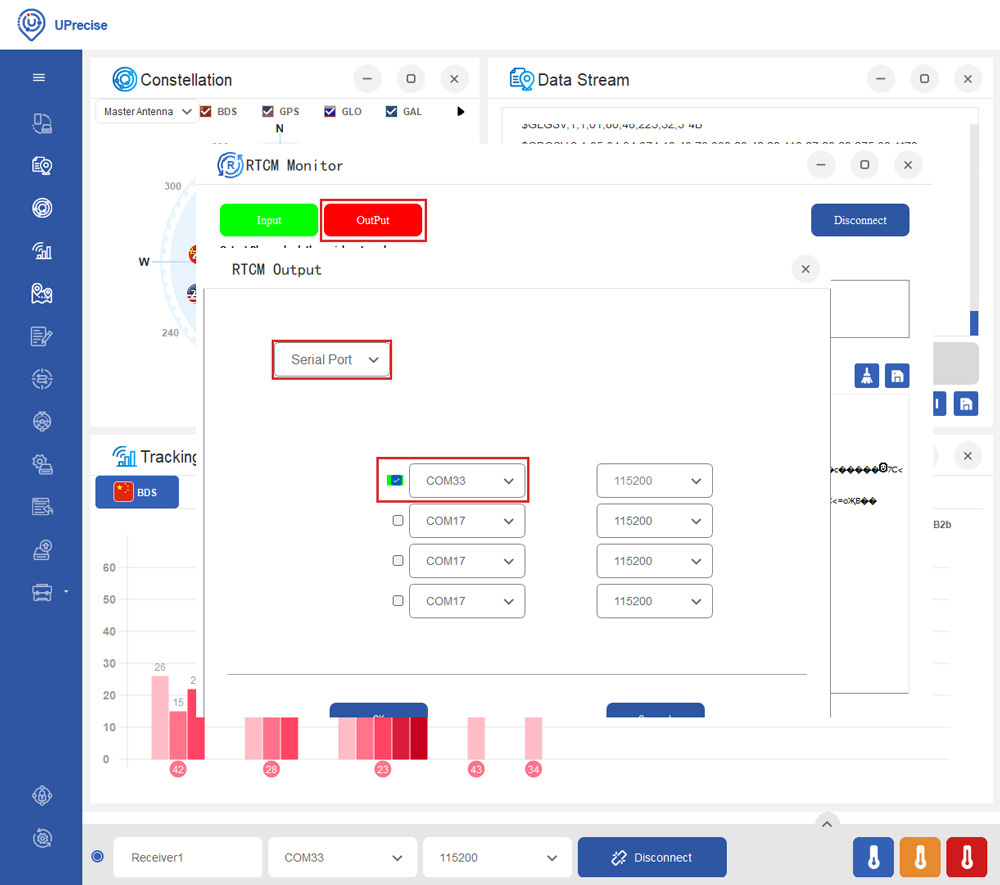
- Fare clic su " OutPut". Selezionare "Serial Port" e scegliere la porta COM del ricevitore.
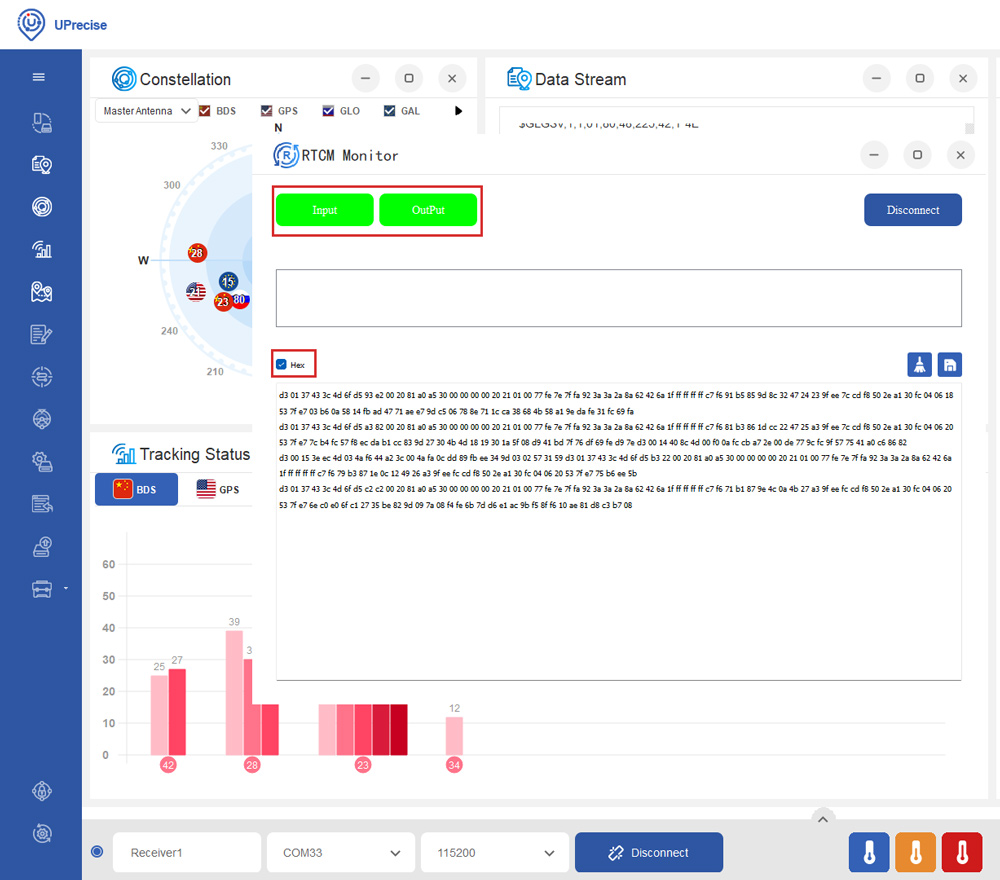
- Noterai che le voci "Input" e "Output" diventeranno verdi. Seleziona "Hex": vedraii messaggi RTCM provenienti dal server.
- Tra pochi minuti vedrai che il tipo di correzione passerà a “RTK Float” o “Fixed”.
Abilita Galileo HAS
Il servizio Galileo High Accuracy Service (HAS) offre accesso gratuito, tramite il segnale Galileo (E6-B) e via terra (Internet), alle informazioni necessarie per stimare in tempo reale una soluzione di posizionamento accurata utilizzando un algoritmo di posizionamento puntuale preciso (Precise Point Positioning).
Galileo HAS è disponibile sui modelli simpleRTK3B Budget e simpleRTK3B Compass. Non è supportato con l'attuale versione del firmware del simpleRTK3B Fusion.
- Digita i seguenti comandi uno alla volta per abilitare HAS.
CONFIG PPP ENABLE E6-HAS
CONFIG PPP DATUM WGS84
CONFIG PPP CONVERGE 50 50
CONFIG SIGNALGROUP 2 (Utilizzare questo comando se si possiede un simpleRTK3B Budget)
CONFIG SIGNALGROUP 3 6 ( Utilizzare questo comando se si possiede un simpleRTK3B Compass)
SAVECONFIG
- Tra pochi minuti dovresti vedere che il tipo di connessione cambia in "Float".
Se desideri disabilitare PPP, digita il comando:
CONFIG PPP DISABLE
E utilizza il comando CONFIG PPP ENABLE E6-HAS per riattivarlo.
Configurazione della fusione dei sensori inerziali
simplertk3B Fusion è dotato di funzionalità di fusione dei sensori inerziali, grazie al sistema di navigazione inerziale (INS) integrato nel modulo UM981. Il sistema di navigazione inerziale utilizza gli accelerometri e i giroscopi dell’unità di misura inerziale (IMU) per calcolare posizione, velocità e orientamento.
L’INS è particolarmente utile durante la navigazione in galleria, per misurare l’inclinazione o quando ci si muove su terreni irregolari, ovvero in qualsiasi situazione in cui i segnali GNSS possano risultare inaffidabili.
Installazione
- SimpleRTK3B Fusion deve essere fissato al veicolo; non può essere utilizzato appeso al cavo. Questo perché è necessario che i dati dell'IMU siano coerenti.
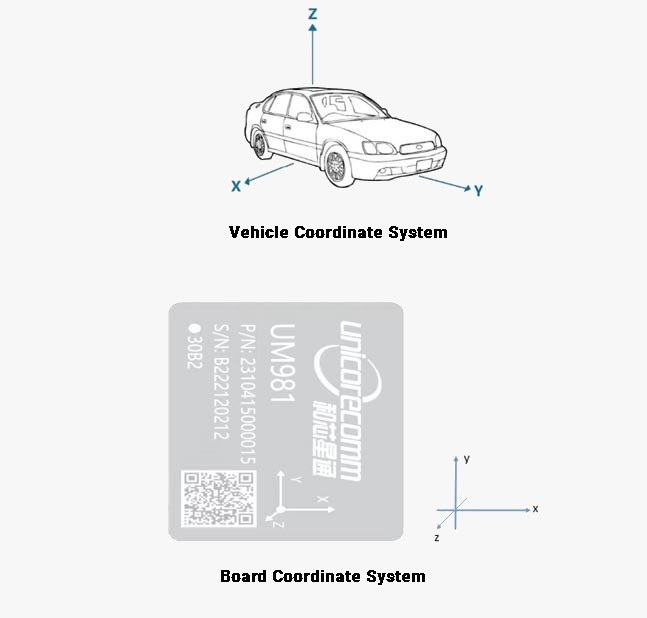
- Assicurarsi che i dati dell’IMU rimangano coerenti montando correttamente il ricevitore sul veicolo. Durante il montaggio del ricevitore, verificare che le direzioni degli assi XYZ stampate sul modulo UM981 siano allineate con il sistema di coordinate del veicolo. Il sistema di coordinate segue la regola della mano destra, con la direzione Y che rappresenta la direzione di marcia del veicolo. Esistono opzioni per montare simpleRTK3B Fusion con orientamenti diversi, ma ciò richiede una calibrazione aggiuntiva. Per questo motivo consigliamo di utilizzare lo stesso orientamento.
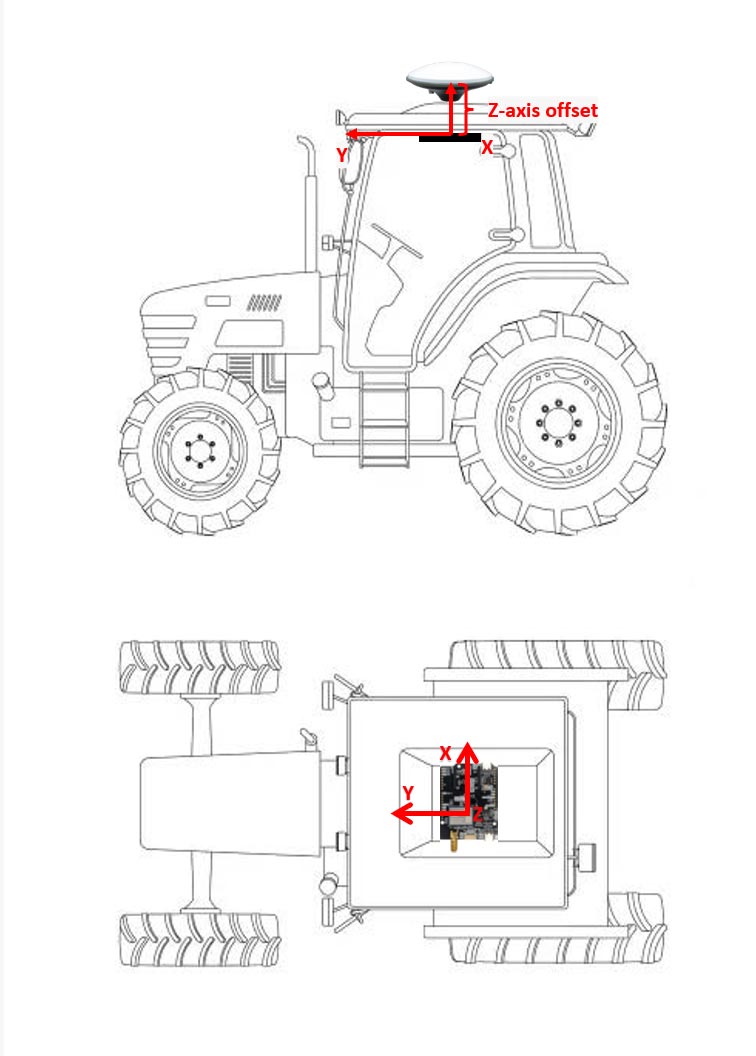
- Maggiore è la distanza tra l'IMU e l'antenna, minore è la precisione. Per questi motivi, si consiglia di montare la scheda sotto il tetto del veicolo, direttamente sotto l'antenna. Il centro di fase dell'antenna deve essere allineato con l'IMU del modulo UM981 (situato al centro del sistema di coordinate indicato sul modulo UM981). Questa configurazione garantisce che sia necessario misurare solo l'offset dell'asse Z (distanza del braccio di livellamento).
Configurare il braccio di leva
- La distanza del braccio di leva è la distanza tra l'IMU e il centro di fase dell'antenna GNSS. È possibile utilizzare il comando CONFIG IMUTOANT OFFSET x y z a b c per configurare il braccio di leva.
| Intestazione del log | Parametro | Descrizione |
|---|---|---|
| CONFIG IMUTOANT OFFSET | x | Offset dell'asse X, unità: metro, intervallo: da -100 a 100 |
| y | Offset dell'asse Y, unità: metro, intervallo: da -100 a 100 | |
| z | Offset dell'asse Z, unità: metro, intervallo: da -100 a 100 | |
| a | Errore dell'offset dell'asse X, unità: metro, intervallo: 0,01~10 (impostazione predefinita: da 0,01 m al 10% dell'offset dell'asse X) | |
| b | Errore di offset dell'asse Y, unità: metro, intervallo: 0,01~10 (impostazione predefinita: da 0,01 m al 10% dell'offset dell'asse Y) | |
| c | Errore dell'offset dell'asse Z, unità: metro, intervallo: 0,01~10 (impostazione predefinita: da 0,01 m al 10% dell'offset dell'asse Z) |
- In base all'esempio fornito al punto 20, se l'offset dell'asse Z è pari a 20 cm, il comando sarà:
CONFIG IMUTOANT OFFSET 0 0 0,20 0,01 0,01 0,01
Si noti che, se si utilizza un'antenna multibanda con più centri di fase per frequenze diverse (L1 e L2), occorre utilizzare il valore mediano.
Configurare la soglia di velocità di allineamento
I sistemi di navigazione inerziale si avvalgono di accelerometri e giroscopi per rilevare i movimenti. La soglia di velocità di allineamento dell'INS è la velocità minima alla quale un sistema di navigazione inerziale è in grado di eseguire un allineamento accurato. Tale allineamento è fondamentale per determinare la posizione e l'orientamento iniziali del sistema prima che questo possa fornire dati di navigazione affidabili.
- È possibile utilizzare il comando: CONFIG INS ALIGNMENTVEL 5.0 per impostare la soglia di velocità per l'allineamento INS a 5 m/s. Si noti che la velocità di allineamento predefinita è 5 m/s e quella minima è 0,5 m/s.
Attiva/Disattiva INS
- La funzione INS di simpleRTK3B Fusion è abilitata per impostazione predefinita. Gli utenti possono digitare il comando CONFIG INS DISABLE per disabilitare l'INS. Se è necessario riabilitare l'INS, utilizzare il comando CONFIG INS RESET per abilitarlo e riportarlo allo stato non allineato.
Inizializzazione dell'allineamento INS
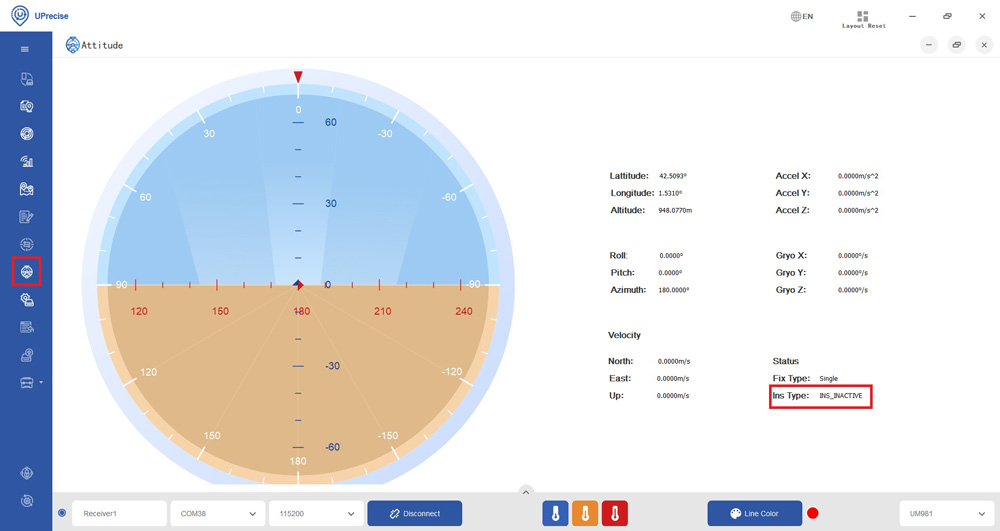
- È possibile verificare l'assetto del veicolo e il tipo di INS nella sezione Assetto → Stato → Tipo di INS.
| Decimale | ASCII | Descrizione |
|---|---|---|
| 0 | INS_INATTIVO | Dati IMU non validi; INS inattivo |
| 1 | INS_ALLINEAMENTO | L'INS sta procedendo all'allineamento |
| 2 | INS_VARIAZIONE_ELEVATA | L'INS è in modalità di navigazione, ma l'errore di azimut ha superato la soglia. Per la maggior parte delle IMU, la soglia predefinita è di 2 gradi. |
| 3 | INS_SOLUZIONE_CORRETTA | Si è entrati in modalità navigazione e la soluzione INS è buona |
| 6 | INS_SOLUZIONE_GRATUITA | Modalità DR, nessun sistema GNSS è stato integrato nella soluzione |
| 7 | INS_ALLINEAMENTO_COMPLETO | L'allineamento INS è stato completato, ma la dinamica del veicolo non è sufficiente per garantire che la precisione soddisfi i requisiti. |
- Dopo che il modulo ha fornito le soluzioni fisse, procedere in avanti a una velocità superiore alla soglia di velocità di allineamento impostata al punto 23. Durante questo processo, il campo “Ins Type” visualizzerà il valore “INS_ALIGNING”. Una volta completato l’allineamento INS, il campo “Ins Type” si aggiornerà a “INS_ALIGNMENT_COMPLETE”. Continuare a guidare a una velocità superiore alla soglia di allineamento per 15 secondi fino a quando lo stato della soluzione non passa da INS_ALIGNMENT_COMPLETE a INS_SOLUTION_GOOD, indicando che il processo di inizializzazione è completato.
Uscita dei messaggi in modalità Fusion (GPS+IMU)
- È possibile utilizzare il comando INSPVAXA 1 per abilitare il messaggio INSPVAXA a 1 Hz. Questo log viene utilizzato per visualizzare la posizione, la velocità e l’assetto integrati, nonché i relativi errori stimati. Esempio di output del messaggio: #INSPVAXA,COM1,0,73.5,FINESTEERING,1695,309428.000,00000040,4e77,43562; INS_SOLUTION_GOOD,INS_PSRSP,51,11637873403,-114,03825114994,1063,6093, -16,9000, -0,0845, -0,0464, -0,0127, 0,138023492, 0,069459386, 90,000923268, 0,9428, 0,6688,1,4746,0,0430,0,0518,0,0521,0,944295466,0,944567084,1,000131845,3,0*e877c 17
| ID | Tipo di campo | Descrizione dei dati | Formato | Byte binari | Offset binario |
|---|---|---|---|---|---|
| 1 | INSPVAX | Intestazione del log | H | 0 | |
| 2 | Stato INS | Stato INS, vedi fase 26, Tipo di INS | Enum | 4 | H |
| 3 | Tipo di posizione | Tipo di posizione | Enum | 4 | Giorno 4 |
| 4 | Latitudine | Latitudine (WGS84) [gradi] | Doppio | 8 | H+8 |
| 5 | Longitudine | Longitudine (WGS84) [gradi] | Doppio | 8 | H+16 |
| 6 | Altezza | Altezza [m] | Doppio | 8 | H+24 |
| 7 | Ondulazione | Separazione geoidale: la differenza, espressa in metri, tra la superficie del livello medio del mare (geoide) e la superficie dell'ellissoide WGS84. Se il geoide si trova al di sopra dell'ellissoide, il valore è positivo; in caso contrario, è negativo. | Galleggiante | 4 | H+32 |
| 8 | Velocità nord | Velocità in direzione nord (un valore negativo indica il sud) [m/s] | Doppio | 8 | H+36 |
| 9 | East Velocity | Velocità in direzione est (un valore negativo indica ovest) [m/s] | Doppio | 8 | H+44 |
| 10 | Velocità ascendente | Velocità in direzione ascendente [m/s] | Doppio | 8 | H+52 |
| 11 | Rotolo | Rotazione (rotazione in senso orario attorno all’asse Y) [gradi] | Doppio | 8 | H+60 |
| 12 | Pitch | Inclinazione (rotazione in senso orario attorno all'asse X) [gradi] | Doppio | 8 | H+68 |
| 13 | Azimut | Azimut, in senso orario partendo da nord (rotazione antioraria attorno all'asse Z) [gradi]. Si tratta dell'azimut inerziale calcolato dai giroscopi dell'IMU e dai filtri integrati. | Doppio | 8 | H+76 |
| 14 | Lat σ | Deviazione standard della latitudine [m] | Galleggiante | 4 | H+84 |
| 15 | Long σ | Deviazione standard della longitudine [m] | Galleggiante | 4 | H+88 |
| 16 | Altezza σ | Deviazione standard dell'altezza [m] | Galleggiante | 4 | H+92 |
| 17 | Vel σ nord | Deviazione standard della velocità verso nord [m/s] | Galleggiante | 4 | H+96 |
| 18 | East Vel σ | Deviazione standard della velocità verso est [m/s] | Galleggiante | 4 | H+100 |
| 19 | Velocità σ verso l'alto | Deviazione standard della velocità di salita [m/s] | Galleggiante | 4 | H+104 |
| 20 | Rotolo σ | Deviazione standard dell'inclinazione [gradi] | Galleggiante | 4 | H+108 |
| 21 | Passo σ | Deviazione standard dell'inclinazione [gradi] | Galleggiante | 4 | H+112 |
| 22 | Azimut σ | Deviazione standard dell'azimut [gradi] | Galleggiante | 4 | H+116 |
| 23 | Stato del sistema est | Stato della soluzione estesa | Esadecimale | 4 | H+120 |
| 24 | Tempo trascorso dall'ultimo aggiornamento | Tempo trascorso dall'ultimo aggiornamento ZUPT o di posizione (in secondi) | Ushort | 2 | H+124 |
| 25 | xxxx | CRC a 32 bit | Esadecimale | 4 | H+126 |
| 26 | [CR][LF] | Terminatore di frase (solo ASCII) | - | - | - |
Documentazione
Se sei un utente esperto e desideri configurare il ricevitore in base alle tue esigenze specifiche o programmarlo per il tuo progetto, ti invitiamo a consultare i seguenti documenti.
- Se hai bisogno di ulteriori informazioni, ad esempio su come aggiornare il firmware o configurare il ricevitore come base o rover, consulta la pagina dedicata alla configurazione di Unicore.
- Se hai bisogno di verificare i comandi Unicore relativi al tuo progetto o di configurare il ricevitore, consulta il Manuale di riferimento dei comandi Unicore.
- Se desideri utilizzare simpleRTK3B Fusion per le tue macchine agricole, consulta il Manuale dei comandi di riferimento automatico.
Accessori
È possibile aggiungere qualsiasi di queste funzionalità (e altre ancora) grazie ai nostri plugin XBee:
-

-
- Plugin
Radio module Long Range (LR)
101€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto - Plugin
Radio module eXtra Long Range (XLR)
161€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
-
-
- Saldi!Prodotto in Europa
- Saldi!Plugin
4G NTRIP Master
156€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
- Saldi!
-