
 e


Come configurare u-blox ZED-F9P
Introduzione
Questa pagina riguarda i ricevitori della serie simpleRTK2B dotati dei moduli ZED-F9P. Ti guideremo attraverso i passaggi necessari per l'utilizzo di base del software u-center, progettato per valutare le prestazioni, effettuare analisi delle prestazioni e configurare i ricevitori u-blox.
Inizia
Per utilizzare la scheda con lo ZED-F9P, è sufficiente seguire i passaggi riportati di seguito per ottenere una posizione RTK e raggiungere una precisione dell'ordine dei centimetri con la scheda RTK:
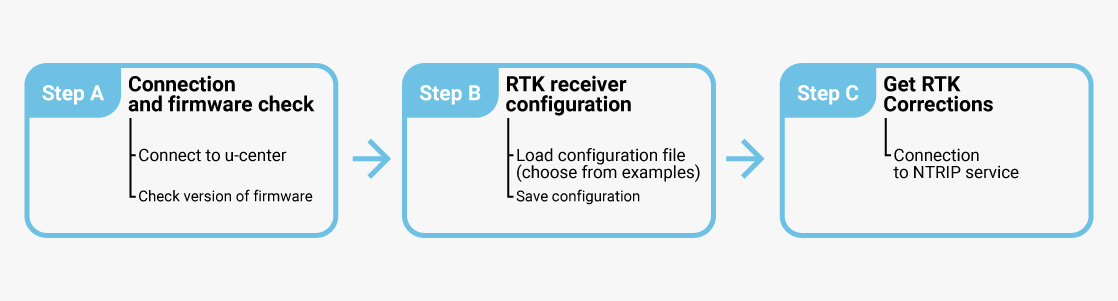
Fase A: Collegare e verificare il firmware
Connettiti a u-center
- Installa u-center sul tuo PC. Puoi scaricarlo per Microsoft Windows qui (scarica la versione per F9, non u-center2). Se desideri utilizzarlo su computer Linux e Mac, consulta i nostri tutorial “Come installare u-center su Ubuntu ” e “Come installare u-center su macOS”.
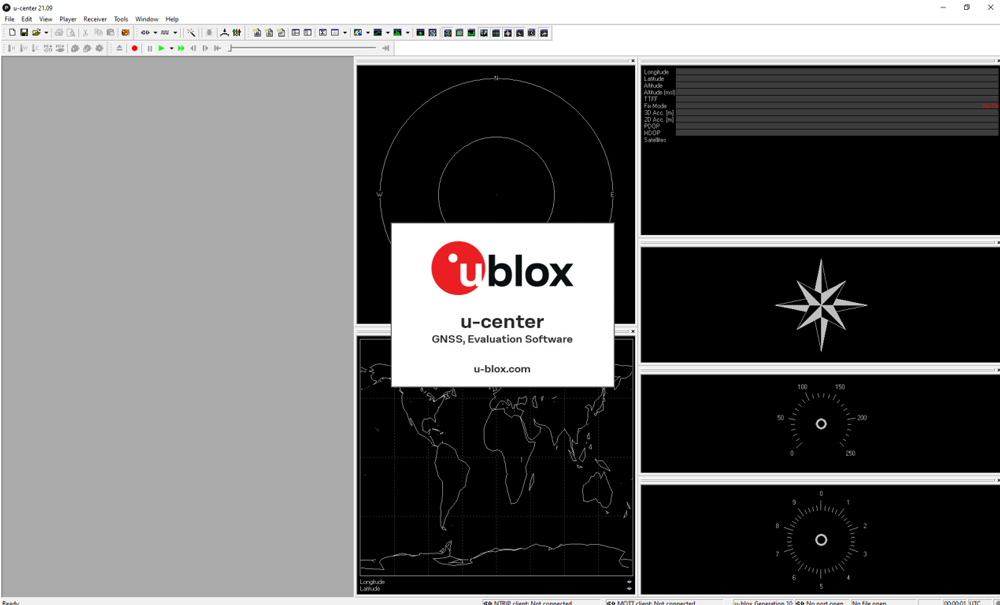
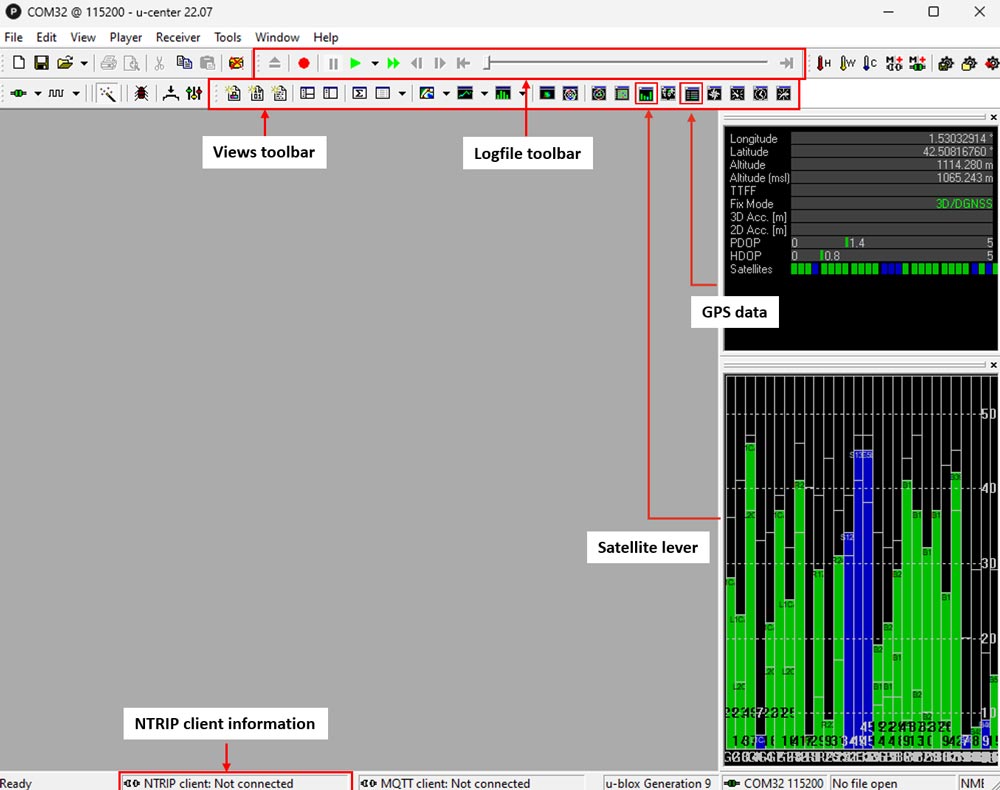
- Una volta completata con successo l'installazione, è possibile avviare u-center dal menu Start; il programma si avvierà come mostrato nell'immagine seguente.
- Collega l'antenna GNSS al ricevitore. Assicurati che l'antenna abbia una buona visuale del cielo per verificare il corretto funzionamento. In caso contrario, non sarà possibile visualizzare i satelliti né ricevere il segnale.
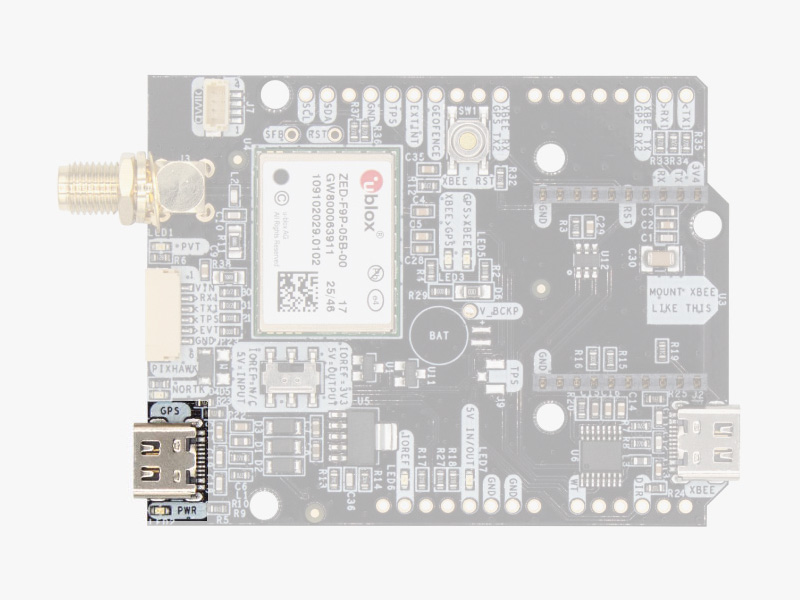
- Collega il ricevitore al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS.
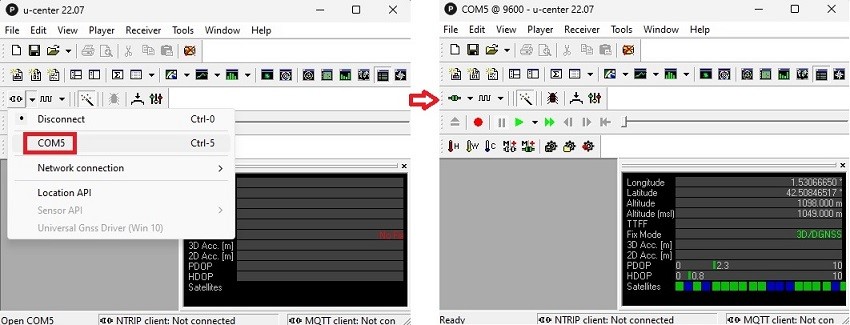
- Apri u-center. Seleziona la porta COM a cui collegare il ricevitore. Se non sai a quale porta COM è collegato il ricevitore, controlla in Gestione dispositivi del tuo PC.
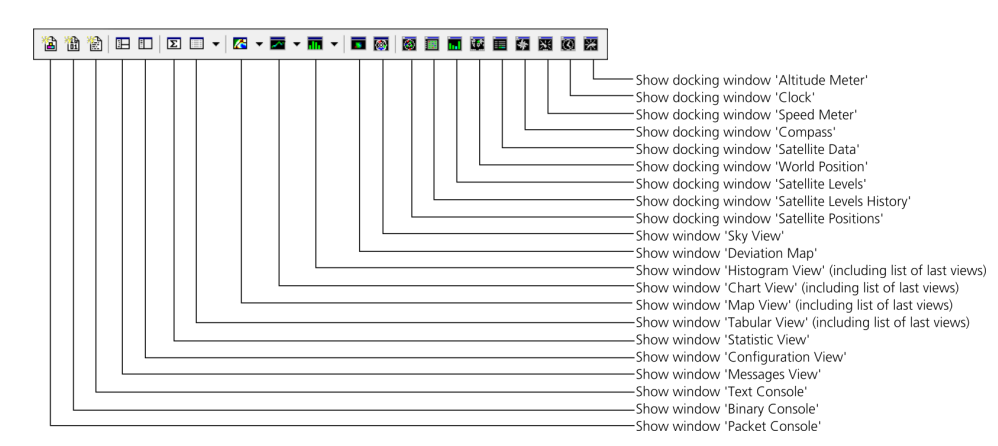
- Nella barra degli strumenti delle visualizzazioni è possibile selezionare i dati che si desidera visualizzare. Si consiglia di attivare i dati GPS e i livelli satellitari facendo clic sulle icone evidenziate dai quadrati rossi per visualizzare le coordinate e la potenza del segnale. È possibile riorganizzare la posizione della barra degli strumenti facendo clic e trascinando con il mouse. Inoltre, è possibile modificare la posizione e le dimensioni della finestra di aggancio utilizzando il mouse.
Verifica la versione del firmware
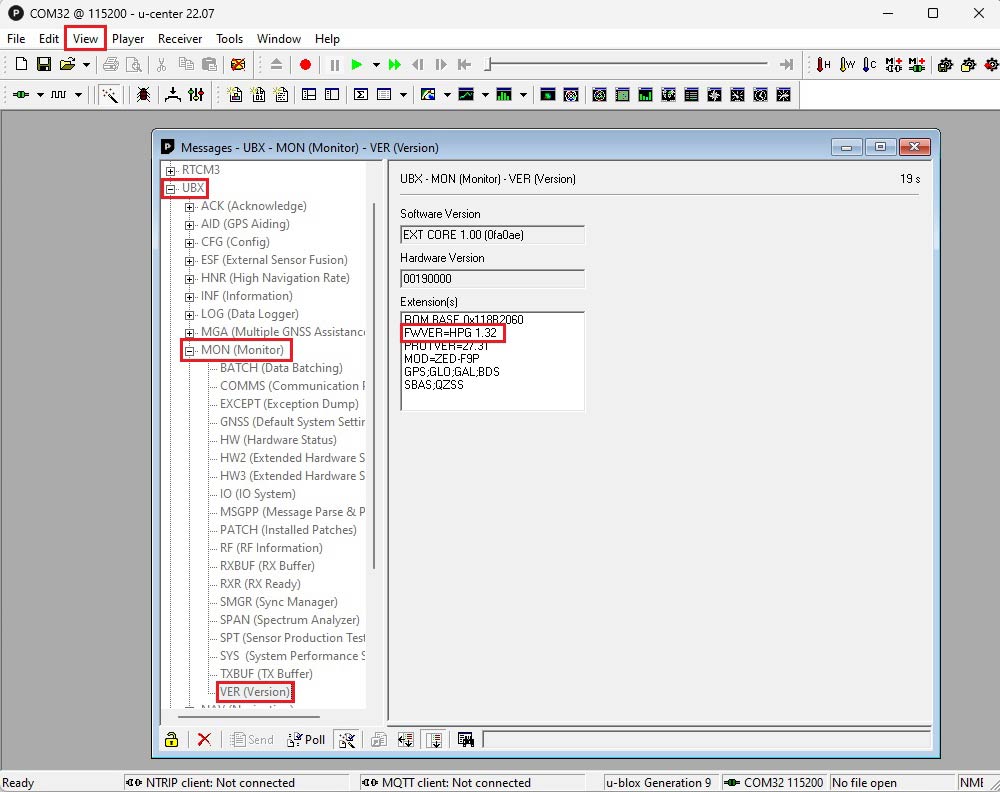
- È possibile verificare la versione del firmware del ricevitore selezionando Visualizza → Visualizzazione messaggi → UBX → MON → VER. A seconda della data di acquisto della scheda, questa potrebbe essere stata fornita con versioni diverse del firmware. Se è necessario aggiornare il firmware, consultare la sezione Funzionalità avanzate: Aggiornamento firmware.
Fase B: Configurazione del ricevitore
Per aiutarti a configurare il tuo ricevitore ZED-F9P, abbiamo preparato diversi esempi di file di configurazione.
Carica il file di configurazione
- Individua nella tabella sottostante il file di configurazione più adatto alle esigenze del tuo progetto e cliccaci sopra per scaricarlo sul tuo PC.
Se la configurazione selezionata richiede una versione del firmware diversa da quella attualmente installata sul dispositivo, seguire le istruzioni per l'aggiornamento del firmware sul modulo ZED-F9P prima di procedere con i passaggi successivi.
| Configurazione | Firmware 1.51 | Firmware 1.13 |
|---|---|---|
Base Dettagli Questa procedura configurerà il ricevitore come stazione base utilizzando la modalità "survey-in" di u-blox. Partendo da una configurazione predefinita dello ZED-F9P: Abilitare la modalità "survey-in" con una precisione target di 2,5 m (l'operazione non dovrebbe richiedere più di 5-10 minuti) Modificare la velocità di trasmissione UART2 a 115 kbps. Ciò migliora l'utilizzo del buffer dei collegamenti radio. Attivare i seguenti messaggi RTCM 1005: Stazione di riferimento RTK fissa ARP 1074: GPS MSM4 1084: GLONASS MSM4 1094: GALILEO MSM4 1230: GLONASS codice-fase Abbiamo selezionato questa combinazione di messaggi perché rappresenta un buon compromesso tra prestazioni e collegamento dati richiesto: Le prestazioni possono essere migliorate utilizzando messaggi MSM7 La larghezza di banda RF può essere migliorata eliminando più costellazioni (ad es. rimuovendo Galileo) o aumentando la frequenza del messaggio 1005 in modo che venga inviato solo una volta ogni 5 secondi. | Base_1.51 | Base_1.13 |
Rover 1 Hz Dettagli Partendo da una configurazione predefinita dello ZED-F9P: Modificare la velocità di trasmissione dell'UART2 a 115 kbps. Ciò migliora l'utilizzo del buffer dei collegamenti radio. Disattivare SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK. Disattivare Beidou, per semplificare l'aumento della frequenza di navigazione a 10 Hz senza problemi. | Rover_1Hz_1.51 | Rover_1Hz_1.13 |
Rover 5 Hz Dettagli Partendo da una configurazione predefinita dello ZED-F9P: Modificare la velocità di trasmissione dell’UART2 a 115 kbps. Ciò migliora l’utilizzo del buffer dei collegamenti radio. Disabilitare SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK. Disabilitare Beidou, per semplificare l’aumento della frequenza di navigazione a 10 Hz senza problemi. Disabilitare GSV sull’UART per evitare il traboccamento del buffer Modificare la frequenza di navigazione a 200 ms | Rover_5Hz_1.51 | Rover_5Hz_1.13 |
Rover 10 Hz Dettagli Partendo da una configurazione predefinita dello ZED-F9P: Modificare la velocità di trasmissione dell’UART2 a 115 kbps. Ciò migliora l’utilizzo del buffer dei collegamenti radio. Disabilitare SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK. Disabilitare Beidou, per semplificare l’aumento della frequenza di navigazione a 10 Hz senza problemi. Disabilitare GSV sull’UART per evitare il traboccamento del buffer Modificare la frequenza di navigazione a 100 ms | Non supportato (la versione FW1.51 non supporta la frequenza di aggiornamento di 10 Hz) | Rover_10Hz_1.13 |
Rover 1Hz + invio di messaggi NMEA al plugin Bluetooth, BLE o radioDettagli Abilita NMEA sulla porta COM2 del ricevitore, in modo da poter collegare il ricevitore al tuo dispositivo mobile tramite Bluetooth, BLE oppure utilizzare plugin di comunicazione radio e di altro tipo sulla presa Xbee. Disattivare SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK Attivare l'uscita NMEA su UART2 tramite UBX-CFG-PRT e impostare la velocità di trasmissione a 115'200 bps Attivare GST in modo che siano visibili anche le stime di precisione Abilitare NMEA ad alta precisione con una cifra decimale in più Abilitare la modalità SPARTN per la compatibilità con PP (solo su firmware v1.51) | Rover_1Hz_plugin_1.51 | Rover_1Hz_plugin_1.13 |
Plugin Rover 1Hz + invio di messaggi GGA a UART2 Dettagli Questo file di configurazione consente la connessione al client NTRIP con i punti di montaggio VRS. Partendo da una configurazione predefinita dello ZED-F9P: Modificare la velocità di trasmissione UART2 a 115 kbps. Ciò migliora l’utilizzo del buffer dei collegamenti radio. Disabilitare SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK. Disabilitare Beidou, per semplificare l’aumento della frequenza di navigazione a 10 Hz senza problemi. Abilitare l’uscita del protocollo UART2 su NMEA NMEA-GGA come output su UART2 per consentire la compatibilità con i mountpoint VRS Disabilitare il resto dei messaggi NMEA su UART2 Solo sulla versione FW v1.51, RTCM+SPARTN+UBX sono abilitati come Protocol In sia su UART1 che su UART2 | Rover_1Hz_GGA_1.51 | Rover_1Hz_GGA_1.13 |
Post-elaborazione dei dati RAW (PPK) tramite UART1 e USB a 1 Hz Dettagli Messaggi NMEA disabilitati su UART1 e velocità di trasmissione impostata a 115'200 bps. UART1, UART2 e uscite USB UBX-RXM-RAWX e UBX-RXM-SFRBX. | PPK_1.51 | Non supportato (la versione 1.13 di FW non supporta l'esportazione dei dati grezzi PPK) |
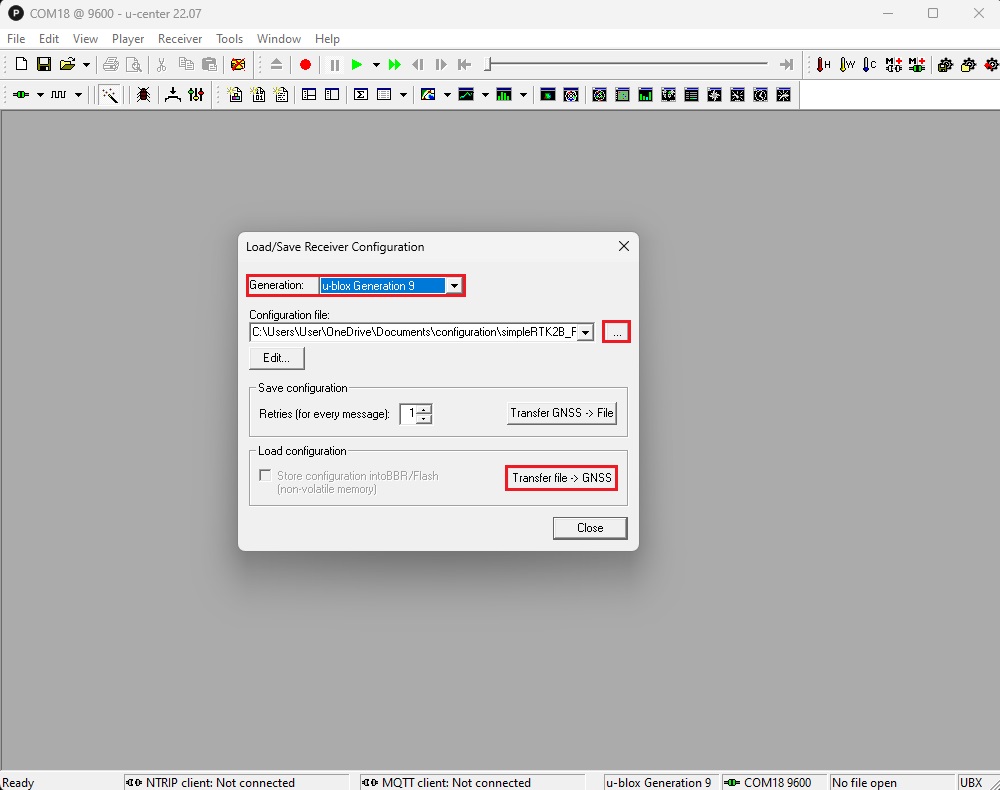
- Per caricare un file di configurazione, andare su Strumenti –> Configurazione ricevitore… e selezionare u-blox Generation 9.
- Seleziona il file di configurazione dal tuo disco rigido e fai clic su “Trasferisci file” → “GNSS”.
Salva configurazione
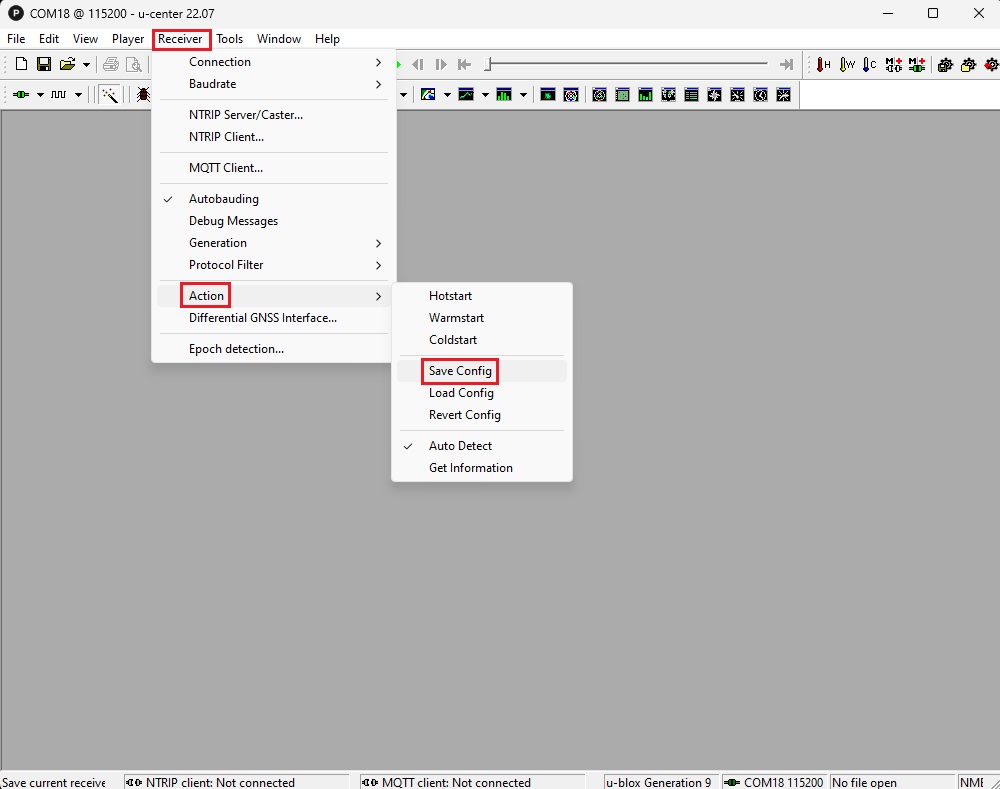
- Una volta completata la configurazione, lo ZED-F9P inizierà immediatamente a utilizzare la nuova configurazione. Tuttavia, se si interrompe l'alimentazione, tornerà alla configurazione precedente. Per salvare in modo permanente la nuova configurazione, nella barra dei menu selezionare Ricevitore → Azione → Salva configurazione.
Fase C: Ottenere le correzioni RTK
Per ottenere una precisione dell'ordine dei centimetri con i ricevitori GNSS, sono necessarie le correzioni RTK. Esistono due modi per ottenere le correzioni RTK:
- Servizio di correzione NTRIP (opzione preferita): richiede solo un ricevitore rover e l'accesso a un servizio di correzione. Elimina la necessità di installare e gestire una stazione base aggiuntiva.
- Configurazione base-rover: in questa configurazione, si gestisce la propria stazione base locale, che genera le correzioni RTK e le trasmette direttamente al rover.
Servizio di correzione NTRIP
NTRIP (Networked Transport of RTCM via Internet Protocol) è un protocollo utilizzato per la trasmissione in streaming di dati GNSS su Internet. Consente la trasmissione di dati di correzione in tempo reale da una stazione di riferimento a un rover o a un dispositivo utente.
È possibile cercare i servizi di correzione RTKdisponibili nel proprio Paese perottenere le credenziali (indirizzo del server, porta, nome utente e password) di NTRIP.
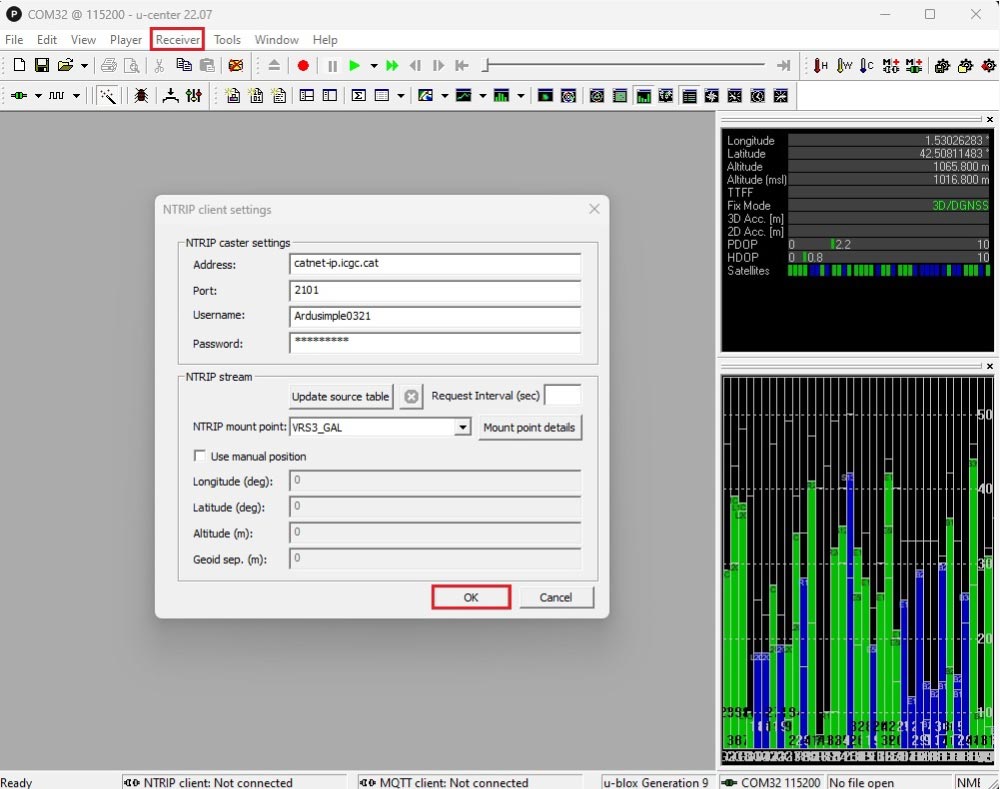
- Nella barra dei menu, selezionareReceiver–>NTRIP Client… Configurare l'indirizzo, la porta, il nome utente, la password e il punto di montaggio del proprio NTRIP. Fare clic suOK.
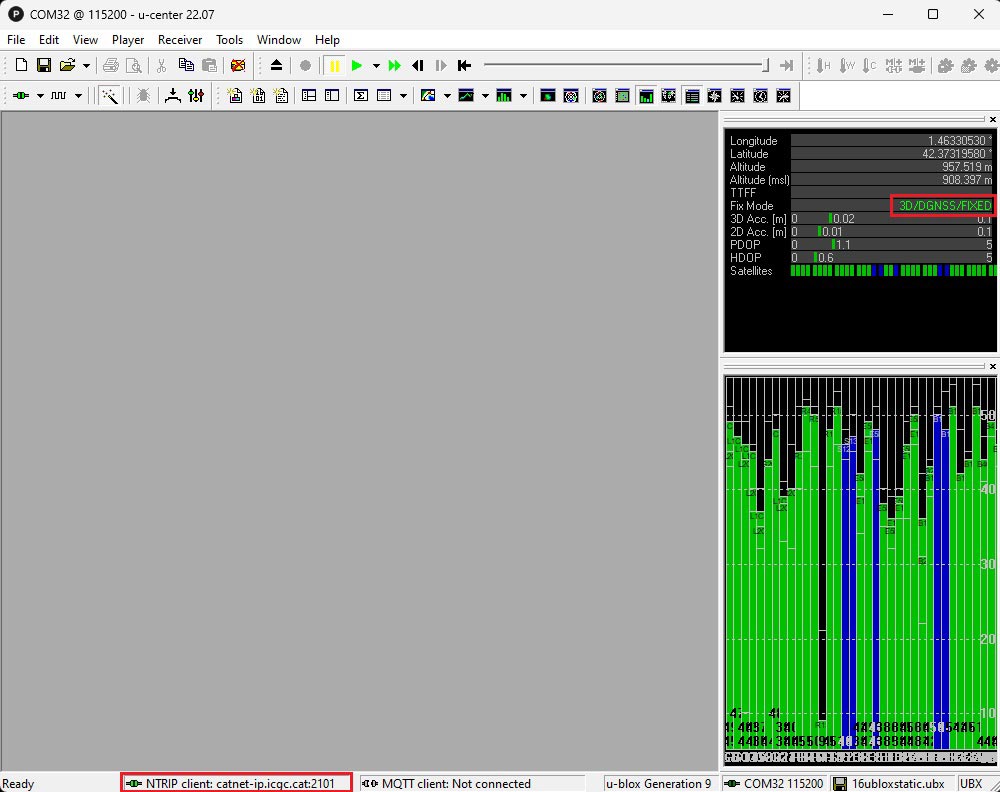
- Tra pochi minuti vedrai che la modalità di localizzazione (Fix Mode) passerà a FIXED o FLOAT.
Nella parte inferiore dello schermo, l'icona del client NTRIP diventerà verde. Con una modalità FIXED valida, dovresti vedere che la precisione 3D (3D Acc.) e quella 2D (2D Acc.) sono dell'ordine dei centimetri.
- È inoltre possibile connettersi a NRTIP utilizzando il proprio dispositivo mobile, il che risulta molto pratico per il lavoro sul campo. Per ulteriori informazioni, consulta il nostro tutorial “Come utilizzare il GPS con precisione al centimetro con qualsiasi app Android (posizione simulata)”.
- È inoltre possibile connettersi al servizio di correzione NRTIP tramite uno dei nostri plugin di comunicazione riportati di seguito. Per ulteriori informazioni, consultare la Guida per l'utente di ciascun prodotto.
- Saldi!
 Plugin
4G NTRIP Master
156€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto - Saldi!Prodotto in Europa
-
Correzioni Base-Rover
- In una configurazione Base-Rover sono necessari due ricevitori RTK: uno configurato come Base, che invia i dati di correzione tramite un modulo radio all’altro ricevitore configurato come Rover.
-
- Plugin
Radio module eXtra Long Range (XLR)
161€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto - Plugin
Radio module Long Range (LR)
101€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
- In alternativa, è possibile utilizzare i nostri kit preconfigurati per stazioni base e rover GNSS RTK.
Funzionalità avanzate
Aggiornamento del firmware
- Scarica il firmware che ti serve. Sono disponibili per il download due versioni del firmware dello ZED-F9P:
- Versione 1.13 ( supporta frequenze fino a 10 Hz, ideale per applicazioni ad alta frequenza come ArduPilot).
- Versione 1.51 (supporta frequenze fino a 8 Hz, compatibile con il servizio SSR PointPerfect).
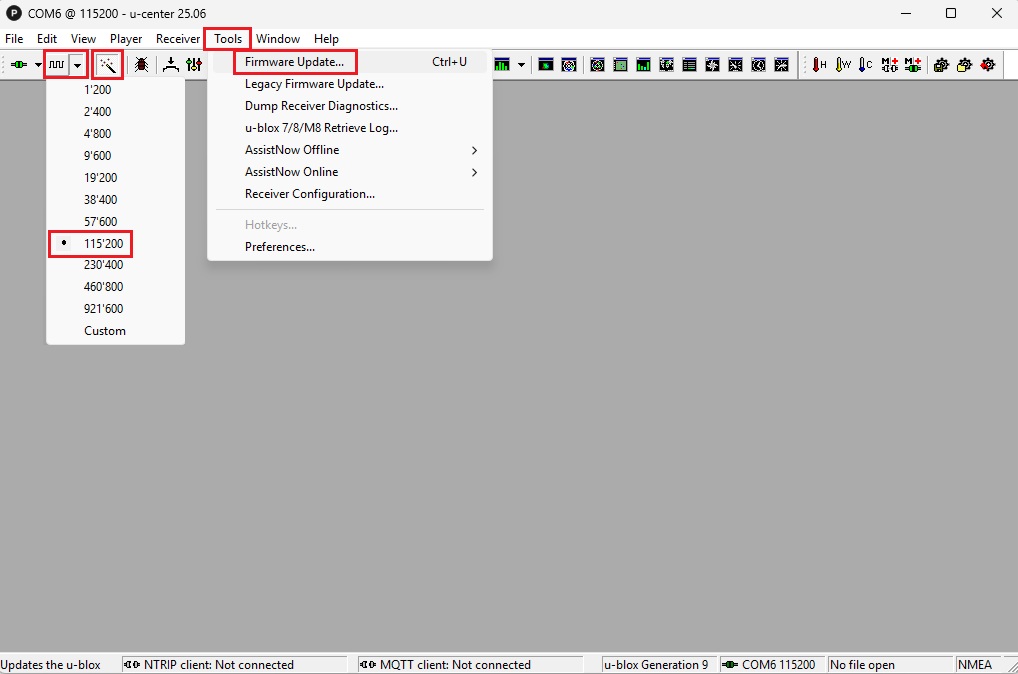
- Le schede SimpleRTK2B Lite supportano una velocità di trasmissione massima di 115200 bps; utilizzare quindi tale valore per la connessione e premere il pulsante con la bacchetta magica per abilitare la regolazione automatica della velocità di trasmissione sulle altre schede della serie SimpleRTK2B.
- Vai su Strumenti -> Aggiornamento firmware.
- Seleziona dal disco del tuo computer il file immagine del firmware scaricato al punto 1.
- Impostare la velocità di trasmissione a 115.200 bps.
- Nell'angolo in basso a sinistra della finestra dell'applicazione, premi il pulsante GO.
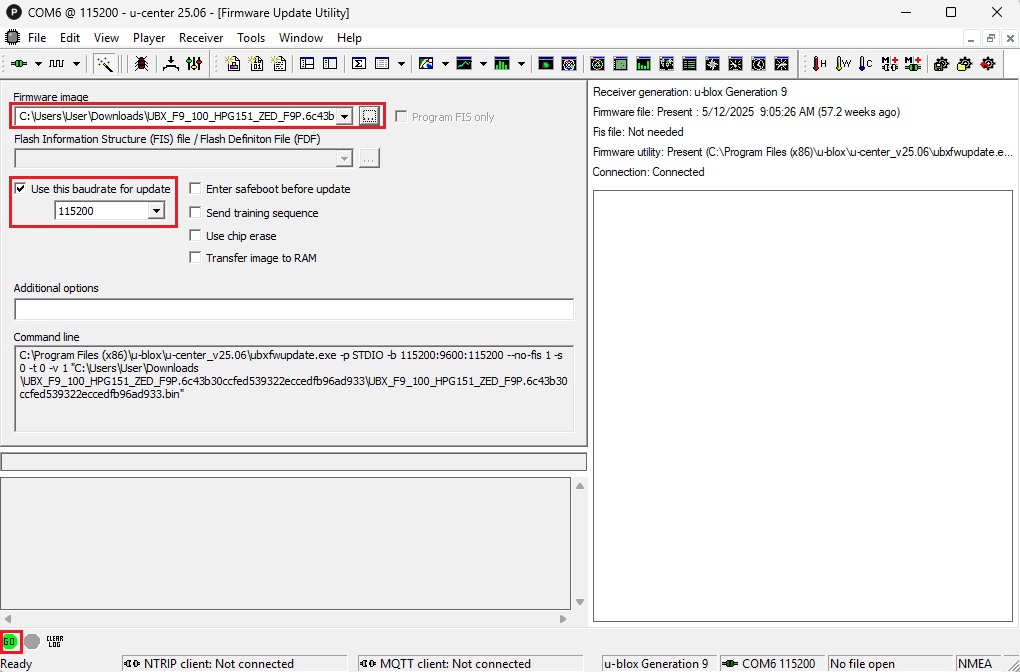
- Una volta completata la procedura di aggiornamento del firmware, verrà visualizzato un messaggio di conferma.
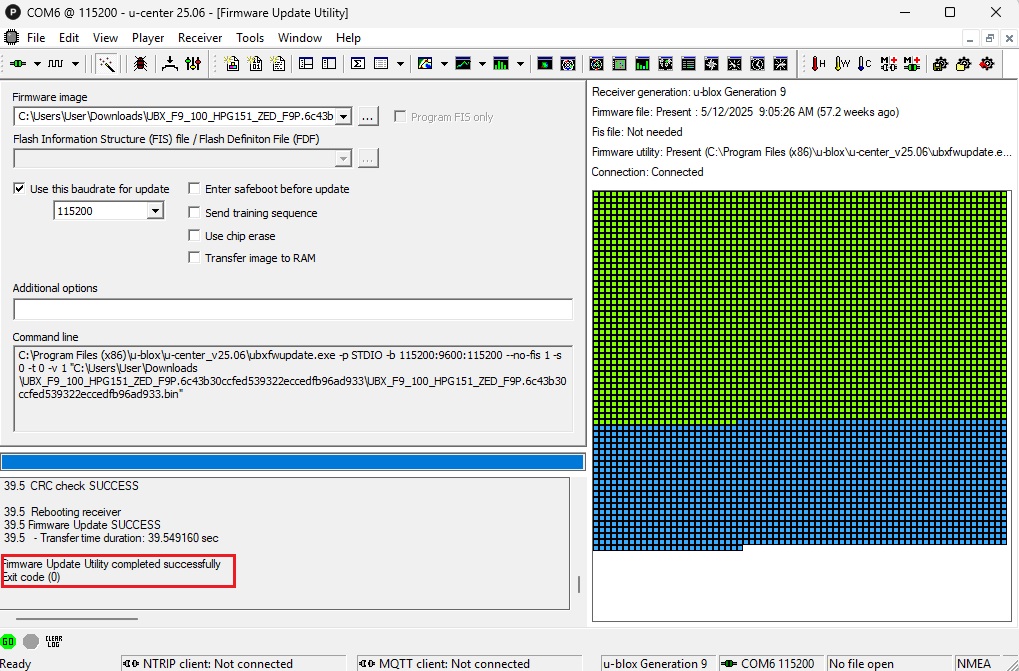
Crea il tuo file di configurazione
È possibile personalizzare manualmente la configurazione del ricevitore utilizzando il software u-center e creare un proprio file di configurazione. Il file di configurazione verrà salvato sul computer come file locale in formato ASCII, rendendone facile l'utilizzo con altri ricevitori.
- Per creare il file di configurazione e salvarlo come file locale, vai su Strumenti → Configurazione ricevitore… Nella sezione“File di configurazione” seleziona la cartella e il nome del file in cui desideri salvare la configurazione. Fai clic su Trasferimento GNSS → File.
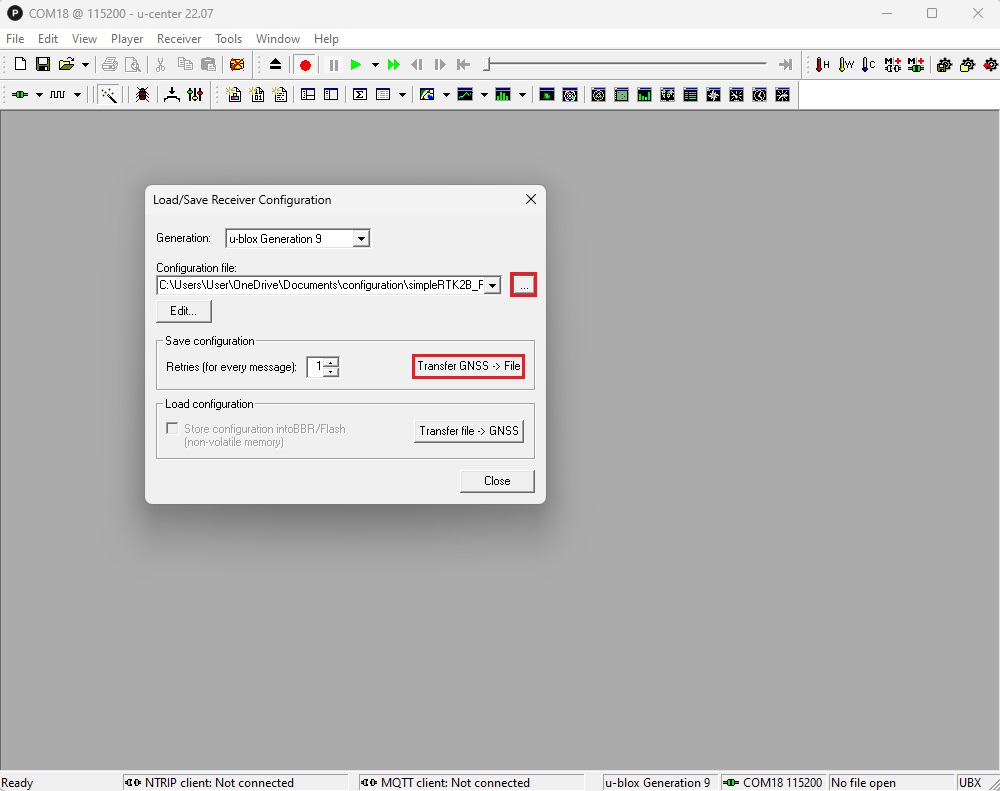
- Una volta terminato, il file di configurazione verrà salvato.
Registra il file di log
È possibile registrare la sessione del software u-center mentre è in esecuzione e riprodurla in qualsiasi momento per simulare le condizioni riscontrate sul campo, a scopo di debug e test.
- Fare clic sul pulsante di registrazione nella barra degli strumenti, quindi selezionare la cartella e il nome del file in cui si desidera salvare il file di log. Fare clic su Salva.
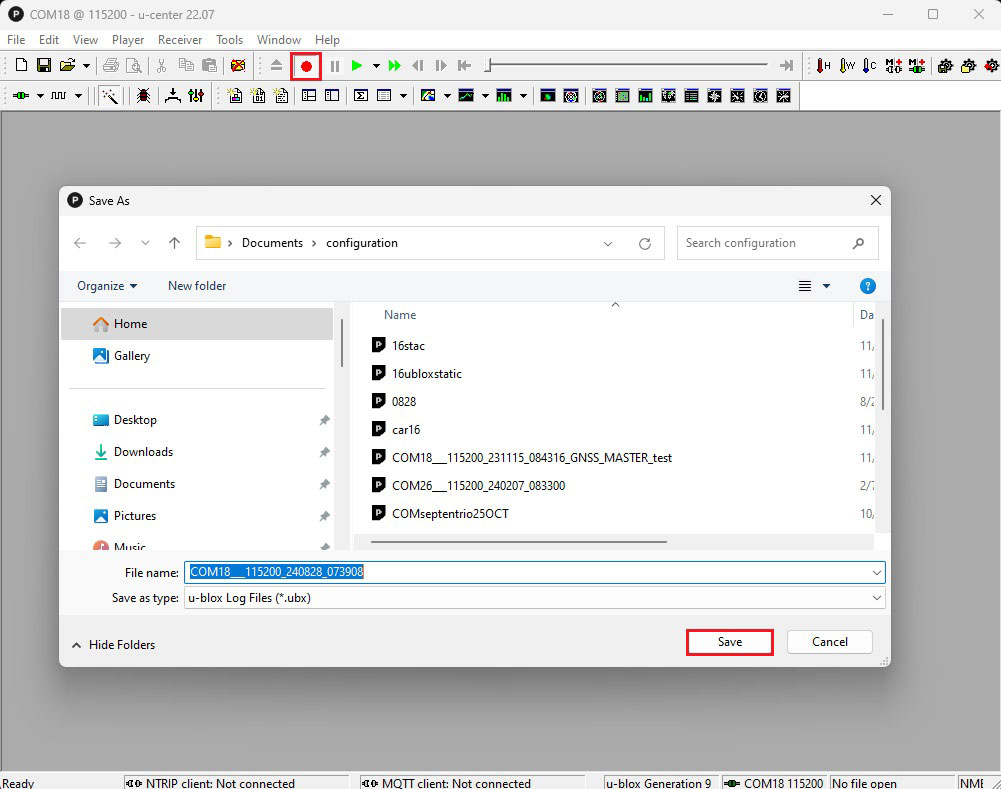
- Per interrompere la registrazione, basta fare clic sul pulsante di espulsione nella barra degli strumenti.
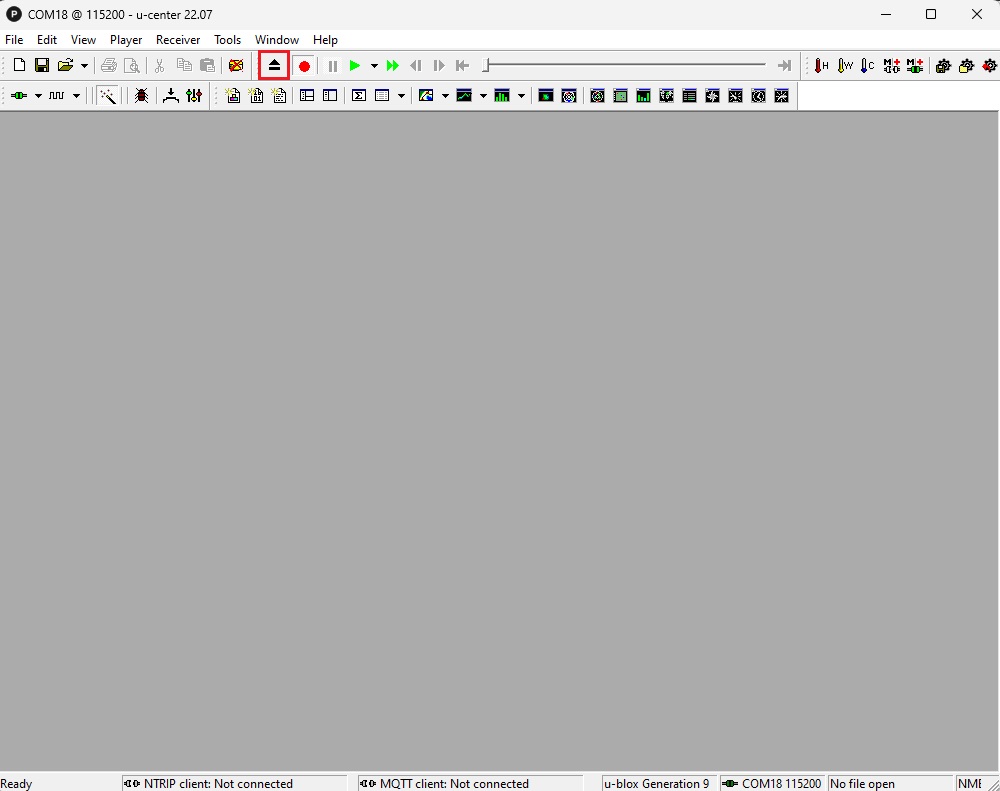
File di registro di riproduzione
- Per riprodurre un file di log, vai su File → Apri. Seleziona il file di log, quindi fai clic su Apri.
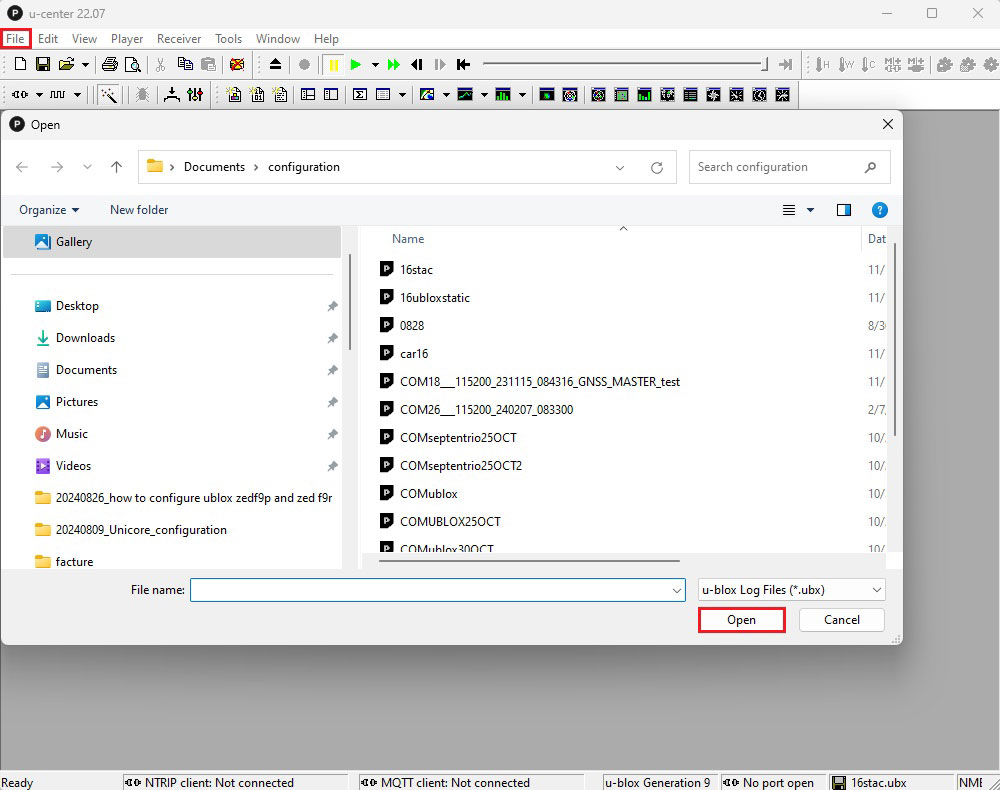
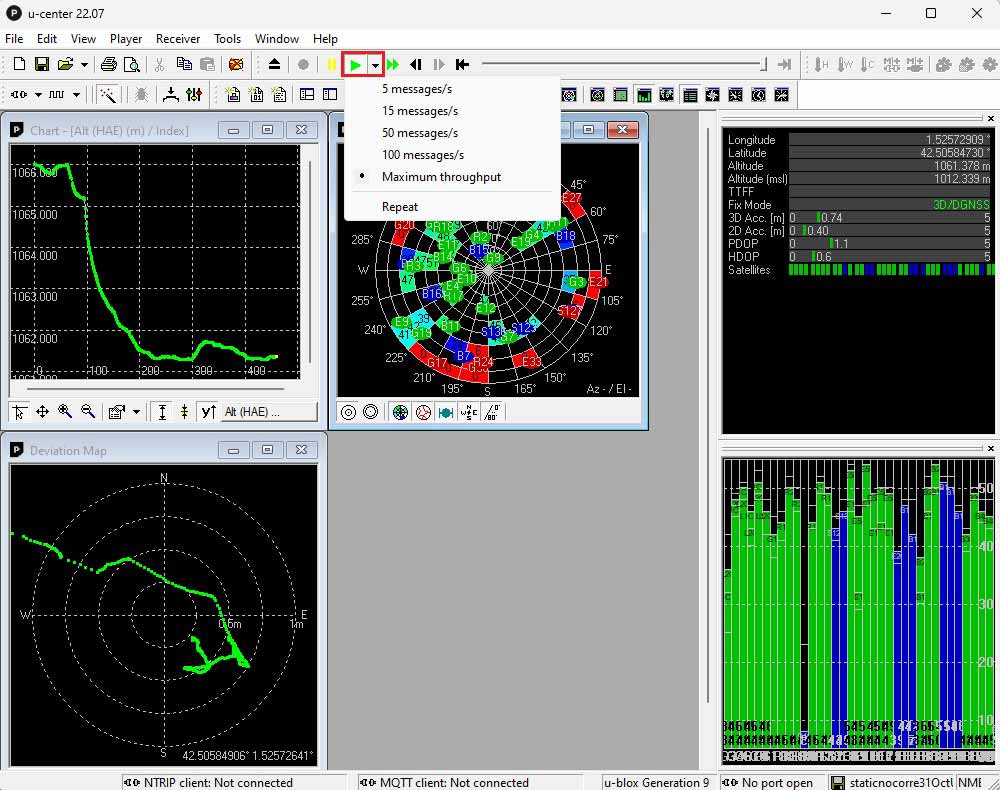
- Fai clic sull'icona di riproduzione per avviare la riproduzione. Puoi regolare la velocità di riproduzione in base alle tue esigenze. Nella barra degli strumenti di visualizzazione puoi selezionare i dati che ti interessano.
Documentazione
Se sei un utente esperto alla ricerca di informazioni dettagliate, ti invitiamo a consultare la Guida per l'utente di u-center.
- Saldi!Prodotto in EuropaKit di avvio RTK
Medium Range Radio – RTK Starter Kit
512€Il prezzo originale era: 512 €.499€Il prezzo attuale è: 499 €. - Schede RTK2B
simpleRTK2B Micro
Da 199€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto - Schede RTK2B
simpleRTK2B Pro
Da 226€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto