Aggiornamento (12/11/2026): Abbiamo un'ampia disponibilità di tutti i nostri prodotti, ci trovi anche su e    Come richiedere un preventivo

Come configurare u-blox ZED-F9P

Introduzione

Questa pagina si applica ai ricevitori della serie simpleRTK2B basati sui moduli ZED-F9P. Ti guideremo attraverso i passaggi per l'utilizzo di base del software u-center, progettato per valutare le prestazioni, condurre analisi e configurare i ricevitori u-blox.

Per iniziare

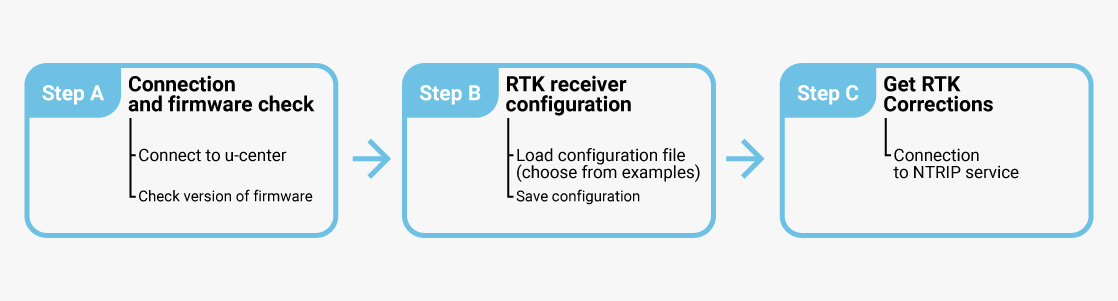
Per utilizzare la scheda con lo ZED-F9P, devi essenzialmente seguire questi passaggi per ottenere un fix RTK e raggiungere una precisione centimetrica con la tua scheda RTK:

Connessione a u-center
  1. Installa u-center sul tuo PC. Puoi scaricarlo per Microsoft Windows qui (scarica la versione per F9, non u-center2). Se vuoi usarlo su computer Linux e Mac, consulta i nostri tutorial Come installare u-center su Ubuntu e Come installare u-center su macOS.
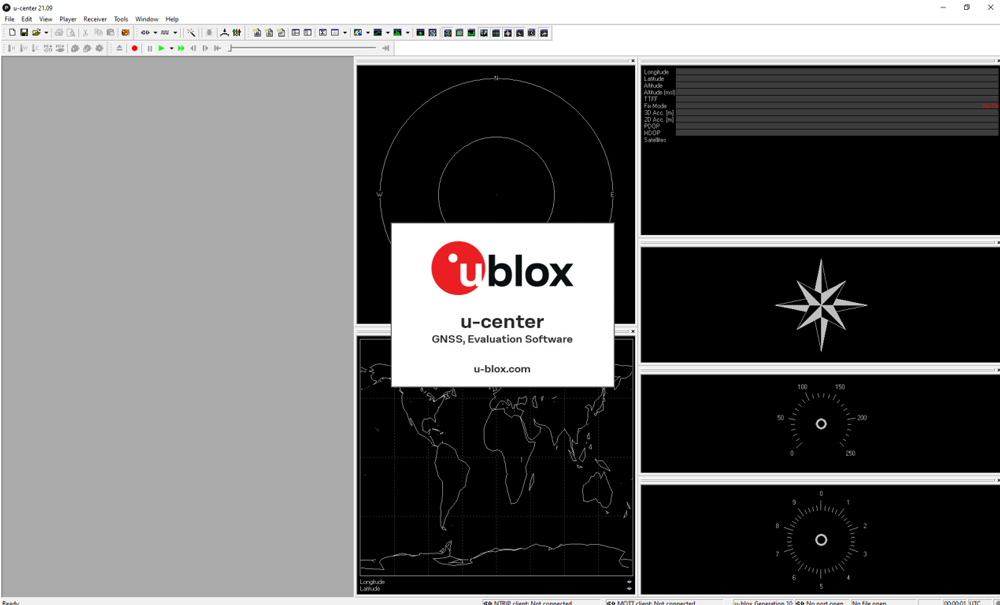
  2. Una volta completata l'installazione, u-center può essere avviato dal Menu Start e si aprirà come mostrato nell'immagine seguente.
  1. Collega l'antenna GNSS al ricevitore. Assicurati che l'antenna abbia una buona visibilità del cielo per testare il funzionamento. In caso contrario, non vedrai i satelliti e il segnale.
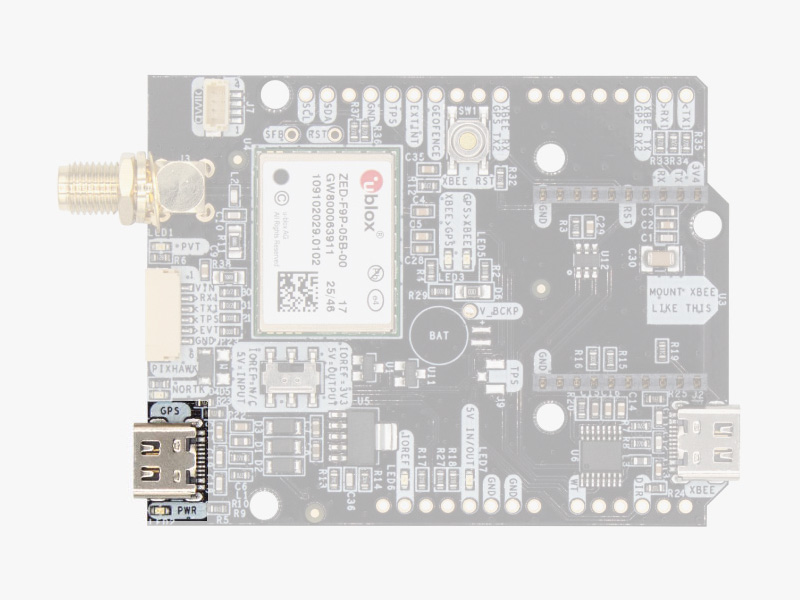
  2. Collega il ricevitore al PC tramite la porta USB contrassegnata come POWER+GPS.
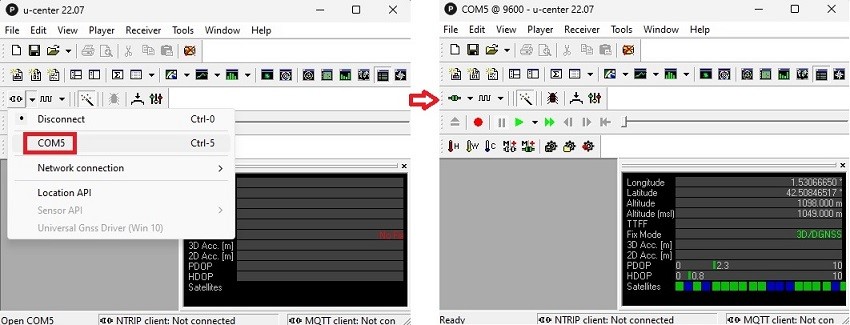
  1. Apri u-center. Seleziona la porta COM per collegare il ricevitore. Se non sai a quale porta COM è collegato il ricevitore, controlla Gestione dispositivi del tuo PC.
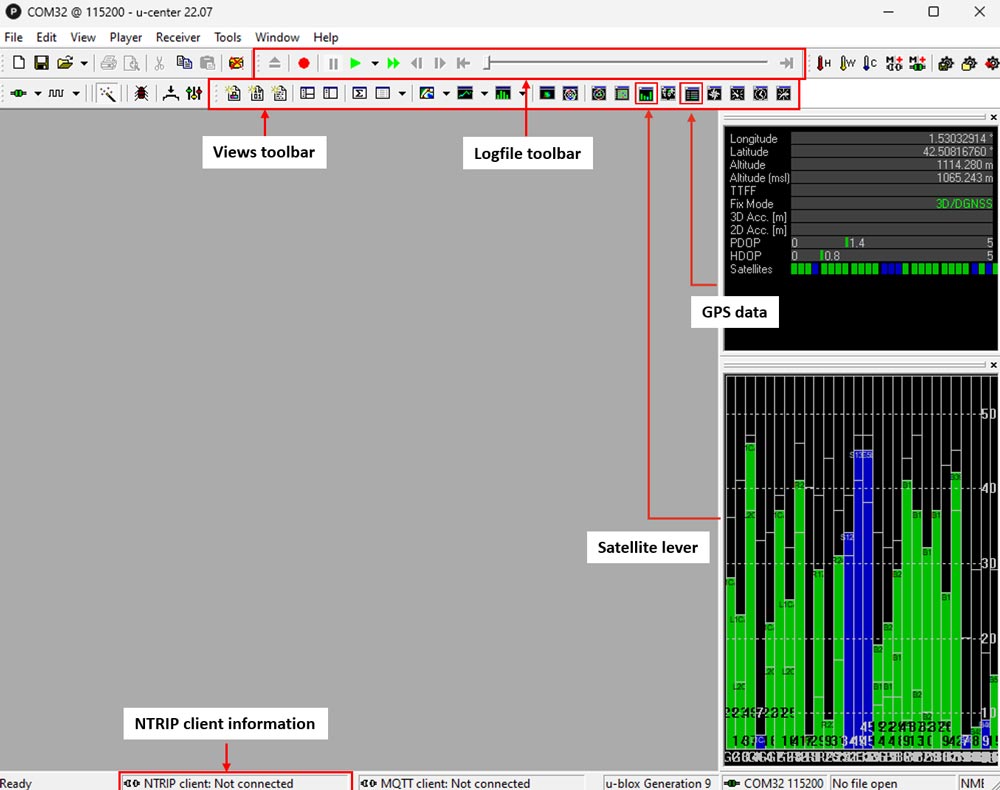
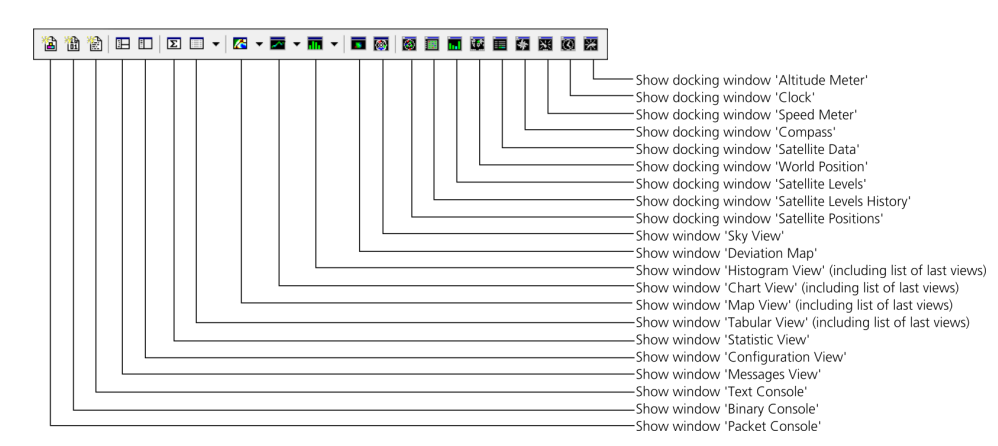
  1. Nella barra degli strumenti delle viste, puoi scegliere i dati da visualizzare. Ti consigliamo di abilitare i dati GPS e i livelli dei satelliti cliccando sulle icone evidenziate nei quadratini rossi per visualizzare le coordinate e l'intensità del segnale. Puoi riposizionare o ridimensionare la barra degli strumenti trascinandola con il mouse. Inoltre, puoi cambiare la posizione e le dimensioni della finestra di aggancio usando il mouse.
Barra degli strumenti delle viste:
Verifica della versione del firmware
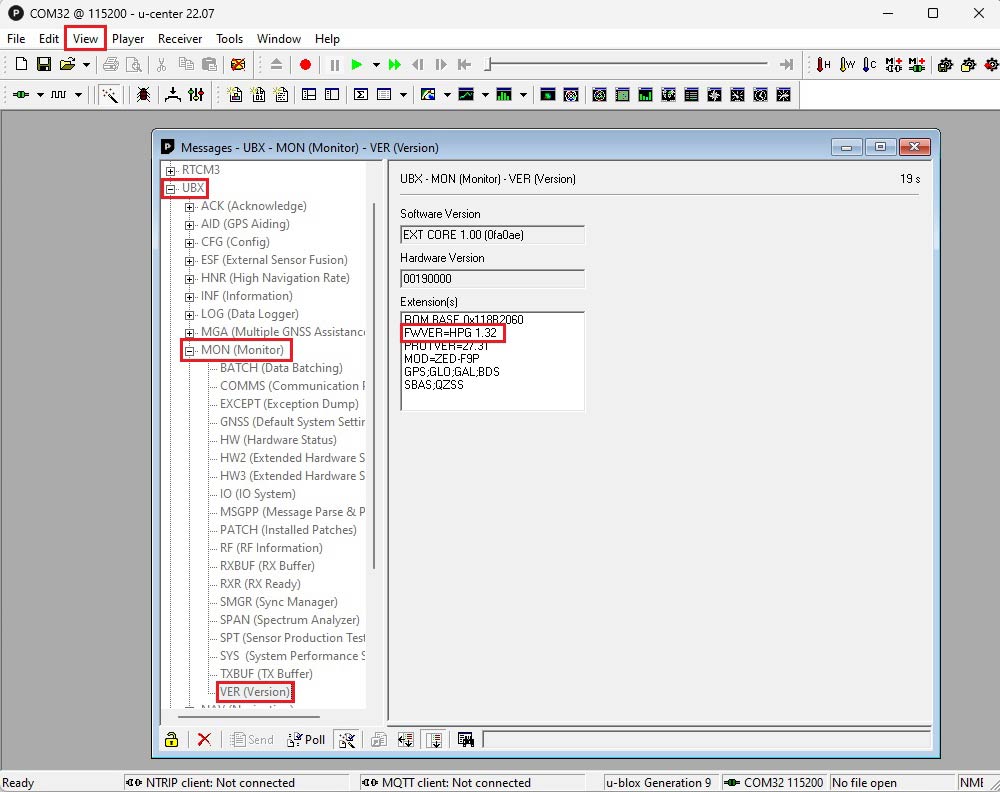
  1. Puoi verificare la versione del firmware del ricevitore andando su View->Message View->UBX->MON->VER. A seconda di quando hai acquistato la scheda, potrebbe essere spedita con firmware differenti. Se riscontri la necessità di aggiornare il firmware, consulta Funzionalità avanzate: Aggiornamento del firmware.

Per aiutarti a configurare il tuo ricevitore ZED-F9P, abbiamo preparato diversi esempi di file di configurazione.

Carica il file di configurazione
  1. Trova il file di configurazione più adatto alle esigenze del tuo progetto nella tabella sottostante e cliccaci sopra per scaricarlo sul tuo PC.

    Se la configurazione selezionata richiede una versione del firmware diversa da quella attualmente installata sul tuo dispositivo, segui le istruzioni per aggiornare il firmware sul tuo modulo ZED-F9P prima di procedere con i passaggi successivi.

Configurazione Firmware 1.51 Firmware 1.13
Base
Dettagli
Imposterà il tuo ricevitore come base station utilizzando la modalità survey-in di u-blox.
Partendo da una configurazione predefinita di ZED-F9P:

Abilita il survey-in con precisione target di 2,5 m (dovrebbe richiedere non più di 5-10 min)
Modifica il baudrate di UART2 a 115 kbps. Questo migliora l'uso del buffer dei collegamenti radio.
Attiva i seguenti messaggi RTCM
1005: Stazione di riferimento RTK stazionaria ARP
1074: GPS MSM4
1084: GLONASS MSM4
1094: GALILEO MSM4
1230: Fase di codice GLONASS
Abbiamo selezionato questa combinazione di messaggi perché rappresenta un buon compromesso tra prestazioni e data link richiesto:

Le prestazioni possono essere migliorate utilizzando i messaggi MSM7
La larghezza di banda RF può essere migliorata eliminando più costellazioni (ad es. rimuovendo Galileo) o impostando il messaggio 1005 in modo che venga inviato solo una volta ogni 5 secondi.
Base_1.51 Base_1.13
Rover 1Hz
Dettagli
Partendo da una configurazione predefinita di ZED-F9P:

Modifica il baudrate di UART2 a 115 kbps. Questo migliora l'uso del buffer dei collegamenti radio.
Disabilita SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK.
Disabilita Beidou, per semplificare l'aumento della frequenza di navigazione a 10 Hz senza problemi.
Rover_1Hz_1.51 Rover_1Hz_1.13
Rover 5Hz
Dettagli
Partendo da una configurazione predefinita di ZED-F9P:

Modifica il baudrate di UART2 a 115 kbps. Questo migliora l'uso del buffer dei collegamenti radio.
Disabilita SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK.
Disabilita Beidou, per semplificare l'aumento della frequenza di navigazione a 10 Hz senza problemi.
Disabilita GSV su UART per evitare il buffer overflow
Modifica la frequenza di navigazione a 200 ms
Rover_5Hz_1.51 Rover_5Hz_1.13
Rover 10Hz
Dettagli
Partendo da una configurazione predefinita di ZED-F9P:
Modifica il baudrate di UART2 a 115 kbps. Questo migliora l'uso del buffer dei collegamenti radio.
Disabilita SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK.
Disabilita Beidou, per semplificare l'aumento della frequenza di navigazione a 10 Hz senza problemi.
Disabilita GSV su UART per evitare il buffer overflow
Modifica la frequenza di navigazione a 100 ms
Non supportato (il FW1.51 non supporta una frequenza di aggiornamento di 10 Hz) Rover_10Hz_1.13
Rover 1Hz + invio di messaggi NMEA a Bluetooth, BLE o plugin radio
Dettagli
Abilita NMEA sulla COM2 del ricevitore, consentendo di connettere il ricevitore al tuo dispositivo mobile tramite Bluetooth, BLE o di utilizzare radio e altri plugin di comunicazione sullo zoccolo Xbee. A partire da una configurazione predefinita di ZED-F9P:

Disattiva SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK
Attiva l'output NMEA su UART2 tramite UBX-CFG-PRT e imposta il baudrate a 115'200 bps
Attiva GST in modo che siano visibili anche le stime di accuratezza
Abilita NMEA ad alta precisione con un decimale extra
Abilita la modalità SPARTN per la compatibilità PP (solo su fw v1.51)
Rover_1Hz_plugin_1.51 Rover_1Hz_plugin_1.13
Rover 1Hz + invio del messaggio GGA al plugin UART2
Dettagli
Questo file di configurazione consente la connessione a un client NTRIP con mountpoint VRS.
A partire da una configurazione predefinita di ZED-F9P:

Modifica il baudrate di UART2 a 115 kbps. Questo migliora l'uso del buffer dei collegamenti radio.
Disattiva SBAS, per evitare salti di posizione durante brevi interruzioni delle correzioni RTK.
Disattiva Beidou, per semplificare l'aumento della frequenza di navigazione a 10Hz senza problemi.
Abilita il protocollo di output su UART2 a NMEA
NMEA-GGA come output su UART2 per consentire la compatibilità con i mountpoint VRS
Disattiva il resto dei messaggi NMEA su UART2

Solo su FW v1.51 RTCM+SPARTN+UBX sono abilitati come Protocol In sia su UART1 che su UART2
Rover_1Hz_GGA_1.51 Rover_1Hz_GGA_1.13
Post-elaborazione dati RAW (PPK) su UART1 e USB a 1Hz
Dettagli
Messaggi NMEA disabilitati su UART1 e baudrate modificato a 115'200 bps.
Output UART1, UART2 e USB di UBX-RXM-RAWX e UBX-RXM-SFRBX.
PPK_1.51 Non supportato
(Il FW 1.13 non supporta l'esportazione di dati grezzi PPK)
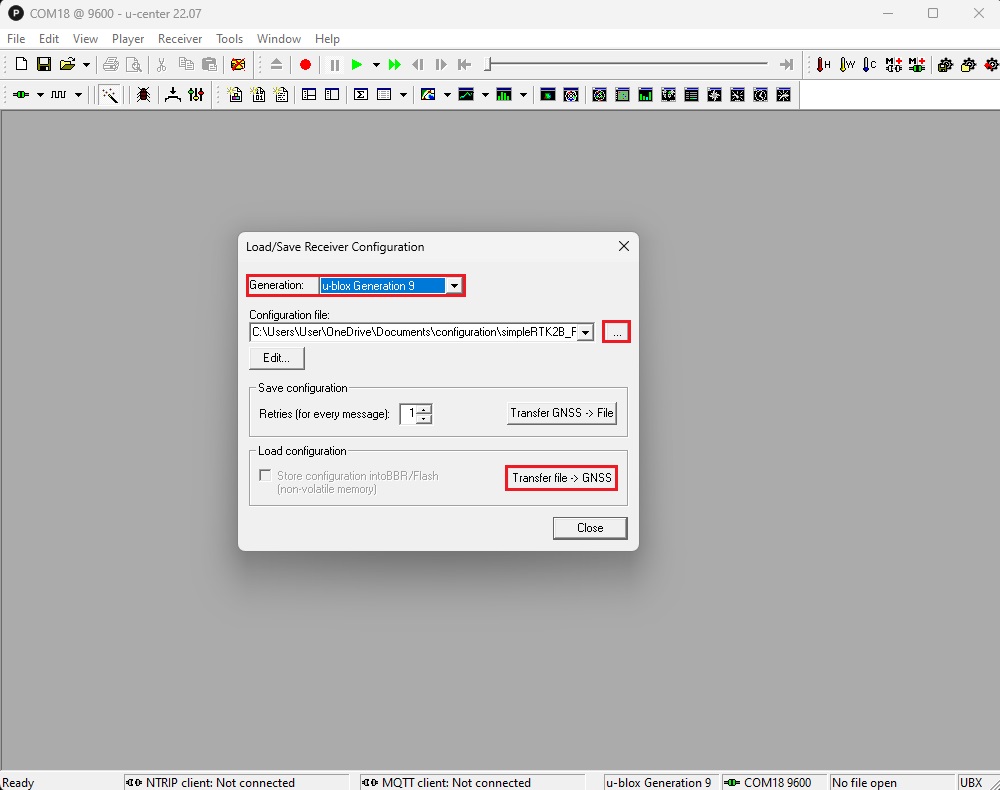
  1. Per caricare un file di configurazione, vai su Tools –> Receiver Configuration…  e seleziona Generazione u-blox Generation 9.
  2. Seleziona il file di configurazione dal tuo disco rigido e fai clic su Transfer file –> GNSS.
Salva configurazione
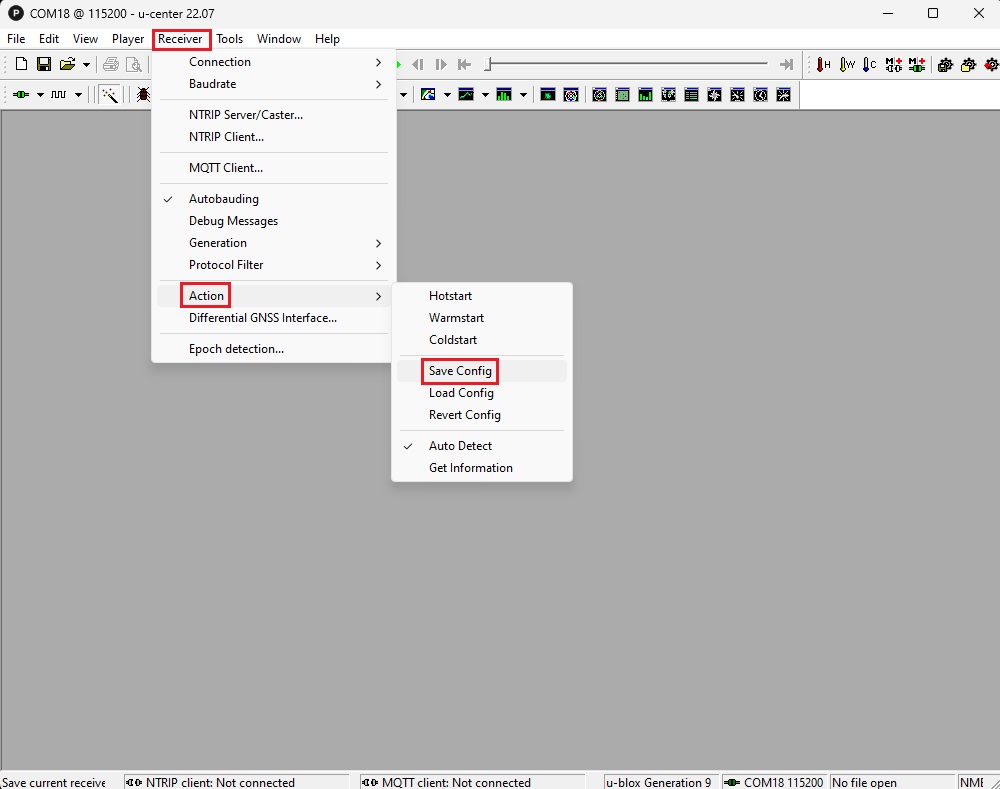
  1. Al termine della configurazione, lo ZED-F9P inizierà a utilizzare immediatamente la nuova configurazione. Tuttavia, se rimuovi l'alimentazione, tornerà a quella precedente. Per memorizzare permanentemente la nostra nuova configurazione, nella barra dei menu, vai su Receiver–>Action–>Save Config per salvare la configurazione.

Per ottenere una precisione centimetrica con i ricevitori GNSS sono necessarie correzioni RTK. Esistono 2 modi per ottenere correzioni RTK:

Servizio di correzione NTRIP

NTRIP (Networked Transport of RTCM via Internet Protocol) è un protocollo utilizzato per lo streaming di dati GNSS via Internet. Facilita la trasmissione di dati di correzione in tempo reale da una stazione di riferimento a un rover o a un dispositivo utente.

Puoi cercare i servizi di correzione RTK disponibili nel tuo Paese  per ottenere le credenziali NTRIP (indirizzo del server, porta, utente e password).

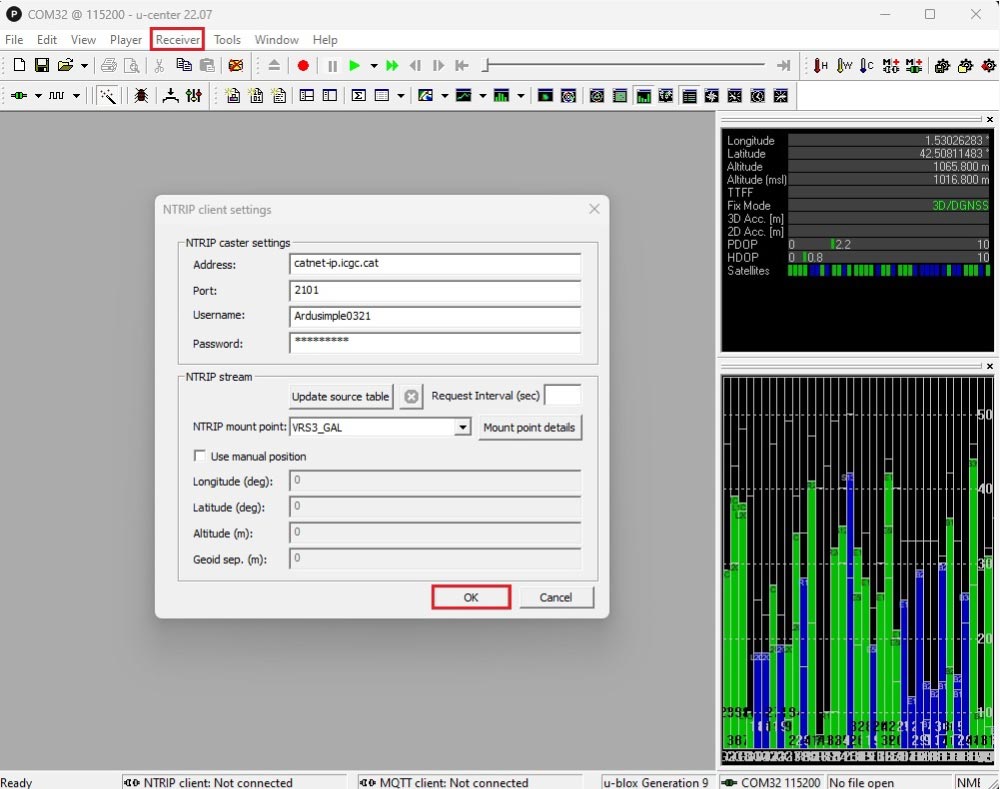
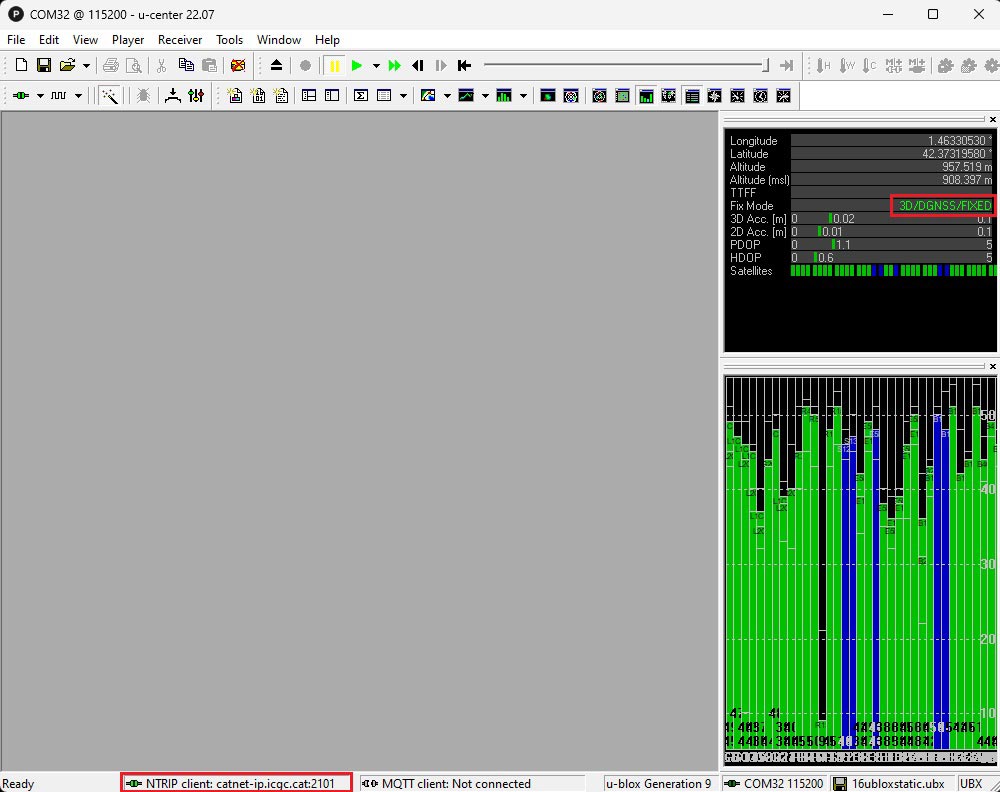
  1. Nella barra dei menu vai su Receiver–>NTRIP Client…  Imposta indirizzo, porta, nome utente, password e mountpoint del tuo NTRIP. Clicca su OK.
  1. In pochi minuti vedrai il Fix Mode cambiare in FIXED o FLOAT.
    In basso sullo schermo l'icona del client NTRIP diventerà verde. Con un FIXED valido, dovresti notare che la precisione 3D (3D Acc.) e 2D (2D Acc.) sono a livello centimetrico.
  1. Puoi anche connetterti a NTRIP usando il tuo dispositivo mobile, il che è molto comodo per il lavoro sul campo. Per maggiori informazioni, consulta il nostro tutorial Come usare il GPS centimetrico con qualsiasi app Android (mock location).
  1. Puoi anche connetterti alle correzioni NTRIP con uno dei nostri plugin di comunicazione sottostanti. Per maggiori informazioni, consulta la guida utente di ciascun prodotto.
Correzioni Base-Rover
  1. In una configurazione Base-Rover ti serviranno due ricevitori RTK: uno configurato come Base che invia i dati di correzione tramite modulo radio all'altro ricevitore configurato come Rover.
  1. In alternativa, puoi usare i nostri kit base e rover GNSS RTK preconfigurati.

Funzionalità avanzate

Aggiornamento firmware

  1. Scarica il firmware di cui hai bisogno. Sono disponibili due versioni del firmware ZED-F9P per il download:
    • Versione 1.13 (supporta fino a 10Hz, ideale per applicazioni ad alta frequenza come ArduPilot).
    • Versione 1.51 (supporta fino a 8Hz, compatibile con il servizio SSR PointPerfect).
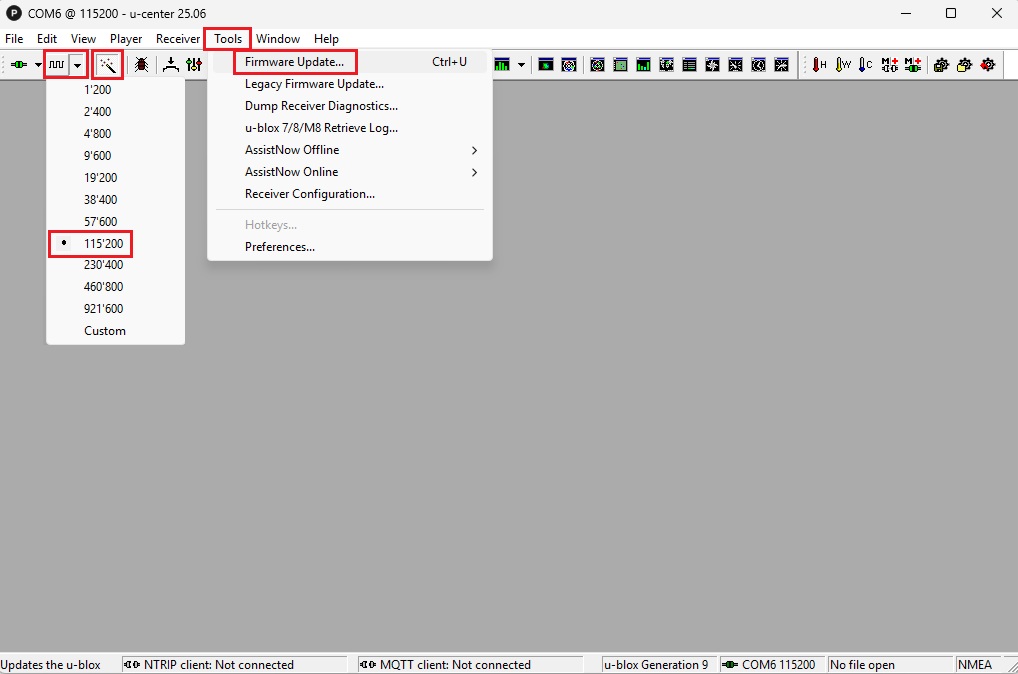
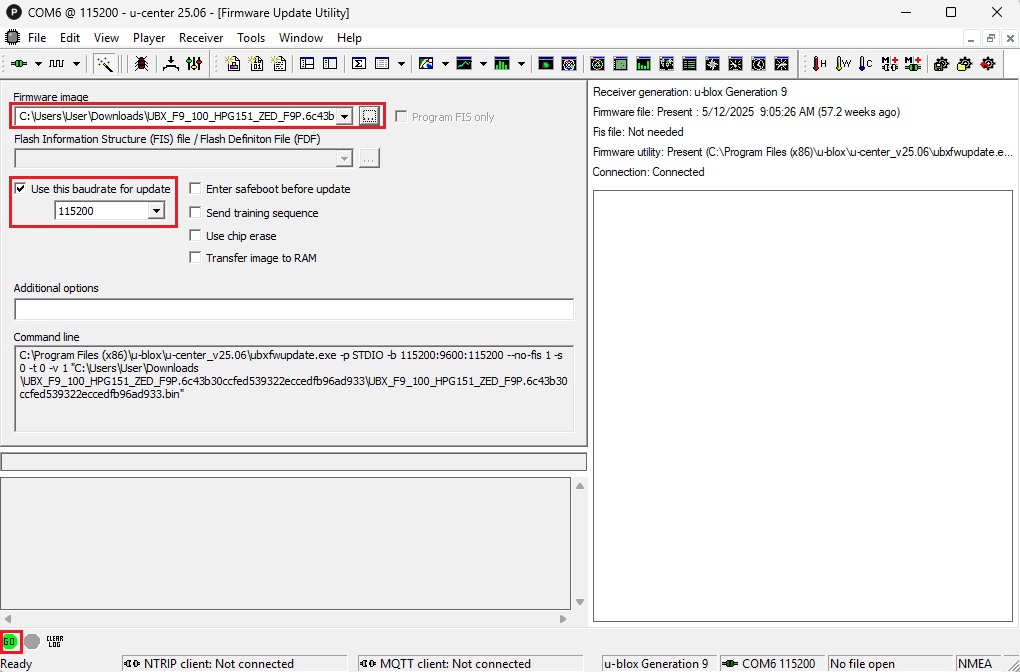
  2. Le schede SimpleRTK2B Lite supportano un baudrate massimo di 115200bps, quindi usa quel valore per la connessione e premi il pulsante della bacchetta magica per abilitare l'auto-baud sulle altre schede della serie simpleRTK2B.
  3. Vai su Tools -> Firmware Update.
  1. Seleziona il file immagine del firmware scaricato al passaggio 1 dal disco del tuo computer.
  2. Imposta il baudrate a 115200bps.
  3. Nell'angolo in basso a sinistra della finestra dell'applicazione, premi il pulsante GO.
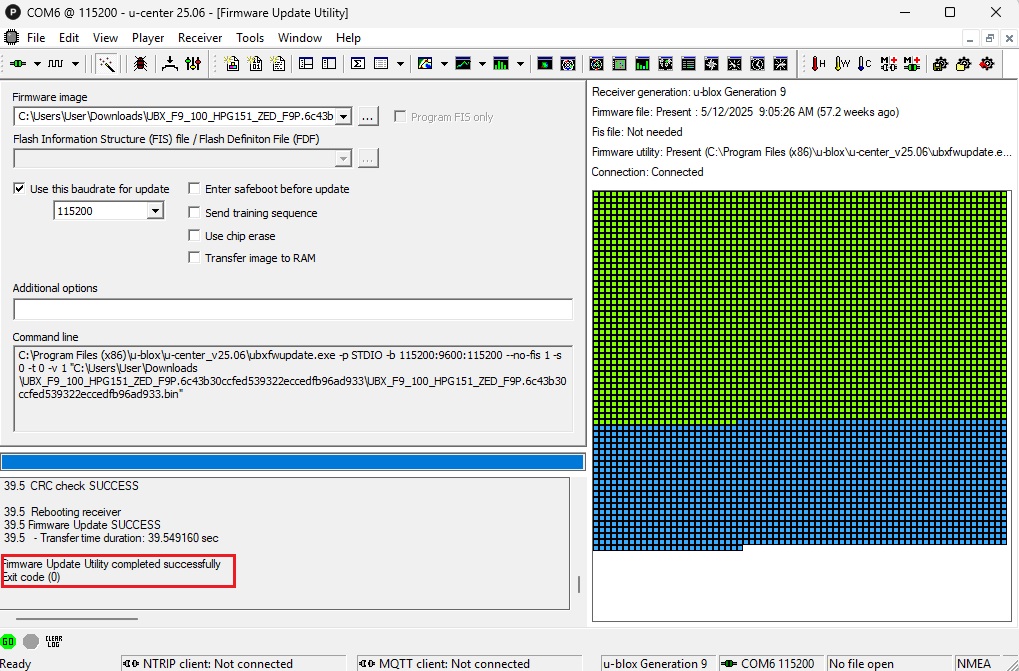
  1. Una volta completato il processo di aggiornamento del firmware, riceverai un messaggio di successo.

Crea il tuo file di configurazione

Puoi personalizzare la configurazione del tuo ricevitore manualmente tramite il software u-center e creare il tuo file di configurazione. Il file di configurazione verrà salvato sul computer come file locale in formato ASCII, rendendolo facile da usare con altri ricevitori.

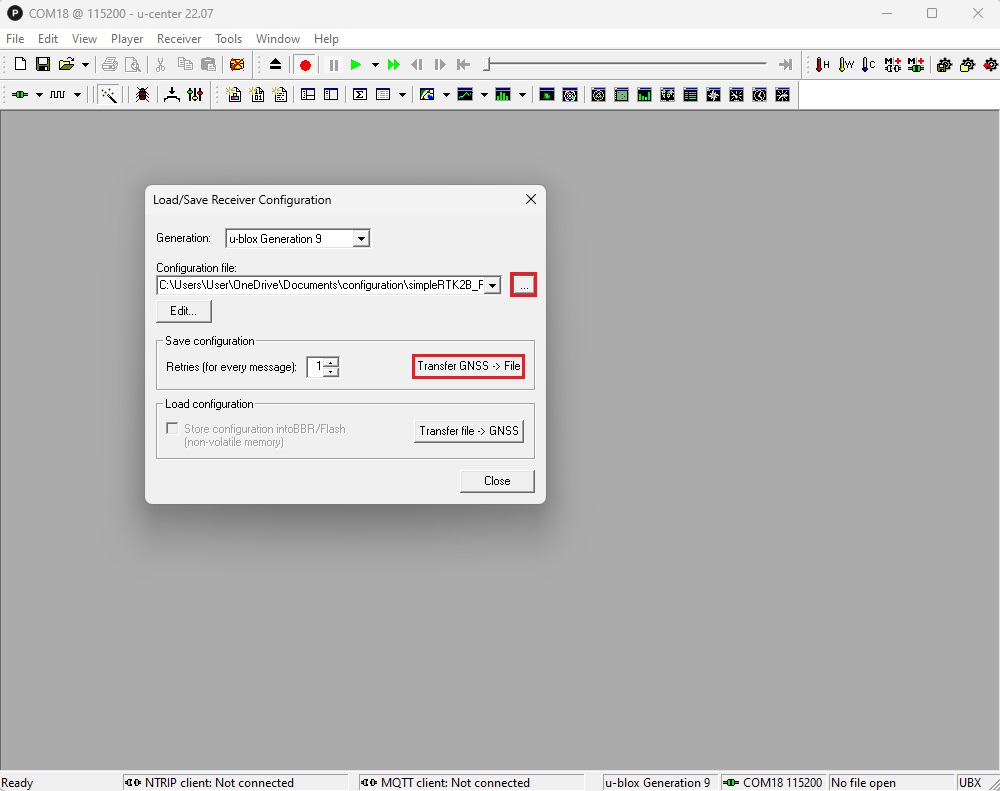
  1. Per creare il file di configurazione e salvarlo come file locale, vai su Tools->Receiver Configuration… In Configuration file scegli la cartella e il nome del file in cui desideri salvare la configurazione. Clicca su Transfer GNSS->File.
  1. Una volta terminato, il file di configurazione verrà salvato.

Registra file di log

Puoi registrare la tua sessione del software u-center mentre è in esecuzione e riprodurla in qualsiasi momento per simulare le condizioni che hai avuto sul campo a scopo di debug e test.

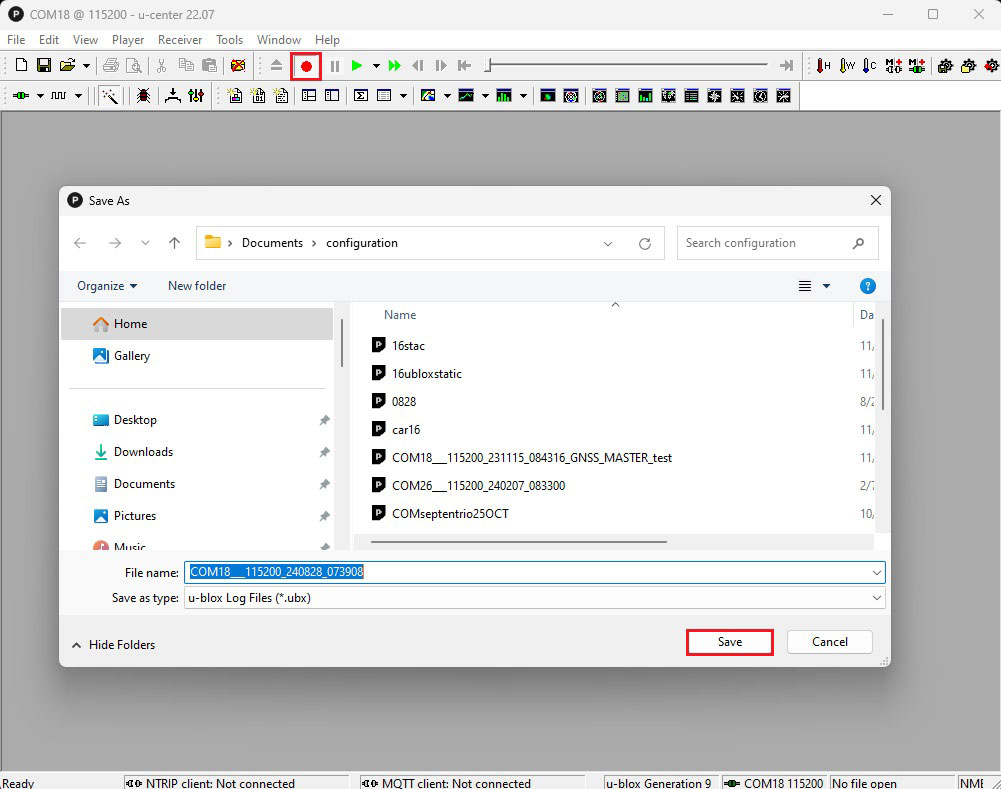
  1. Clicca sul pulsante di registrazione nella barra degli strumenti, quindi seleziona la cartella e il nome del file in cui desideri salvare il file di log. Clicca su Save.
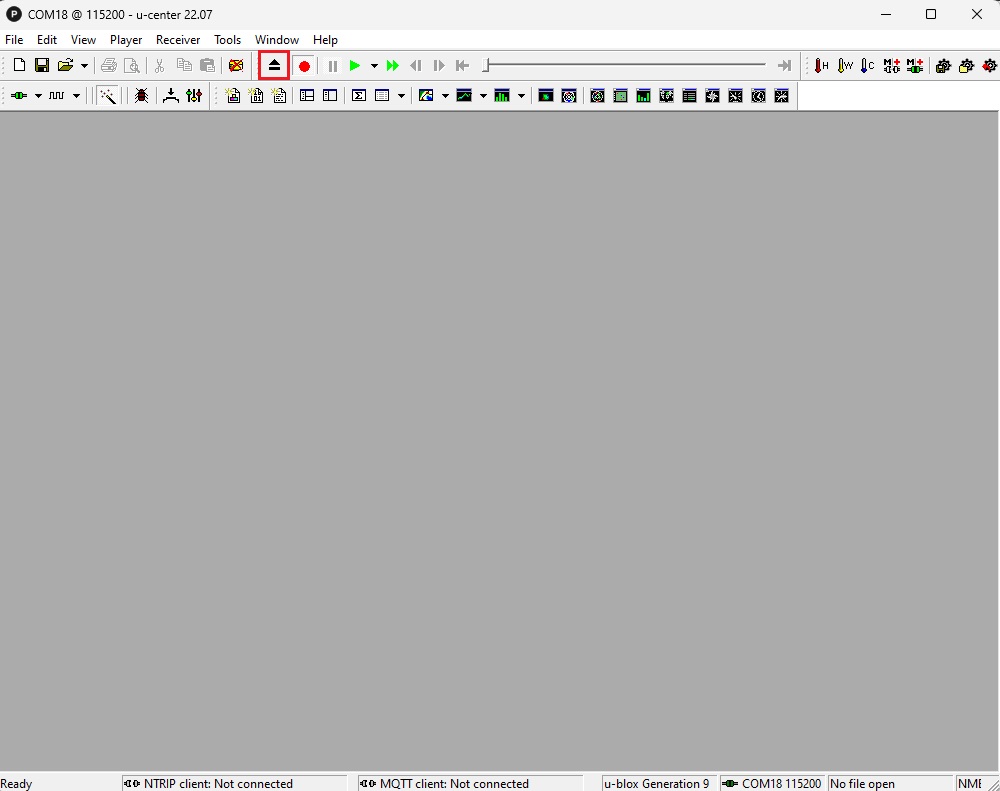
  1. Per interrompere la registrazione, basta cliccare sul pulsante di espulsione nella barra degli strumenti.

Riproduci file di log

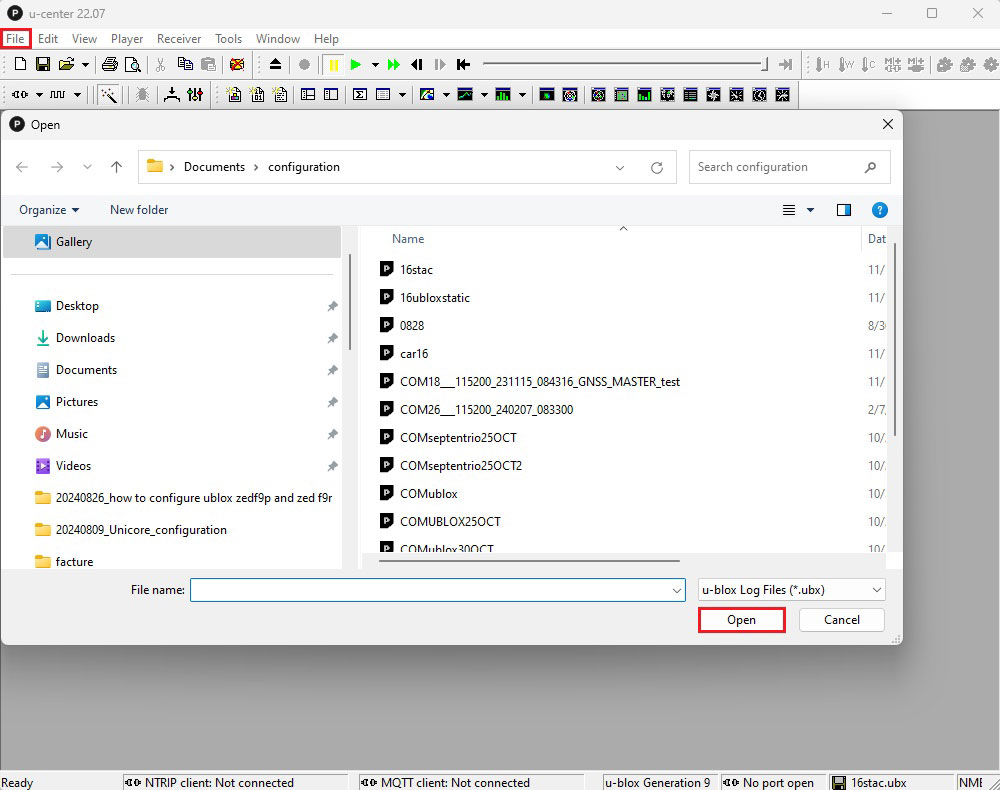
  1. Per riprodurre un file di log, vai su File->Open. Seleziona il file di log, quindi clicca su Open.
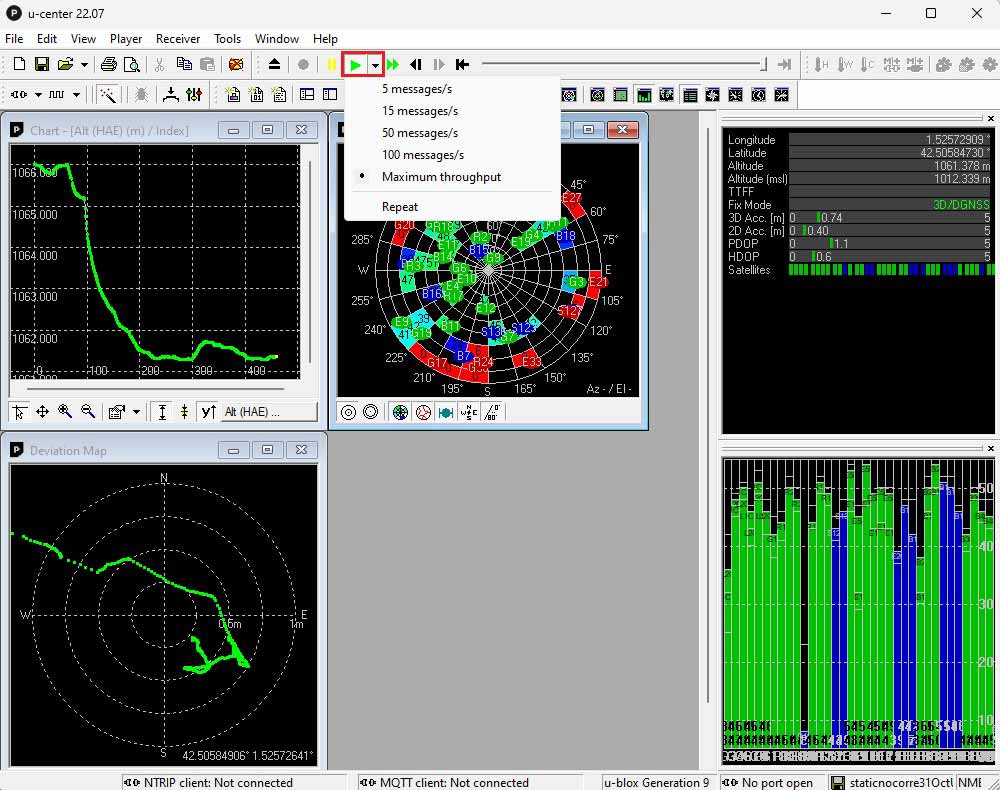
  1. Clicca sull'icona di riproduzione per avviare la riproduzione. Puoi regolare la velocità di riproduzione secondo necessità. Nella barra degli strumenti di visualizzazione, puoi selezionare i dati che ti interessano.

Documentazione

Se sei un utente avanzato in cerca di informazioni dettagliate, fai riferimento alla Guida utente di u-center.

Got any questions or requests?
Contact us! We'll answer <24 hours!

Contatta ArduSimple
Chiudi

Accedi al tuo account e ai tuoi ordini

O

Nuovo cliente? Crea il tuo account
ArduSimple – apparecchiature e soluzioni di rilevamento RTK ad alta precisione rese semplici

Vuoi saperne di più su GPS e RTK?

Se in questo momento sei occupato, i nostri ingegneri possono inviarti 3 brevi e-mail con tutto ciò che devi sapere per iniziare il tuo progetto.