Ti piacerebbe collegare il tuo PC alla stazione base e, oltre a visualizzare la posizione della stazione base, vedere anche in tempo reale la posizione del rover?
In questo tutorial vi mostreremo passo dopo passo come farlo.
Come ci si connette alla stazione base e come si visualizza la posizione del Rover in tempo reale?
Per prima cosa, configura il tuo Rover.
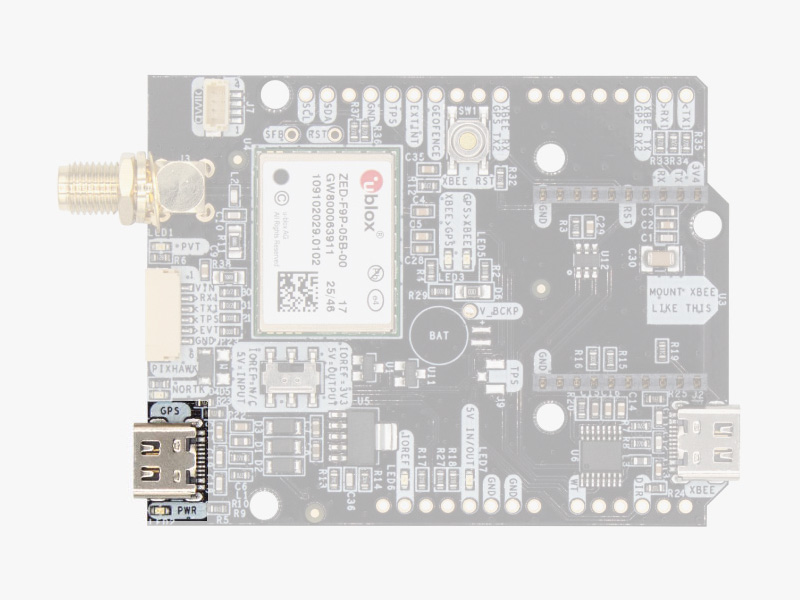
Collega il ricevitore Rover al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS.
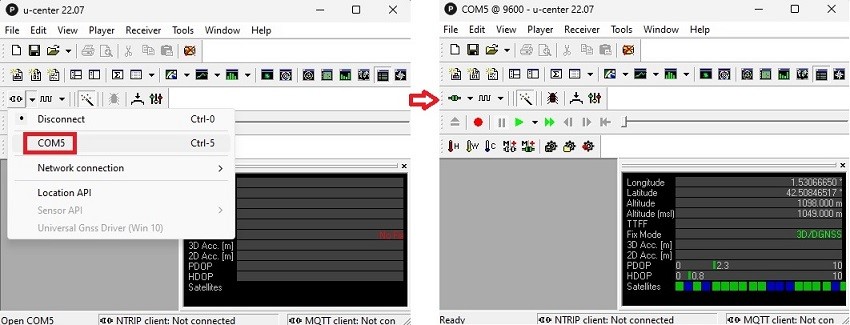
Apri u-center. Collega il ricevitore a u-center tramite la porta COM.
Scarica il file di configurazione denominato“Rover 1Hz con client NTRIP 4G (invio NMEA-GGA)” dalla nostra pagina dei file di configurazione. Caricalo sul tuo Rover. Assicurati di scaricare il file di configurazione compatibile con la versione del firmware del tuo ricevitore. Se non sai come fare, dai un’occhiata a questo tutorial.
In secondo luogo, ora torna alla tua base.
Collegare le antenne GNSS sia al ricevitore base che a quello mobile. Posizionare le antenne in un punto con una buona visuale del cielo o vicino a una finestra per verificarne il corretto funzionamento.
Se colleghi la Base tramite la porta USB contrassegnata con la dicitura POWER+GPS, vedrai la posizione della stazione Base come prima.
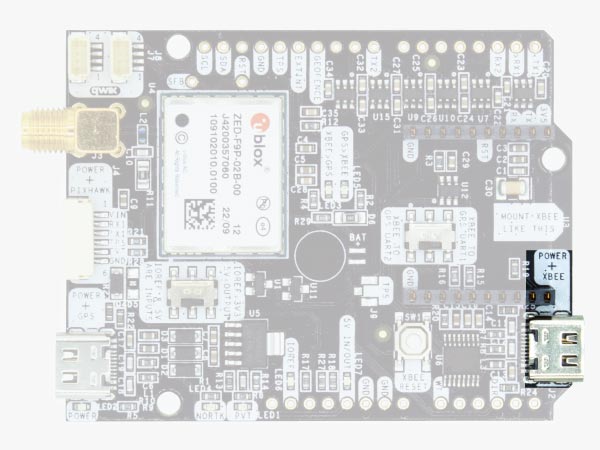
Collega il ricevitore Base alla porta USB contrassegnata con la dicitura POWER+XBEE.
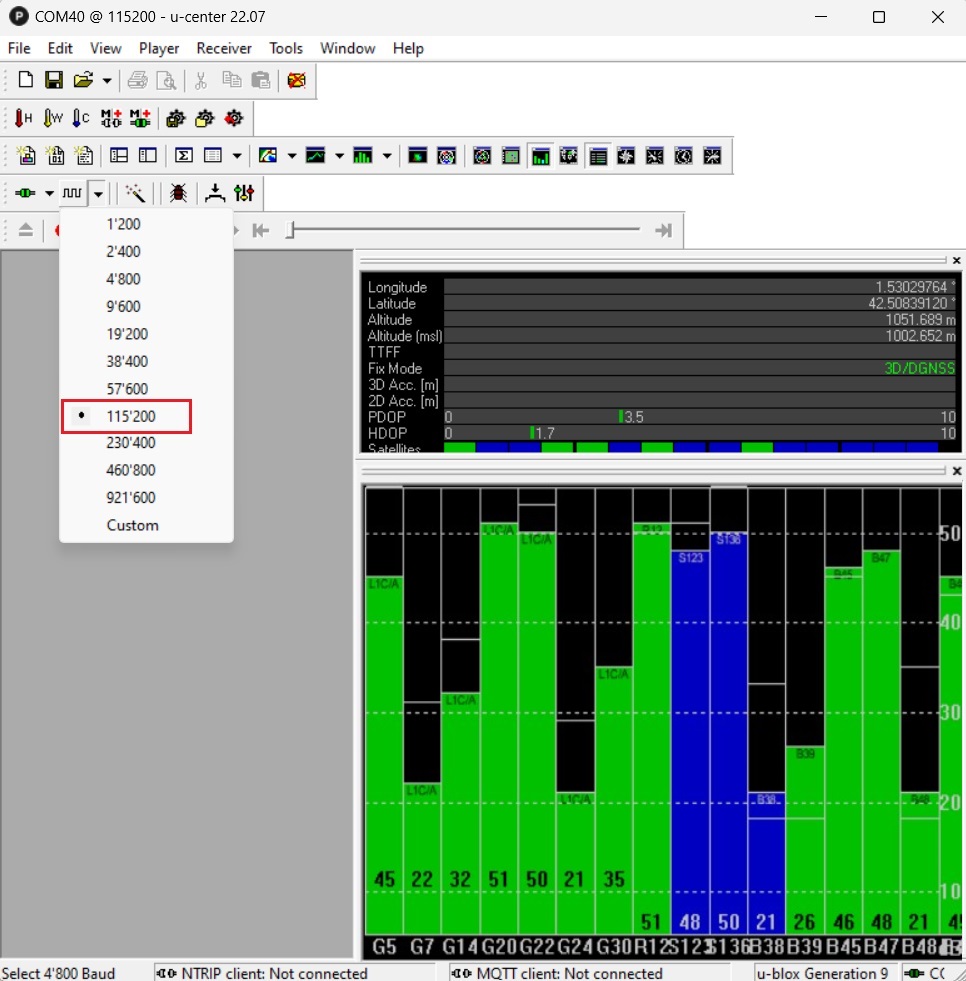
Collega il ricevitore Base a u-center. Imposta la velocità di trasmissione a 115'200. Potrai visualizzare la posizione del tuo rover.
Se stai lavorando a un progetto Arduino, potrai rilevare la posizione del Rover tramite i pin TX2 e RX2 della tua stazione base delle schede della serie simpleRTK2B!
Noterete che sono disponibili solo le informazioni relative alla posizione e allo stato di localizzazione, mentre non vi sono dati relativi ai satelliti. Ciò è dovuto al fatto che il collegamento radio ha una larghezza di banda limitata e possiamo trasmettere un solo messaggio dalla base al rover. Abbiamo scelto il messaggio GGA, che rappresenta un buon compromesso tra lunghezza e contenuto. Inoltre, è di facile lettura.
Nota importante: questa configurazione funziona solo se Rover opera a 1 Hz. Se si desidera aumentare la frequenza di navigazione di Rover, assicurarsi di ridurre la frequenza di invio dei dati GGA (UBX–>CFG–>MSG) nella stessa misura, in modo che vengano inviati solo una volta al secondo.
Ora puoi monitorare in tempo reale la posizione del tuo Rover sulla tua Base!
Se vuoi seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione:

 e
 Come richiedere un preventivo