
 e


Come configurare il ricevitore GNSS Septentrio a tripla banda e collegarlo ad ArduPilot

In questa pagina
Prodotti utilizzati in questo tutorial
In questo tutorial ti guideremo attraverso i passaggi necessari per collegare il ricevitore simpleRTK3B Pro, basato sulla tecnologia Mosaic-X5 di Septentrio, ad ArduPilot.
Hardware richiesto
- simpleRTK3B Pro
- Antenna GNSS tripla banda + banda L elicoidale leggera (IP67)
- Prolunga per cavo RF per antenna SMA (questi articoli sono necessari in particolare per le antenne elicoidali)
- Cavo da USB a USB-C
- Set di cavi Pixhawk
- Holybro Pixhawk 6C (puoi anche utilizzare l'autopilota che preferisci)
- PC o portatile
Software necessario
Prima di iniziare
Verifica il firmware di ArduPilot collegando il Pixhawk al computer tramite un cavo da USB a USB-C e aprendo Mission Planner. La versione del firmware è indicata nella barra superiore della finestra di Mission Planner.
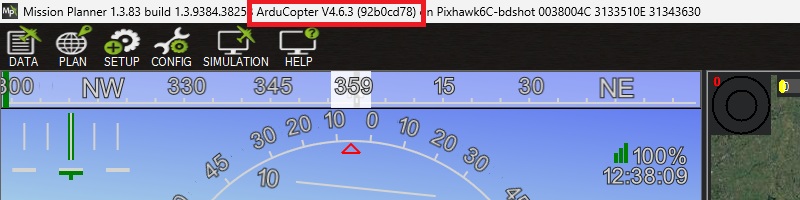
Si noti che abbiamo verificato il funzionamento del tutorial con le seguenti versioni del firmware:
- ArduRover 4.6.0 e 4.6.3
- ArduCopter 4.6.0 e 4.6.3
- ArduPlane 4.6.0 e 4.6.3
Se si utilizza una versione del firmware 4.0 o precedente, si prega di aggiornare il firmware seguendo la guida "Caricamento del firmware di ArduPilot". In caso contrario, alcuni dei parametri descritti potrebbero non essere applicabili.
Se il tuo Pixhawk utilizza un autopilota diverso, segui le istruzioni riportate nella sezione “Caricamento del firmware su schede prive di firmware ArduPilot preesistente”.
Come collegare il ricevitore RTK simpleRTK3B Pro ad ArduPilot?
Configurazione del ricevitore RTK simpleRTK3B Pro
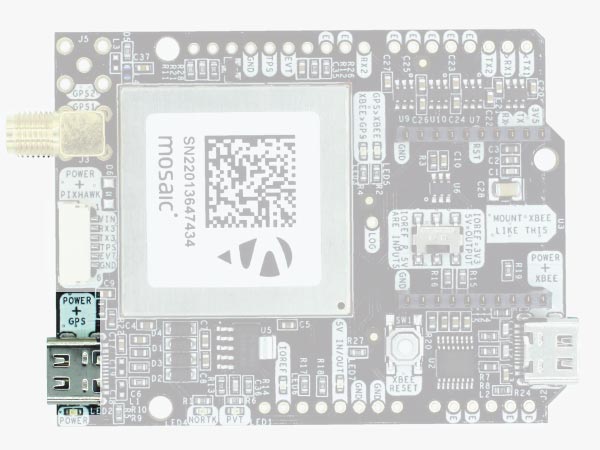
- Collegare il simpleRTK3B Pro al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS utilizzando un cavo USB-C.
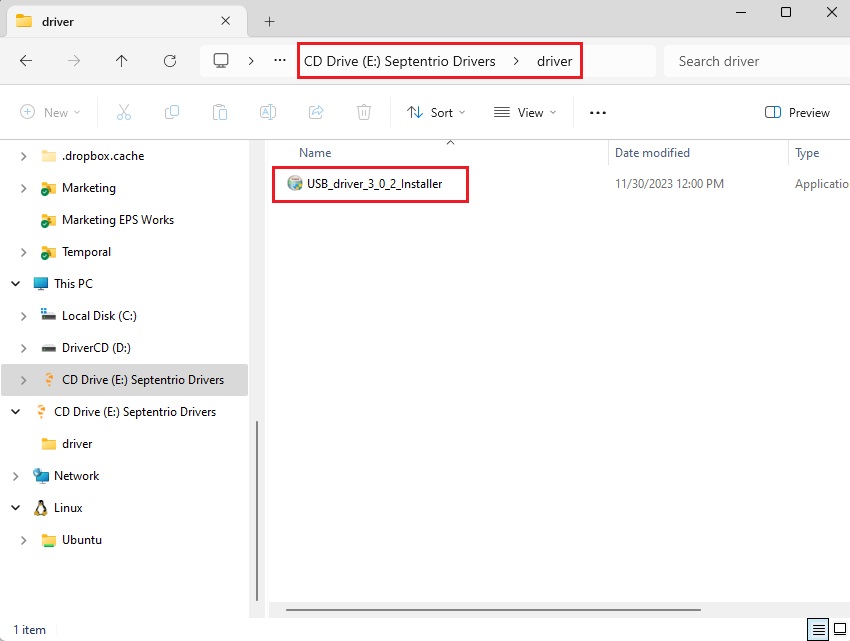
Quando si collega questo prodotto a un PC per la prima volta, è possibile che il PC non lo riconosca. Sul computer apparirà solo una nuova unità disco. Aprirla e installare il driver Septentrio. Dopo l'installazione, scollegare e ricollegare il dispositivo: il PC riconoscerà il ricevitore. Questa operazione deve essere eseguita una sola volta.
- Apri un browser e digita 192.168.3.1 per accedere all'interfaccia web di Septentrio.
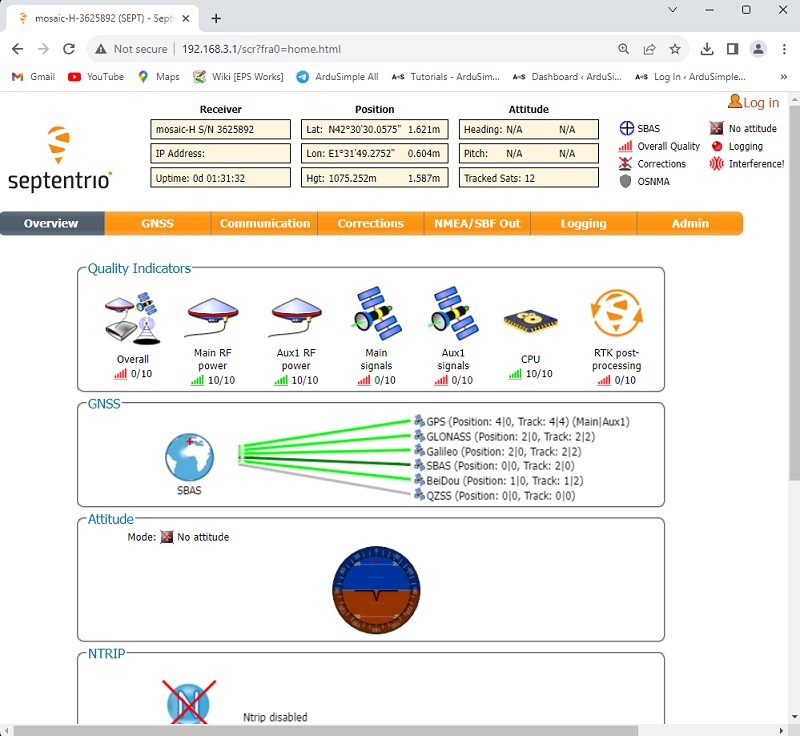
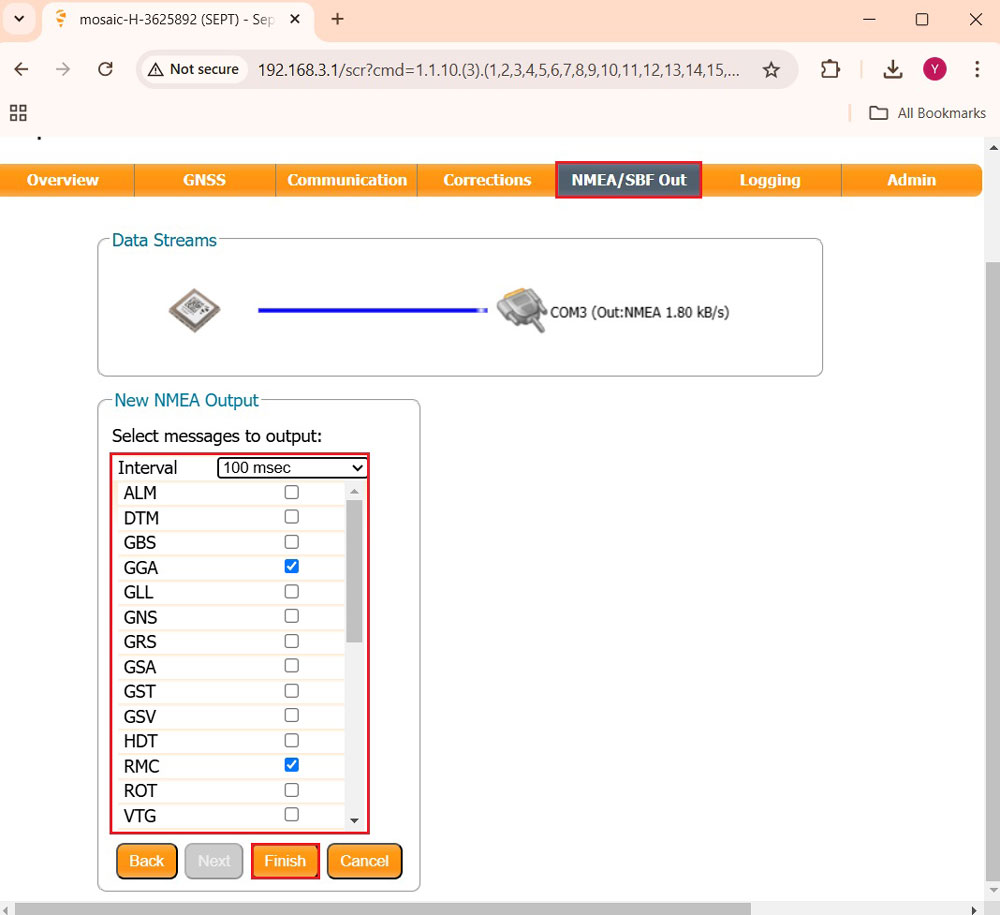
- Nella barra dei menu, selezionare NMEA/SBC Out → Nuovo flusso NMEA → Porta seriale (Avanti) → COM3 (Avanti) → Intervallo (100 msec), selezionare GGA, RMC. Fare clic su Fine.
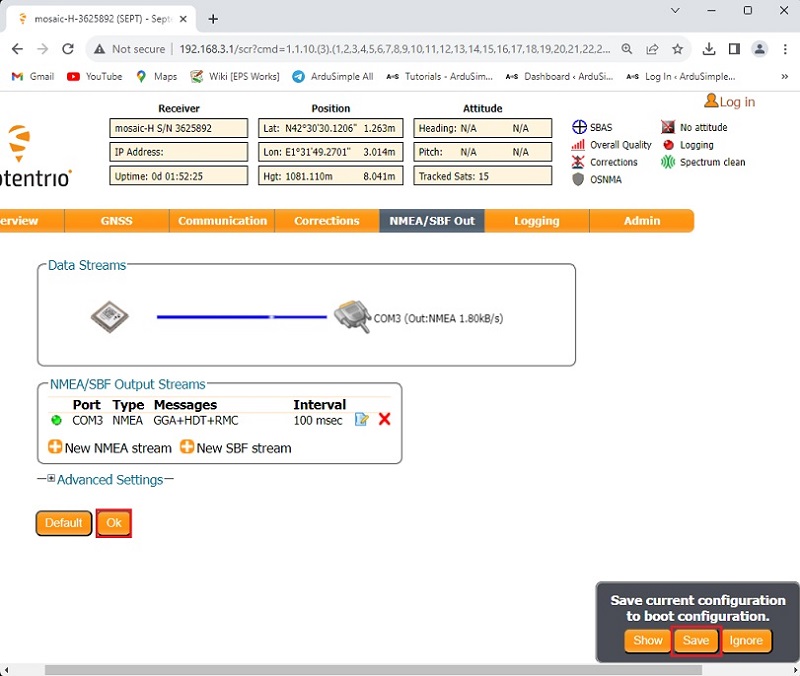
- Fai clic su OK. Nell'angolo in basso a destra del browser apparirà una finestra pop-up. Fai clic su " Salva configurazione".
- Collega l'antenna GNSS al ricevitore. Assicurati che abbia una buona visuale verso il cielo.
Configurare ArduPilot
- Collega il Pixhawk al computer utilizzando un cavo da USB a USB-C.
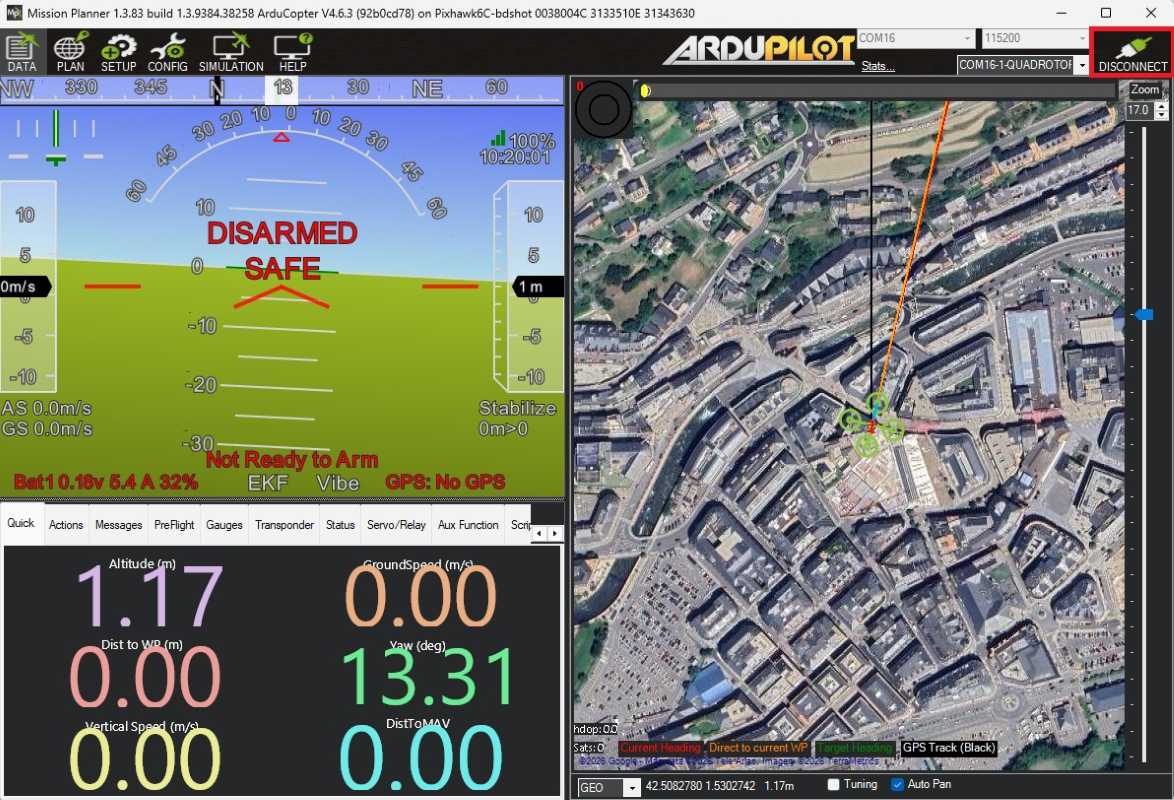
- Apri Mission Planner e collega il tuo Pixhawk tramite la porta COM.
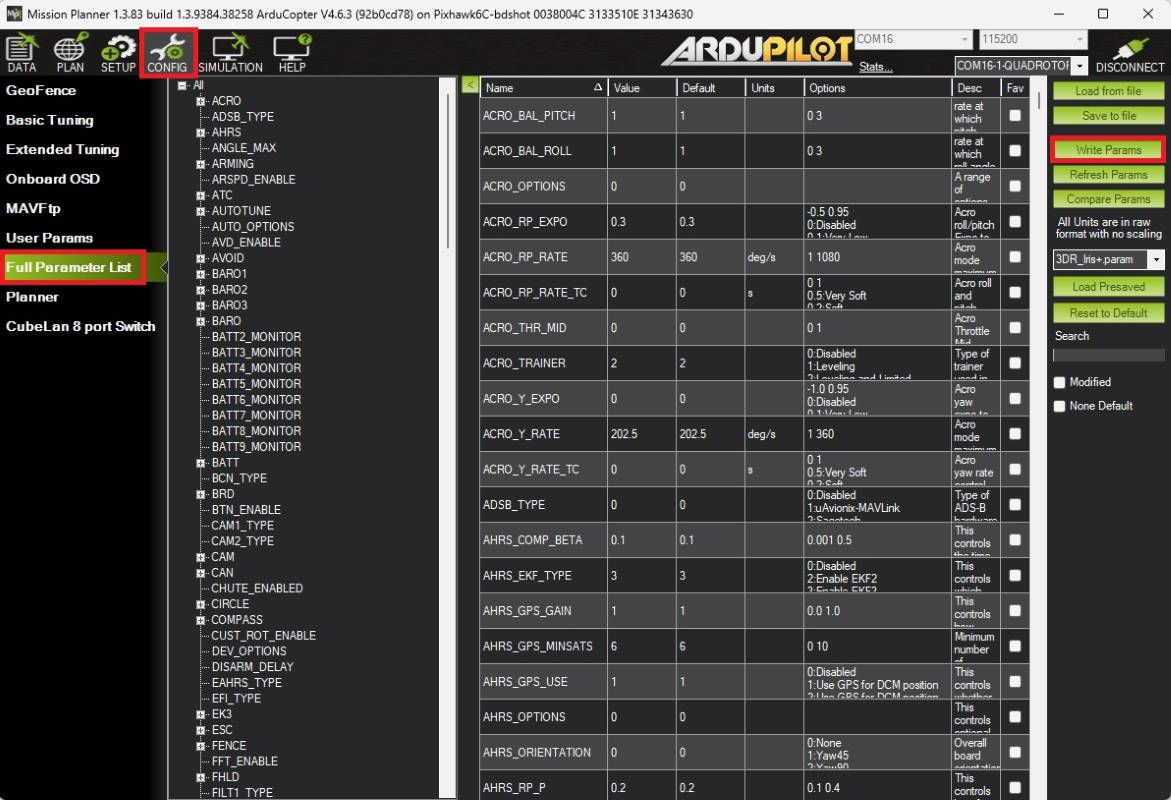
- Vai a CONFIG -> Elenco completo dei parametri. Poiché la versione del firmware in uso potrebbe essere diversa, ecco l'elenco di tutti i parametri modificati rispetto ai valori predefiniti:
- GPS_AUTO_CONFIG 1 -> 0 (Disattiva la configurazione automatica)
- GPS_AUTO_SWITCH 1 -> 0 (Usa quello principale)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS2_TYPE da 0 a 5 (NMEA)
- SERIAL1_BAUD 57 -> 115 (115200)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Premi " Scrivi parametri " per salvare le impostazioni.
- Dopo aver salvato tutti i parametri, assicurati di spegnere e riaccendere l'autopilota scollegando e ricollegando il cavo USB.
Collega il kit GNSS/RTK al tuo ArduPilot
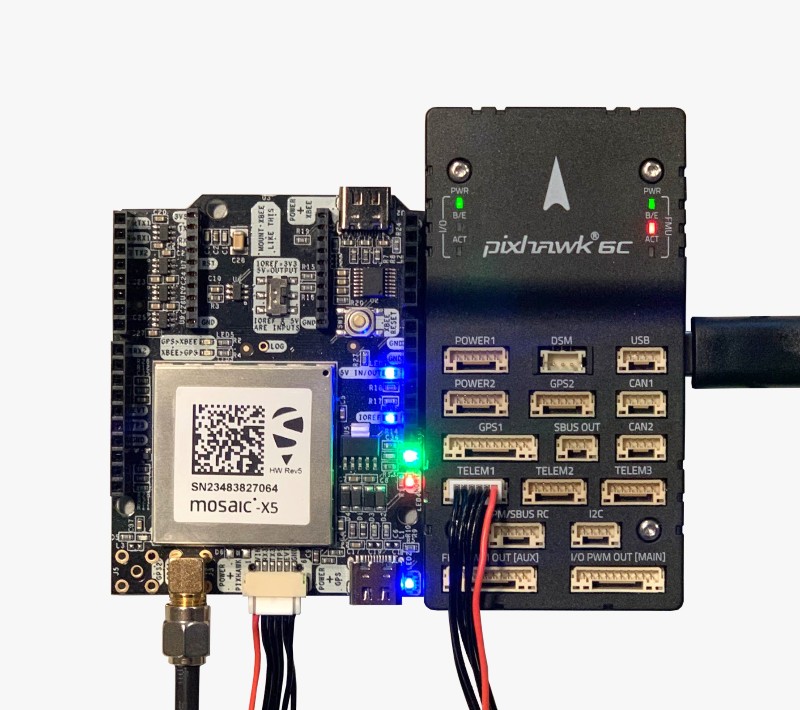
- Utilizzare il connettore JST presente sul simpleRTK3B Pro e collegarlo alla porta TELEM1.
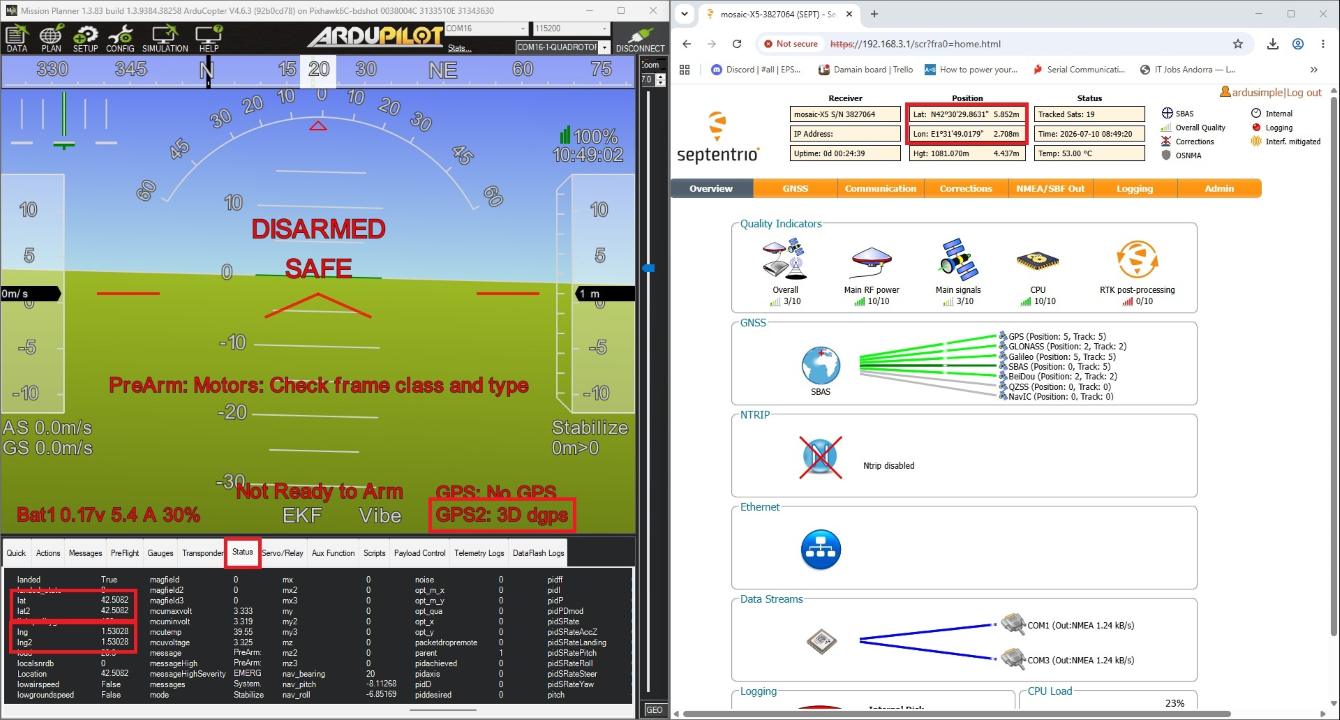
- Accendere e collegare l'autopilota, andare alla scheda "Stato" e controllare i parametri lat e lng. Si noterà che il tipo di posizione GPS e le coordinate corrispondono a quelli riportati nell'interfaccia web di Septentrio. Si noti che le coordinate su Mission Planner sono espresse in gradi decimali (DD), mentre quelle sull'interfaccia web di Septentrio sono espresse in gradi/minuti/secondi (DMS); da qui deriva la differenza.
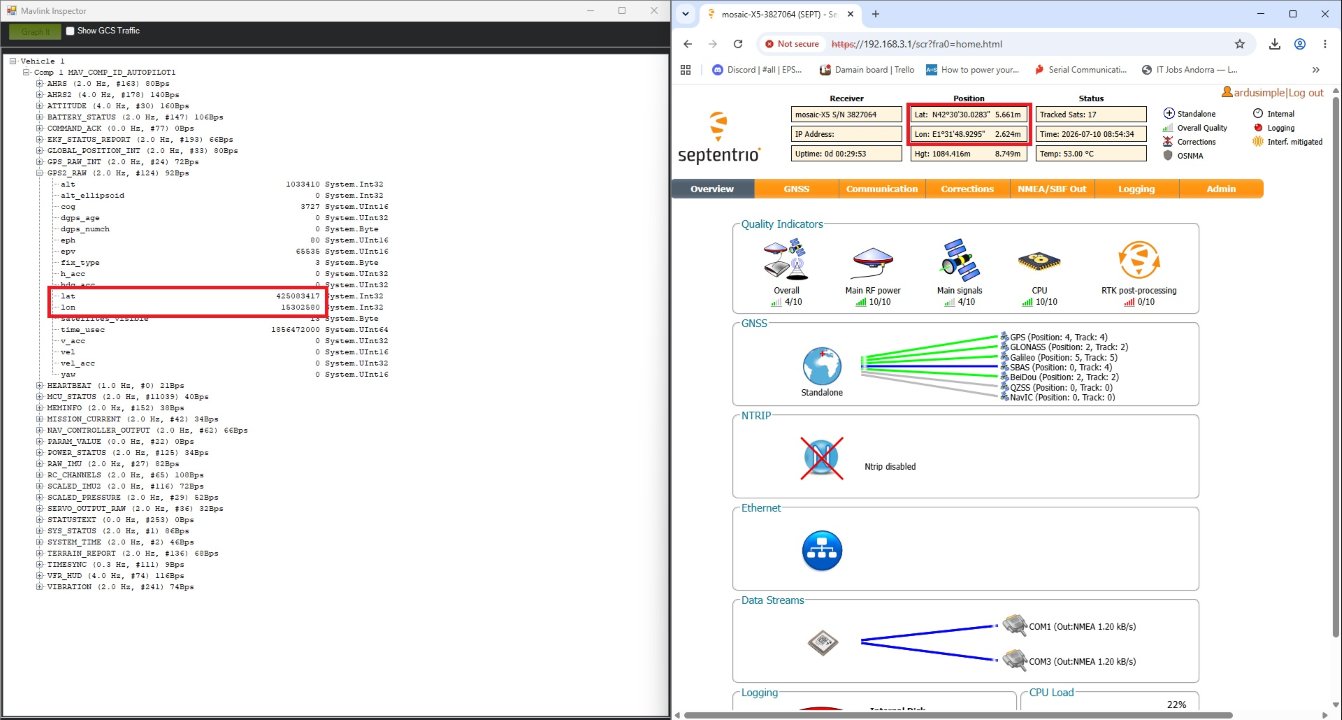
- Per un'ulteriore conferma, premi CTRL+F -> MAVlink Inspector -> GPS2_RAW. Le coordinate dovrebbero corrispondere a quelle dell'interfaccia web di Septentrio.
Connettiti alle correzioni RTK
- Per ottenere una precisione di posizionamento dell'ordine dei centimetri, è necessario trasmettere i dati di correzione al rover. Esistono due metodi principali per fornire tali dati di correzione:
- Utilizzo del servizio di correzione online (NTRIP): con questo metodo, il rover riceve correzioni in tempo reale tramite il protocollo NTRIP (Networked Transport of RTCM via Internet Protocol). Questo metodo è pratico nelle aree con un accesso affidabile a Internet ed elimina la necessità di installare una stazione base fisica.Per indicazioni su come integrare le correzioni NTRIP con ArduPilot, è possibile seguire il tutorial di ArduSimple sull’invio delle correzioni NTRIP ad ArduPilot.
- Configurazione di una stazione base: questo metodo è utile nelle aree in cui non è disponibile l'accesso a Internet o alla rete NTRIP, ma richiede apparecchiature e configurazioni aggiuntive. Per istruzioni dettagliate, è possibile consultare il tutorial di ArduSimple sull'invio delle correzioni della stazione base RTK ad ArduPilot.
- Tra pochi secondi, su Mission Planner lo stato GPS2 passerà a “RTK Float ” o “RTK Fixed”.
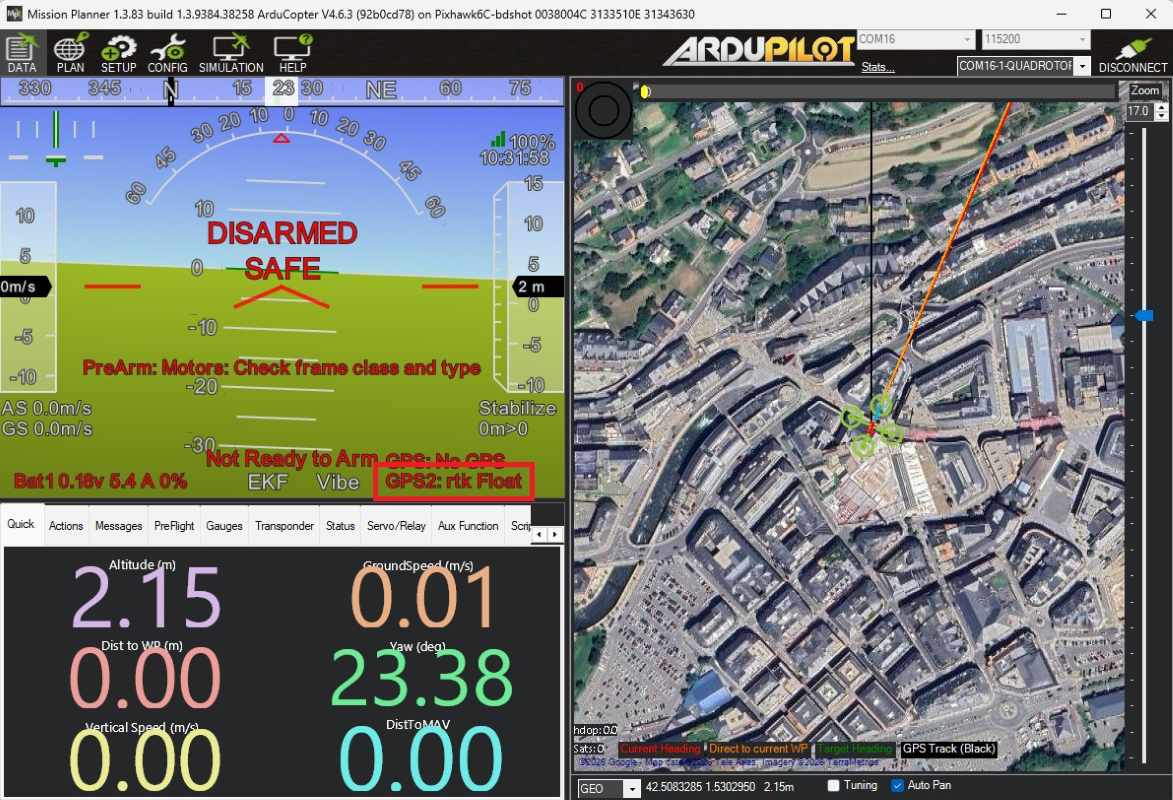
Ora puoi goderti il tuo progetto ArduPilot con il tuo ricevitore RTK ad alta precisione!
Prodotti correlati
Se vuoi seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione.
-

- Cavi
SMA antenna RF cable extender
Da 13€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
-
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca