
 e


Come inviare le correzioni NTRIP ad ArduPilot tramite MissionPlanner, QGroundControl e MAVProxy

In questa pagina
Prodotti utilizzati in questo tutorial
Indice
Esistono servizi basati su Internet che forniscono dati di correzione provenienti dalle stazioni base collegate a tale servizio. Questi dati vengono trasmessi via Internet utilizzando il protocollo NTRIP. Piattaforme software come Mission Planner e QGroundControl possono connettersi a questi server e inoltrare i dati di correzione al veicolo o al drone tramite una connessione MAVLink.
Questo tutorial illustra come configurare Mission Planner e QGroundControl per inviare correzioni RTK all'autopilota tramite un servizio online NTRIP. La procedura è la stessa per i ricevitori simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) e simpleRTK3B Pro (Septentrio Mosaic X5).
Se preferisci utilizzare la tua stazione base per inviare le correzioni RTK, segui la guida “Come inviare le correzioni RTK dalla stazione base ad ArduPilot con Mission Planner, QGroundControl e MAVProxy”.
Hardware richiesto
- simpleRTK2B Heading – Kit base per principianti
- Cavo da USB a USB-C
- Set di cavi Pixhawk
- Holybro Pixhawk 6C (puoi utilizzare l'autopilota che preferisci)
- PC o portatile con connessione a Internet
Software necessario
- Mission Planner o QGroundControl
- MAVProxy (solo in caso di QGroundControl)
Come inviare le correzioni NTRIP ad ArduPilot utilizzando Mission Planner o QGroundControl
Configurare e collegare il ricevitore
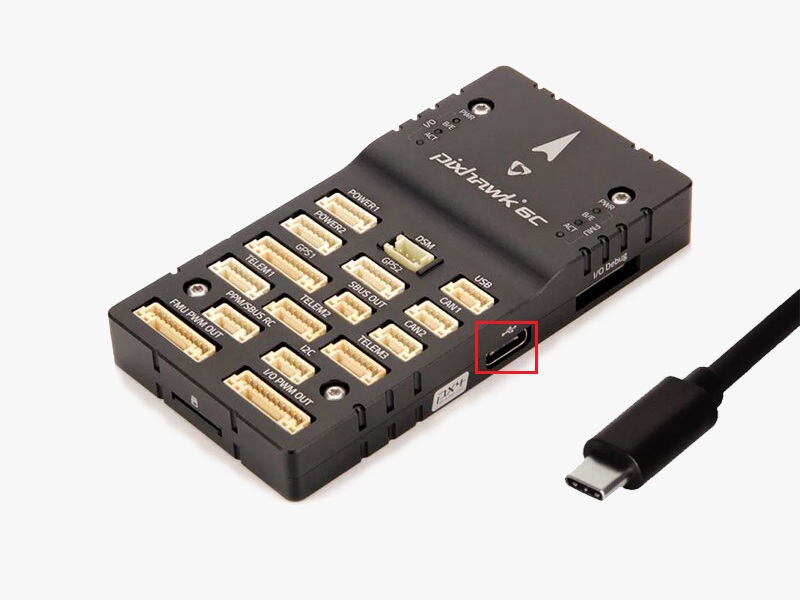
- Avvitare a mano i connettori SMA delle antenne ai ricevitori e assicurarsi di posizionare le antenne in un luogo con una vista libera e senza ostacoli verso il cielo.
- Collegare i ricevitori al pilota automatico e verificare di avere un segnale GPS stabile.
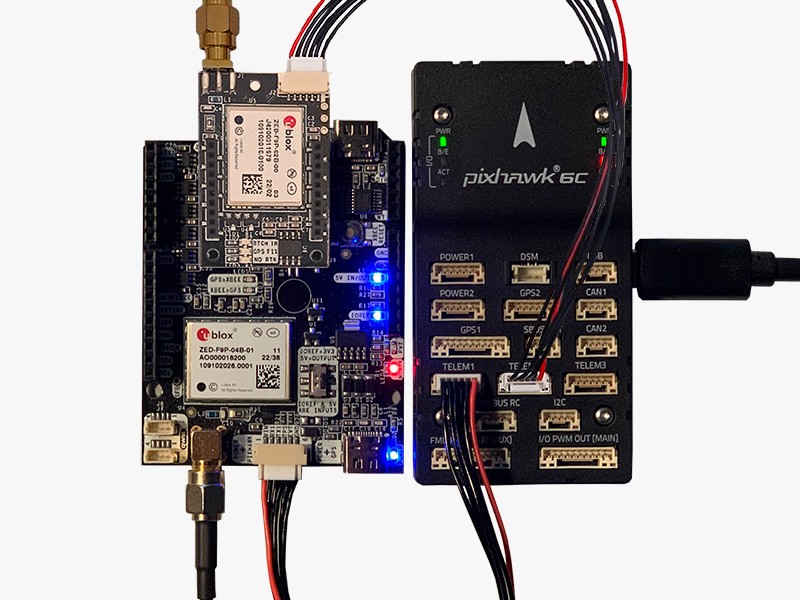
Inviare correzioni RTK da una stazione di terra tramite un servizio NTRIP
Se non sei sicuro della disponibilità del servizio NTRIP nelle tue vicinanze, abbiamo preparato un elenco dei servizi attivi nel tuo Paese per aiutarti.
- Apri MissionPlanner e collega l'autopilota tramite una porta COM.
- Vai su IMPOSTAZIONI -> Hardware opzionale -> Inserimento dati RTK/GPS.
- Seleziona NTRIP dal menu a tendina e premi Connettiti. Apparirà una finestra pop-up: inserisci le tue credenziali NTRIP caster nel formato indicato di seguito.
- utente:password@host:porta/punto di montaggio
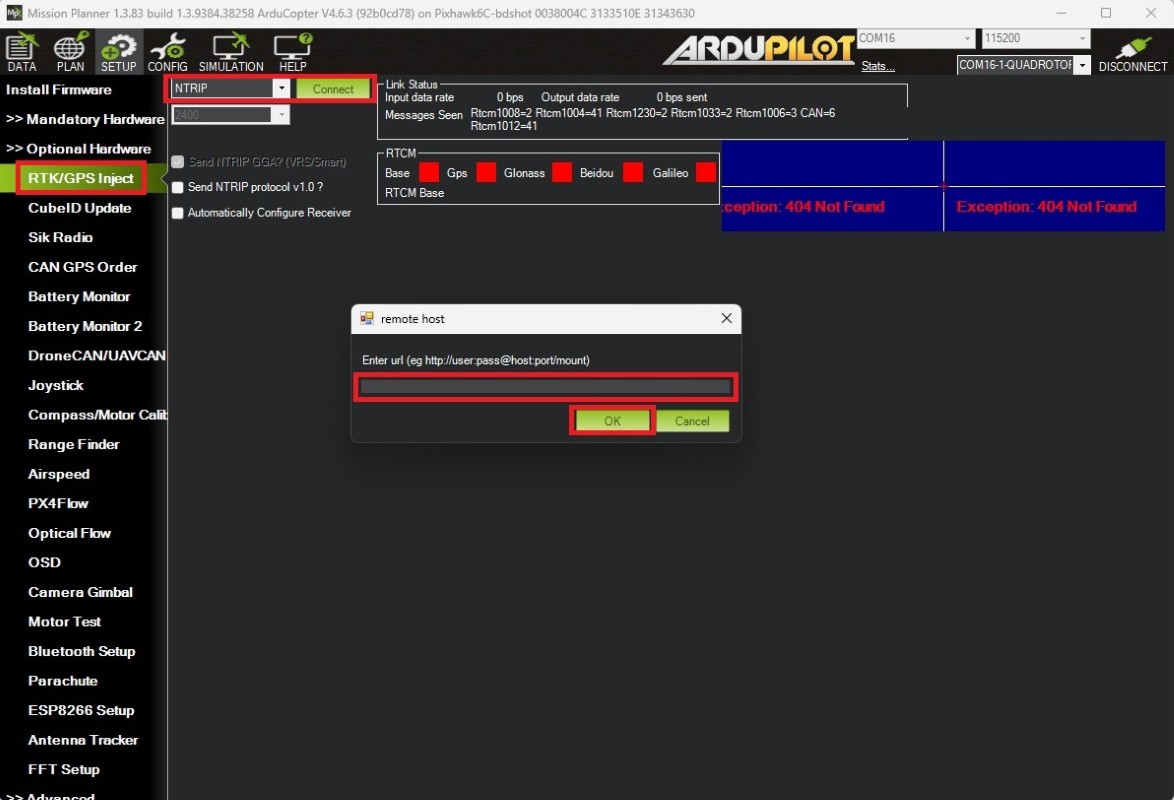
- Troverete una sintesi dei segnali GPS disponibili e dei messaggi RTCM generati, oltre alla posizione della stazione base sulla mappa.
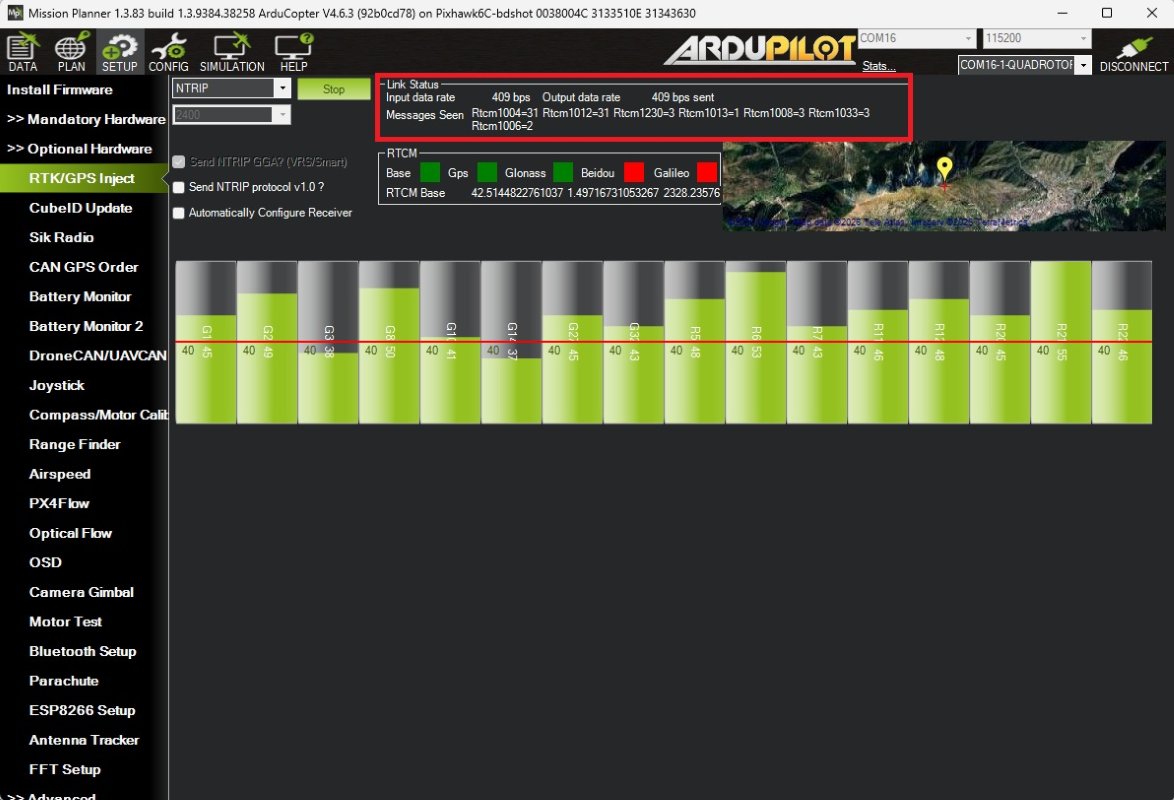
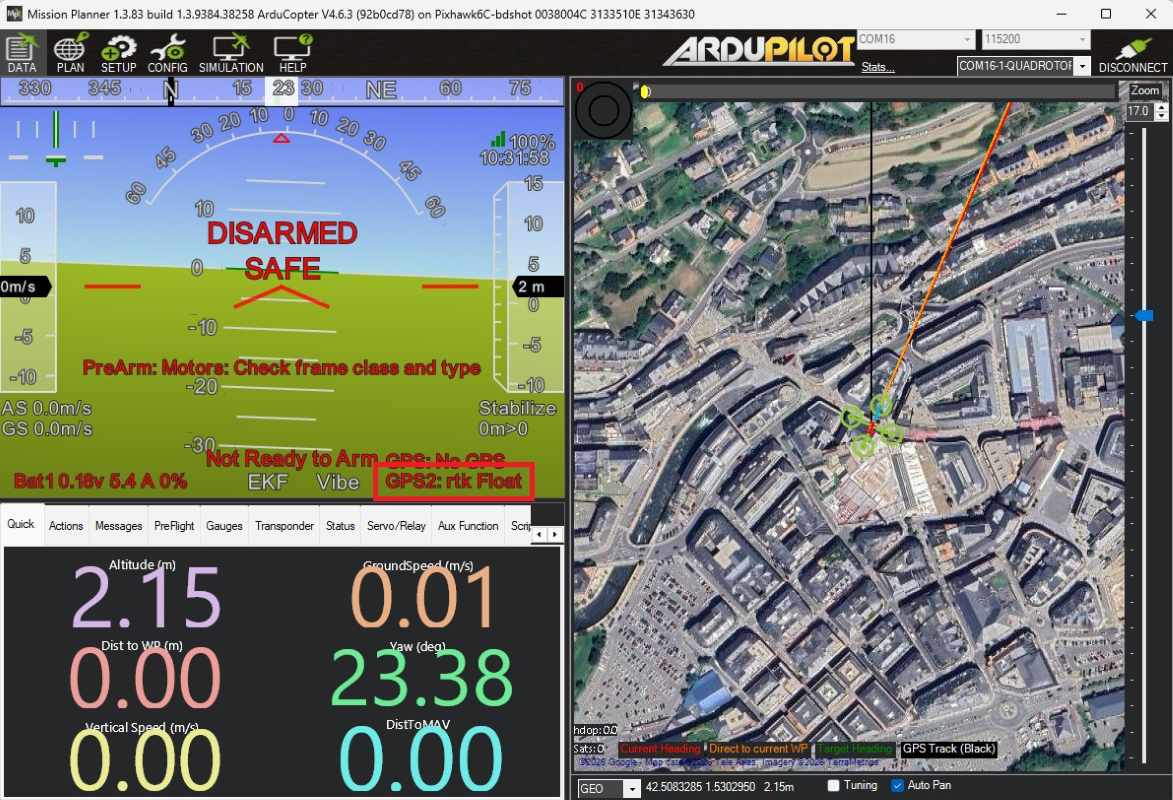
- In pochi secondi, il ricevitore RTK riceverà le correzioni RTCM e il GPS di Mission Planner passerà alla modalità RTK Float/Fixed.
- Apri QGroundControl ed esegui MAVProxy.
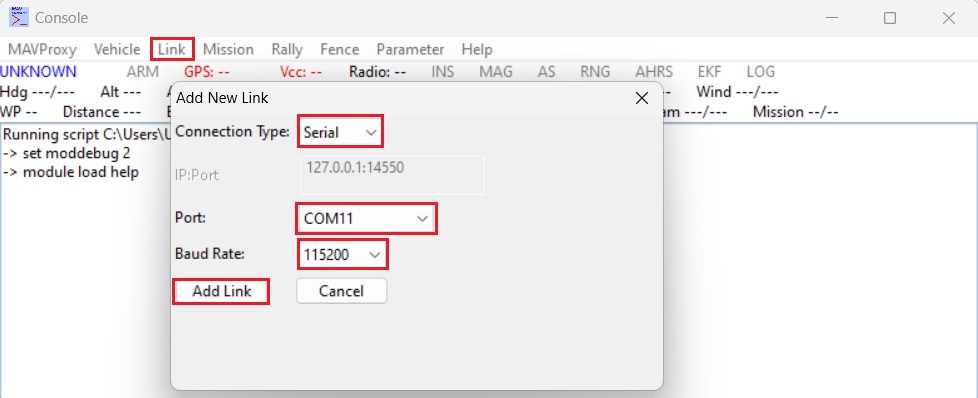
- In MAVProxy, andare su Link -> Aggiungi -> Seriale e selezionare il collegamento di telemetria o la porta COM dell'autopilota e la velocità di trasmissione (in genere la velocità di trasmissione della connessione USB è 115200 e quella della connessione radio è 57600). Premere Aggiungi collegamento.
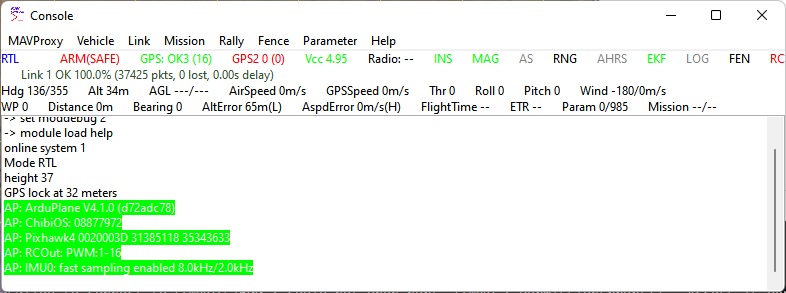
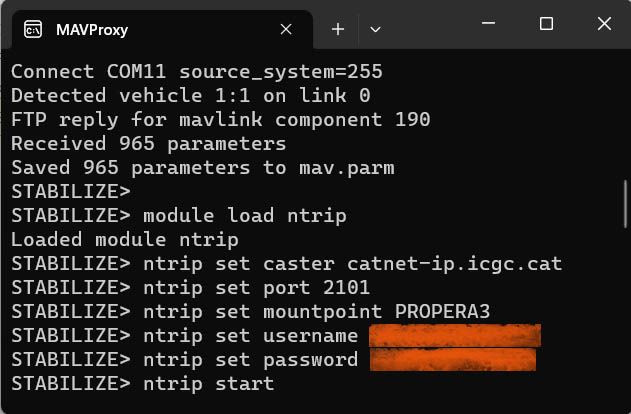
- La schermata di MAVProxy dovrebbe apparire simile a quella riportata nell'immagine qui sotto.
- Nel MAVProxy terminale tipo di finestra (sostituisci XXXXX con le tue credenziali NTRIP):
- module load ntrip
- ntrip set caster XXXXX
- ntrip imposta porta XXXXX
- ntrip imposta il punto di montaggio XXXXX
- ntrip: imposta nome utente XXXXX
- ntrip: impostazione password XXXXX
- Avvio di ntrip
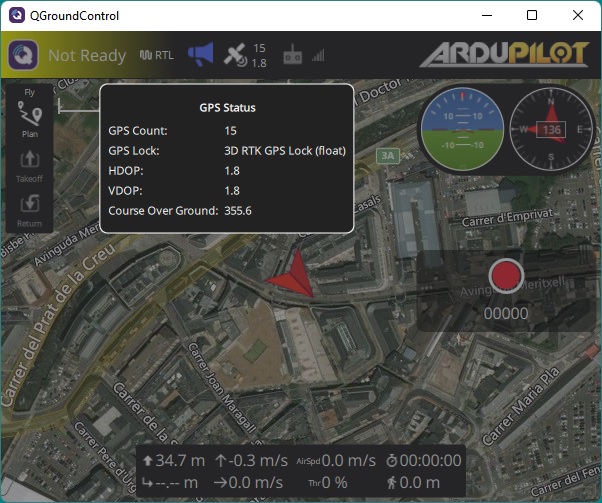
- Il ricevitore GNSS inizierà a ricevere i messaggi di correzione RTCM dal servizio NTRIP e passerà alla modalità RTK float/fixed.
Prodotti correlati
Se vuoi seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione.
- Saldi!Esaurito
 Prodotto in EuropaKit di avvio RTK
simpleRTK2B Heading – Basic Starter Kit
414€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
-
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca