
 e


Come configurare il sensore di rotta RTK Septentrio e collegarlo ad ArduPilot

In questa pagina
Prodotti utilizzati in questo tutorial
In questo tutorial ti guideremo attraverso i passaggi necessari per ottenere un dato di rotta ad alta precisione basato su GNSS nel tuo progetto ArduPilot utilizzando il ricevitore di rotta simpleRTK3B, basato sulla tecnologia Septentrio Mosaic-H.
Hardware richiesto:
- simpleRTK3B: Rotta
- 2 ×Antenna elicoidale leggera GNSS a tripla banda + banda L (IP67)
- 2prolunghe per cavo RF per antenna SMA (questi articoli sono necessari in particolare per le antenne elicoidali)
- Cavo da USB a USB-C
- Cavo da USB a micro-USB
- Set di cavi Pixhawk
- Holybro Pixhawk4 (puoi anche utilizzare il tuo autopilota preferito)
- un PC o un portatile
Software necessario:
Cose importanti da sapere prima di iniziare:
- Questo tutorial si basa sul kitsimpleRTK3B Heading; se disponi di un hardware diverso, potrebbe essere necessario apportare alcune modifiche a quanto illustrato in questo tutorial. Abbiamo preparatoun altro tutorial dedicato alkit simpleRTK2B Heading.
- Abbiamo verificato il funzionamento del tutorial con i seguenti autopiloti:
- Holybro Pixhawk4
- Abbiamo verificato il funzionamento del tutorial con le seguenti versioni del firmware:
- ArduRover 4.1.0
- ArduCopter 4.1.0
- ArduPlane 4.1.0
Come collegare il ricevitore RTK simpleRTK3B Heading ad ArduPilot?
Per prima cosa, configurare il ricevitore RTK simpleRTK3B Heading.
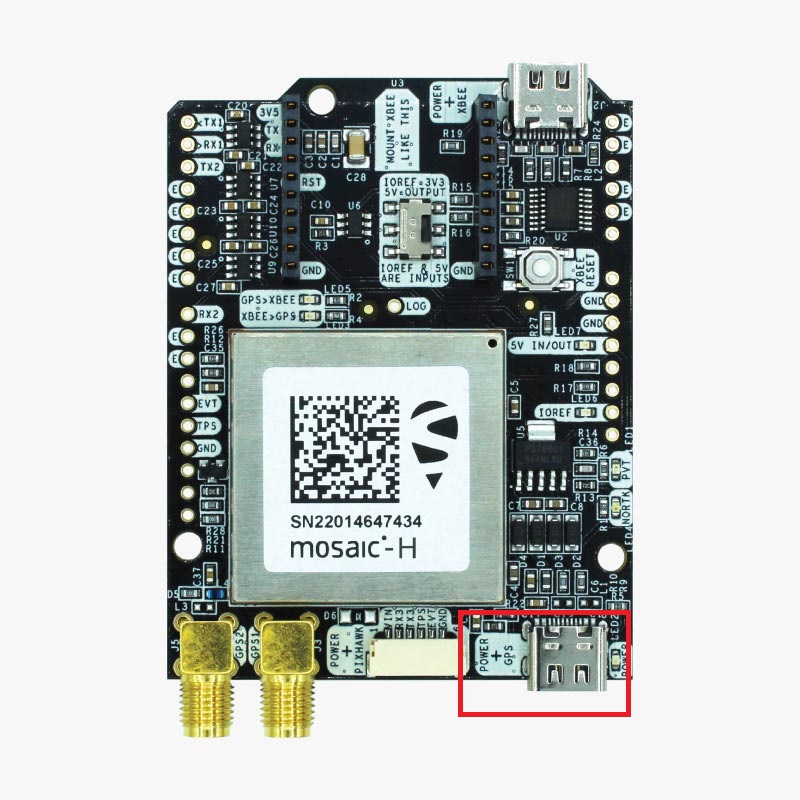
- Collega il simpleRTK3B Heading al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS utilizzando un cavo USB-C.
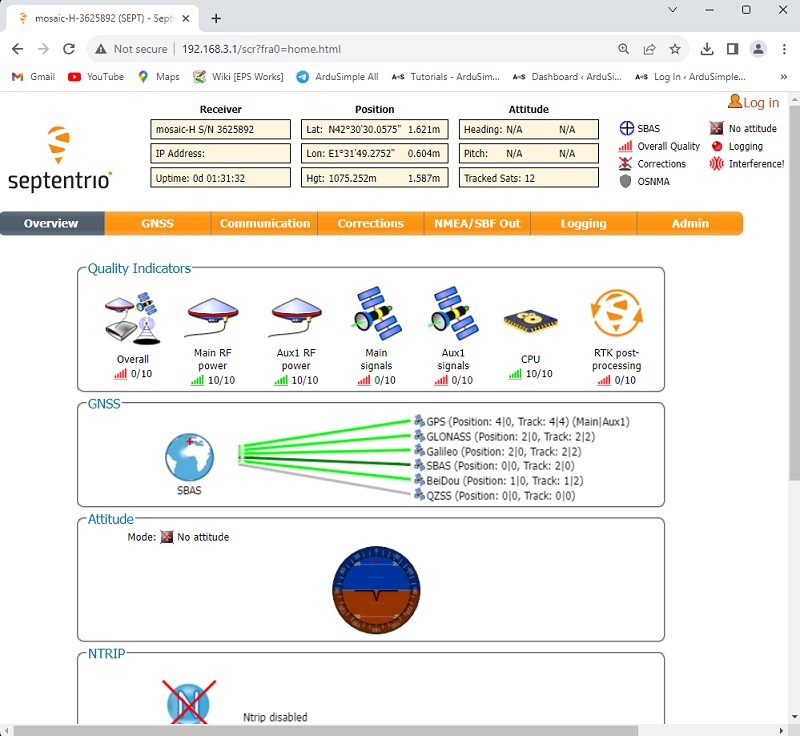
- Apri un browser e digita 192.168.3.1 per accedere all'interfaccia web di Septentrio.
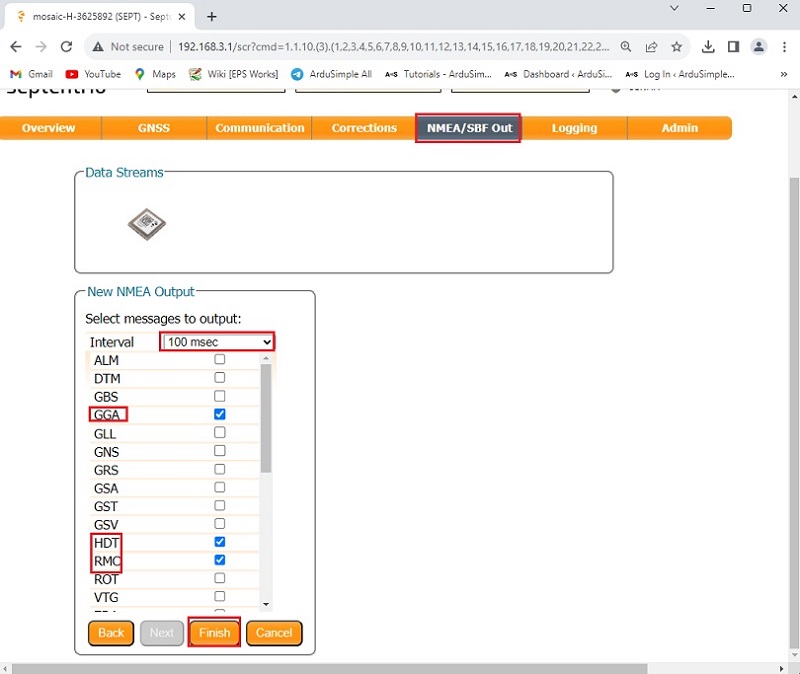
- Nella barra dei menu, selezionare NMEA/SBC Out → Nuovo flusso NMEA → Porta seriale (Avanti) → COM3 (Avanti) → Intervallo (100 msec), quindi selezionare GGA, RMC, HDT. Fare clic su Fine.
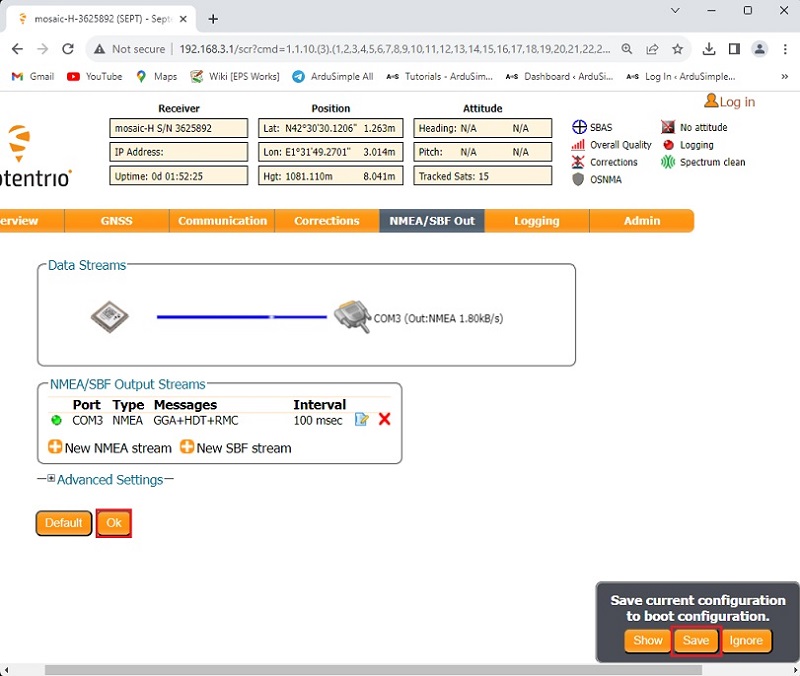
- Fai clic su OK. Nell'angolo in basso a destra del browser apparirà una finestra pop-up. Fai clic su " Salva configurazione".
- Collega entrambe le antenne GNSS al ricevitore. Assicurati che abbiano una buona visuale del cielo.
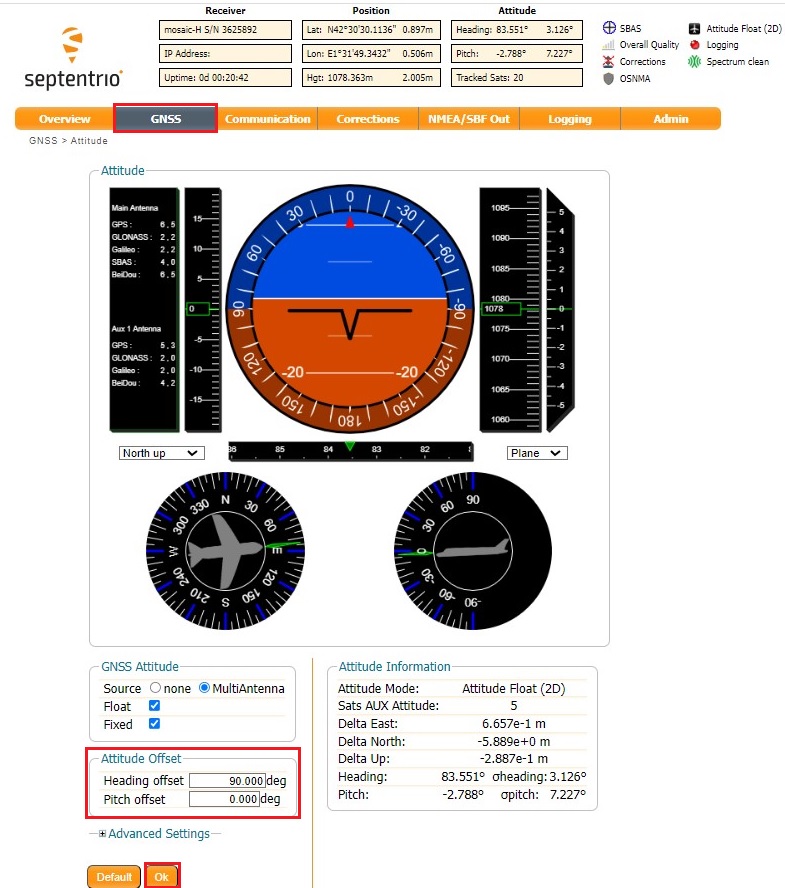
- Vai a GNSS–>Atteggiamento.
Impostail valore di "Attitude Offset –>Heading offset" in modo che corrisponda alla configurazione dell'antenna rispetto alla tua piattaforma.
Ciò significa che dovrai regolare il valore fino a quando il valore di rotta segnalato non corrisponderà alla rotta del tuo veicolo (il valore di "Heading offset" sarà in genere 0, 90, 180 o 270 gradi, a meno che tu non abbia una configurazione dell'antenna insolita).
Fai clic su "Ok" e poi sul pulsante "Salva" nell'angolo in basso a destra della finestra.
In secondo luogo, configurare ArduPilot.
- Collega il Pixhawk al computer utilizzando un cavo da USB a micro-USB.
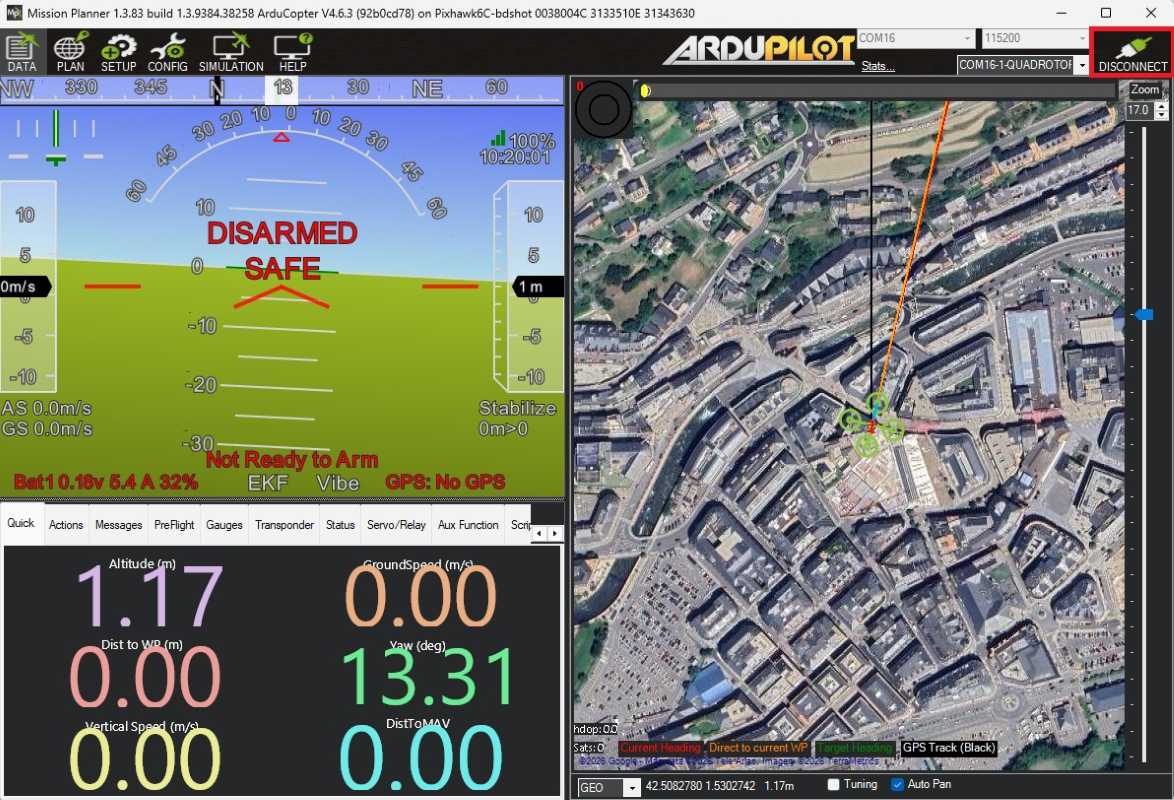
- Apri Mission Planner e collega il tuo Pixhawk tramite la porta COM.
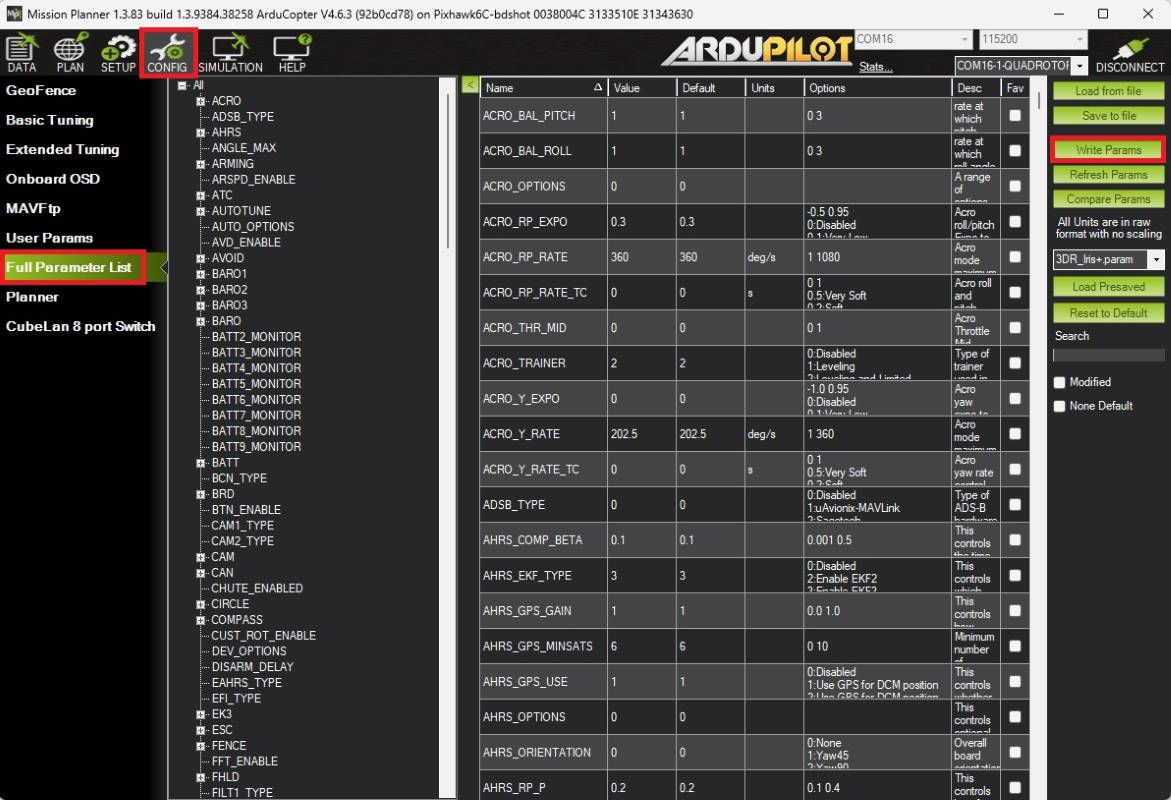
- Vai a CONFIG–>Elenco completo dei parametri.
Poiché le versioni del firmware potrebbero differire dalla tua, ecco un elenco di tutti i parametri modificati rispetto alla configurazione predefinita:COMPASS_ENABLE,0
COMPASS_USE,0
COMPASS_USE2,0
COMPASS_USE3,0
EK3_MAG_CAL,2
EK3_SRC1_YAW,2
GPS_AUTO_CONFIG,0
GPS_AUTO_SWITCH,0
GPS_RATE_MS, 100
GPS_TYPE,16
SERIAL1_BAUD,115
SERIAL1_PROTOCOL,5Premi " Scrivi parametri " per salvare le impostazioni.
- Dopo aver salvato tutti i parametri, assicurati di scollegare l'autopilota dall'alimentazione staccando il cavo USB per resettarlo.
In terzo luogo, collegare il kit di orientamento al pilota automatico.
- Utilizzare il connettore JST presente sul modulo simpleRTK3B Heading e collegarlo alla porta TELEM1.
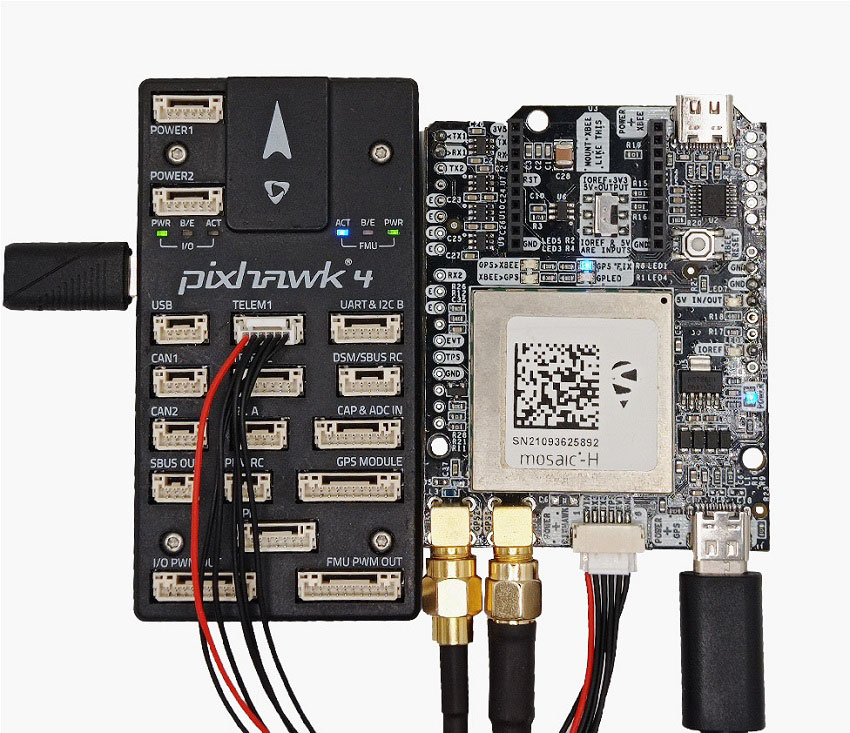
- Accendi l'autopilota. Attendi qualche secondo e controlla il valore di prua dell'AHRS su Mission Planner: dovrebbe corrispondere alla direzione tra le tue antenne.
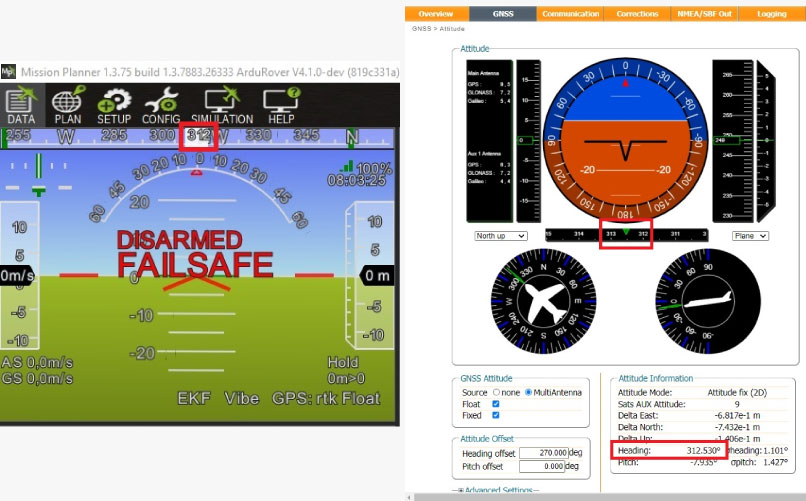
- Come ulteriore verifica del corretto funzionamento, il valore di rotta dell'AHRS dovrebbe corrispondere a quello riportato in CTRL+F →MAVlink Inspector →GPS_RAW_INT →yaw.
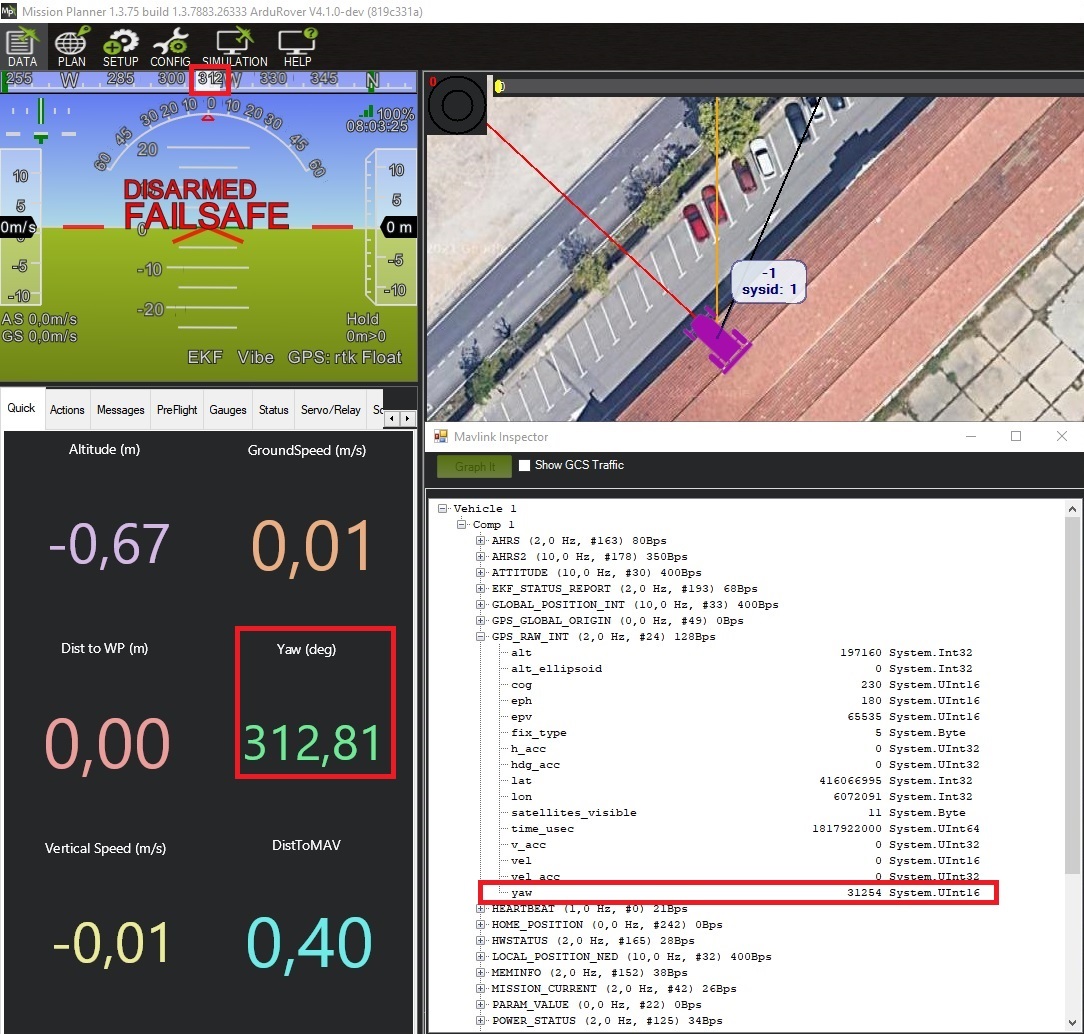
- Si noti che l'EKF terrà conto delle letture del giroscopio, quindi se si ruota l'autopilota senza ruotare l'intero telaio del veicolo su cui sono montate le antenne, la rotta cambierà, anche se dopo pochi secondi tornerà alla rotta calcolata dal GNSS.
Se vuoi seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione:
- simpleRTK3B: Rotta
- 2 × Antenna elicoidale leggera GNSS a tripla banda + banda L (IP67)
- Prolunga per cavo RF per antenna SMA 2× (questi articoli sono necessari in particolare per le antenne elicoidali)
- Cavo da USB a USB-C
- Cavo da USB a micro-USB
- Set di cavi Pixhawk
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca