
 e


Come configurare la rotta di simpleRTK2B – Kit di base per principianti e collegarlo ad ArduPilot

In questa pagina
Prodotti utilizzati in questo tutorial

Dando un'occhiata al forum ufficiale di ArduPilot, abbiamo notato che molti utenti hanno difficoltà a configurare il sensore di rotta del loro SimpleRTK2B con ArduPilot. Dopo alcuni test, abbiamo preparato questo tutorial per semplificare la procedura.
Se disponi di un ricevitore simpleRTK3B Heading, abbiamo preparato un tutorial su come configurare il ricevitore GNSS Septentrio a tripla banda e collegarlo ad ArduPilot.
Se intendi inviare correzioni RTK dalla tua stazione di controllo a terra al tuo simpleRTK2B Heading Kit, consulta il tutorial di ArduSimple intitolato “Come collegare il simpleRTK2B Heading ad ArduPilot con correzioni RTK esterne”.
Hardware richiesto:
- simpleRTK2B Heading – Kit base per principianti
- Cavo da USB a micro-USB
- Set di cavi Pixhawk
- Holybro Pixhawk 4 (puoi anche utilizzare il tuo autopilota preferito)
- un PC o un portatile
Software necessario:
- Mission Planner
- u-center (per M8, M9, F9)
Cose importanti da sapere prima di iniziare:
- Questo tutorial si basa sullostarter kit di base per simpleRTK2B Heading; se disponi di un hardware diverso, potrebbe essere necessario apportare alcune modifiche a quanto illustrato in questo tutorial.
Abbiamo preparatoun altro tutorial dedicato a simpleRTK3B Heading. - Abbiamo verificato il funzionamento del tutorial con i seguenti autopiloti:
- Holybro Pixhawk 4
- Controller di volo mRo Pixhawk (noto anche come Pixhawk 1)
- Abbiamo verificato il funzionamento del tutorial con le seguenti versioni del firmware:
- ArduRover 4.1.0-dev
- ArduCopter 4.1.0-dev
- ArduPlane 4.1.0-dev
- Nel kit di base "SimpleRTK2B+heading Basic Starter Kit":
- simpleRTK2B (scheda grande) funge da rover nella configurazione a base mobile
- simpleRTK2Blite (scheda di piccole dimensioni) funge da base nella configurazione a base mobile
- Questo tutorial funziona con il firmware 1.13dello ZED-F9P.
Come configurare la rotta (Heading) di simpleRTK2B con ArduPilot?
Per prima cosa, configurare il ricevitore simpleRTK2B Budget (noto anche come “big board”).
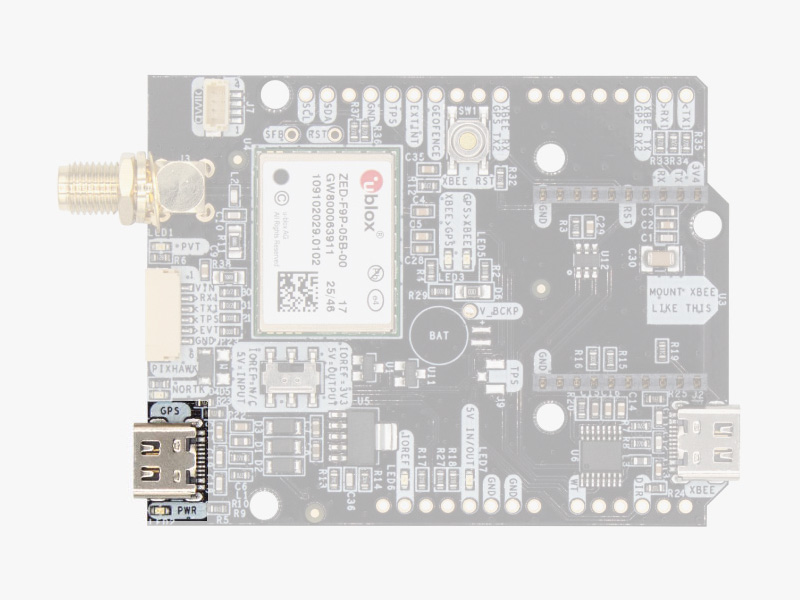
- Collega la scheda principale al PC tramite la porta USB contrassegnata con la dicitura POWER+GPS utilizzando un cavo micro-USB.
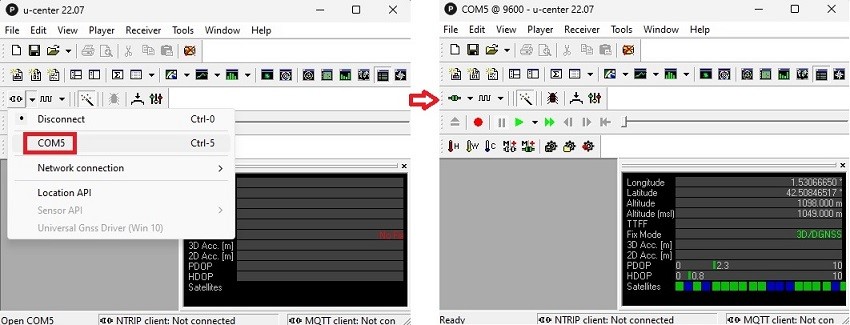
- Esegui u-center e collega il ricevitore a u-center tramite la porta COM.
- Nella configurazione con base mobile, la scheda principale funge da rover.
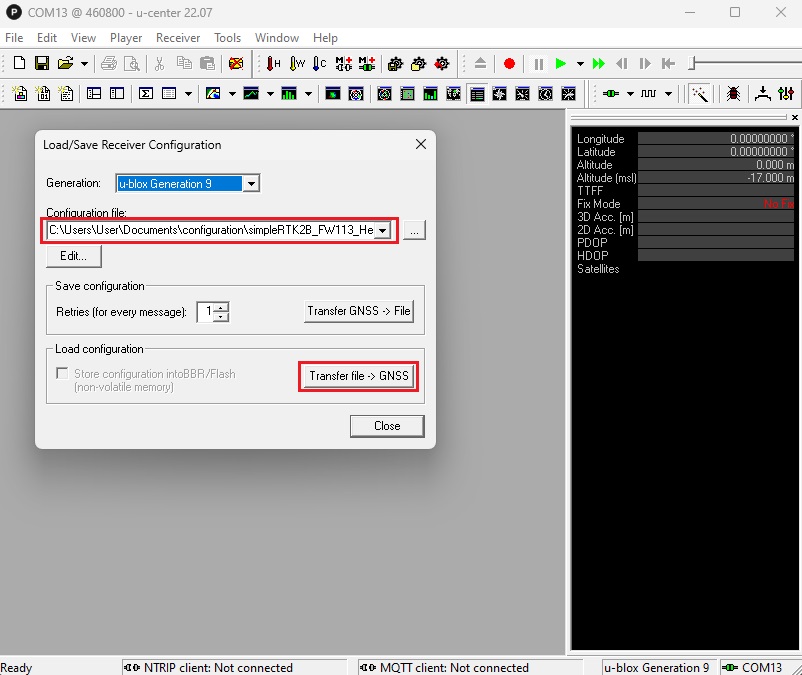
Vai su Strumenti→Configurazione ricevitore… →Seleziona file di configurazione simpleRTK2B_FW113_HeadingKit_Rover_10Hz_Ardupilot.txt (clicca con il tasto destro del mouse e seleziona “Salva collegamento con nome”).
I file di configurazione per i ricevitori GNSS li imposteranno a una frequenza di uscita di 10 Hz, con i dati UBX-RELPOSNED e UBX-PVT inviati all’autopilota.
- Fare clic su “Trasferisci file” →“GNSS”.
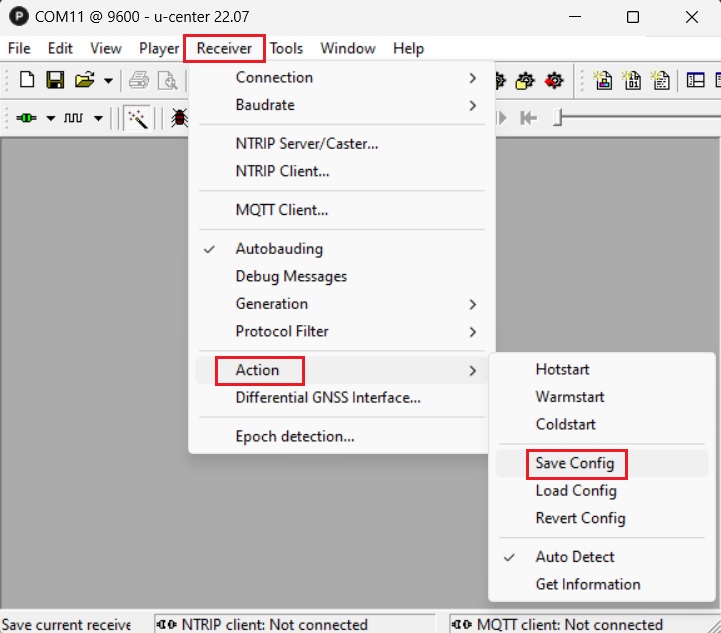
- Nella barra dei menu, seleziona Receiver →Azione → Salva configurazione per salvare la configurazione.
In secondo luogo, configurare il ricevitore simpleRTK2B Lite (noto anche come “scheda piccola”).
- Assicurarsi che la scheda simpleRTK2B Lite sia montata sopra la scheda simpleRTK2B.
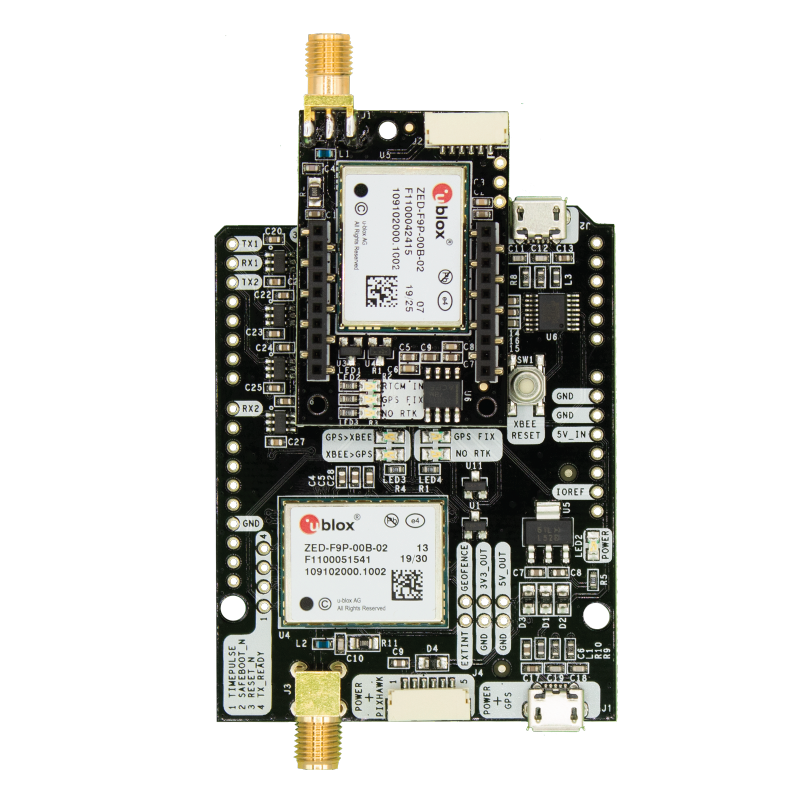
- Collega il simpleRTK2B Lite al PC tramite la porta USB contrassegnata con la dicitura POWER+XBEE utilizzando un cavo micro-USB.
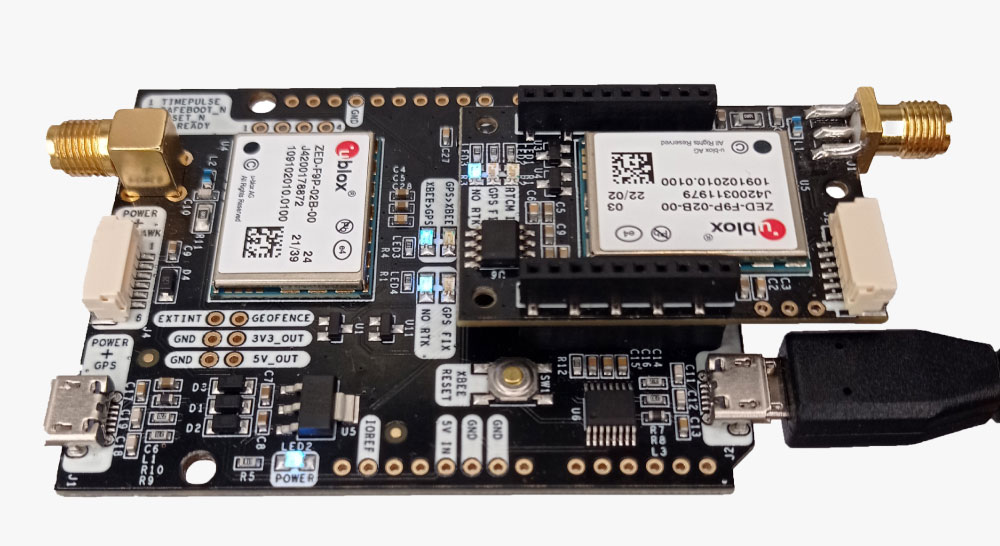
- Esegui u-center e collega il ricevitore tramite la porta COM.
- Vai a Strumenti–>Configurazione del ricevitore…–>Seleziona il file di configurazione simpleRTK2B_FW113_HeadingKit_MovingBase_10Hz_Ardupilot.txt (clicca con il tasto destro del mouse e seleziona "Salva collegamento con nome").
Clicca Trasferisci file –> GNSS.Si noti che, a seconda della configurazione precedente, potrebbe essere necessario caricare il file di configurazione due volte, poiché nel corso del file è prevista una modifica della velocità di trasmissione. La prima volta alla velocità alla quale è possibile comunicare con la scheda, e la seconda volta a 460'800.
- Nella barra dei menu, seleziona Receiver →Azione →Salva configurazione per salvare la configurazione.
In terzo luogo, caricare il file di configurazione di ArduPilot.
- Collega il Pixhawk al computer utilizzando un cavo da USB a micro-USB.
- Apri Mission Planner e collega il tuo Pixhawk tramite la porta COM.
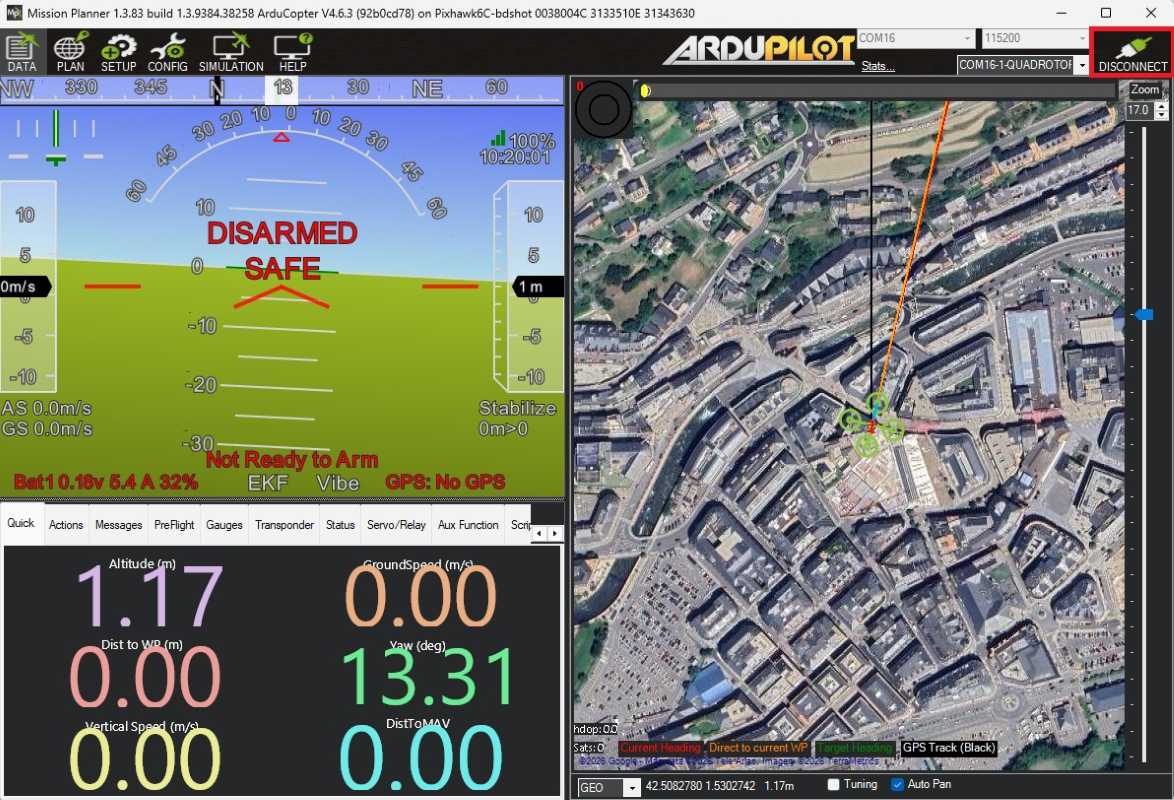
- Vai suCONFIG–>Elenco completo dei parametri.
Poiché le versioni del firmware potrebbero differire dalla tua, di seguito è riportato un elenco di tutti i parametri che sono stati modificati rispetto alla configurazione predefinita:
- Vai suCONFIG–>Elenco completo dei parametri.
COMPASS_ENABLE,0
COMPASS_USE,0
COMPASS_USE2,0
COMPASS_USE3,0
EK3_MAG_CAL,5
EK3_SRC1_YAW,2
GPS_AUTO_CONFIG,0
GPS_AUTO_SWITCH,0
GPS_POS1_X,-1,25*Questo valore deve indicare la distanza in metri tra le antenne. Cambiare il segno se la rotta presenta uno scostamento di 180 gradi (oppure scambiare i connettori SMA in simpleRTK2B+rotta).
GPS_PRIMARY,1
GPS_RATE_MS, 100
GPS_RATE_MS2, 100
GPS_TYPE,0
GPS_TYPE2,18
SERIAL1_BAUD,460
SERIAL1_OPTIONS,0
SERIAL1_PROTOCOL,5
Premi "Scrivi parametri" per salvare le impostazioni.
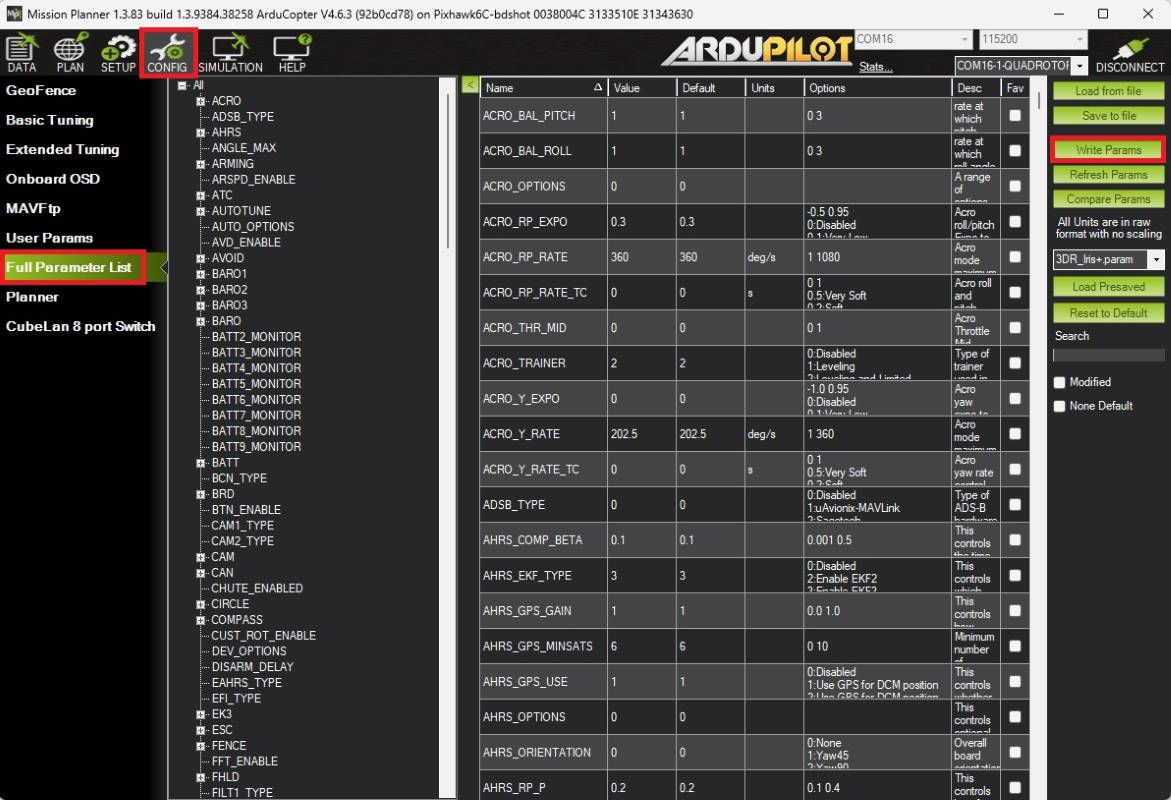
- Dopo aver salvato tutti i parametri, assicurati di scollegare l'autopilota dall'alimentazione staccando il cavo USB per resettarlo.
Infine, collega il kit di rotta al tuo pilota automatico.
- Assicurati di aver già completato la configurazione iniziale del tuo autopilota. Puoi consultare il manuale d'uso di ArduPilot per sapere come procedere.
- Utilizzare il connettore JST presente sul simpleRTK2B (scheda grande) e collegarlo alla porta TELEM1.
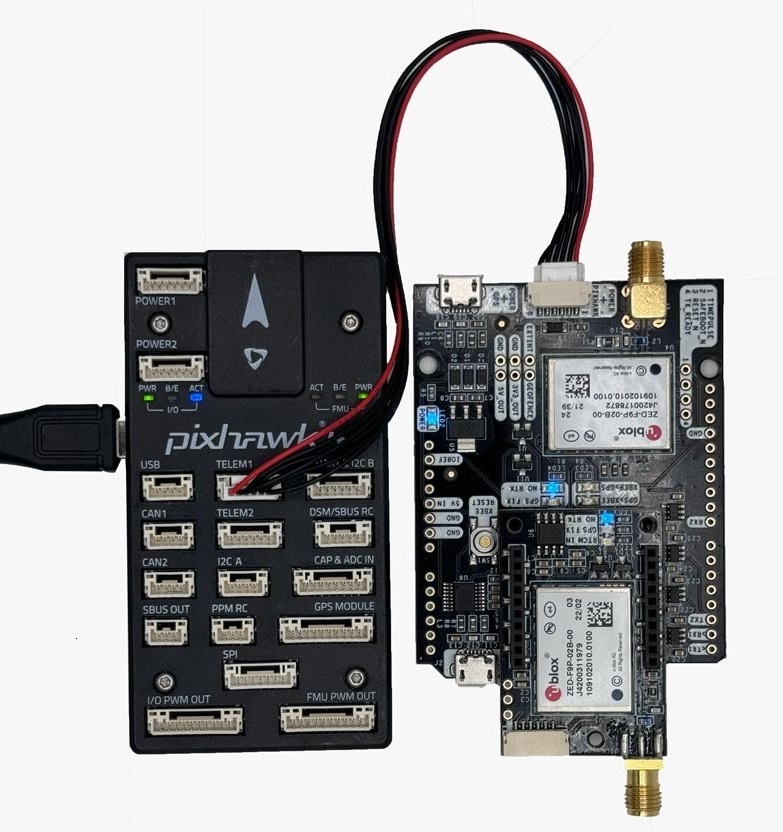
- Collega le antenne al ricevitore. Assicurati che le antenne siano completamente all’aria aperta.
Si noti che se:- Il tipo di posizionamento non è RTK
- La distanza dell'antenna non rientra nel 20% del parametro GPS1_POS_X
- L'assetto dell'autopilota non corrisponde alla differenza di altezza delle antenne
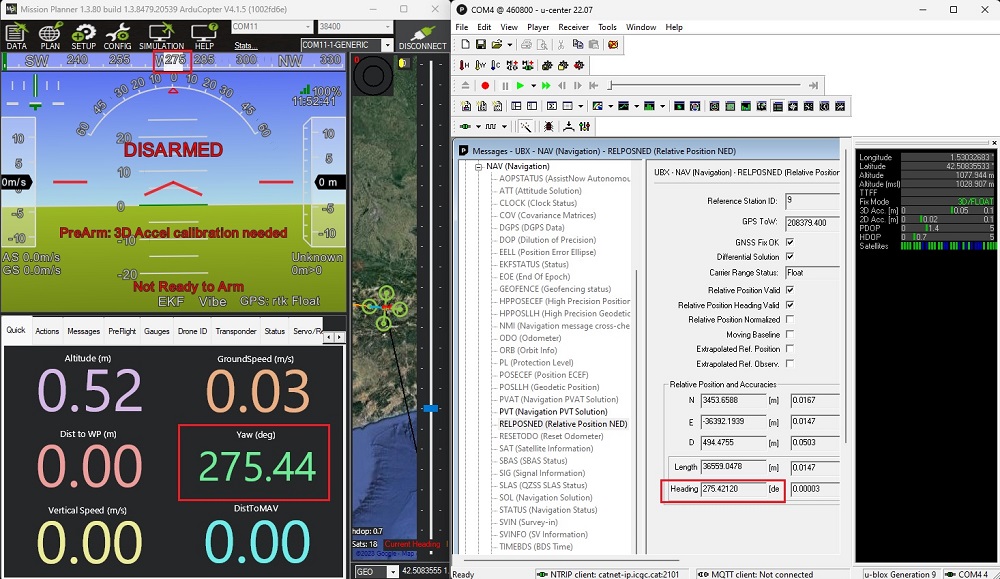
- Accendi l'autopilota e attendi qualche secondo. Controlla il valore della prua (Heading) dell'AHRS su Mission Planner: dovrebbe corrispondere alla direzione tra le tue antenne.
Puoi anche controllare il valore della prua delle tue antenne utilizzando u-center, seguendoil percorso View → Messages View → UBX → NAV → RELPOSNED nelsoftware.
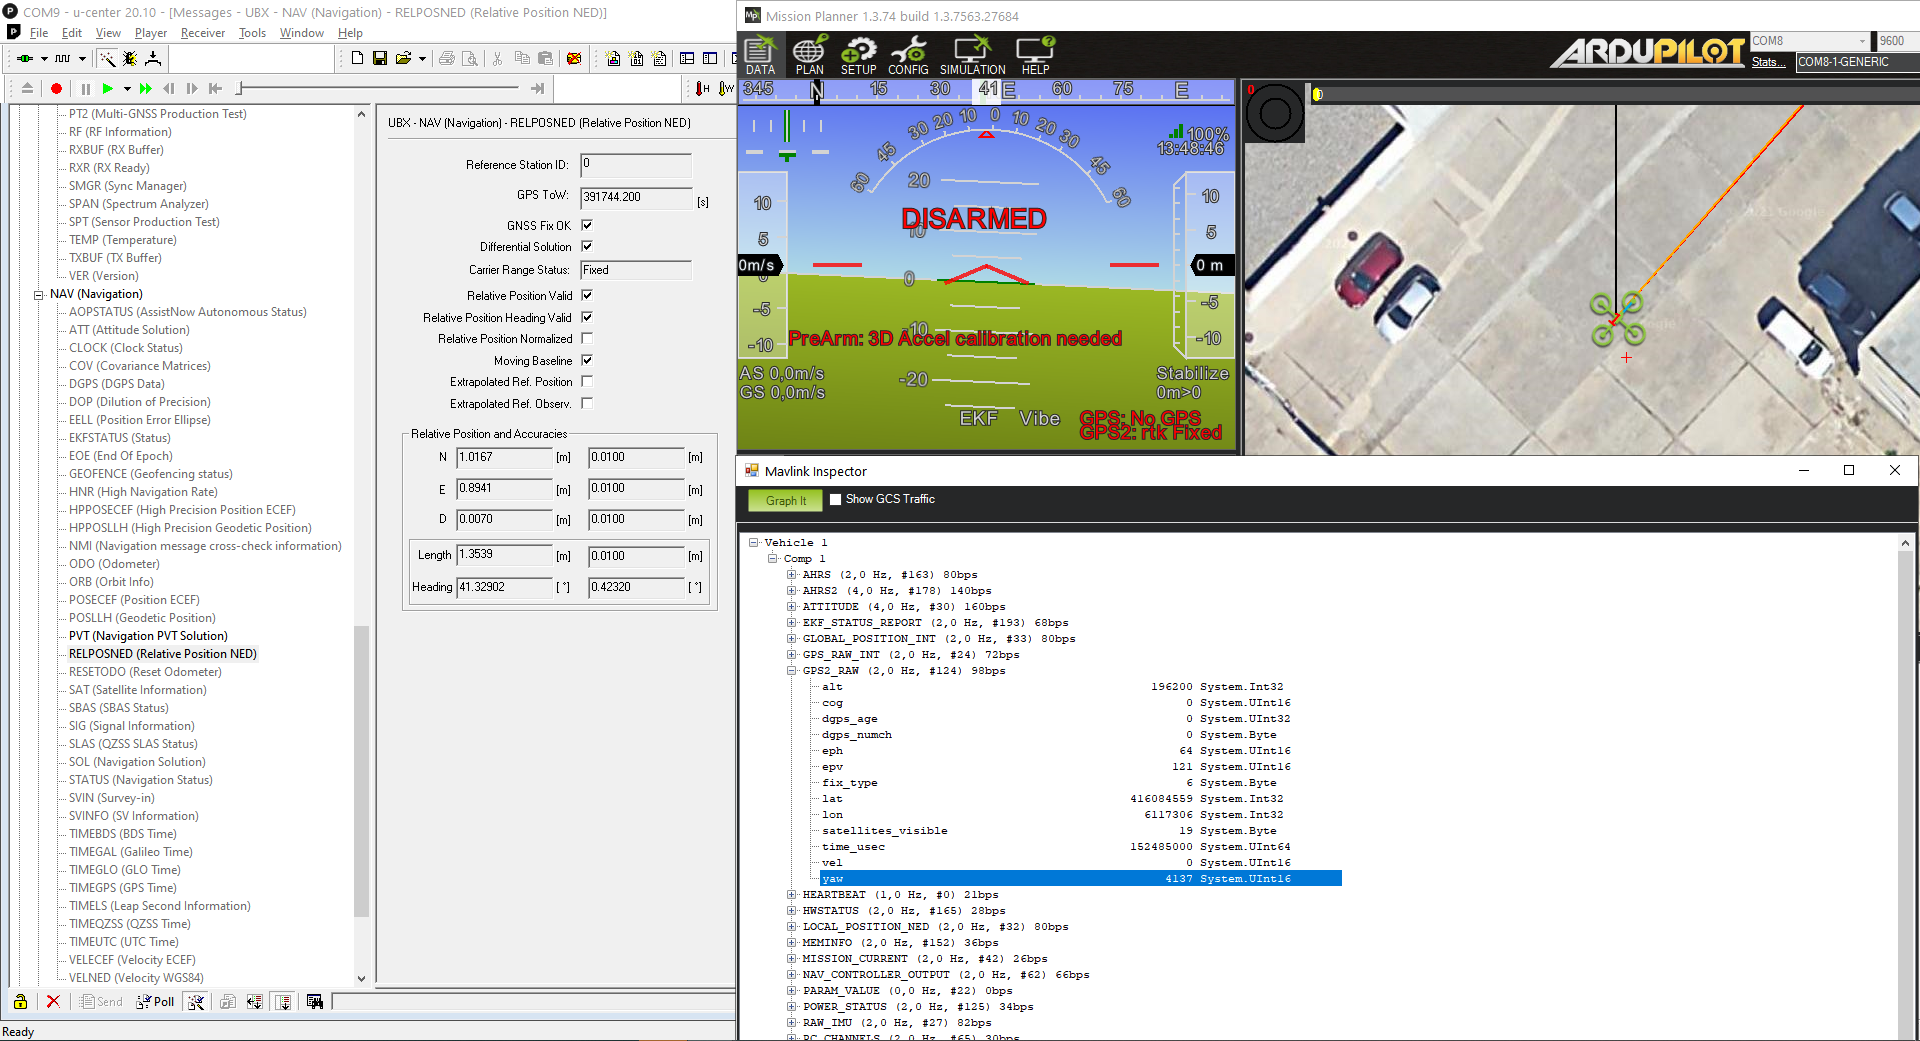
- Per un'ulteriore verifica, assicurati che il valore dell'assetto riportato nell'AHRS corrisponda a quello che trovi inCTRL+F → MAVlink Inspector → GPS2_RAW → yaw.
- Congratulazioni! Ora puoi utilizzare il tuo Heading Kit sul tuo ArduPilot.
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca