
 e


Come inviare le correzioni della stazione base RTK ad ArduPilot tramite Mission Planner, QGroundControl e MAVProxy

In questa pagina
Prodotti utilizzati in questo tutorial
Indice
Questo tutorial spiega come configurare MissionPlanner e QGroundControl per inviare correzioni RTK all'autopilota da una stazione base. Le istruzioni sono state testate con i ricevitori simpleRTK2B Budget, simpleRTK2B Lite e simpleRTK3B Pro.
Se preferisci utilizzare un servizio NTRIP anziché la tua stazione base, segui il tutorial “Come inviare correzioni NTRIP ad ArduPilot con MissionPlanner, QGroundControl e MAVProxy”.
Hardware richiesto
- simpleRTK2B – Kit base per principianti (ricevitore per stazione base)
- simpleRTK2B Heading – Kit base per principianti (ricevitore rover)
- Cavo da USB a USB-C
- Set di cavi Pixhawk
- Holybro Pixhawk 6C (puoi utilizzare l'autopilota che preferisci)
- PC o portatile con connessione a Internet
Software necessario
- Mission Planner o QGroundControl
- RTKlib strsvr (necessario solo per QGroundControl)
- MAVProxy (necessario solo per QGroundControl)
Come inviare le correzioni della stazione base RTK ad ArduPilot utilizzando Mission Planner o QGroundControl
Configurare e collegare il ricevitore della stazione base
Per configurare un ricevitore GNSS come stazione base, segui il tutorial di ArduSimple intitolato “Come configurare simpleRTK2B come stazione base statica”. In alternativa , se utilizzi il ricevitore simpleRTK3B, segui il tutorial intitolato “Come configurare simpleRTK3B Pro come stazione base statica”.
Configurare e collegare il ricevitore del rover
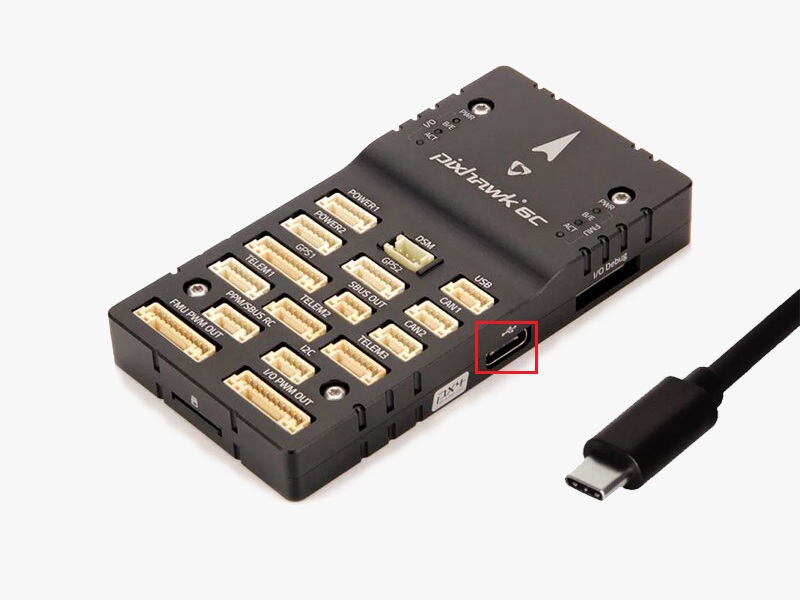
- Avvitare a mano i connettori SMA dell'antenna ai ricevitori e assicurarsi di posizionare le antenne in un luogo con una vista libera e senza ostacoli verso il cielo.
- Collegare il ricevitore al pilota automatico e verificare che sia presente un segnale GPS.
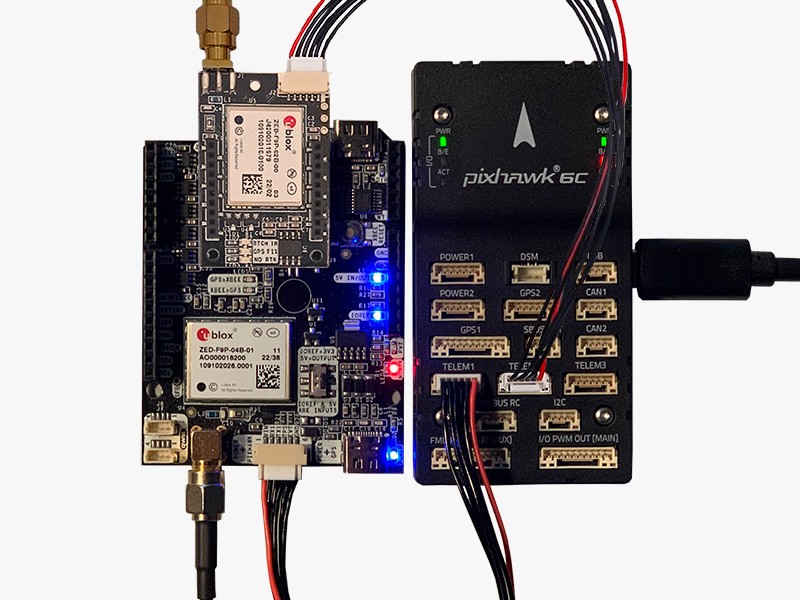
Inviare correzioni RTK da una stazione di terra utilizzando un ricevitore della stazione base
Con Mission Planner la procedura è estremamente semplice; le istruzioni sono le stesse per i ricevitori simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) e simpleRTK3B Pro (Septentrio mosaic-X5).
- Apri Mission Planner e collegati all'autopilota del tuo rover tramite una porta COM.
- Vai su IMPOSTAZIONI -> Hardware opzionale -> Inserimento dati RTK/GPS.
- Selezionare la porta COM utilizzata dalla stazione base GNSS per connettersi al computer e impostare la velocità di trasmissione corretta (normalmente 115200). Premere "Connetti".
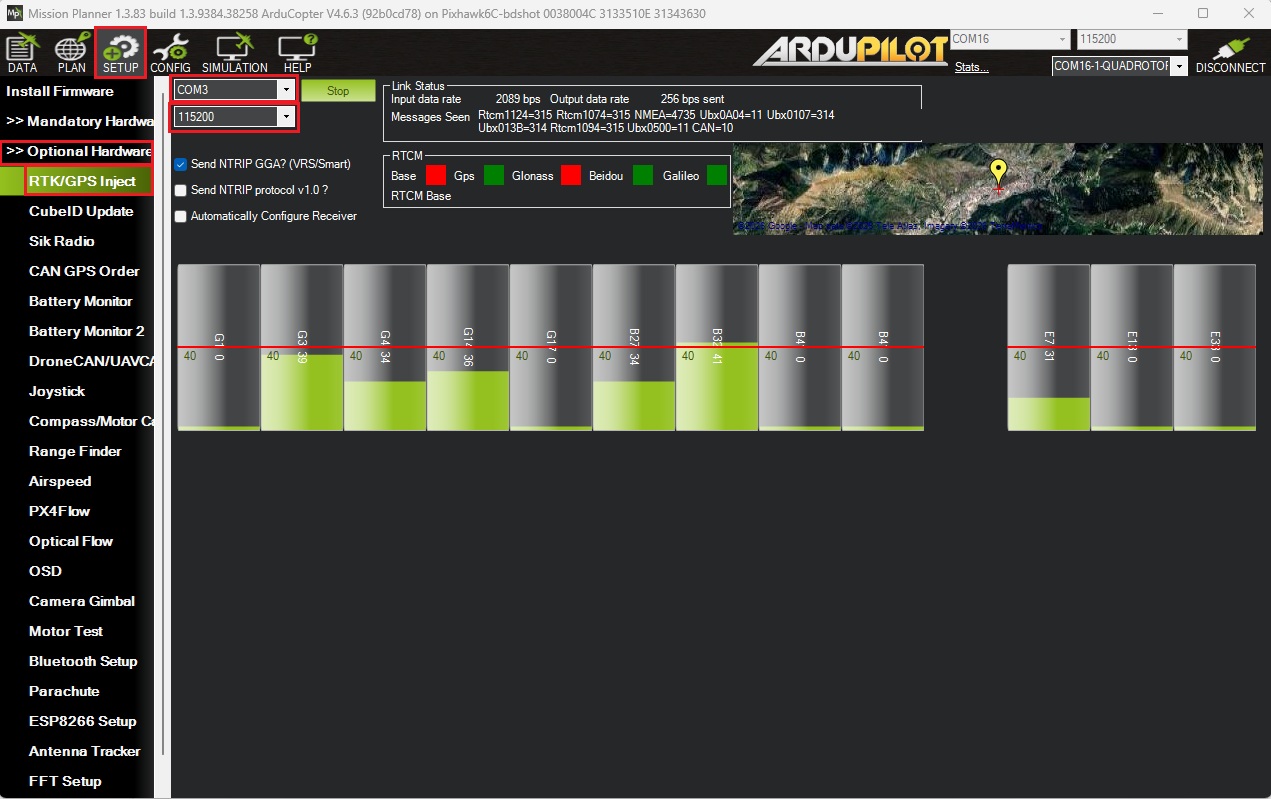
- Torna alla schermata principale di Mission Planner. Troverai le posizioni sia della stazione base che del rover con autopilota.
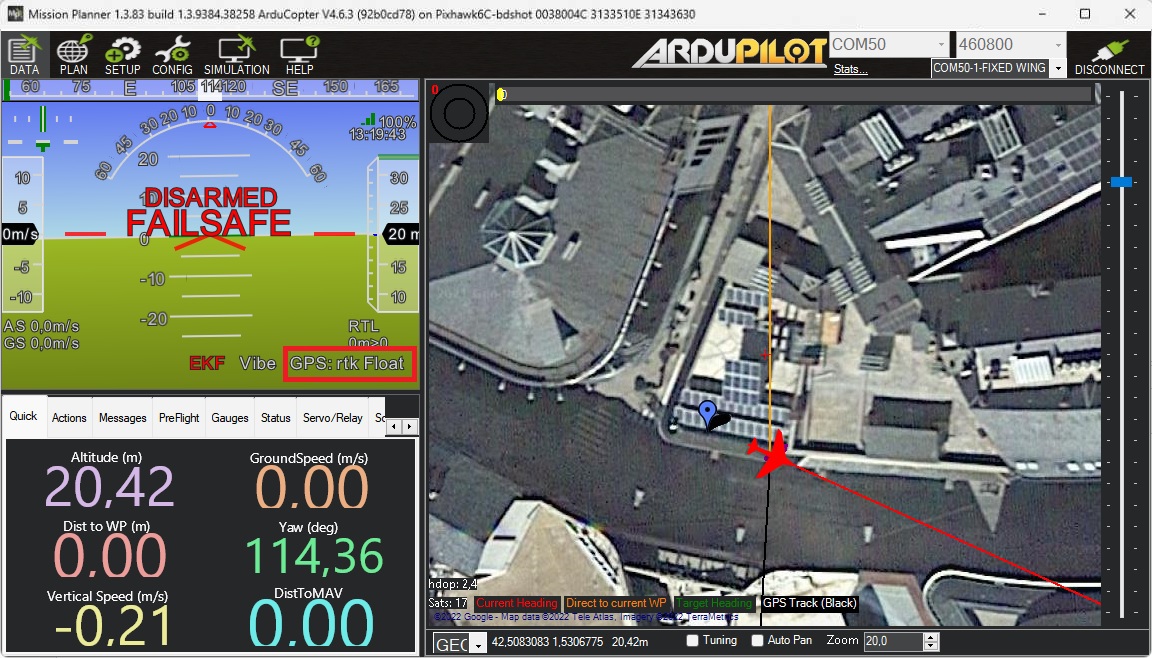
- Il rover riceve correttamente le correzioni RTCM provenienti dalla stazione base se il GPS di Mission Planner è in modalità RTK Float/Fixed.
QGroundControl rileva automaticamente sia le schede simpleRTK2B Budget
che quelle simpleRTK3B Pro (ma non la simpleRTK2B Lite), collegate tramite USB al computer su cui è in esecuzione il programma.
Configura automaticamente il ricevitore e avvia la trasmissione in streaming delle correzioni al ricevitore GNSS montato sull'autopilota.
Abbiamo testato la configurazione automatica e il comportamento non è sempre quello previsto, quindi in questo tutorial vi mostreremo un metodo alternativo che supporta i ricevitori simpleRTK2B Lite come stazioni base e funziona sempre al 100%.
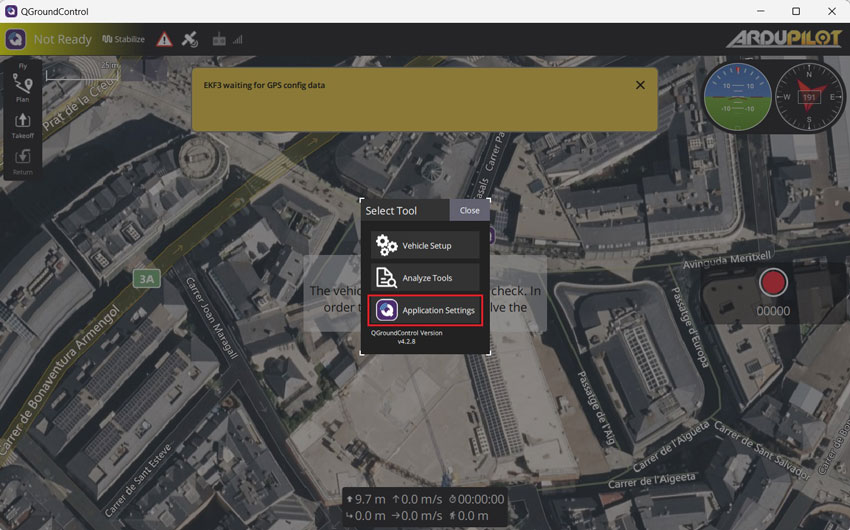
- Apri QGroundControl e seleziona “Impostazioni dell’applicazione ” nel menu principale.
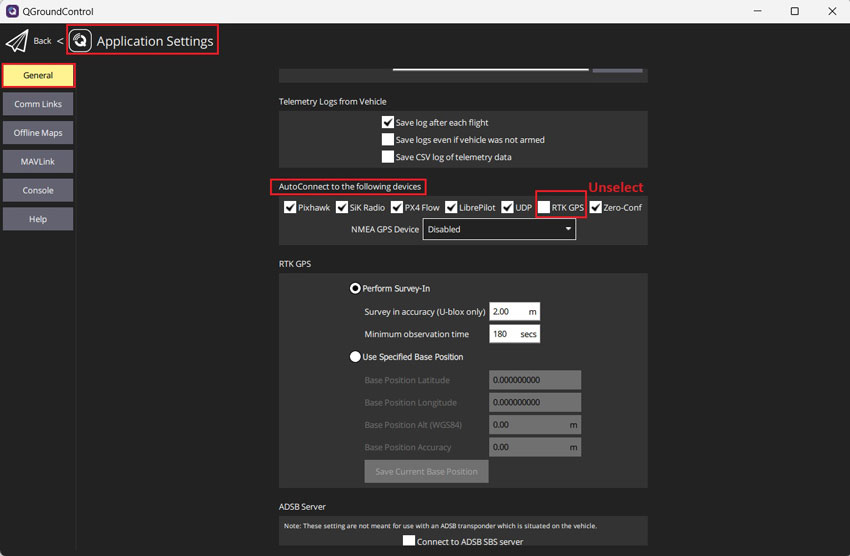
- Vai su "Generale" → "Connessione automatica ai seguenti dispositivi" → Deseleziona "GPS RTK".
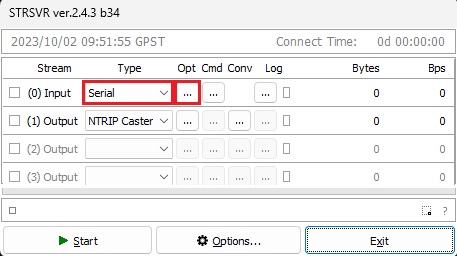
- Eseguire l'applicazione STRSVR. Selezionare (0) Input come porta seriale, quindi fare clic sul pulsante Opt….
- Impostare "Port" sulla porta COM della stazione base del ricevitore GNSS. Impostare " Bitrate (bps) " sulla velocità di trasmissione del ricevitore GNSS, quindi fare clic su OK.
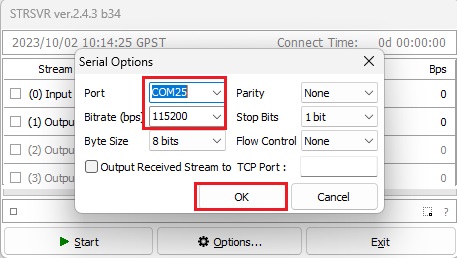
- Selezionare (1) “Output as NTRIP Caster”, quindi fare clic sul pulsante “Opt…”.
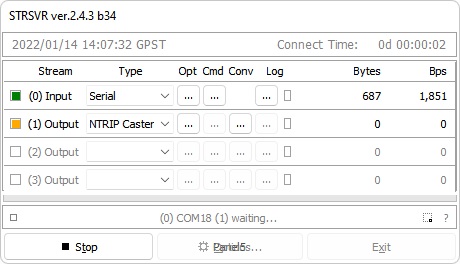
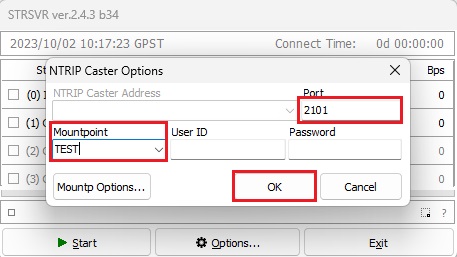
- Impostare la porta, ad esempio 2101. Impostare il punto di montaggio, ad esempio TEST. È possibile lasciare vuoti i campi ID utente e Password e fare clic su OK.
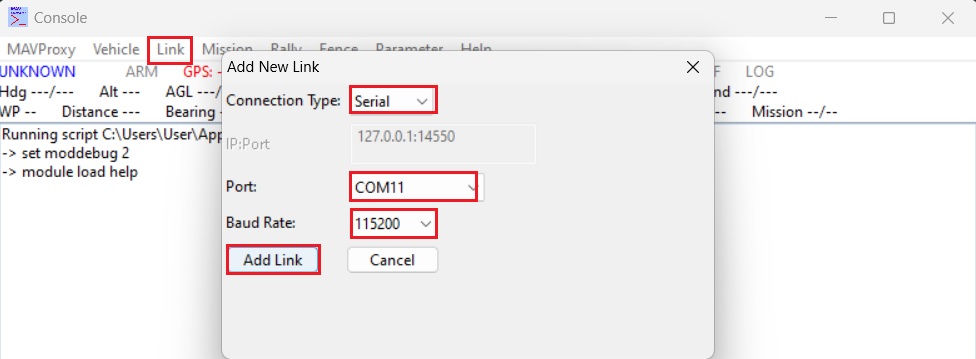
- Eseguire MAVProxy e selezionare Link –> Aggiungi –> Seriale. Selezionare il collegamento di telemetria o la porta COM dell'autopilota e impostare la velocità di trasmissione. Fare clic su Aggiungi collegamento.
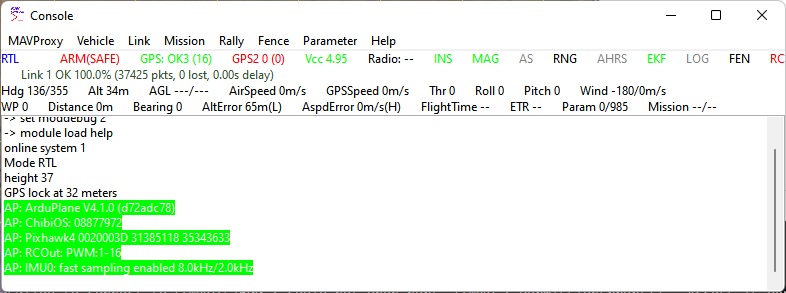
- Se la connessione è corretta, la schermata di MAVProxy dovrebbe apparire simile a questa.
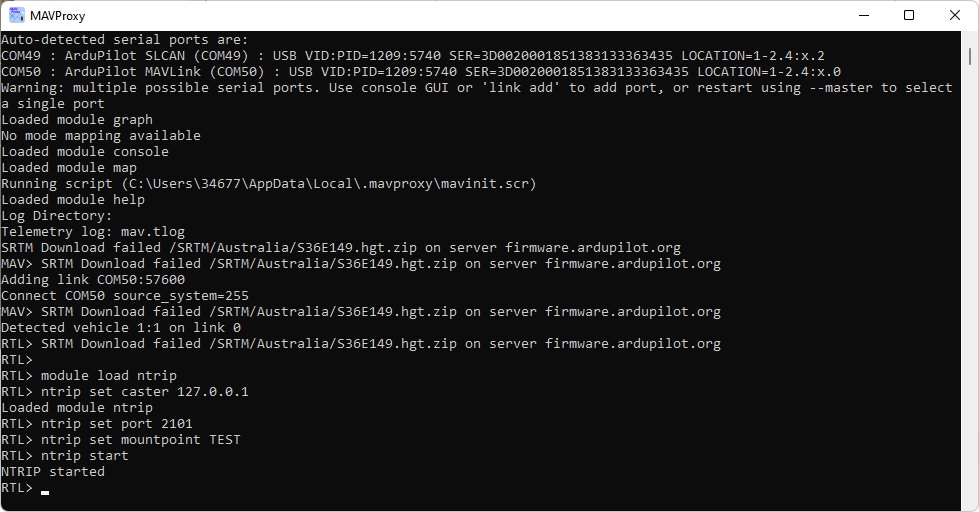
- Apri MAVProxy finestra del terminale e digitare:
- module load ntrip
- ntrip imposta caster 127.0.0.1
- ntrip imposta porta 2101
- ntrip imposta punto di montaggio TEST
- Avvio di ntrip
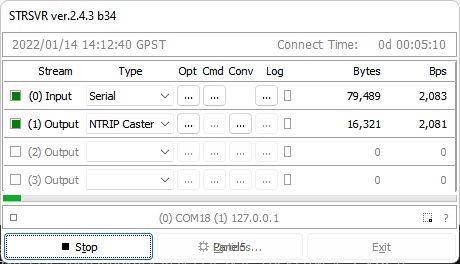
- Una volta completato il passaggio precedente, STRSVR dovrebbe apparire simile all'esempio riportato di seguito, a indicare che la trasmissione dei dati è in corso.
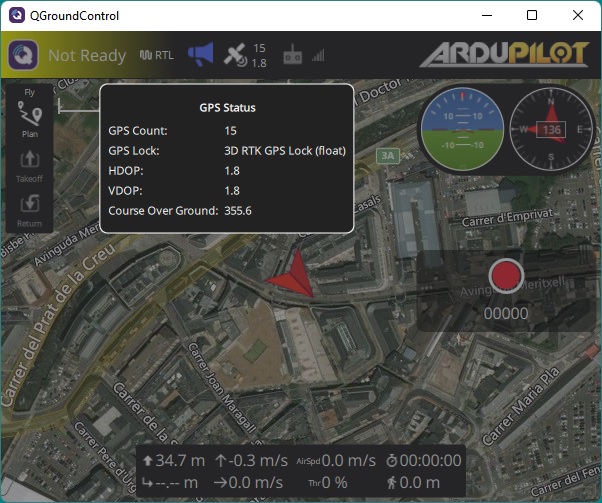
- Il ricevitore GNSS collegato al tuo autopilota riceverà automaticamente i messaggi RTCM dalla tua stazione base ed entrerà in modalità RTK fix/float.
Prodotti correlati
Se vuoi seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione.
- Saldi!Esaurito
 Prodotto in EuropaKit di avvio RTK
simpleRTK2B Heading – Basic Starter Kit
414€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
-
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca