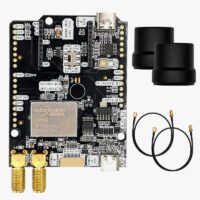
In questo tutorial ti guideremo nella configurazione della bussola simpleRTK3B (basata sul modulo RTK Unicore UM982) per ottenere un dato di rotta ad alta precisione basato sul GNSS nel tuo progetto ArduPilot.
Impreciso (password della cartella zip protetta: 1234)
Prima di iniziare
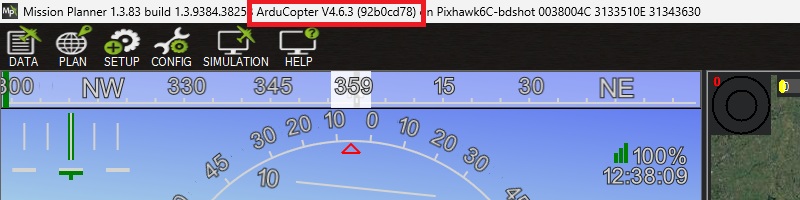
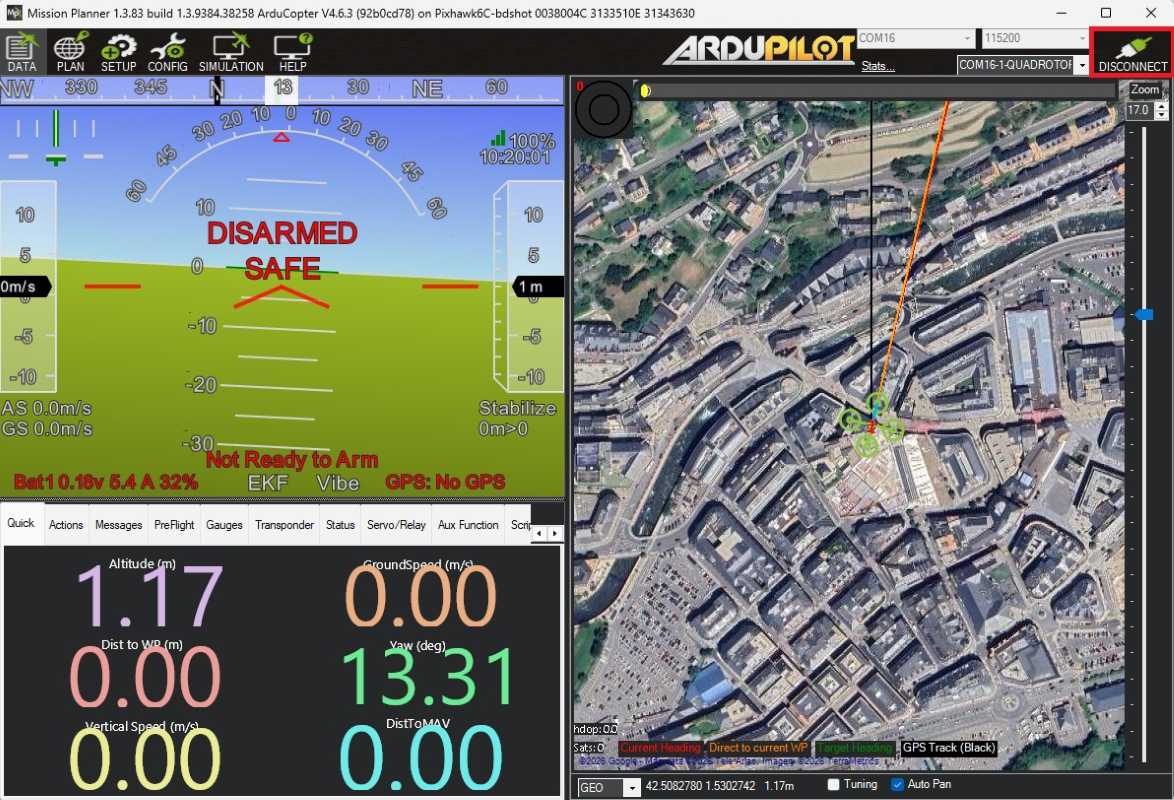
Verifica il firmware di ArduPilot collegando il Pixhawk al computer tramite un cavo da USB a USB-C e aprendo Mission Planner. La versione del firmware è indicata nella barra superiore della finestra di Mission Planner.
Si noti che abbiamo verificato il funzionamento del tutorial con le seguenti versioni del firmware:
ArduRover 4.6.0 e 4.6.3
ArduCopter 4.6.0 e 4.6.3
ArduPlane 4.6.0 e 4.6.3
Se si utilizza una versione del firmware 4.0 o precedente, si prega di aggiornare il firmware seguendo la guida "Caricamento del firmware di ArduPilot". In caso contrario, alcuni dei parametri descritti potrebbero non essere applicabili.
Come configurare e collegare il ricevitore RTK UM982 con ArduPilot
Configurazione del ricevitore simpleRTK3B Compass (UM982)
Collega entrambe le antenne GNSS al ricevitore. Assicurati che le antenne abbiano una buona visuale del cielo per verificare il corretto funzionamento; in caso contrario, non sarà possibile rilevare i satelliti né ricevere il segnale.
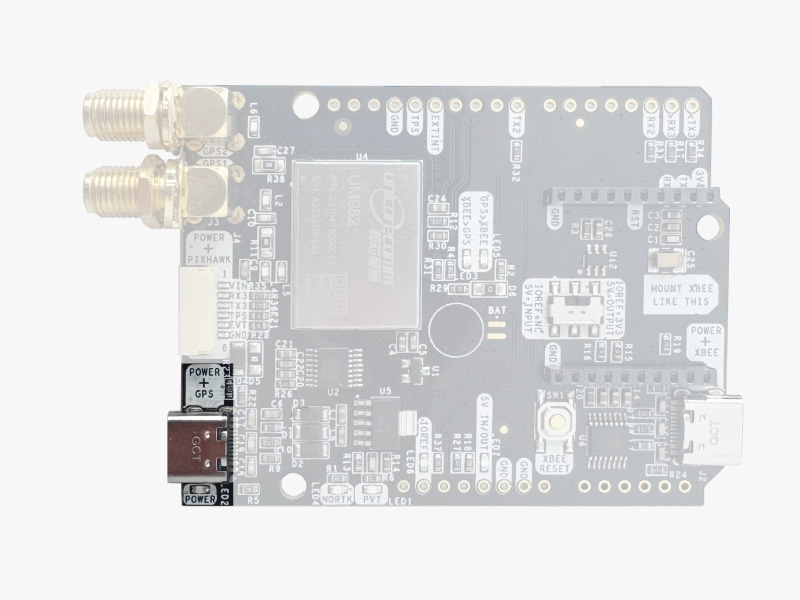
Collega la bussola simpleRTK3B al PC tramite la porta USB contrassegnata conla dicitura POWER+GPS utilizzando un cavo USB-C.
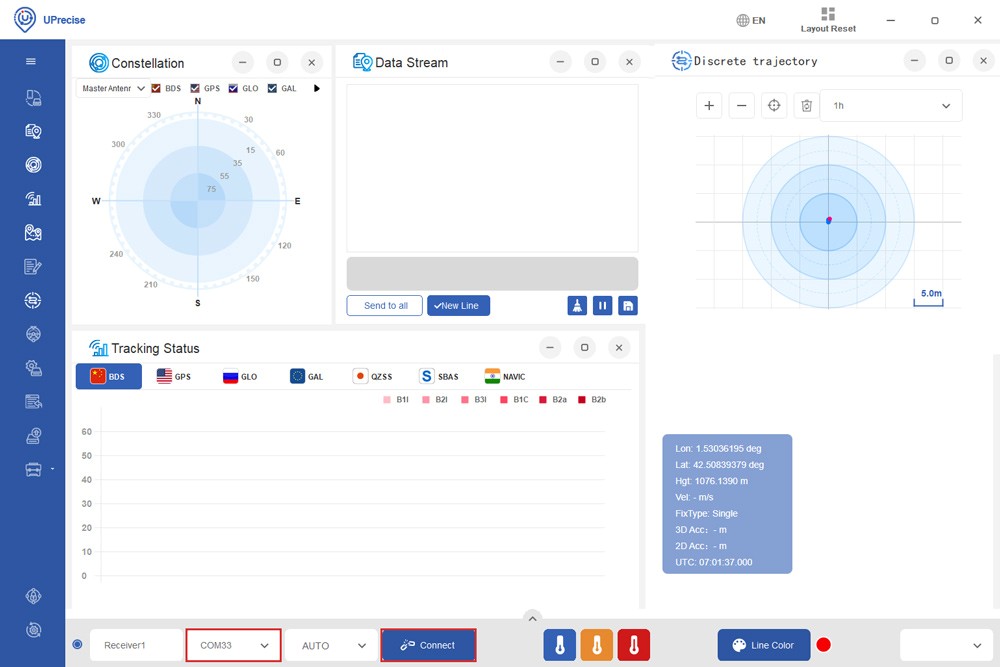
Apri Uprecise. Seleziona la portaCOM (se non sai quale sia, controlla Gestione dispositivi sul tuo PC) e imposta la velocità di trasmissione su 115200 o AUTO. Premi "Connetti".
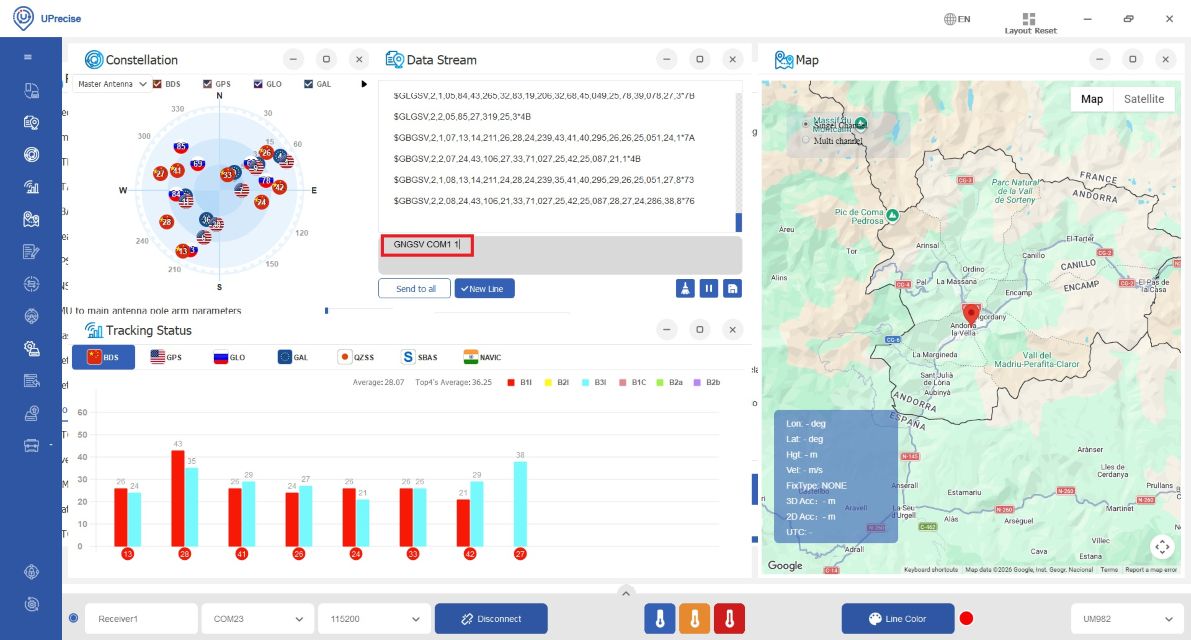
Inserisci i seguenti comandi nella finestra "Data Stream" (riquadro grigio in basso) per trasmettere messaggi NMEA alla porta COM1 a scopo di debug e inviare messaggi NMEA al Pixhawk tramite la porta COM3 a 1 Hz. Se è necessaria una frequenza maggiore, modifica i comandi (ad esempio, GNGGA COM1 0.1 per una frequenza di 10 Hz).
GNGSV COM1 1
GNGSA COM1 1
UNIHEADINGA COM1 1
GNGGA COM3 1
GNRMC COM3 1
GPHDT COM3 1
SAVECONFIG
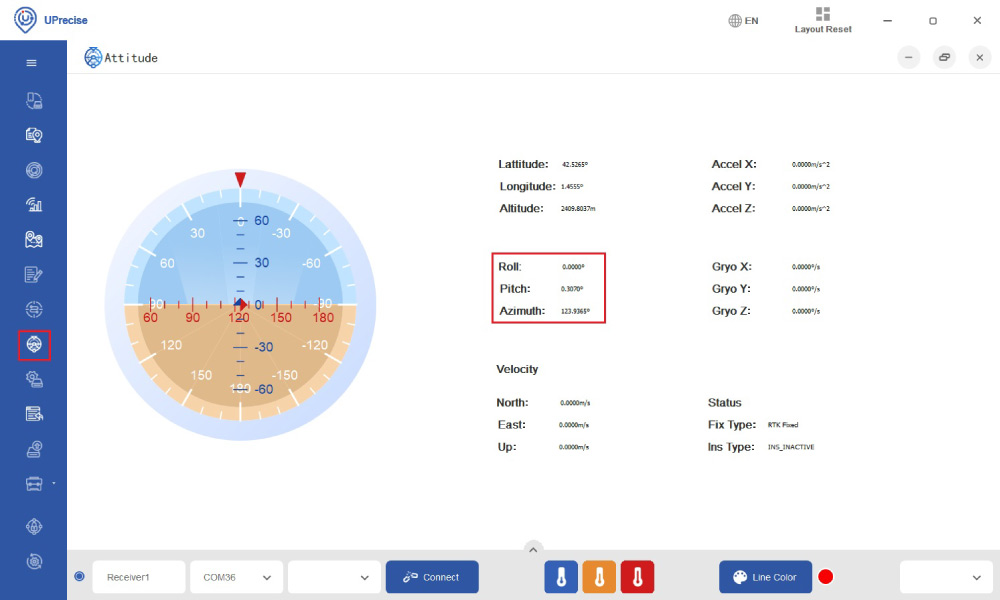
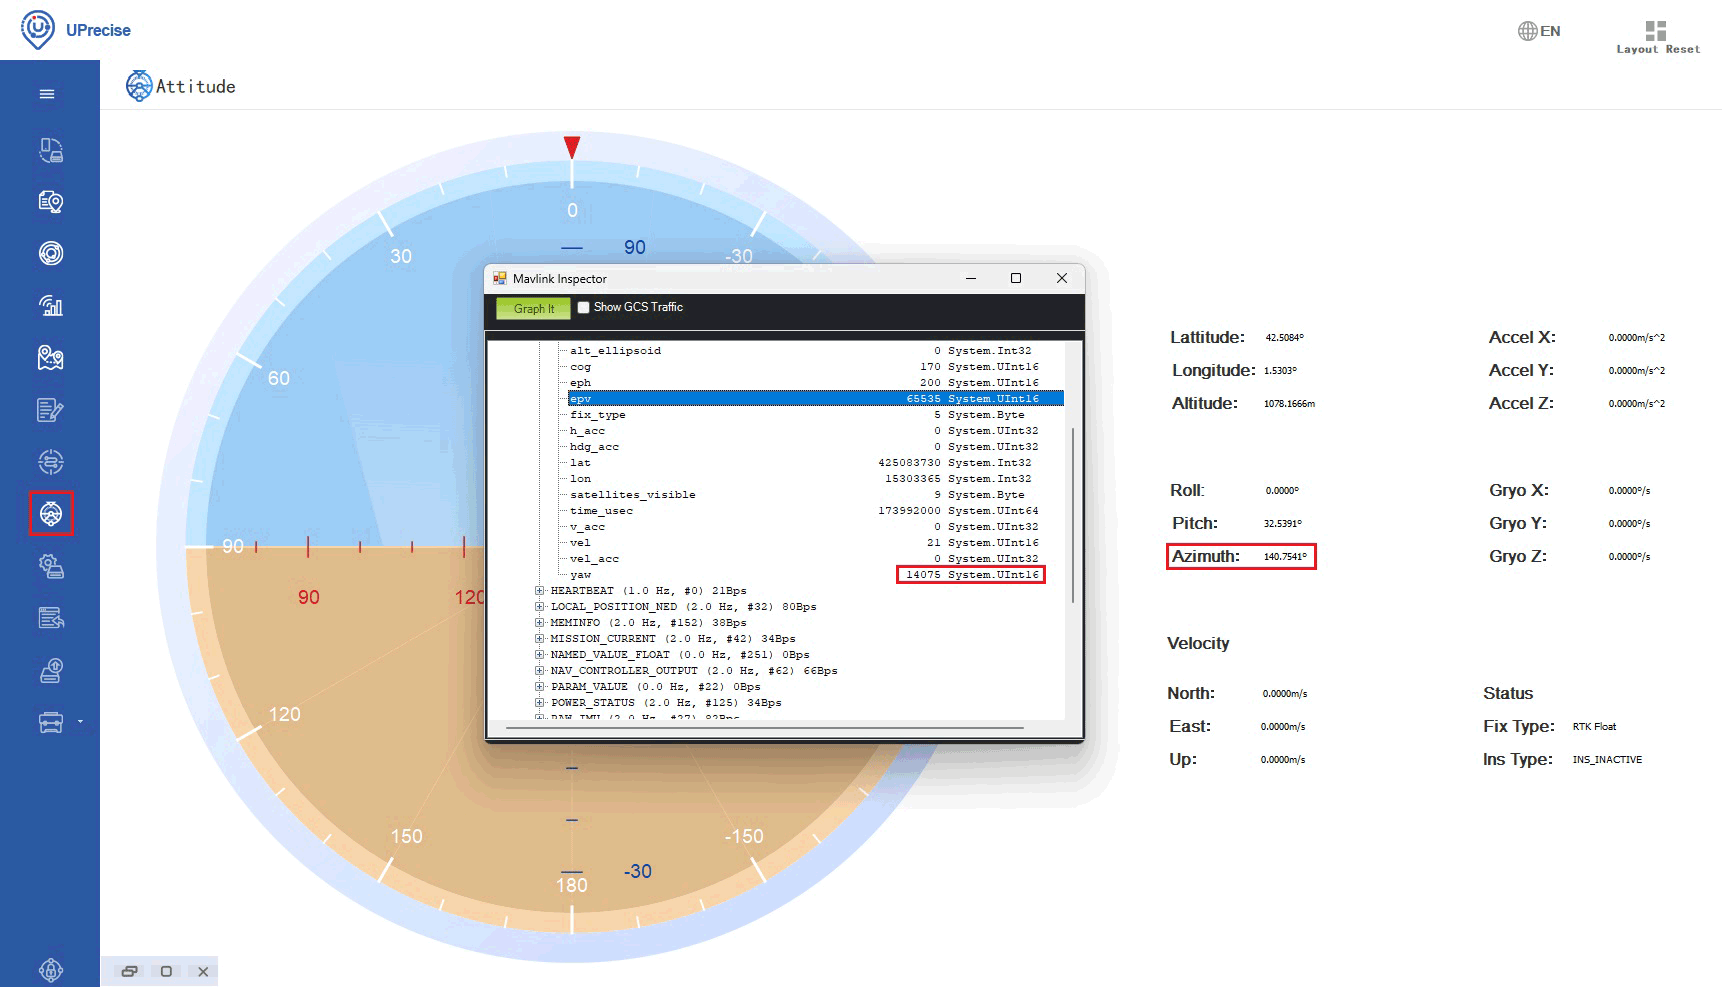
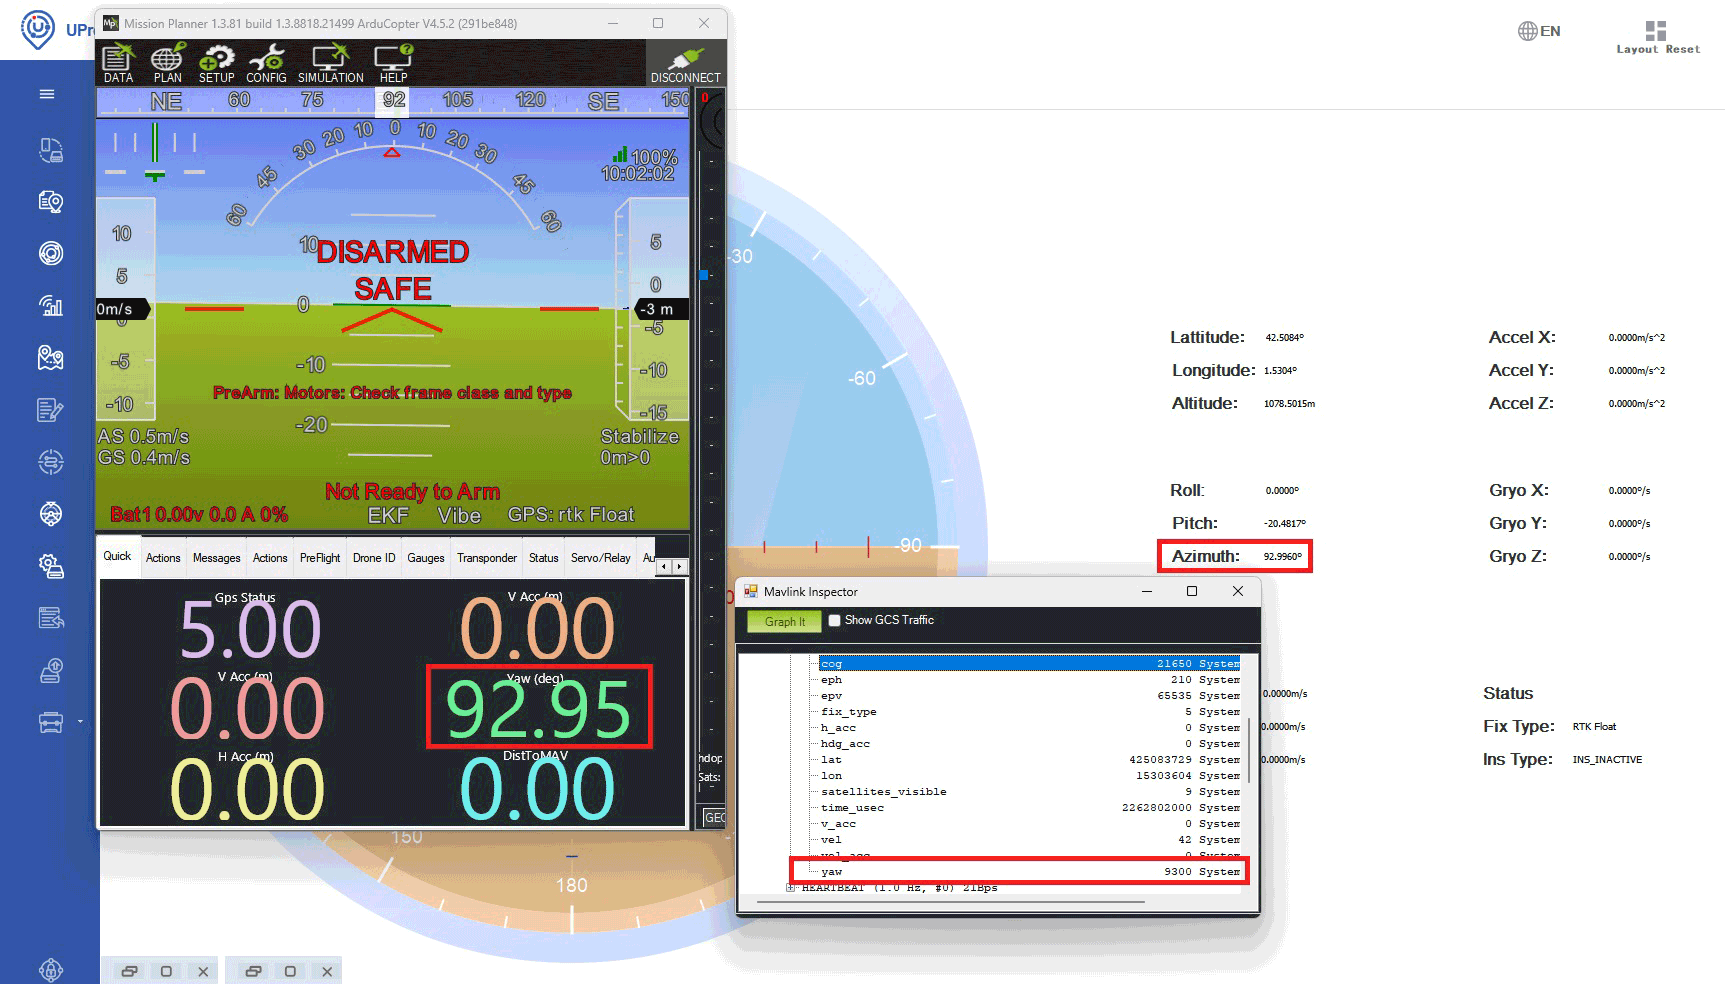
Nella barra dei menu, seleziona “Attitude”: vedrai il valore dell’assetto indicato come “Azimuth”.
Configurare ArduPilot
Collega il Pixhawk al computer utilizzando un cavo da USB a USB-C.
Apri Mission Planner e collega il tuo Pixhawk tramite la porta COM con una velocità di trasmissione di 115200.
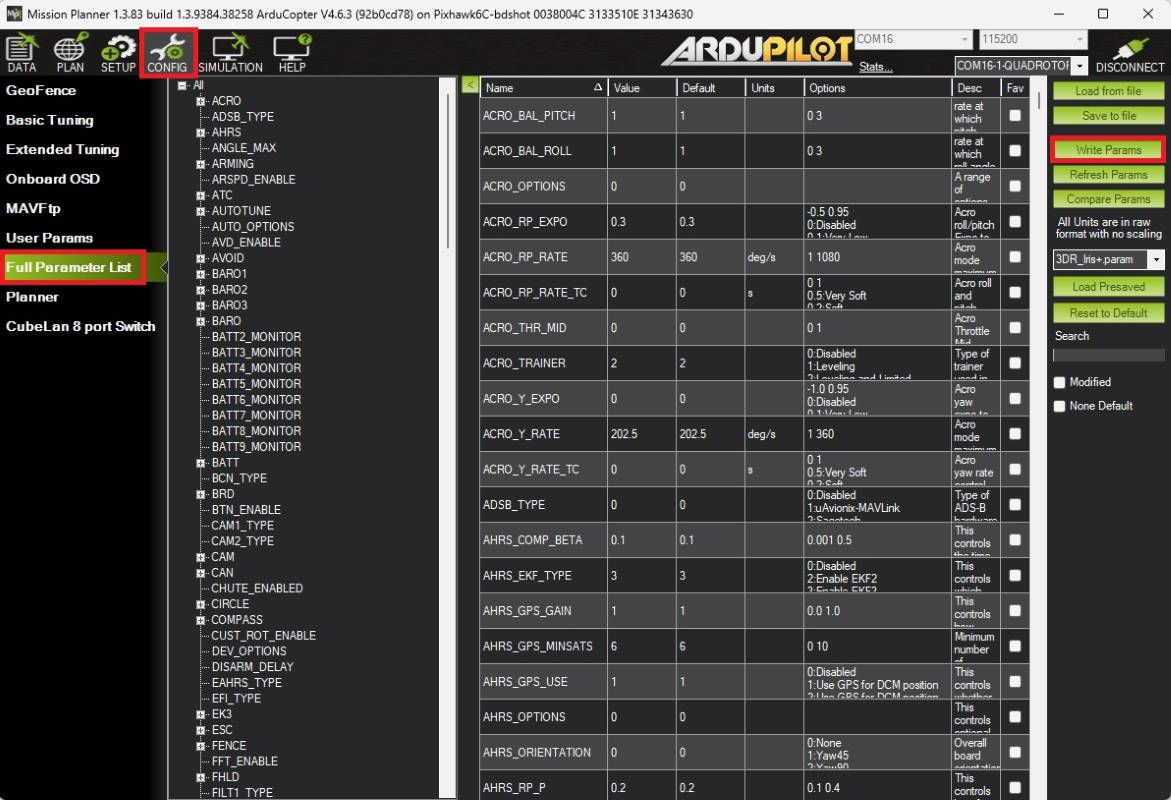
Vai a CONFIG -> Elenco completo dei parametri. Poiché la versione del firmware potrebbe differire dalla tua, ecco un elenco di tutti i parametri che sono stati modificati rispetto ai valori predefiniti:
COMPASS_ENABLE 1 -> 0 (Disabilitato)
COMPASS_USE 1 -> 0 (Disattivato)
COMPASS_USE2 1 -> 0 (Disabilitato)
COMPASS_USE3 1 -> 0 (Disabilitato)
EK3_MAG_CAL 3 -> 5 (Utilizza sensore di imbardata esterno)
EK3_SRC1_YAW 1 -> 2 (GPS)
GPS_AUTO_CONFIG 1 -> 0 (Disattiva la configurazione automatica)
GPS_AUTO_SWITCH 1 -> 0 (Usa quello principale)
GPS2_RATE_MS 200 -> 100 (10 Hz)
GPS2_TYPE da 0 a 5 (NMEA)
SERIAL1_BAUD 57 -> 115 (115200)
SERIAL1_PROTOCOL 2 -> 5 (GPS)
Premi "Scrivi parametri" per salvare le impostazioni.
Dopo aver salvato tutti i parametri, assicurati di riavviare l'autopilota scollegando e ricollegando il cavo USB-C.
Collega la scheda di rotta RTK UM982 al tuo autopilota
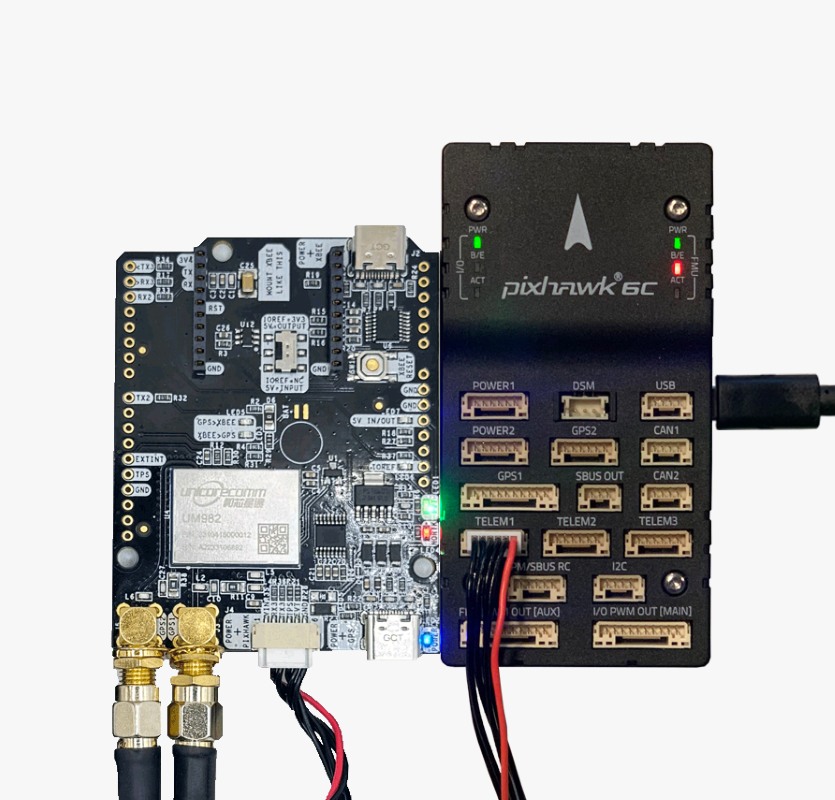
Utilizzare il connettore JST presente sulla bussola simpleRTK3B e collegarlo alla porta TELEM1.
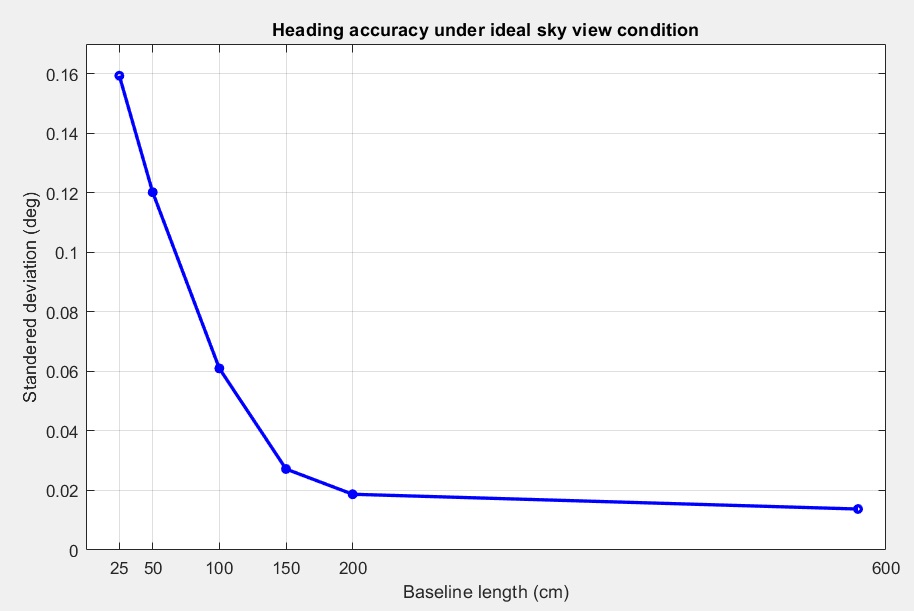
Il risultato della direzione Unicore è l'angolo misurato in senso orario dal Nord vero alla linea di base che va dall'antenna principale (contrassegnata a bordo come GPS1) all'antenna secondaria (contrassegnata come GPS2). L'angolo di beccheggio si riferisce all'angolo dell'auto o del drone rispetto al piano orizzontale.
Attiva l'autopilota e apri Mission Planner. Premi CTRL+F ->MAVlink Inspector -> GPS2_RAW -> yaw. Il valore dovrebbe corrispondere al valore di azimut in UPrecise.
Il valore di imbardata dell'AHRS in Mission Planner si sincronizzerà gradualmente con il valore di imbardata di GPS2_RAW. Questo processo potrebbe richiedere alcuni minuti.
Si noti che l'EKF tiene conto delle letture del giroscopio, quindi se si ruota solo l'autopilota senza ruotare l'intero telaio del veicolo (su cui sono montate le antenne), la rotta potrebbe cambiare temporaneamente. Tuttavia, dopo pochi secondi, si correggerà automaticamente e si allineerà alla rotta calcolata dal GNSS.
Per ottenere i migliori risultati durante i test dinamici, assicurarsi che sia il Pixhawk che le antenne GNSS siano montati sullo stesso dispositivo o sulla stessa superficie.
Connettiti alle correzioni RTK
Per ottenere una precisione di posizionamento dell'ordine dei centimetri, è necessario trasmettere i dati di correzione al rover. Esistono due metodi principali per fornire tali dati di correzione:
Utilizzo del servizio di correzione online (NTRIP): con questo metodo, il rover riceve correzioni in tempo reale tramite il protocollo NTRIP (Networked Transport of RTCM via Internet Protocol). Questo metodo è pratico nelle aree con un accesso affidabile a Internet ed elimina la necessità di installare una stazione base fisica. Per indicazioni su come integrare le correzioni NTRIP con ArduPilot, è possibile seguire il tutorial di ArduSimple sull’invio delle correzioni NTRIP ad ArduPilot.
Configurazione di una stazione base: questo metodo è utile nelle aree in cui non è disponibile l'accesso a Internet o alla rete NTRIP, ma richiede apparecchiature e configurazioni aggiuntive. Per istruzioni dettagliate, è possibile consultare il tutorial di ArduSimple sull'invio delle correzioni della stazione base RTK ad ArduPilot.
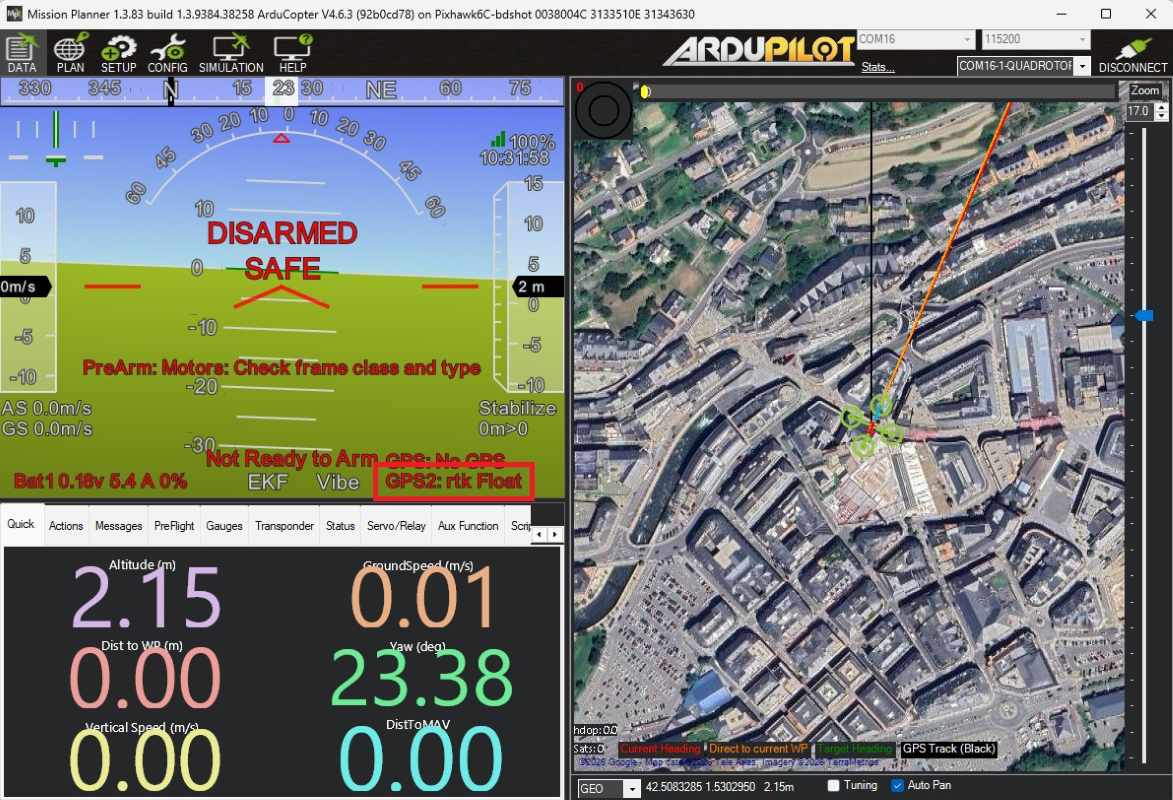
Tra pochi secondi, su Mission Planner lo stato GPS2 passerà a “RTK Float ” o “RTK Fixed”.
Prodotti correlati
Se desideri seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione.

 e
 Come richiedere un preventivo