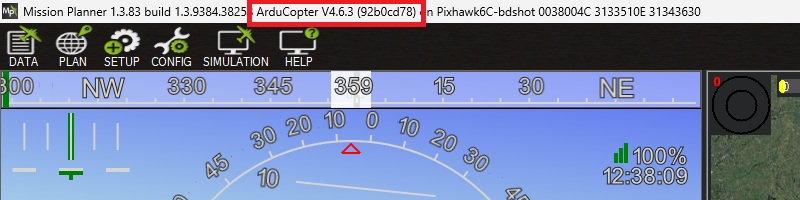
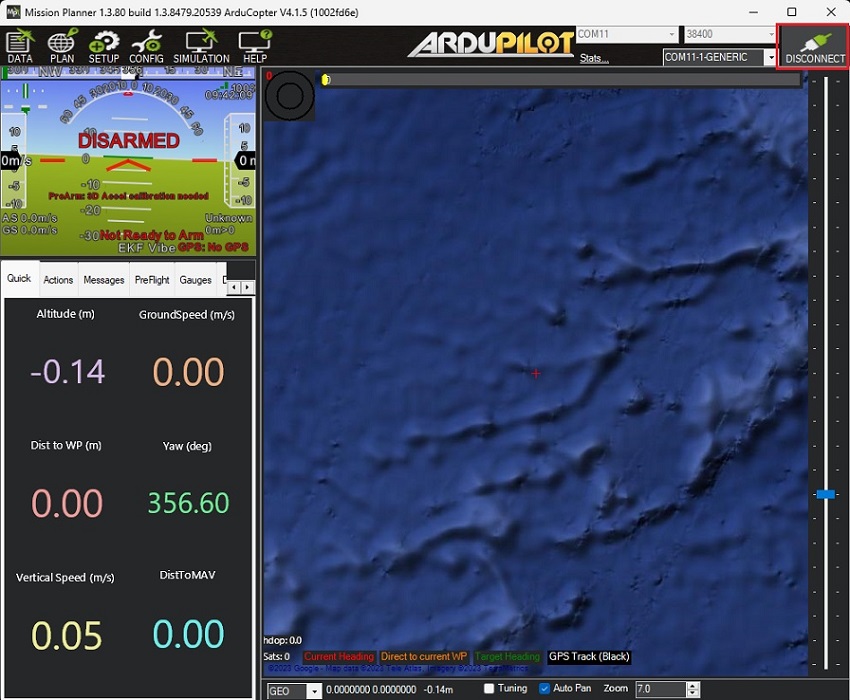
Verifica il firmware del tuo ArduPilot collegando il tuo Pixhawk al tuo computer utilizzando un cavo da USB a USB-C e aprendo Mission Planner. La versione del firmware viene visualizzata nella barra superiore del Mission Planner finestra.
Si noti che abbiamo convalidato il tutorial con queste versioni del firmware:
ArduRover 4.6.0 e 4.6.3
ArduCopter 4.6.0 e 4.6.3
ArduPlane 4.6.0 e 4.6.3
Se stai eseguendo la versione del firmware 4.0 o inferiore, aggiorna il firmware seguendo le istruzioni Tutorial per il caricamento del firmware di ArduPilotIn caso contrario, alcuni dei parametri descritti potrebbero non essere applicabili.
Come collegare simpleRTK3B Pro Ricevitore RTK su ArduPilot?
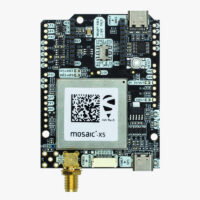
Configurazione simpleRTK3B Pro Ricevitore RTK
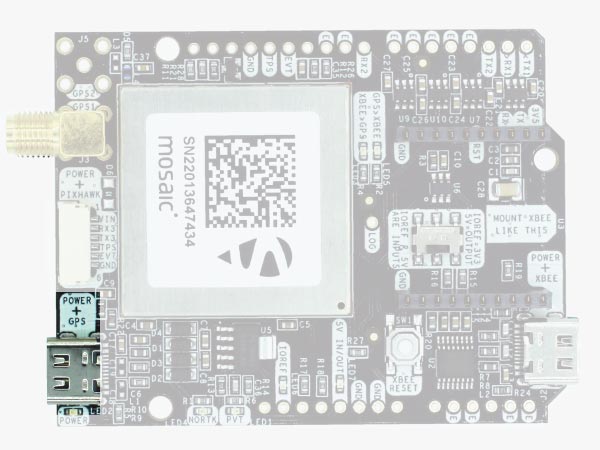
Collegare il simpleRTK3B Pro al PC tramite la porta USB contrassegnata con POWER+GPS utilizzando il cavo USB-C.
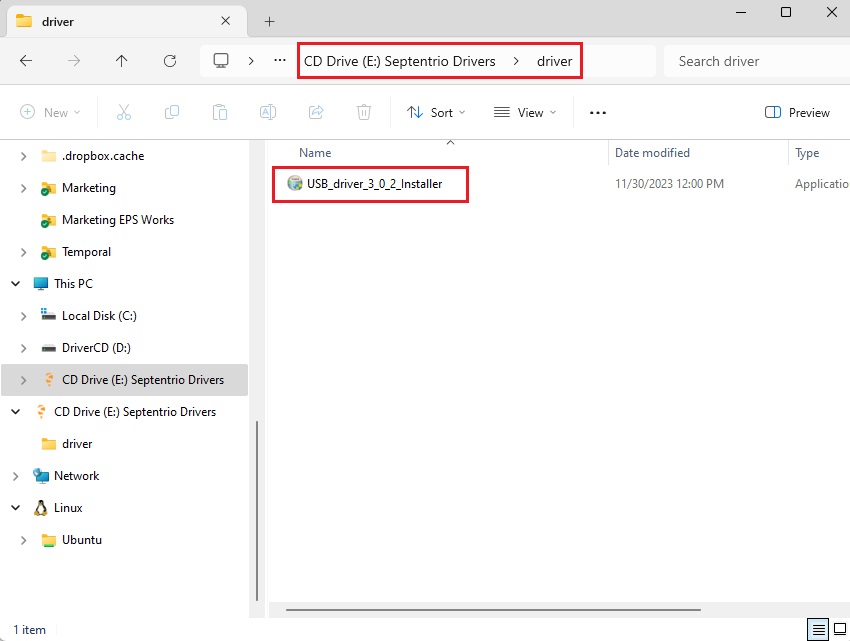
Quando colleghi questo prodotto a un PC per la prima volta, il PC potrebbe non riconoscerlo. Vedrai solo un nuovo Hard Disk nel tuo computer. Aprilo e installa il Septentrio driver. Dopo l'installazione, scollega e ricollega di nuovo, il tuo PC riconoscerà il ricevitore. Questo deve essere fatto solo una volta.
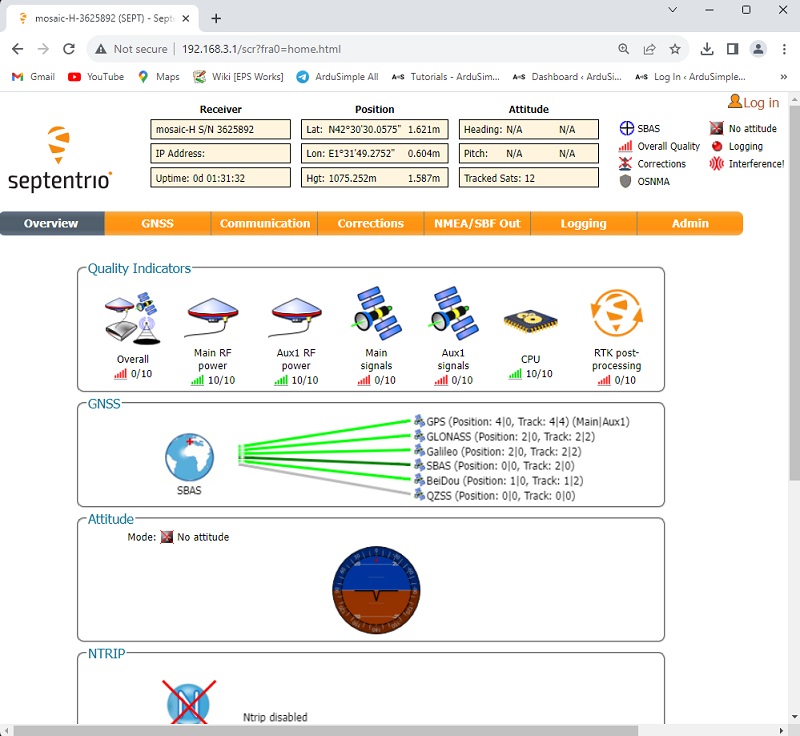
Apri un browser e digita 192.168.3.1 per aprire il Septentrio interfaccia web.
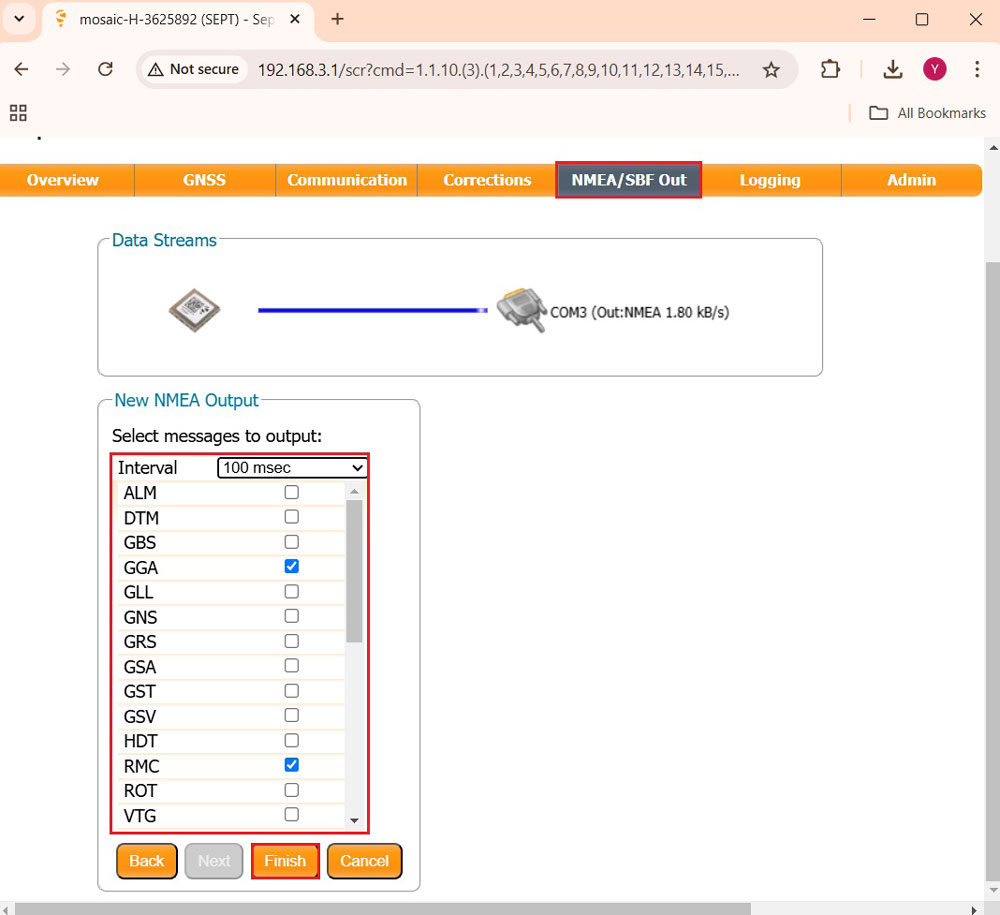
Nella barra dei menu, vai a NMEA/SBC Out–>New NMEA stream–>Serial port (Next)–>COM3 (Next)–>Interval (100msec), selezionare GGA, RMC. Clicchi Finish.
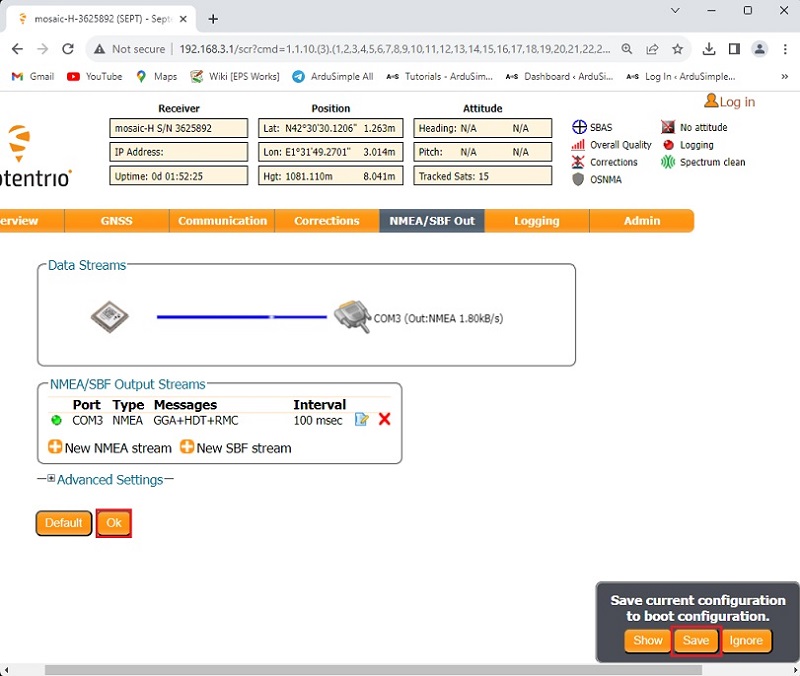
Clicchi Ok. Nell'angolo in basso a destra del browser verrà visualizzata una finestra pop-up. Clic Save configurazione.
Collega l'antenna GNSS al tuo ricevitore. Assicurati che abbia una buona visuale del cielo.
Configurare ArduPilot
Collega il tuo Pixhawk al computer utilizzando un cavo da USB a USB-C.
Apri Mission Planner e collega il tuo Pixhawk ad esso tramite porta COM.
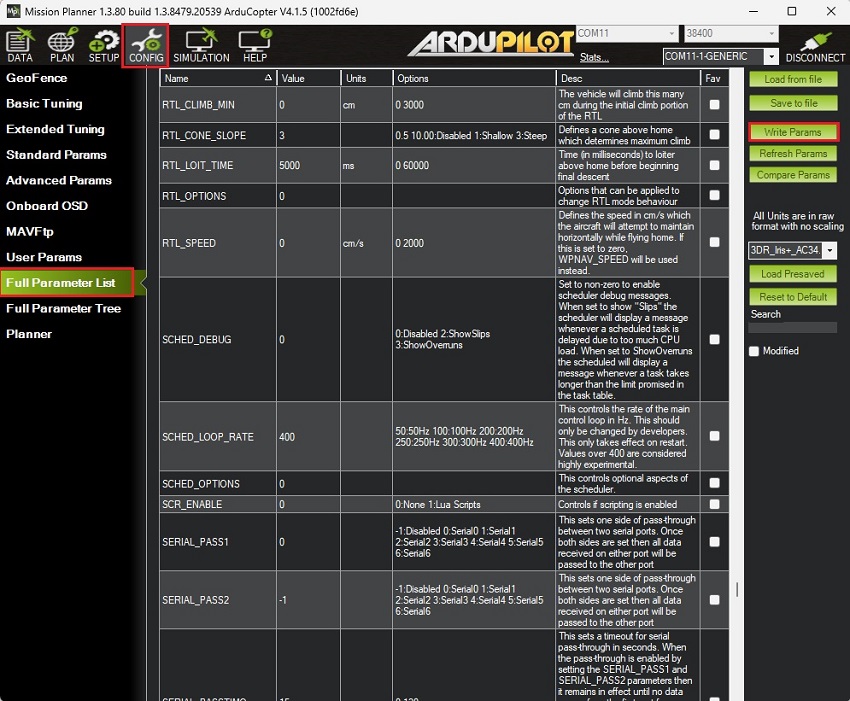
Vai su CONFIG -> Full Parameter ListPoiché la versione del firmware in uso potrebbe essere diversa, ecco l'elenco di tutti i parametri modificati rispetto ai valori predefiniti:
GPS_AUTO_CONFIG 1 -> 0 (Disabilita la configurazione automatica)
GPS_AUTO_SWITCH 1 -> 0 (Usa primario)
GPS2_RATE_MS 200 -> 100 (10Hz)
GPS2_TYPE 0 -> 5 (NMEA)
SERIAL1_BAUD 57 -> 115 (115200)
SERIAL1_PROTOCOL 2 -> 5 (GPS)
Stampa Write Params per salvare le tue impostazioni.
Dopo aver salvato tutti i parametri, assicurarsi di riavviare l'autopilota scollegando e ricollegando il cavo USB.
Collega il kit GNSS/RTK al tuo ArduPilot
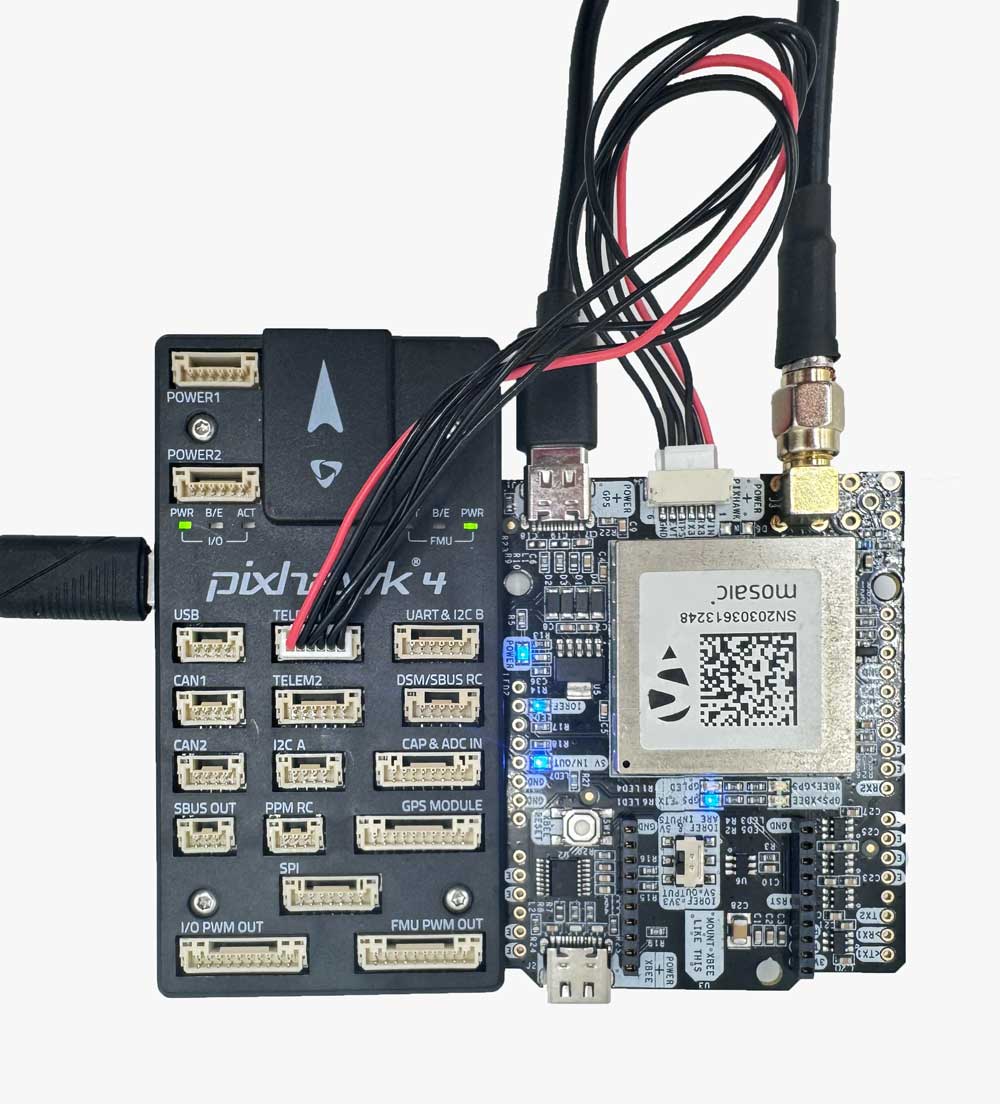
Utilizzare il connettore JST su simpleRTK3B Pro e collegarlo alla porta TELEM1.
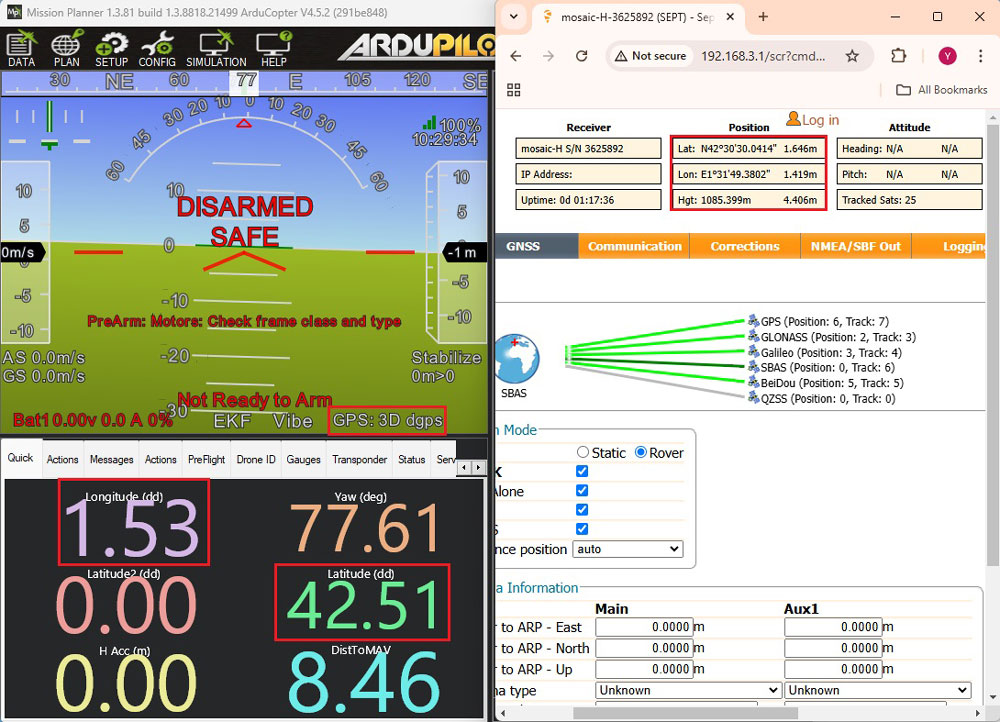
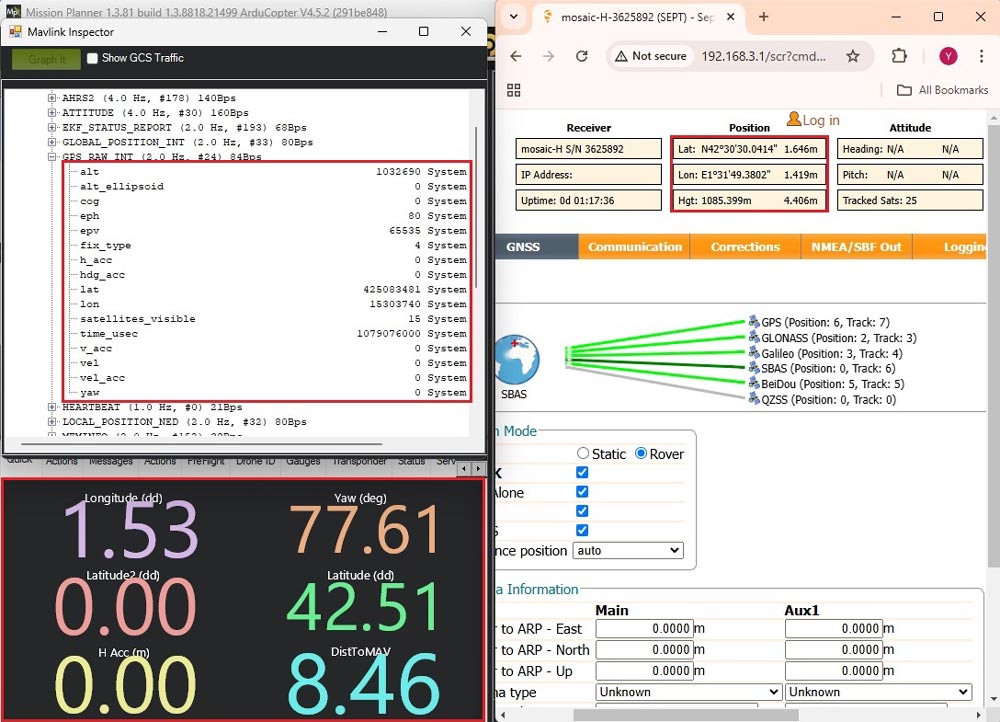
Accendi e collega il pilota automatico, vai al Scheda Stato e controllare il lat and lng parametri. Scoprirai che il tipo di correzione GPS and coordinate fanno corrispondere quelli su Septentrio interfaccia web. Nota che le coordinate su Mission Planner ha Gradi decimali (DD) mentre le coordinate su Septentrio l'interfaccia web è in Gradi/Minuti/Secondi (DMS), da qui la differenza.
Per ulteriori conferme, consultare CTRL+F -> MAVlink inspector -> GPS2_RAW. Le coordinate devono corrispondere a Septentrio interfaccia web.
Collegamento alle correzioni RTK
Per ottenere una precisione centimetrica nel posizionamento, i dati di correzione devono essere trasmessi al roverEsistono due metodi principali per fornire questi dati di correzione:
Utilizzo del servizio di correzione online (NTRIP): In questo metodo, il rover riceve correzioni in tempo reale tramite NTRIP (Networked Transport of RTCM via Internet Protocol). Questo metodo è comodo per le aree con accesso Internet affidabile ed elimina la necessità di impostare una stazione base fisica. Per una guida all'integrazione NTRIP correzioni con ArduPilot, puoi seguire ArduSimpleil tutorial di invio NTRIP correzioni ad ArduPilot.
Impostazione di una stazione base: questo metodo è utile nelle aree in cui non è disponibile l'accesso a Internet o NTRIP disponibile, ma richiede attrezzatura e configurazione extra. Puoi fare riferimento a ArduSimpleil tutorial di invio di correzioni della stazione base RTK ad ArduPilot per le istruzioni dettagliate.
Tra pochi secondi, via Mission Planner Lo stato GPS2 cambierà in rtk Float or rtk fisso.
Ora puoi goderti il tuo progetto ArduPilot con il tuo ricevitore RTK ad alta precisione!
Prodotti correlati
Se vuoi fare questo tutorial, abbiamo tutti i prodotti in magazzino e pronti per essere spediti.
Se in questo momento sei impegnato, i nostri ingegneri possono inviarti 3 brevi e-mail, spiegandoti tutto ciò che devi sapere per iniziare il tuo progetto.

 Cables

 and
 Come ottenere un preventivo