
 and


Come configurare il file simpleRTK3B Compass con la Unicore UM982 in ArduPilot per la direzione GNSS ad alta precisione

Sommario
In questo tutorial ti guideremo attraverso la configurazione del simpleRTK3B Compass (alimentato da Unicore Utilizza il modulo UM982 RTK per fornire un orientamento ad alta precisione basato su GNSS nel tuo progetto ArduPilot.
Hardware richiesto
- Bussola GNSS – Kit di avviamento RTK
- Cavo da USB a USB-C
- Pixhawk set di cavi
- Holybro Pixhawk 6C (è possibile utilizzare anche il proprio autopilota preferito)
- PC o laptop
Software richiesto
- Mission Planner
- Preciso (Password della cartella zip protetta: 1234)
Prima di iniziare
Verifica il firmware del tuo ArduPilot collegando il tuo Pixhawk al tuo computer utilizzando un cavo da USB a USB-C e aprendo Mission Planner. La versione del firmware viene visualizzata nella barra superiore del Mission Planner finestra.
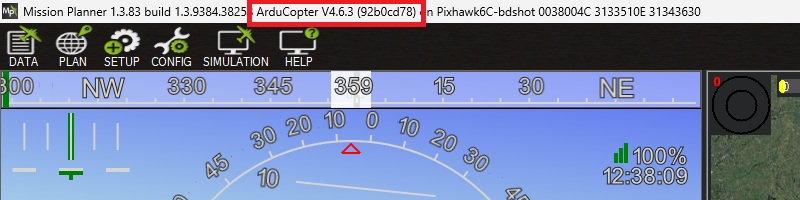
Si noti che abbiamo convalidato il tutorial con queste versioni del firmware:
- ArduRover 4.6.0 e 4.6.3
- ArduCopter 4.6.0 e 4.6.3
- ArduPlane 4.6.0 e 4.6.3
Se stai eseguendo la versione del firmware 4.0 o inferiore, aggiorna il firmware seguendo le istruzioni Tutorial per il caricamento del firmware di ArduPilotIn caso contrario, alcuni dei parametri descritti potrebbero non essere applicabili.
Se la tua Pixhawk sta eseguendo un autopilota diverso, quindi segui Caricamento del firmware su schede prive di firmware ArduPilot preesistente.
Come configurare e collegare il ricevitore RTK UM982 ad ArduPilot
Configurazione simpleRTK3B Compass ricevitore (UM982)
- Collega entrambe le antenne GNSS al tuo ricevitore. Assicurati che le antenne abbiano una buona visuale del cielo per testare la funzionalità. Altrimenti non sarai in grado di vedere la vista e il segnale dei satelliti.
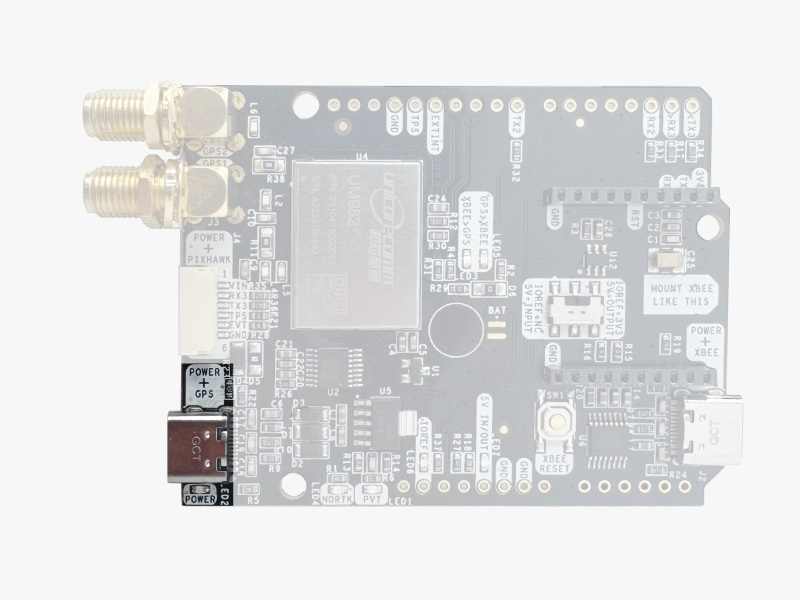
- Collegare il simpleRTK3B Compass al PC tramite la porta USB contrassegnata con POWER+GPS utilizzando il cavo USB-C.
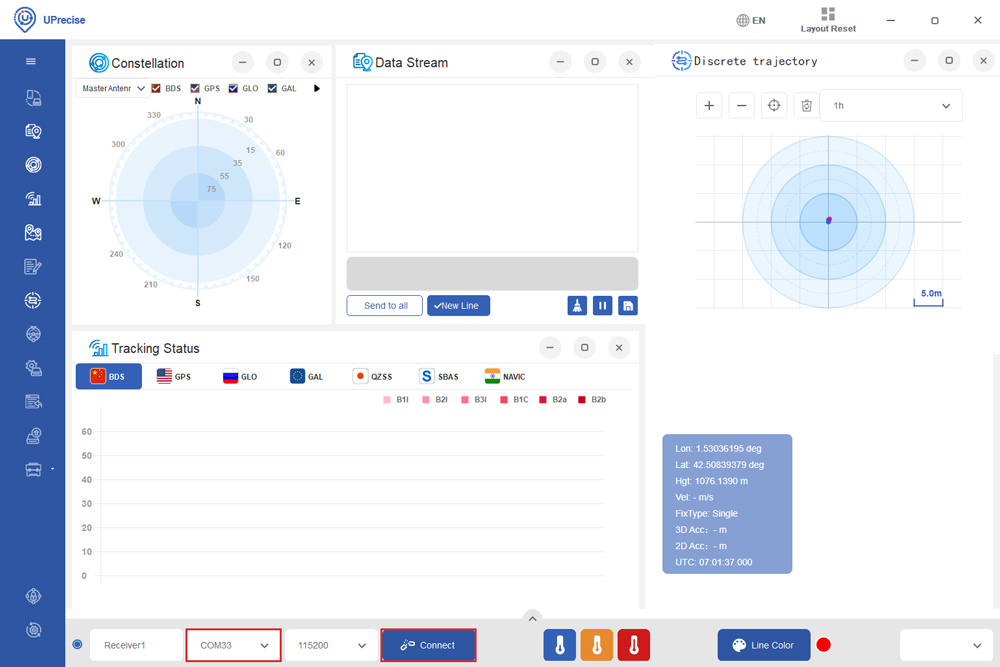
- Apri Uprecise. Seleziona COM porta (Se non sai quale porta COM controllare la gestione dispositivi del tuo PC) e imposta la velocità di trasmissione su 115200 or AUTO. stampa Connect.
- Immettere i seguenti comandi nella finestra Flusso di dati (riquadro grigio inferiore) per trasmettere messaggi NMEA a COM1 per il debug e inviare messaggi NMEA a Pixhawk tramite COM3 a 1 Hz. Se è necessaria una frequenza più elevata, regolare i comandi (ad esempio GNGGA COM1 0.1 per una frequenza di 10 Hz).
- GNGSV COM1 1
- GNGSA COM1 1
- UNIHEADINGA COM1 1
- GNGGA COM3 1
- GNRMC COM3 1
- GPHDT COM3 1
- SALVACONFIG
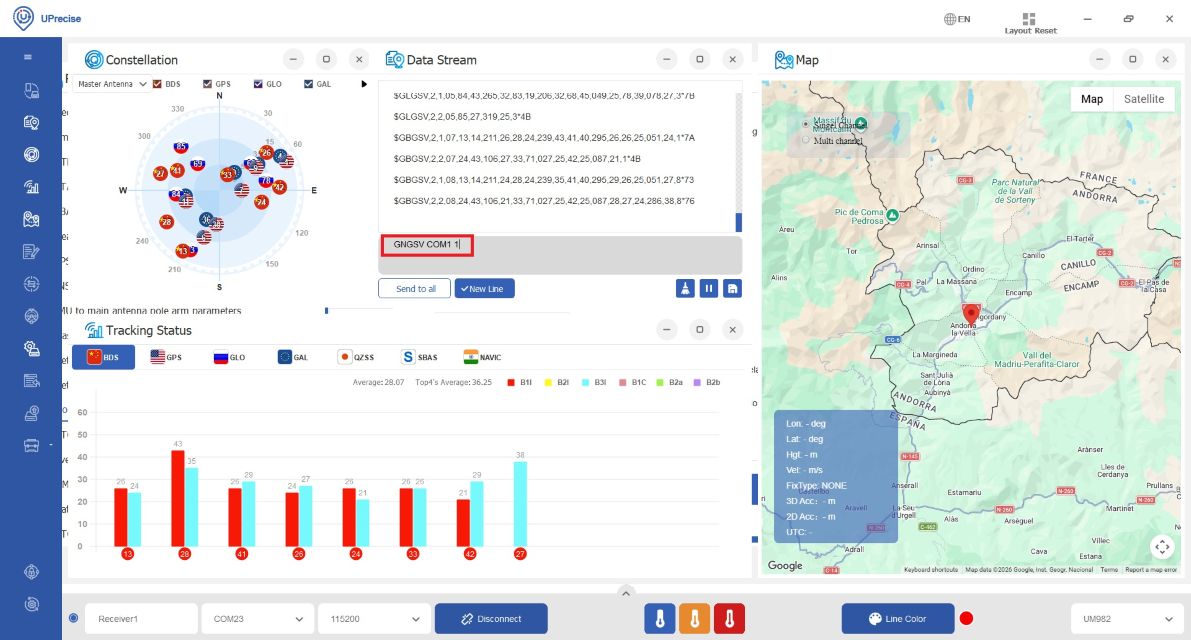
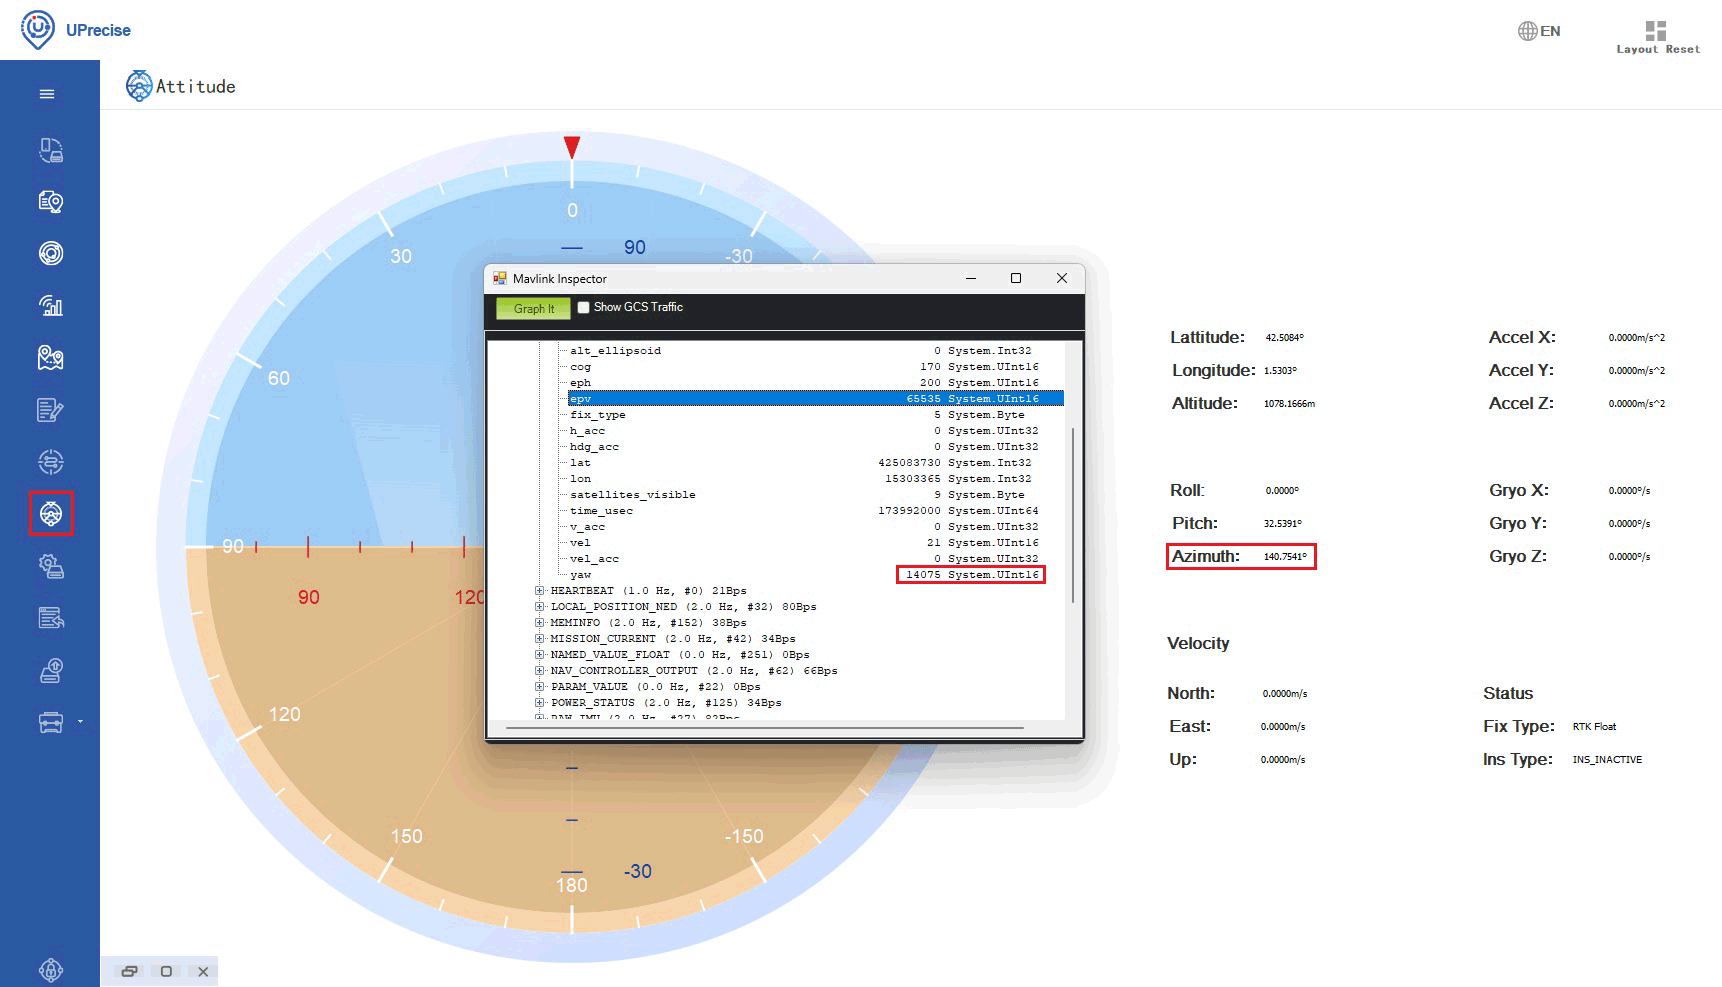
- Nella barra dei menu vai a Atteggiamento, vedrai il valore dell'intestazione mostrato come Azimuth.
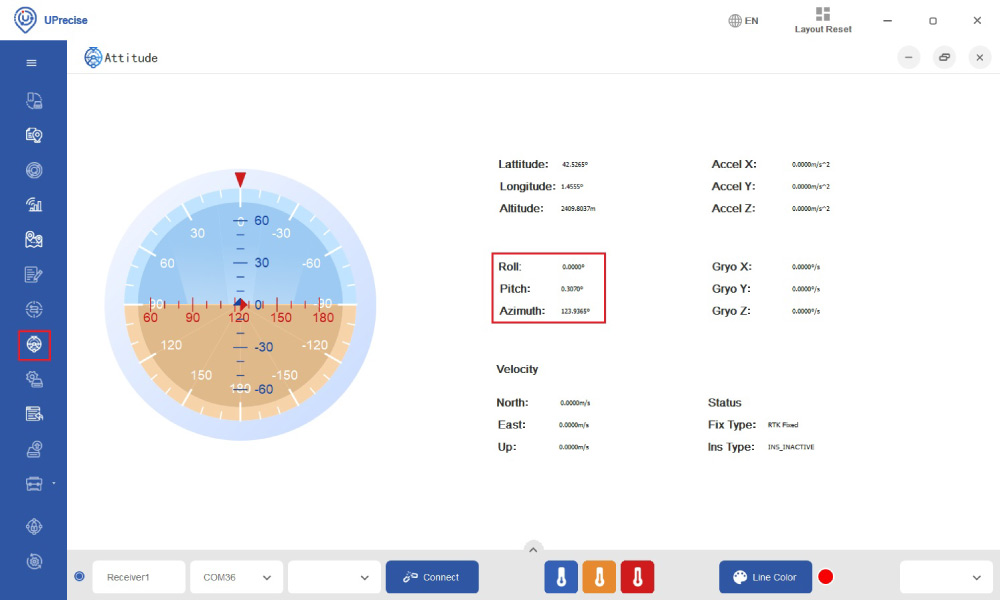
Configurare ArduPilot
- Collega il tuo Pixhawk al computer utilizzando un cavo da USB a USB-C.
- Apri Mission Planner e collega il tuo Pixhawk ad esso con porta COM con velocità in baud 115200.
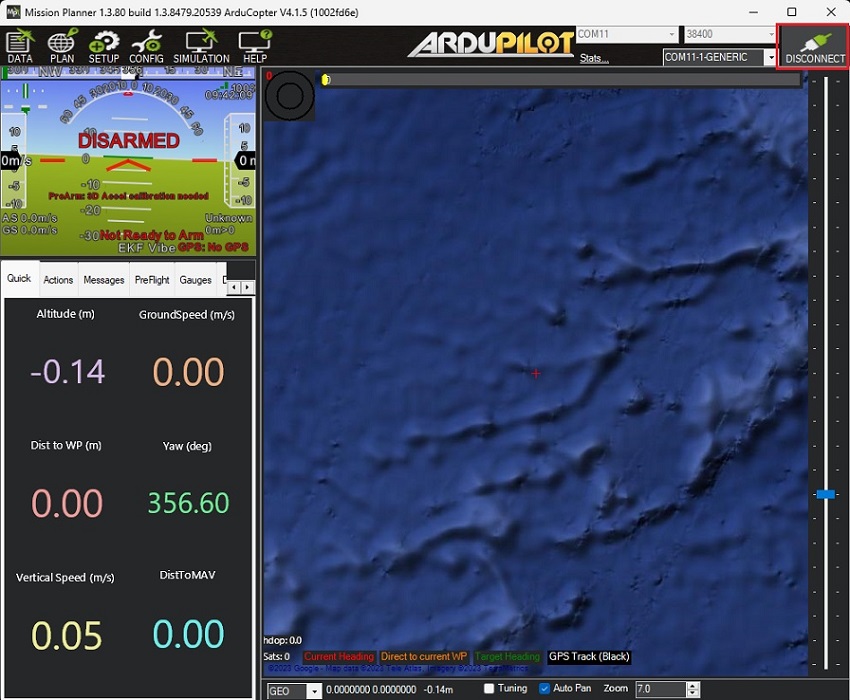
- Vai su CONFIG -> Full Parameter ListDato che la versione del firmware potrebbe essere diversa dalla tua, ecco un elenco di tutti i parametri che sono stati modificati rispetto ai valori predefiniti:
- COMPASS_ENABLE 1 -> 0 (Disabilitato)
- USO DELLA COMPASSA 1 -> 0 (Disabilitato)
- COMPASS_USE2 1 -> 0 (Disabilitato)
- COMPASS_USE3 1 -> 0 (Disabilitato)
- EK3_MAG_CAL 3 -> 5 (Utilizzare sensore di imbardata esterno)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Disabilita la configurazione automatica)
- GPS_AUTO_SWITCH 1 -> 0 (Usa primario)
- GPS2_RATE_MS 200 -> 100 (10Hz)
- GPS2_TYPE 0 -> 5 (NMEA)
- SERIAL1_BAUD 57 -> 115 (115200)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Stampa Write Params per salvare le tue impostazioni.
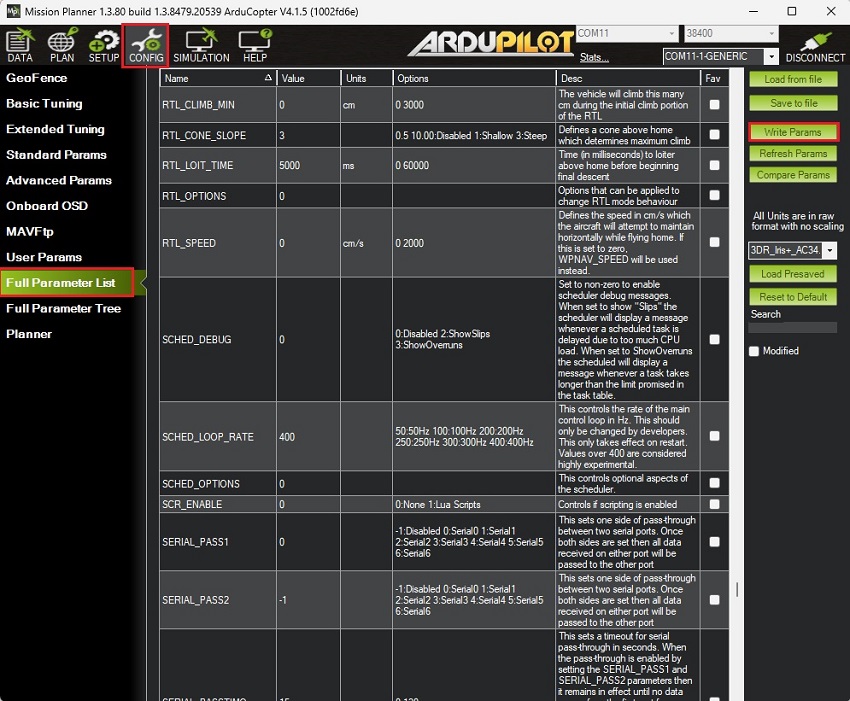
- Dopo aver salvato tutti i parametri, assicurati di riavviare il pilota automatico scollegando e ricollegando il cavo USB-C.
Collega la scheda di direzione RTK UM982 al tuo autopilota
- Utilizzare il connettore JST su simpleRTK3B Compass e collegarlo alla porta TELEM1.
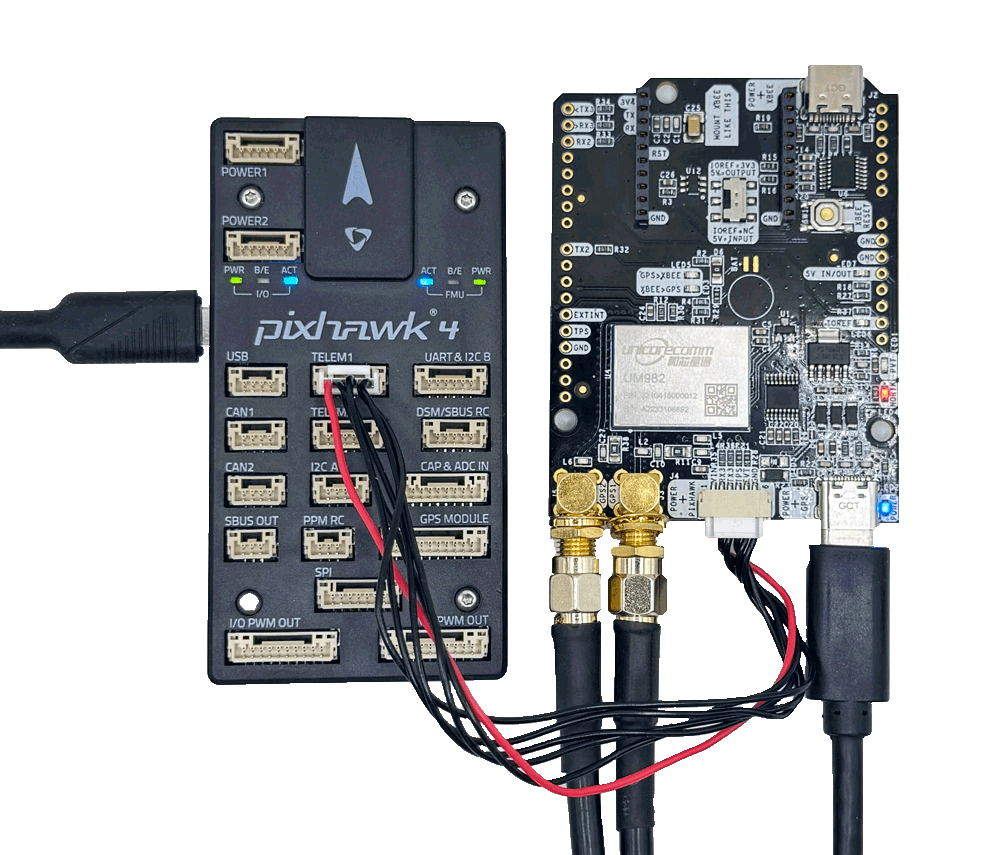
Unicore Il risultato dell'orientamento è l'angolo dal Nord geografico alla linea di base dell'antenna principale (etichettata come GPS1 a bordo) all'antenna secondaria (etichettata come GPS2) in senso orario. L'angolo di beccheggio si riferisce all'angolo dell'auto o del drone rispetto al piano orizzontale.
- Assicurarsi che entrambe le antenne siano posizionate in un'area completamente aperta con una visuale libera del cielo e con una distanza di base tra di esse di almeno 0.3 metri. Per ulteriori informazioni seguire il Guida utente: simpleRTK3B Compass Sezione Configurazione Intestazione.
- Aziona il pilota automatico e apri Mission Planner. stampa CTRL+F -> MAVlink inspector -> GPS2_RAW -> yawIl valore deve corrispondere al valore Azimuth in UPrecise.
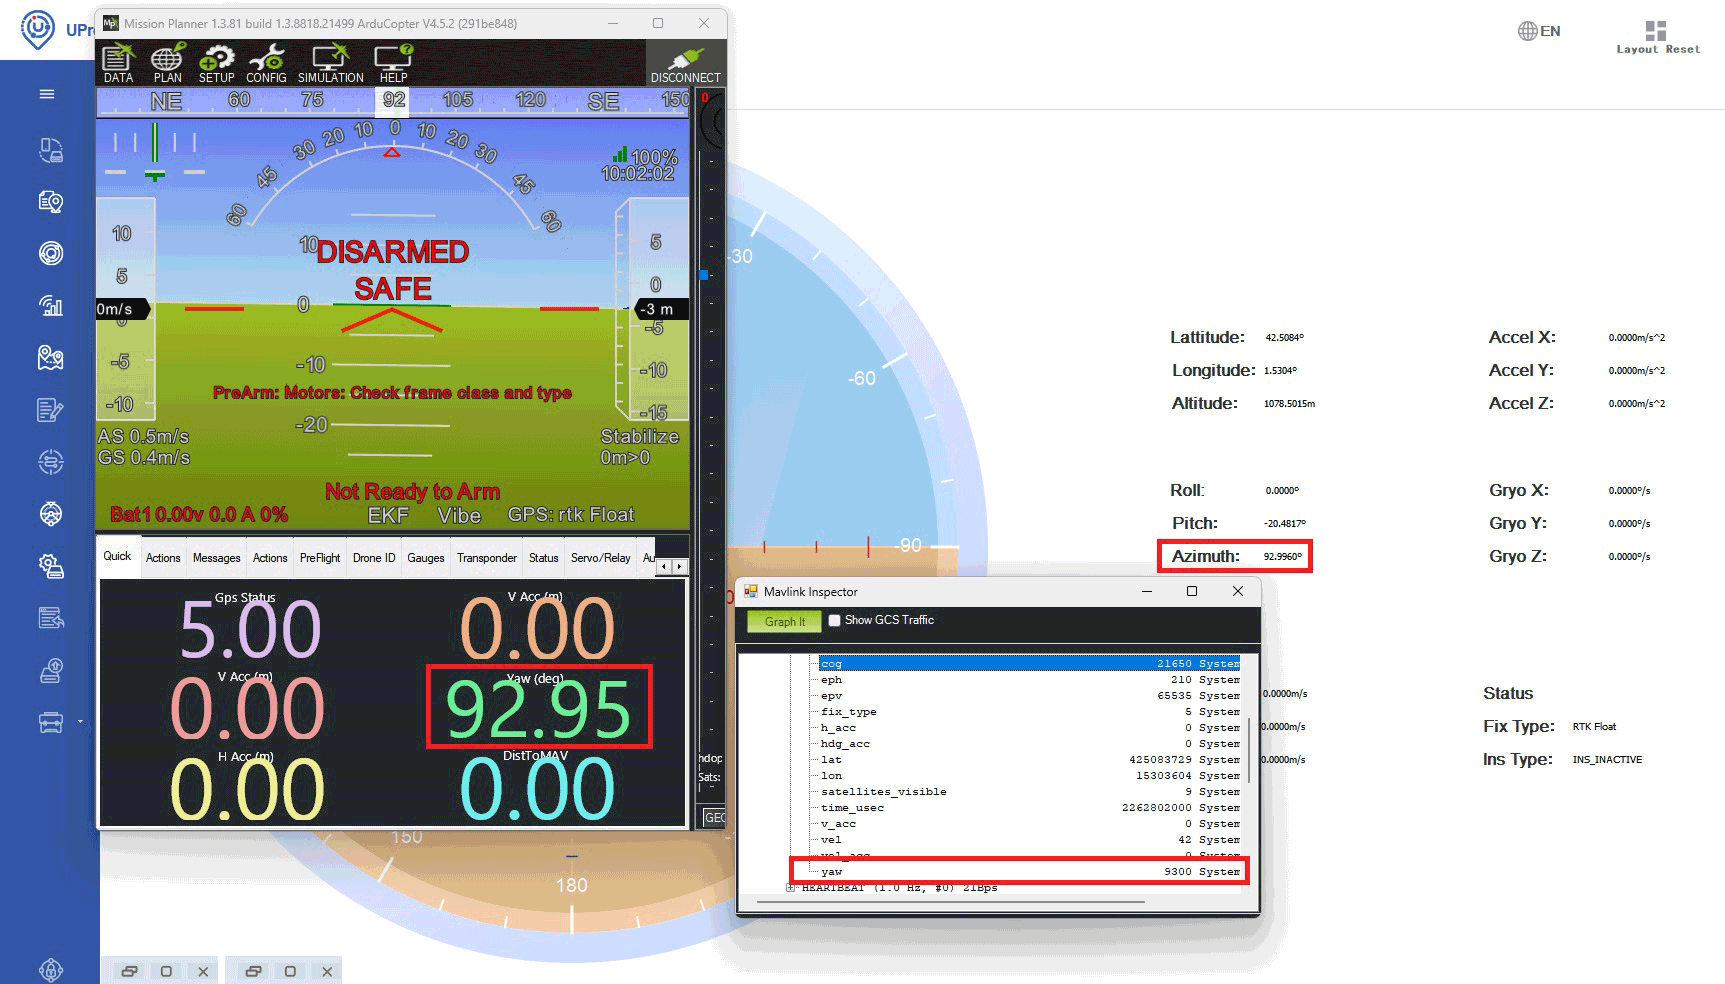
- Il valore di imbardata dell'AHRS in Mission Planner si sincronizzerà lentamente con il valore di imbardata GPS2_RAW. Questo processo potrebbe richiedere alcuni minuti.
- Per ottenere i migliori risultati durante i test dinamici, assicurarsi che entrambi i Pixhawk e le antenne GNSS sono montate sullo stesso dispositivo o sulla stessa superficie.
Collegamento alle correzioni RTK
- Per ottenere una precisione centimetrica nel posizionamento, i dati di correzione devono essere trasmessi al roverEsistono due metodi principali per fornire questi dati di correzione:
- Utilizzo del servizio di correzione online (NTRIP): In questo metodo, il rover riceve correzioni in tempo reale tramite NTRIP Protocollo (Trasporto in rete di RTCM tramite protocollo Internet). Questo metodo è conveniente per le aree con accesso a Internet affidabile ed elimina la necessità di installare una stazione base fisica. Per indicazioni sull'integrazione NTRIP correzioni con ArduPilot, puoi seguire ArduSimpleil tutorial di invio NTRIP correzioni ad ArduPilot.
- Impostazione di una stazione base: questo metodo è utile nelle aree in cui non è disponibile l'accesso a Internet o NTRIP disponibile, ma richiede attrezzatura e configurazione extra. Puoi fare riferimento a ArduSimpleil tutorial di invio di correzioni della stazione base RTK ad ArduPilot per le istruzioni dettagliate.
- Tra pochi secondi, via Mission Planner Lo stato GPS2 cambierà in rtk Float or rtk fisso.

Prodotti correlati
Se desideri seguire questo tutorial, abbiamo tutti i prodotti in magazzino e pronti per la spedizione.


Assistente RTK
Trova i prodotti più adatti alle tue esigenze in poche semplici domande.