
 e


Come configurare simpleRTK2B – Basic Starter Kit (modulo ZED-F9P) e collegarlo ad Ardupilot per ottenere una posizione GPS con precisione al centimetro

In questa pagina
In questa pagina non sono stati trovati titoli.
Prodotti utilizzati in questo tutorial
Abbiamo creato questa guida per illustrare la configurazione di base necessaria quando devi collegare il tuo ricevitore RTK, basato sul modulo ZED-F9P, ad ArduPilot. Ti guideremo attraverso i passaggi necessari per configurare il ricevitore, garantire una comunicazione corretta tra i dispositivi e collegare le correzioni RTK, in modo da garantire una precisione a livello centimetrico per il tuo progetto ArduPilot.
Hardware richiesto
- simpleRTK2B – Kit base per principianti
- Cavo da USB a USB-C
- Set di cavi Pixhawk
- Holybro Pixhawk 6C (puoi anche utilizzare il tuo autopilota preferito)
- PC o portatile
Software necessario
- Mission Planner
- u-center(per M8, M9, F9)
Prima di iniziare
Verifica il firmware di ArduPilot collegando il Pixhawk al computer tramite un cavo da USB a USB-C e aprendo Mission Planner. La versione del firmware è indicata nella barra superiore della finestra di Mission Planner.
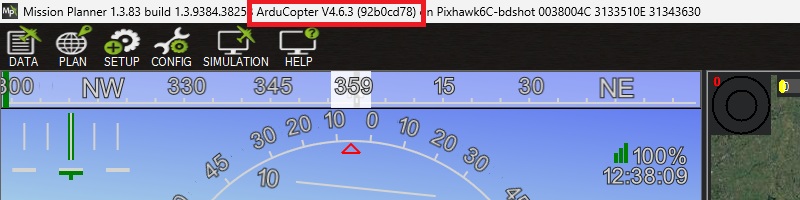
Si noti che abbiamo verificato il funzionamento del tutorial con le seguenti versioni del firmware:
- ArduRover 4.6.0 e 4.6.3
- ArduCopter 4.6.0 e 4.6.3
- ArduPlane 4.6.0 e 4.6.3
Come collegare la scheda ZED-F9P ad ArduPilot?
Configurazione del ricevitore simpleRTK2B
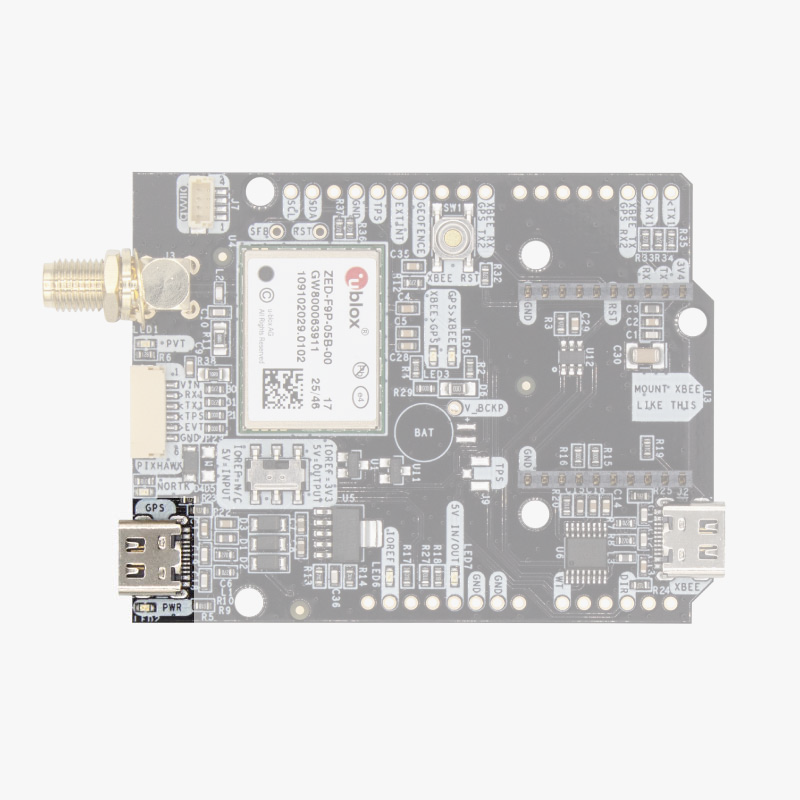
- Collega il ricevitore al PC tramite la porta USB contrassegnata con la dicituraPOWER+GPS utilizzando un cavo USB-C.
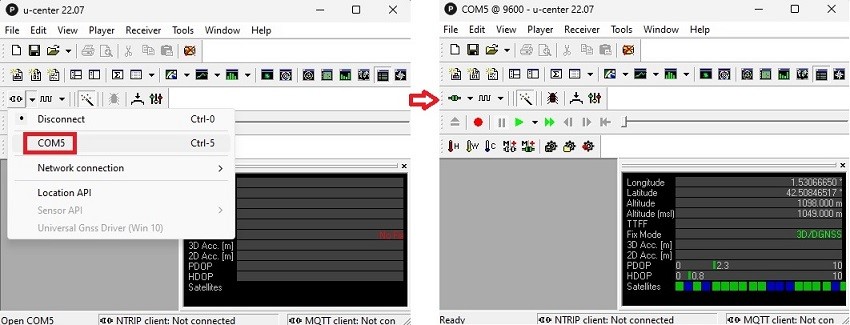
- Apri u-center e collega il ricevitore tramite la porta COM.
- Assicurati che il tuo ricevitore RTK disponga del firmware 1.13. Se hai bisogno di assistenza per verificare la versione del firmware del ricevitore o per aggiornarlo, visita la nostra pagina dedicata ai file di configurazione per istruzioni dettagliate. La frequenza massima del firmware 1.32 per il tuo ricevitore ZED-F9P è di 7 Hz. Pertanto, in questo tutorial ti consigliamo di utilizzare il firmware 1.13 per una frequenza di aggiornamento di 10 Hz.
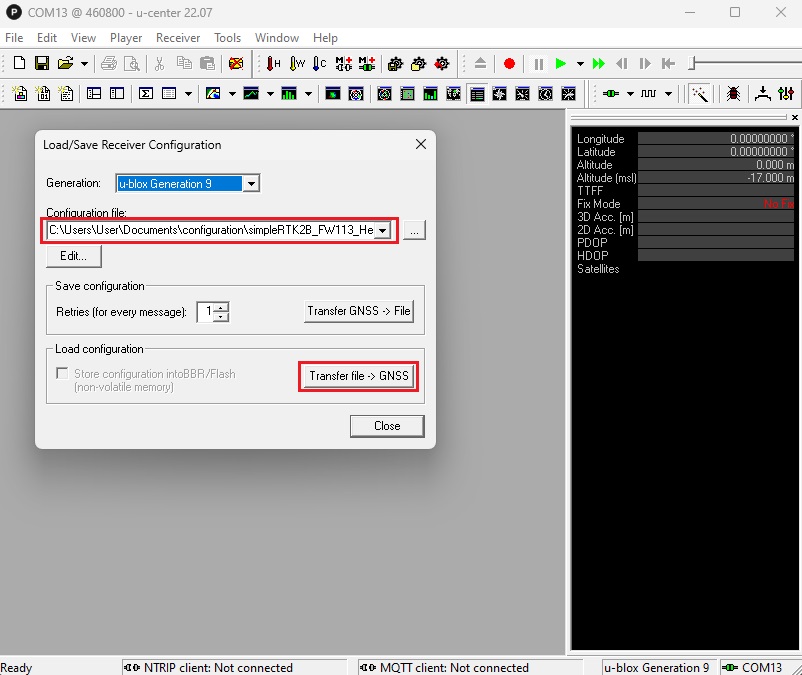
- Vai su Strumenti – > Configurazione ricevitore. Seleziona il file di configurazione simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (clicca con il tasto destro del mouse e seleziona “Salva collegamento con nome”) che abbiamo preparato per te. Questo file di configurazione imposterà il tuo ricevitore su una frequenza di uscita di 10 Hz e lo configurerà per trasmettere messaggi UBX-PVT all’autopilota.
- Fare clic su“Trasferisci file” –> “GNSS” per trasferire il file di configurazione al ricevitore.
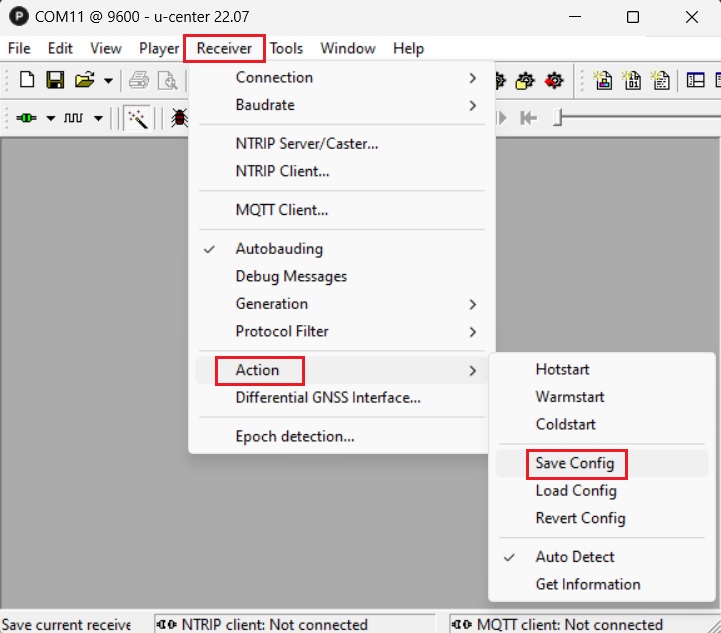
- Nella barra dei menu, selezionaReceiver –> Azione –> Salva configurazione per salvare la configurazione.
Configurare ArduPilot
- Collega il Pixhawk al computer utilizzando un cavo da USB a USB-C.
- Assicurati di aver già completato la configurazione iniziale del tuo autopilota. Puoi consultare ilmanuale d'uso di ArduPilot per sapere come procedere.
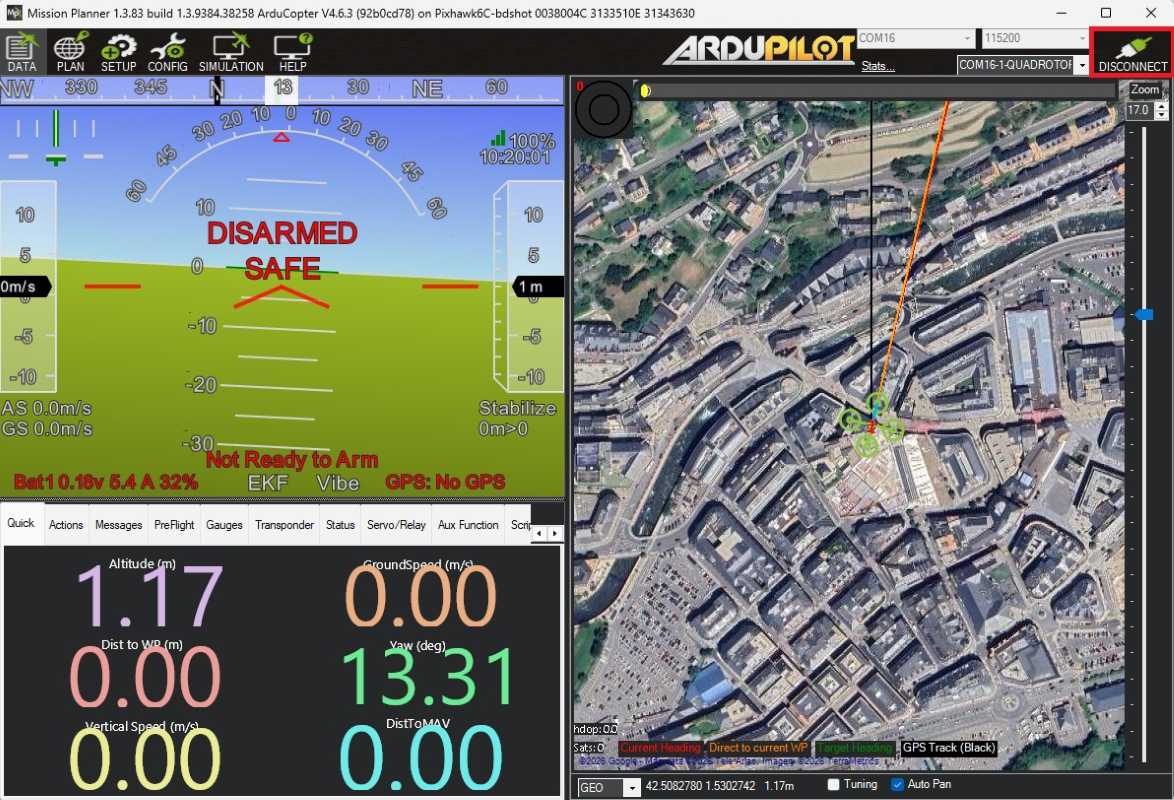
- Apri Mission Planner e collega il tuo Pixhawk tramite la porta COM.
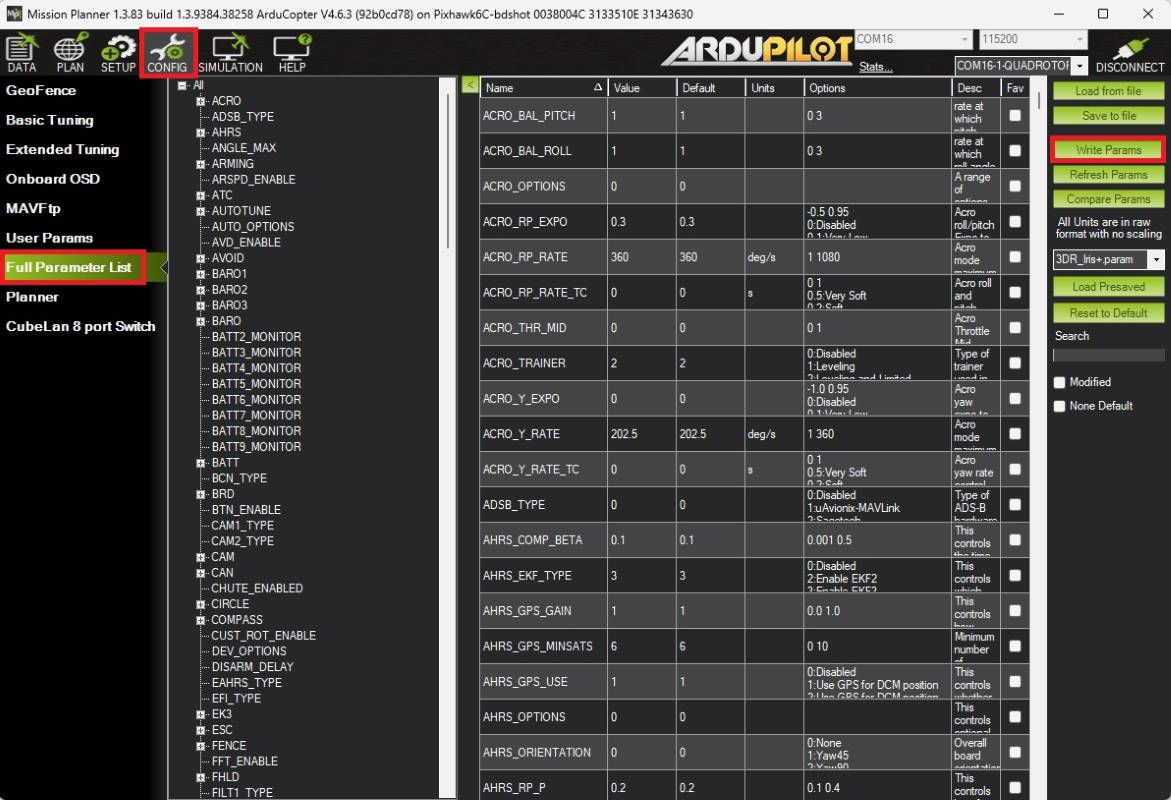
- Vai a CONFIG –> Elenco completo dei parametri. Poiché la versione del firmware potrebbe differire dalla tua, ecco un elenco di tutti i parametri che sono stati modificati rispetto ai valori predefiniti:
- COMPASS_ENABLE 1 -> 0 (Disabilitato)
- COMPASS_USE 1 -> 0 (Disattivato)
- COMPASS_USE2 1 -> 0 (Disabilitato)
- COMPASS_USE3 1 -> 0 (Disabilitato)
- EK3_MAG_CAL 3 -> 2 (Mai)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 ( Disattiva la configurazione automatica)
- GPS_AUTO_SWITCH 1 -> 0 (Usa quello principale)
- GPS2_POS_X 0 -> Distanza lungo l'asse X dall'antenna GPS alla posizione dell'IMU del controllore di volo (è necessario configurare questo parametro insieme a GPS2_POS_Y e GPS2_POS_Z per gli assi Y e Z)
- GPS_PRIMARY 0 -> 1 (secondo GPS)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS1_TYPE 1 -> 0 (Nessuno)
- GPS2_TYPE da 0 a 2 (uBlox)
- SERIAL1_BAUD 57 -> 460 (460800)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Premi " Scrivi parametri " per salvare le impostazioni.
- Dopo aver salvato tutti i parametri, assicurati di scollegare l'autopilota dall'alimentazione staccando il cavo USB per resettarlo.
Collega il ricevitore al tuo autopilota
- Collega l'antenna al ricevitore. Assicurati che l'antenna abbia una visuale libera verso il cielo; a scopo di prova, puoi posizionarla accanto a una finestra.
- Assicurati di avere il cavo JST corretto per il tuo Pixhawk.
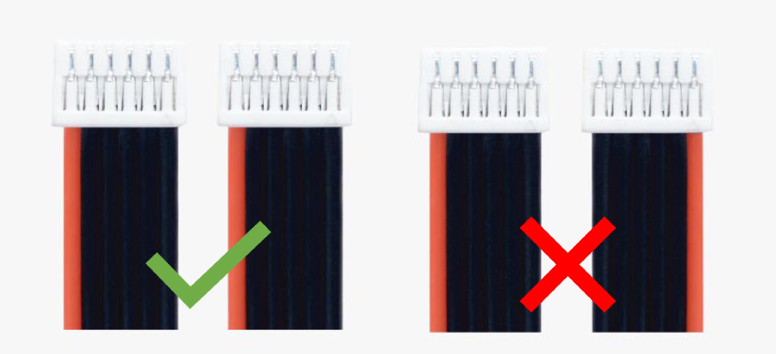
- Utilizzare il connettore JST presente sul ricevitore simpleRTK2B e collegarlo alla porta TELEM1.
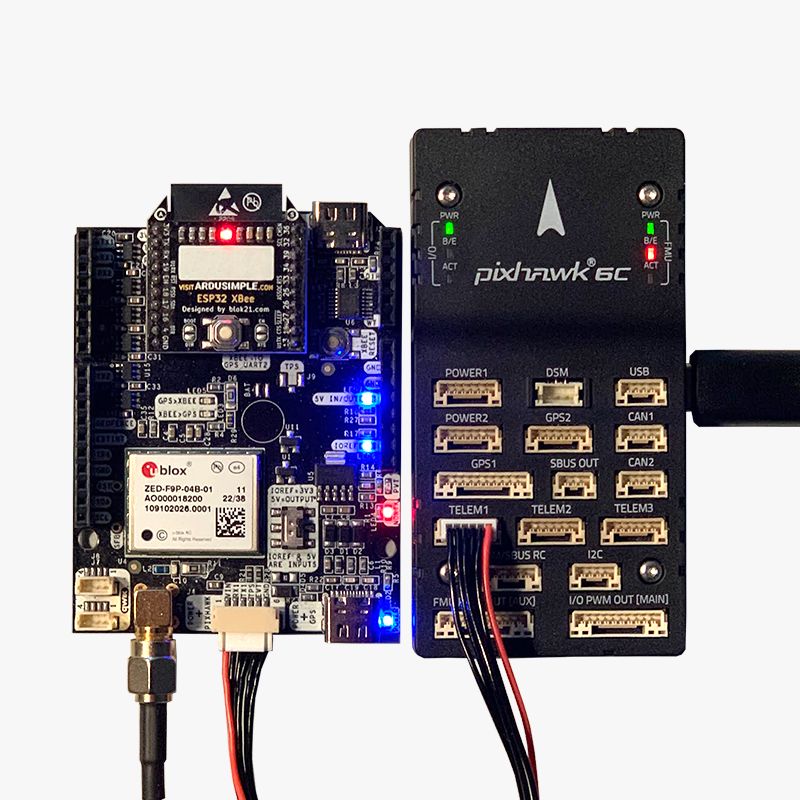
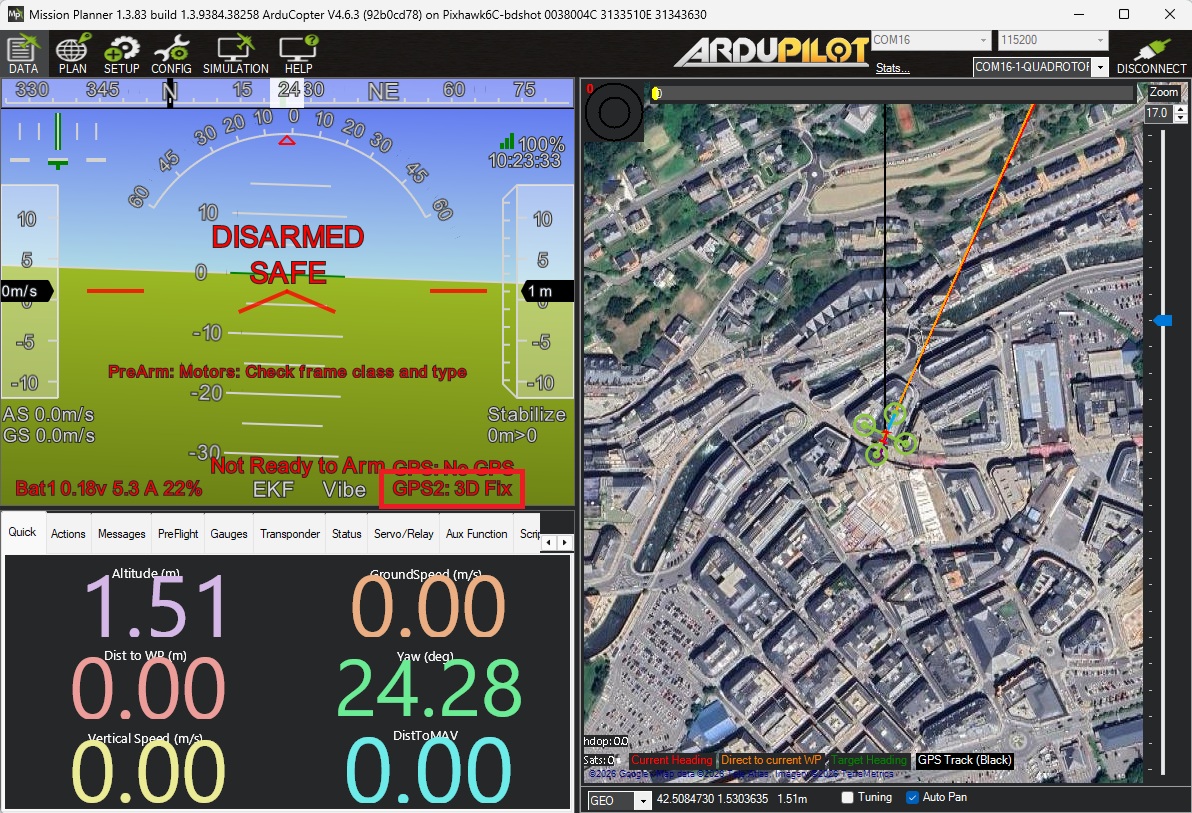
- Accendi l'autopilota: vedrai che GPS2 è collegato.
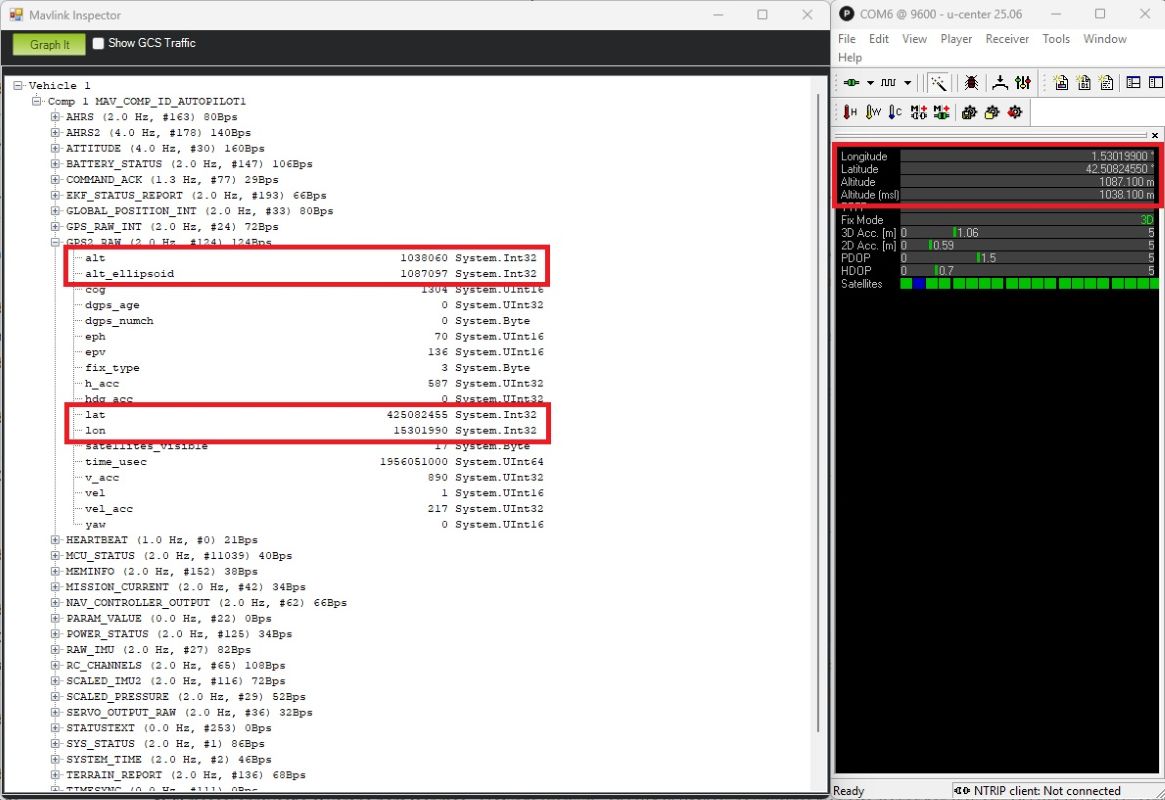
- In Mission Planner è possibile verificare le informazioni GPS selezionando CTRL+F –> MAVlink inspector –> GPS2_RAW. Le informazioni relative all'altitudine, alla latitudine e alla longitudine visualizzate in Mission Planner dovrebbero corrispondere a quelle presenti su u-center.
Connettiti alle correzioni RTK
- Per impostazione predefinita simpleRTK2B Il ricevitore avrà una precisione fino a 1,5 metri. Se si desidera ottenere una precisione di localizzazione a livello di centimetro, sarà necessario Correzioni RTK che può essere ricevuto da un locale NTRIP servizio o dal proprio Base RTK stazione.
- Servizio NTRIP: se disponi di una connessione Internet nell'area in cui intendi operare, il modo più semplice per ricevere le correzioni RTK è tramite un servizio NTRIP, poiché non è necessaria alcuna attrezzatura aggiuntiva. Consulta il tutorial “Come inviare le correzioni NTRIP ad ArduPilot”. Segui i passaggi da 4 a 8.
- Stazione base RTK: se ti trovi in una zona priva di una connessione Internet affidabile, puoi configurare la tua stazione base RTK. A tal fine, ti servirà un kit aggiuntivo simpleRTK2B – Basic Starter Kit. La stazione base trasmetterà le correzioni RTK ad ArduPilot, consentendoti di ottenere una precisione dell’ordine dei centimetri anche in aree remote. Consulta il tutorial “Come inviare le correzioni della stazione base RTK ad ArduPilot”.Segui i passaggi da 1 a 6.
- Tra pochi secondi, su Mission Planner lo stato GPS2 passerà da " Float" a "Fixed" (RTK).
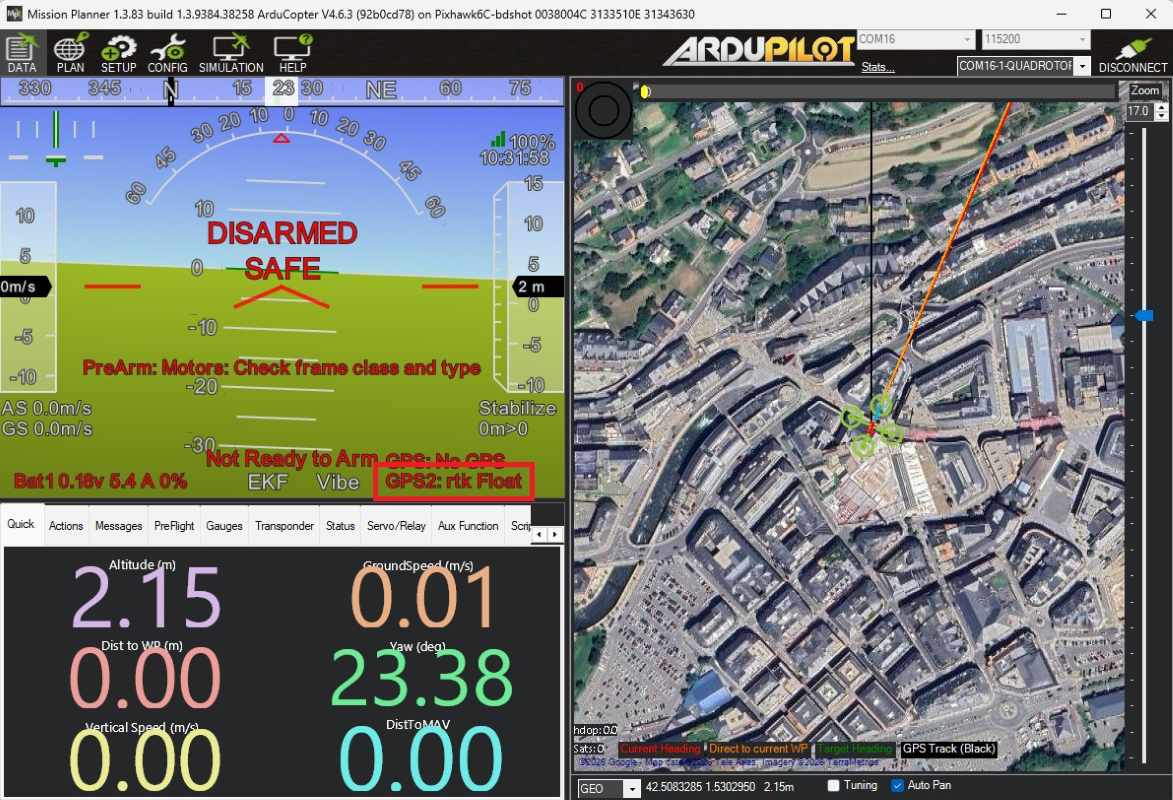
Ora puoi goderti il tuo progetto ArduPilot con il tuo ricevitore RTK ad alta precisione!
Prodotti correlati
Se vuoi seguire questo tutorial, abbiamo tutti i prodotti disponibili in magazzino e pronti per la spedizione.
-
 Plugin
Radio module Long Range (LR)
101€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto - Plugin
Radio module eXtra Long Range (XLR)
161€ Questo prodotto è disponibile in diverse varianti. È possibile selezionare le opzioni nella pagina del prodotto -
-
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca