
 and


Come configurare simpleRTK2B – Kit di base per principianti (ZED-F9P modulo) e collegarlo ad Ardupilot per ottenere una posizione GPS precisa al centimetro

Sommario
Abbiamo creato questo tutorial per la configurazione di base quando è necessario collegare il ricevitore RTK alimentato da ZED-F9P modulo ArduPilotTi guideremo attraverso i passaggi necessari per configurare il ricevitore, garantire una comunicazione corretta tra i dispositivi e connetterli. RTK corrections per fornire una precisione a livello centimetrico per il tuo Ardu Pilot progetto.
Hardware richiesto
- simpleRTK2B – Kit di base per principianti
- Cavo da USB a USB-C
- Pixhawk set di cavi
- Holybro Pixhawk 6C (puoi anche utilizzare il tuo pilota automatico preferito)
- PC o laptop
Software richiesto
- Mission Planner
- u-center (per M8, M9, F9)
Prima di iniziare
Per favore controlla il tuo ArduPilot firmware collegando il tuo Pixhawk al tuo computer utilizzando un cavo da USB a USB-C e aprendo Mission Planner. firmware version mostra nella barra superiore del Mission Planner finestra.
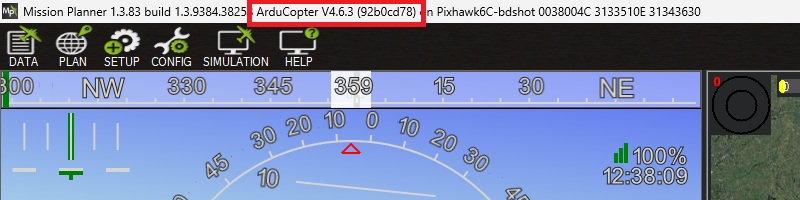
Si noti che abbiamo convalidato il tutorial con queste versioni del firmware:
- ArduRover 4.6.0 and 4.6.3
- ArduCopter 4.6.0 and 4.6.3
- ArduPlane 4.6.0 and 4.6.3
Come collegare ZED-F9P scheda con ArduPilot?
Configurazione simpleRTK2B ricevitore
- Collegare il ricevitore al PC tramite la porta USB etichettata come POWER+GPS con un cavo USB-C.

- Apri u-center e collega il ricevitore tramite COM port.
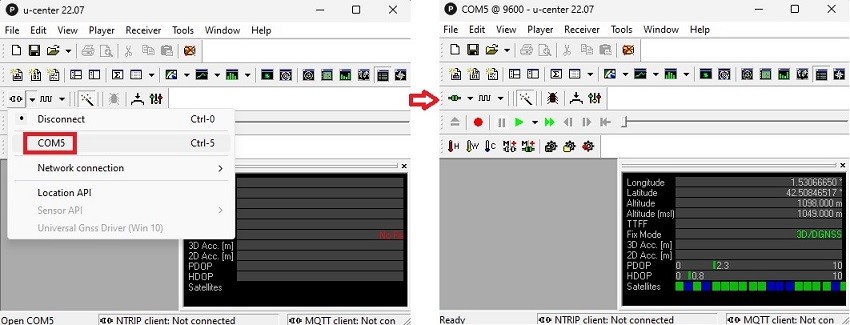
- Assicurati che il tuo ricevitore RTK abbia Firmware 1.13Se hai bisogno di assistenza per verificare la versione del firmware del tuo ricevitore o per aggiornarla, visita la nostra pagina. pagina del file di configurazione per istruzioni dettagliate. La frequenza massima di Firmware 1.32 per la vostra ZED-F9P il ricevitore è 7HzPertanto, consigliamo di utilizzare firmware 1.13 per 10Hz Frequenza di aggiornamento in questo tutorial.
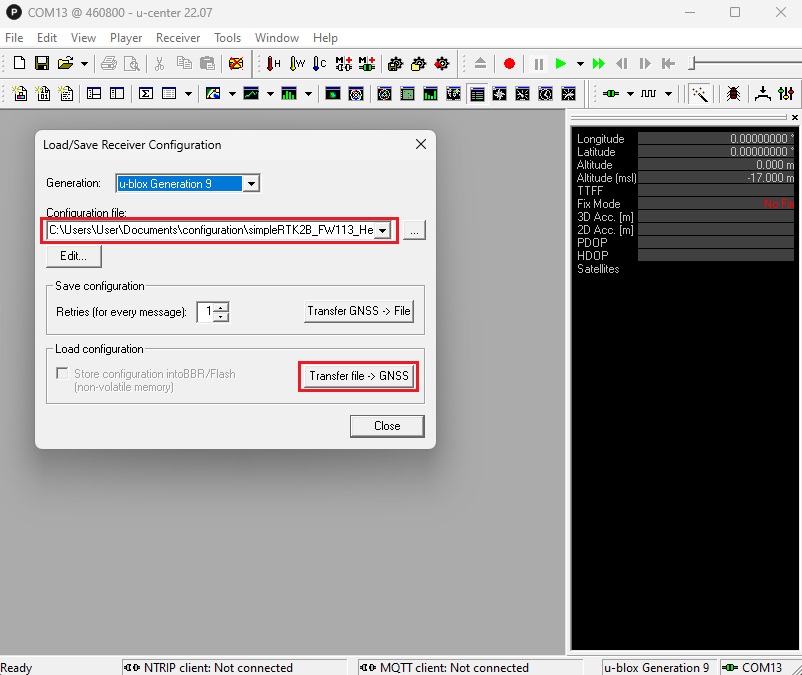
- Vai su Tools -> Receiver Configuration. Selezionare il file di configurazione simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (fare clic con il pulsante destro del mouse e selezionare save link as) che abbiamo preparato per te. Questo file di configurazione imposterà il tuo ricevitore a una velocità di uscita di 10Hz e trasmettere UBX-PVT messaggi al pilota automatico.
- Clicchi Transfer file –> GNSS per trasferire il file di configurazione al ricevitore.
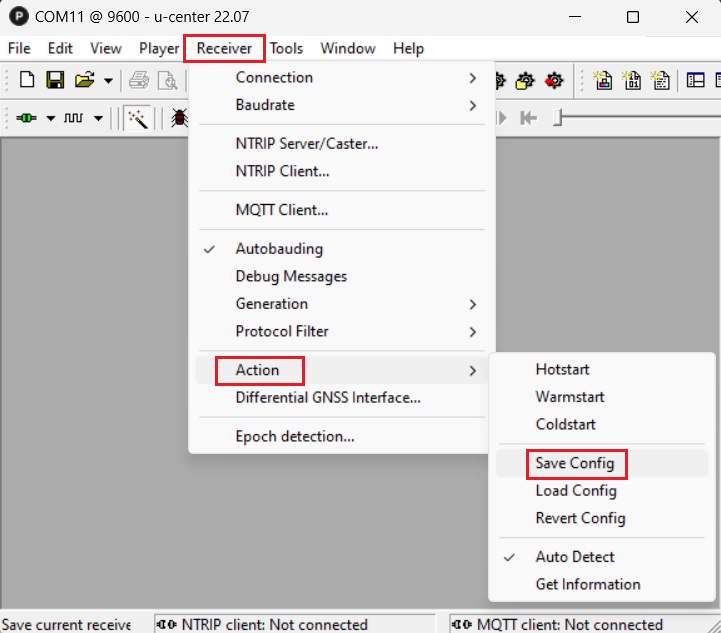
- Nella barra dei menu, vai a Receiver –> Action –> Save Config per salvare la configurazione.
Configurare ArduPilot
- Collega il tuo Pixhawk al computer utilizzando un cavo da USB a USB-C.
- Assicurati di aver già completato la configurazione iniziale del tuo pilota automatico. Puoi controllare il guida utente of Ardu Pilot per vedere come si fa.
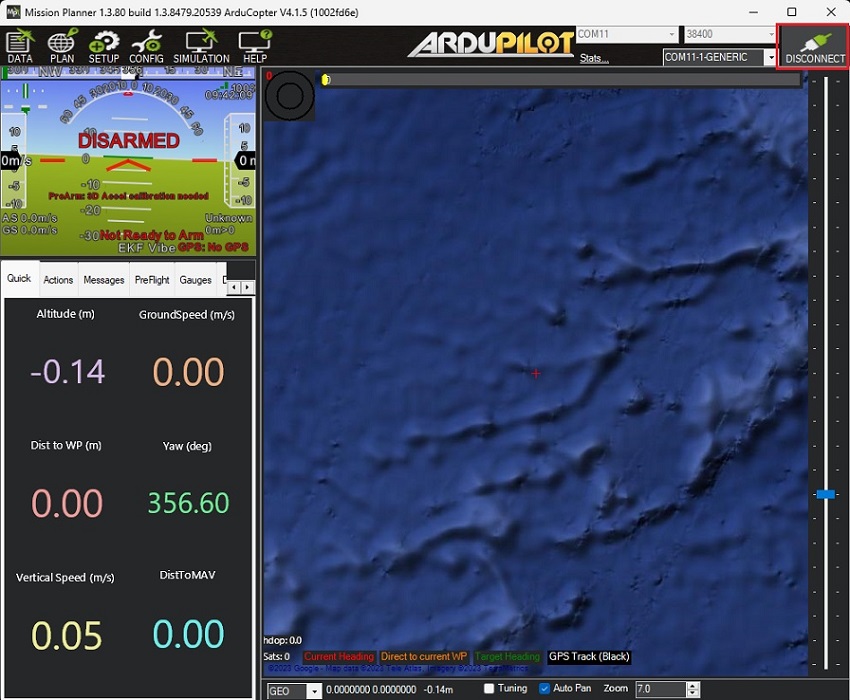
- Apri Mission Planner e collega il tuo Pixhawk ad esso con COM port.
- Vai su CONFIG –> Full Parameter List. Dato che la versione del firmware potrebbe essere diversa dalla tua, ecco un elenco di tutti i parametri che sono stati modificati rispetto ai valori predefiniti:
- COMPASS_ENABLE 1 -> 0 (Disabilitato)
- COMPASS_USE 1 -> 0 (Disabilitato)
- COMPASS_USE2 1 -> 0 (Disabilitato)
- COMPASS_USE3 1 -> 0 (Disabilitato)
- EK3_MAG_CAL 3 -> 2 (Mai)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Disabilita la configurazione automatica)
- GPS_AUTO_SWITCH 1 -> 0 (Usare la funzione primaria)
- GPS2_POS_X 0 -> Distanza sull'asse X dall'antenna GPS al controllore di volo IMU posizione (è necessario configurare questo parametro insieme a GPS2_POS_Y e GPS2_POS_Z per gli assi Y e Z)
- GPS_PRIMARY 0 -> 1 (Secondo GPS)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS1_TYPE 1 -> 0 (Nessuna)
- GPS2_TYPE 0 -> 2 (uBlox)
- SERIAL1_BAUD 57 -> 460 (460800)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Stampa Write Params per salvare le tue impostazioni.
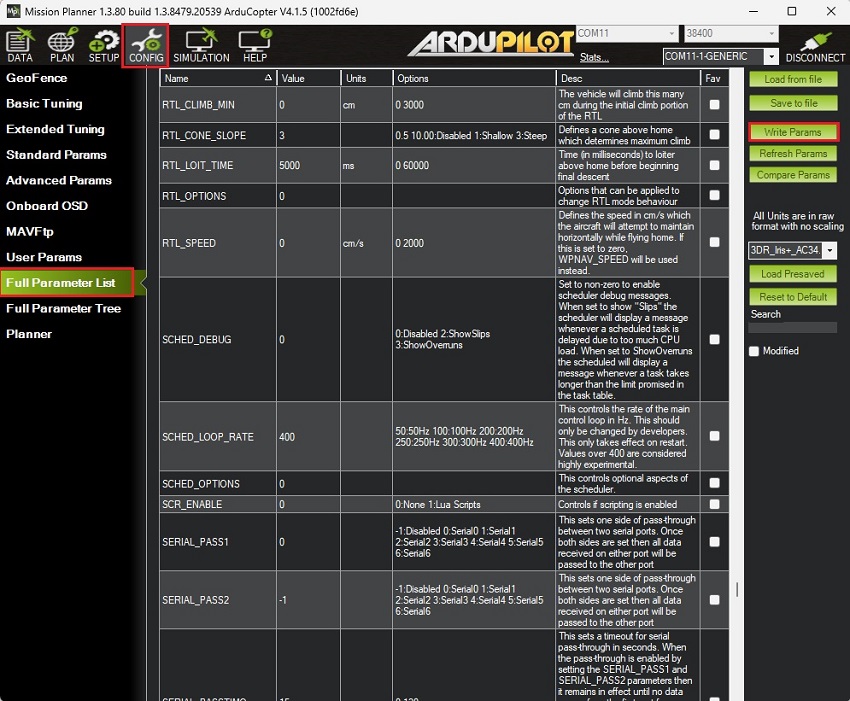
- Dopo aver salvato tutti i parametri, assicurati di scollegare l'alimentazione dall'autopilota scollegando il cavo USB per reimpostare l'autopilota.
Collega il ricevitore al tuo autopilota
- Collega l'antenna al ricevitore. Assicurati che l'antenna abbia una visuale libera del cielo; per scopi di prova, puoi posizionarla vicino a una finestra.
- Assicurati di avere la corretta JST cavo per il tuo Pixhawk.
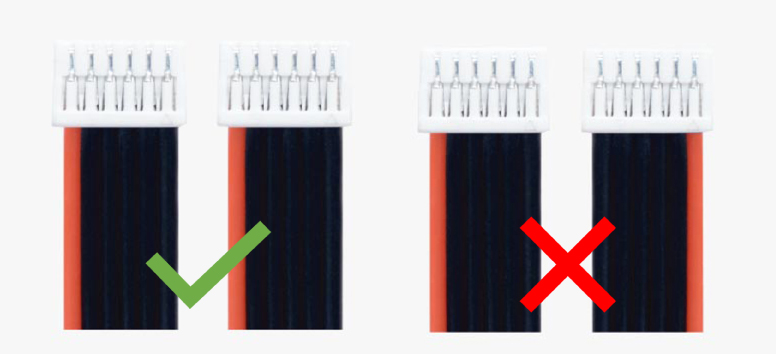
- Usa il JST connettore sul simpleRTK2B ricevitore e collegarlo al TELEM1 porta.
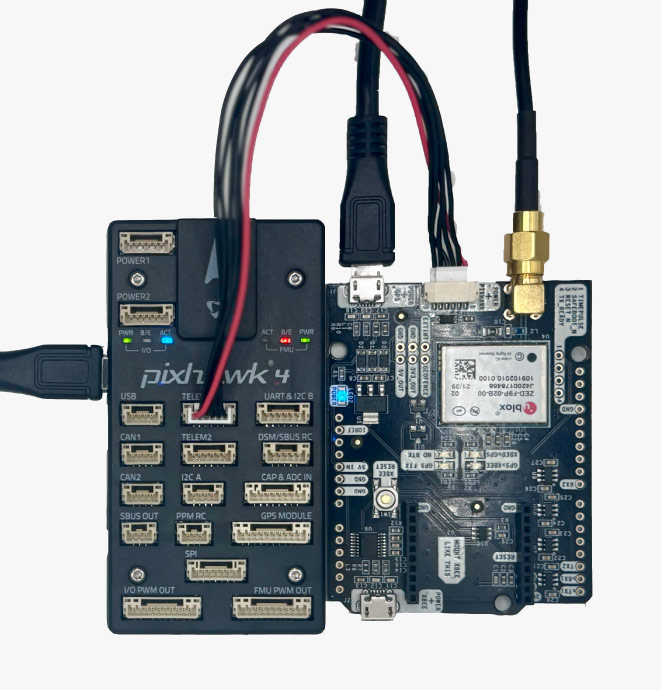
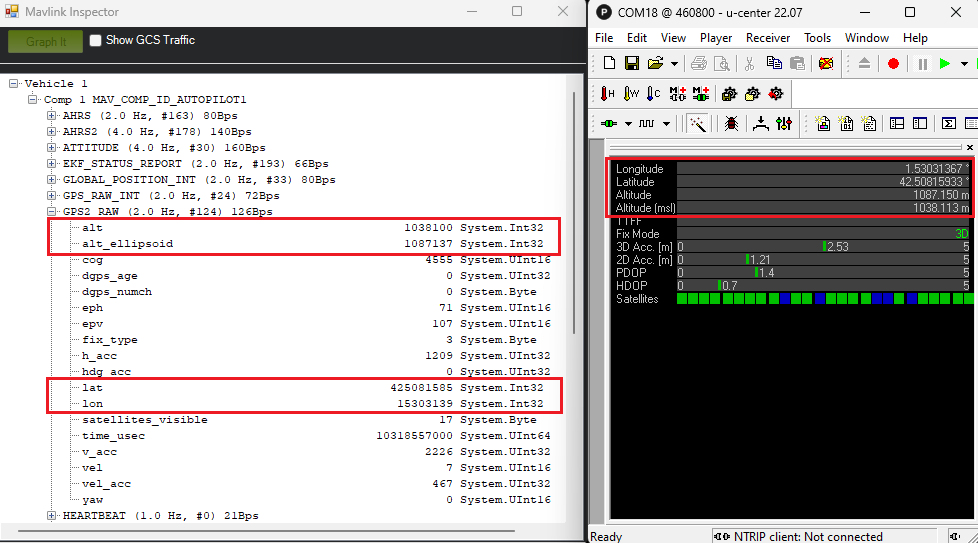
- Attiva il pilota automatico, vedrai GPS2 è connesso.
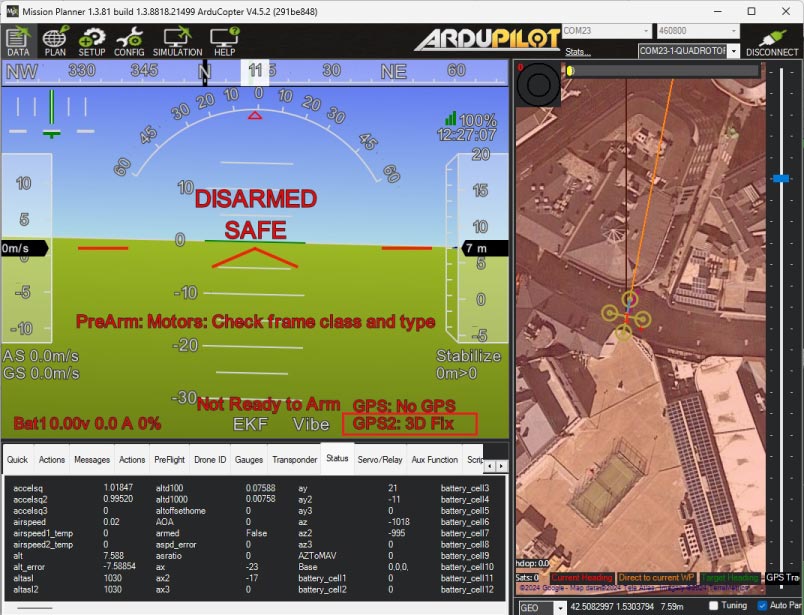
- In Mission Planner, puoi controllare il GPS informazioni andando a CTRL+F –> MAVlink inspector –> GPS2_RAW. Le informazioni su altitudine, latitudine e longitudine su Mission Planner dovrebbe essere lo stesso di sopra u-center.
Collegamento alle correzioni RTK
- Di default simpleRTK2B Il ricevitore avrà una precisione fino a 1.5 metri. Se si desidera ottenere una precisione di localizzazione a livello centimetrico, sarà necessario RTK corrections che può essere ricevuto da un locale NTRIP servizio o dal tuo RTK base stazione.
- NTRIP Service: Se hai una connessione internet nella zona in cui intendi operare, il modo più semplice per ricevere RTK corrections è attraverso un NTRIP service perché non hai bisogno di attrezzature aggiuntive. Guarda il tutorial. Come spedire NTRIP correzioni ad ArduPilot. Seguire il passaggio 4-8.
- Stazione base RTK: Se ti trovi in un luogo senza accesso internet affidabile, puoi configurare il tuo RTK base stazione. Ciò richiederà un'ulteriore simpleRTK2B – Basic Starter Kit per questo. La stazione base trasmetterà RTK corrections a ArduPilot, che consente di raggiungere una precisione a livello centimetrico anche in aree remote. Consulta il tutorial. Come inviare le correzioni della stazione base RTK ad ArduPilot. Seguire i passaggi 1-6.
- Tra pochi secondi, via Mission Planner si GPS2 cambio di stato a RTK Float/Fixed.
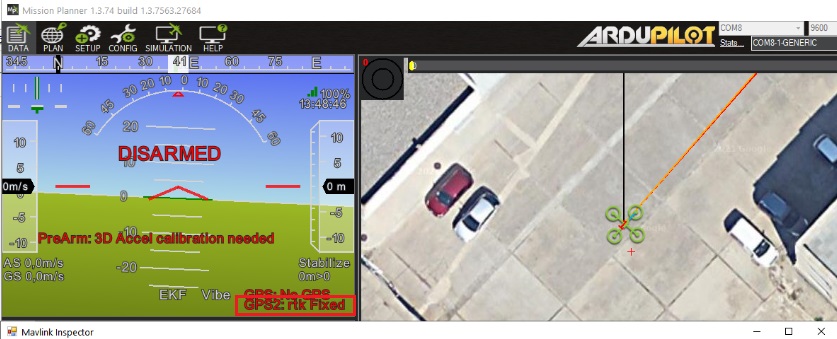
Ora puoi goderti il tuo ArduPilot progetto ad alta precisione RTK ricevitore!
Prodotti correlati
Se vuoi fare questo tutorial, abbiamo tutti i prodotti in magazzino e pronti per essere spediti.
-
 Plugins
Radio module Long Range (LR)
101,00€ Questo prodotto ha più varianti. Le opzioni possono essere scelte sulla pagina del prodotto - Plugins
Radio module eXtra Long Range (XLR)
161,00€ Questo prodotto ha più varianti. Le opzioni possono essere scelte sulla pagina del prodotto -
-

Assistente RTK
Trova i prodotti più adatti alle tue esigenze in poche semplici domande.