
 and


Come inviare le correzioni della stazione base RTK ad ArduPilot con Mission Planner, QGroundControl e MAVProxy

Sommario
Questo tutorial spiega come configurare MissionPlanner and QGroundControl spedire RTK corrections ai autopilota da parte di un base station. Le istruzioni sono state testate con simpleRTK2B Budget, simpleRTK2B Lite and simpleRTK3B Pro ricevitori.
Se preferisci usare un NTRIP service invece della tua stazione base, segui la Come spedire NTRIP Correzioni al tutorial su ArduPilot con MissionPlanner, QGroundControl e MAVProxy.
Hardware richiesto
- simpleRTK2B – Kit di base per principianti (ricevitore della stazione base)
- simpleRTK2B Intestazione: Starter Kit di base (rover ricevitore)
- Cavo da USB a USB-C
- Pixhawk set di cavi
- Holybro Pixhawk 6C (è possibile utilizzare il proprio autopilota preferito)
- PC o laptop con connessione a Internet.
Software richiesto
- Mission Planner or QGroundControl
- RTKlib strsvr (necessario solo per QGroundControl)
- MAVProxy (necessario solo per QGroundControl)
Come inviare le correzioni della stazione base RTK ad ArduPilot utilizzando Mission Planner o QGroundControl
Configurare e collegare il ricevitore della stazione base
Per configurare un ricevitore GNSS come stazione base, seguire le istruzioni ArduSimple lezione Come configurare simpleRTK2B come stazione base statica. In alternativa, se stai eseguendo il simpleRTK3B ricevitore seguire il tutorial Come configurare simpleRTK3B Pro come stazione base statica.
Configura e collega il rover ricevitore
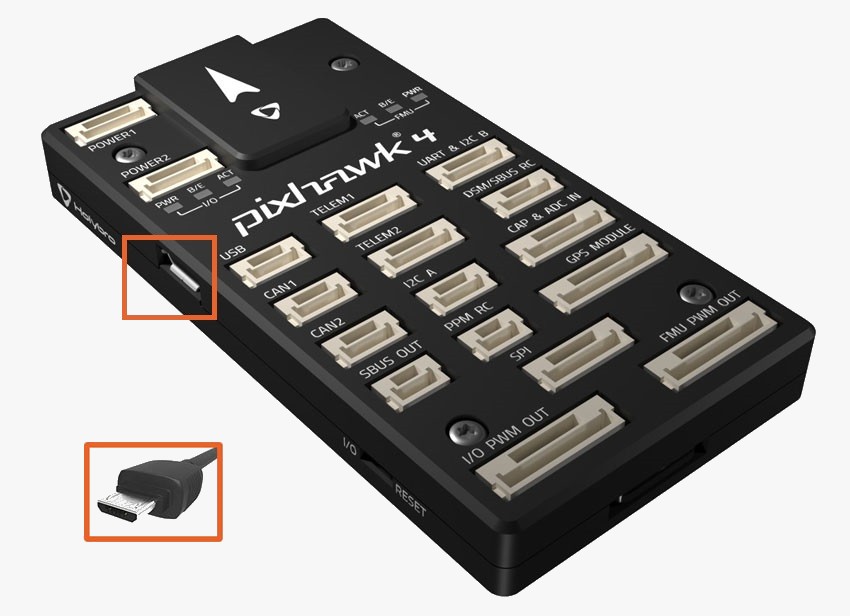
- Avvitare l'antenna SMA connectors ai ricevitori manualmente e assicurati di posizionare le antenne in un luogo con una visuale del cielo libera da ostacoli.
- Collega il ricevitore all'autopilota e verifica di avere un GPS lock.
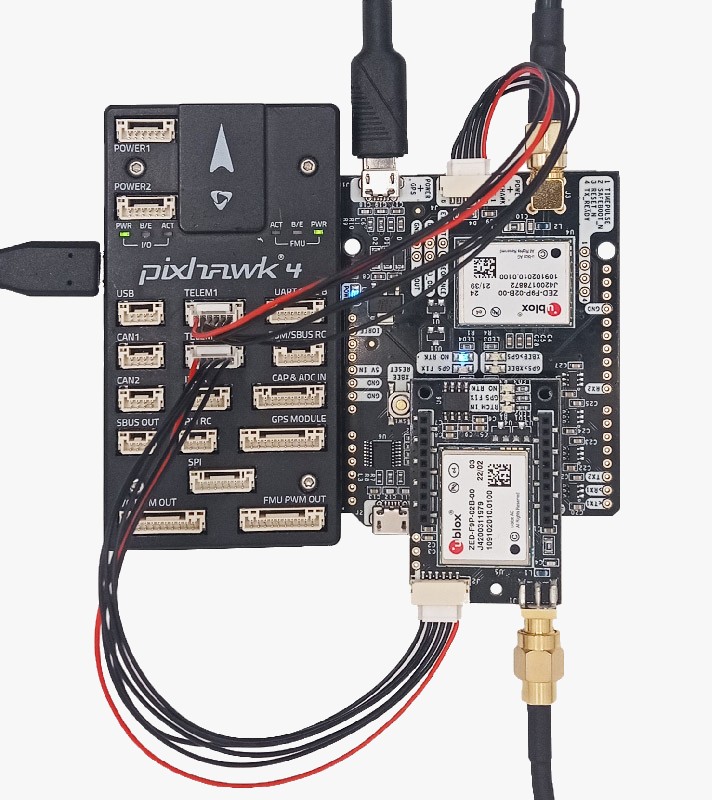
Invia le correzioni RTK da una stazione di terra utilizzando un ricevitore della stazione base
Con Mission Planner il procedimento è estremamente semplice, le istruzioni sono le stesse per simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) e simpleRTK3B Pro (Septentrio mosaic-X5ricevitori.
- Apri Mission Planner e connettiti al tuo rover autopilot tramite un COM port.
- Vai su SETUP -> Optional Hardware -> RTK/GPS Inject.
- Seleziona il COM port la stazione base GNSS viene utilizzata per connettersi al computer e impostare correttamente baudrate (normalmente 115200). Premere Connect.
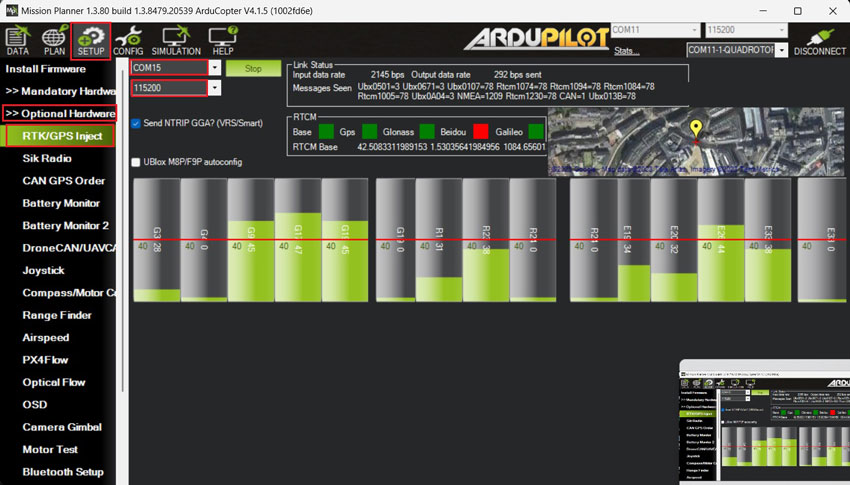
- Torna alla schermata principale di Mission PlannerTroverai sia la stazione base che il pilota automatico. rover posizioni.
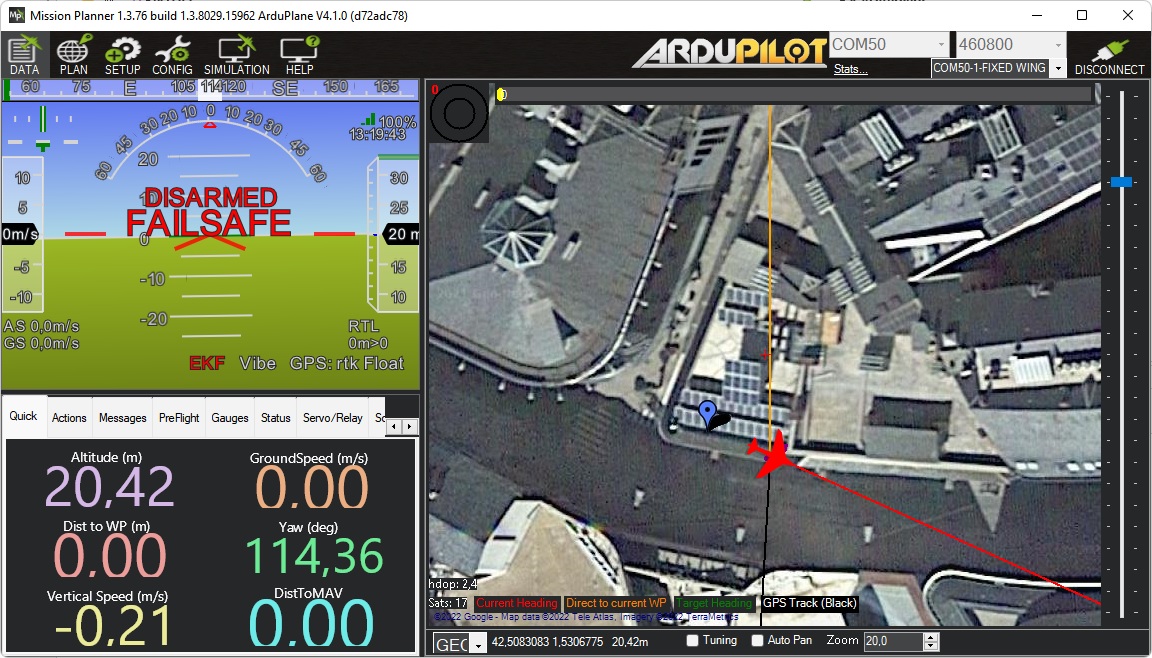
- Migliori rover sta ricevendo correttamente le correzioni RTCM provenienti dalla stazione base se Mission Planner GPS è in RTK Float/Fixed mode.
QGroundControl rileva automaticamente entrambi simpleRTK2B Budget
and simpleRTK3B Pro tavole (ma non le simpleRTK2B Lite), collegato tramite USB al computer su cui è in esecuzione.
Configura automaticamente il ricevitore e inizia a trasmettere le correzioni al ricevitore GNSS montato sul pilota automatico.
Abbiamo testato la configurazione automatica e il comportamento non è sempre quello previsto, quindi in questo tutorial ti mostreremo un metodo alternativo che supporta simpleRTK2B Lite ricevitori come stazioni base e funziona al 100% del tempo.
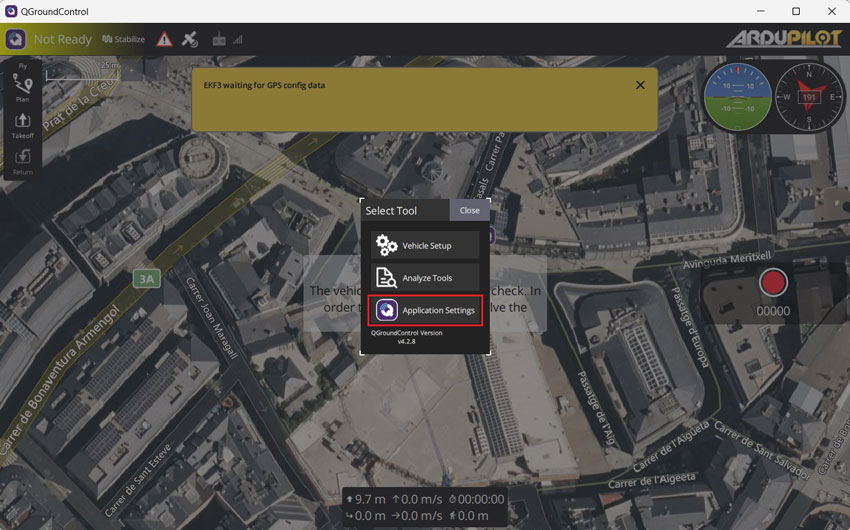
- Apri QGroundControl e premere Application Settings nel menu principale.
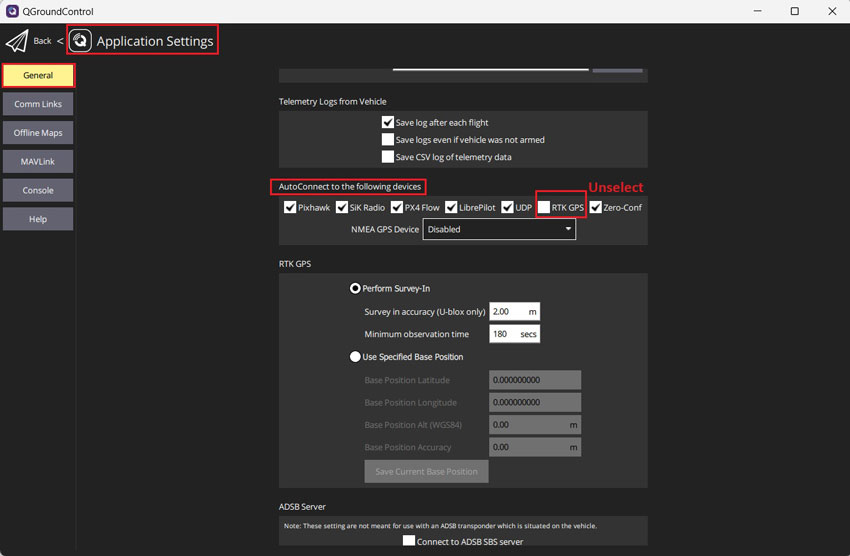
- Vai su General –> AutoConnect to the following devices –> Unselect RTK GPS.
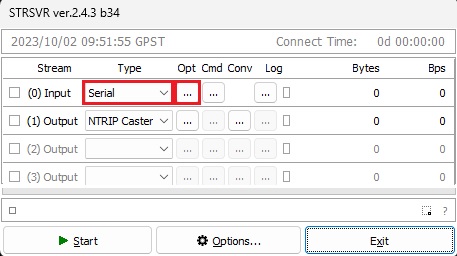
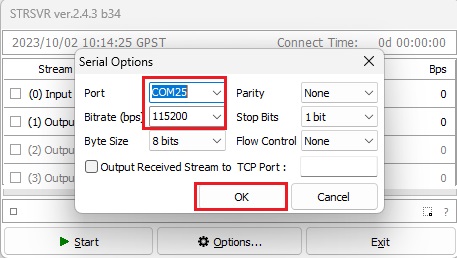
- Correre STRSVR application. Selezionare (0) Inserire come porta seriale, fare clic sul pulsante Opt….
- Impostato Port ai COM port del GNSS receiver stazione base. Imposta Bitrate (bps) alla tua GNSS receiver baudrate, fare clic su OK.
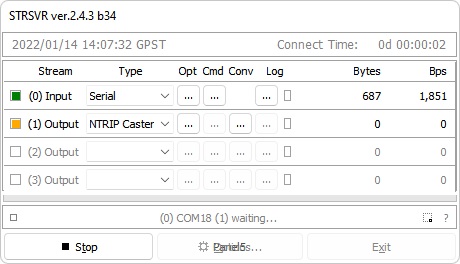
- Seleziona (1) Output as NTRIP Caster, click Opt… button.
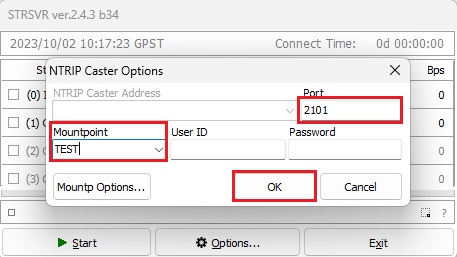
- Impostato Portdi strumenti adatti, questi 2101. Impostato Mountpointdi strumenti adatti, questi TESTPuoi andartene UserID and Password vuoto e clicca OK.
- Correre MAVProxy e andare a Link –> Add –> Serial. Selezionare il telemetry link o autopilota COM port e impostare Baud Rate. Clic Add Link.
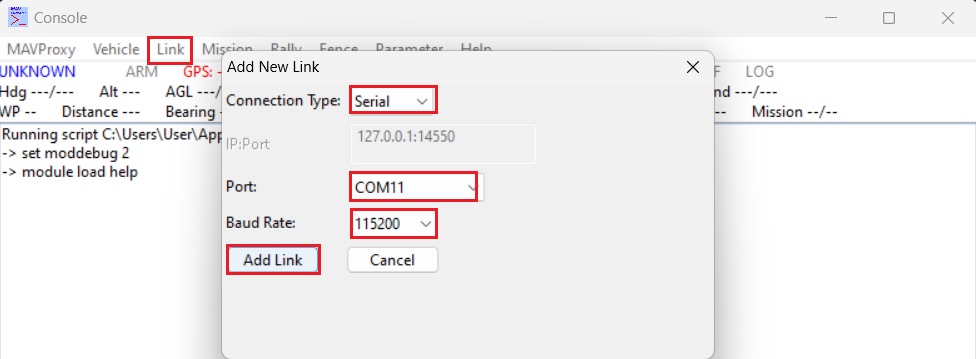
- Se la connessione è OK, il tuo MAVProxy La schermata dovrebbe apparire simile a questa.
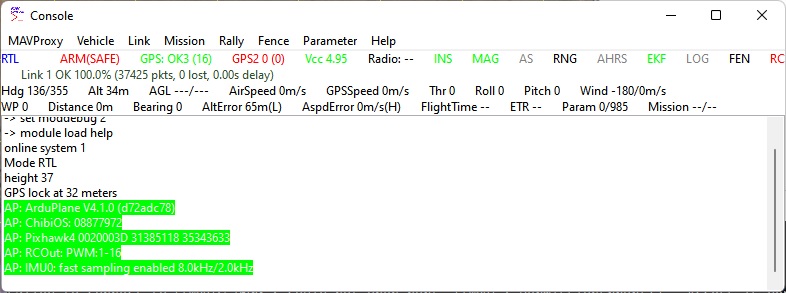
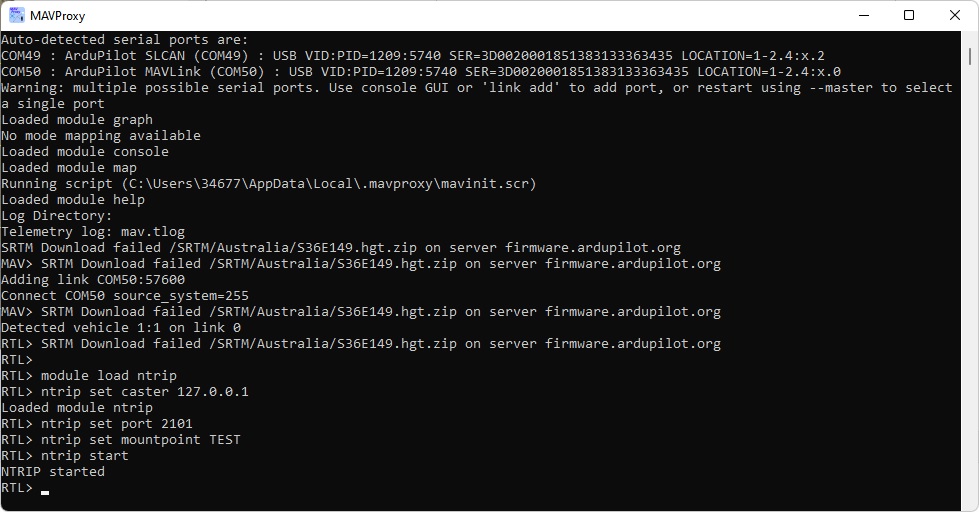
- Apri MAVProxy Finestra del terminale e tipo:
- module load ntrip
- ntrip set caster 127.0.0.1
- ntrip set port 2101
- ntrip set mountpoint TEST
- ntrip start
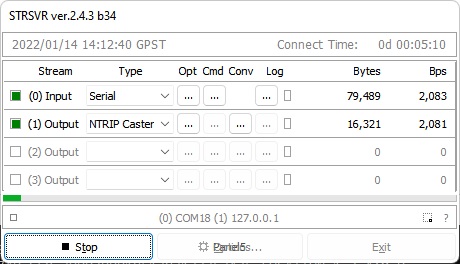
- Dopo aver completato il passaggio precedente, STRSVR Dovrebbe apparire simile all'esempio seguente, a indicare che la trasmissione dei dati è in corso.
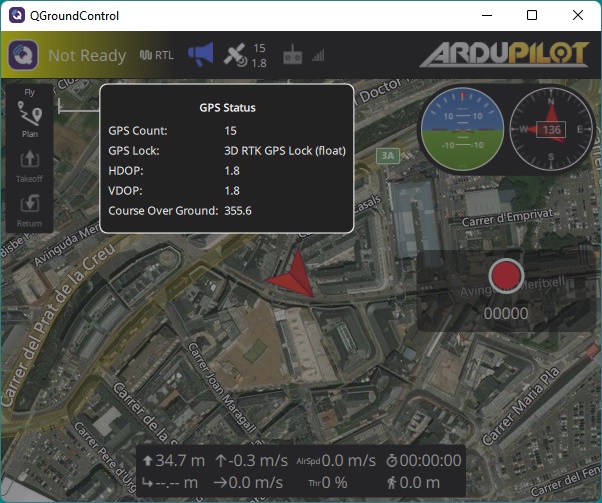
- Migliori GNSS receiver collegato al tuo autopilota riceverà RTCM messages dalla tua stazione base automaticamente e inserisci RTK fix/float mode.
Prodotti correlati
Se vuoi fare questo tutorial, abbiamo tutti i prodotti in magazzino e pronti per essere spediti.
- Sconto!
 Made in EuropeRTK starter kits
simpleRTK2B Heading – Basic Starter Kit
Da 414,00€ Questo prodotto ha più varianti. Le opzioni possono essere scelte sulla pagina del prodotto -
-

Assistente RTK
Trova i prodotti più adatti alle tue esigenze in poche semplici domande.