
 e


Come iniziare a utilizzare l'RTK su ArduPilot (e anche la navigazione con doppia antenna)

In questa pagina
Prodotti utilizzati in questo tutorial
Se state sviluppando un progetto relativo a veicoli senza pilota come droni (UAV), rover, imbarcazioni o persino sottomarini, per consentire la navigazione autonoma è necessario integrare il pilota automatico con un sistema di localizzazione GNSS/RTK di precisione. Sebbene il processo di integrazione possa risultare complesso, abbiamo preparato questo articolo per aiutarvi a muovere i primi passi.
Cosa sono ArduPilot, il controller di volo e la stazione di controllo a terra?
Il controller di volo è il componente hardware che esegue il firmware ArduPilot, fungendo da “cervello” centrale. Elabora i dati provenienti da vari sensori (come GPS, accelerometri e giroscopi) per stabilizzare e controllare il veicolo. Tra i controller di volo più diffusi compatibili con ArduPilot figurano Pixhawk, Cube e Navio2.
Nella maggior parte dei nostri tutorial effettuiamo i test con Pixhawk 4; se utilizzi altri controller di volo, dovrai regolare alcuni parametri.
Una stazione di controllo a terra è un'applicazione software, eseguibile su un computer, uno smartphone o un trasmettitore, che comunica con il proprio UAV tramite telemetria wireless o cavo USB. Mission Planner e QGroundControl sono due stazioni di controllo a terra ampiamente utilizzate e compatibili con ArduPilot. È possibile utilizzarle per configurare, controllare e monitorare i propri veicoli senza pilota.
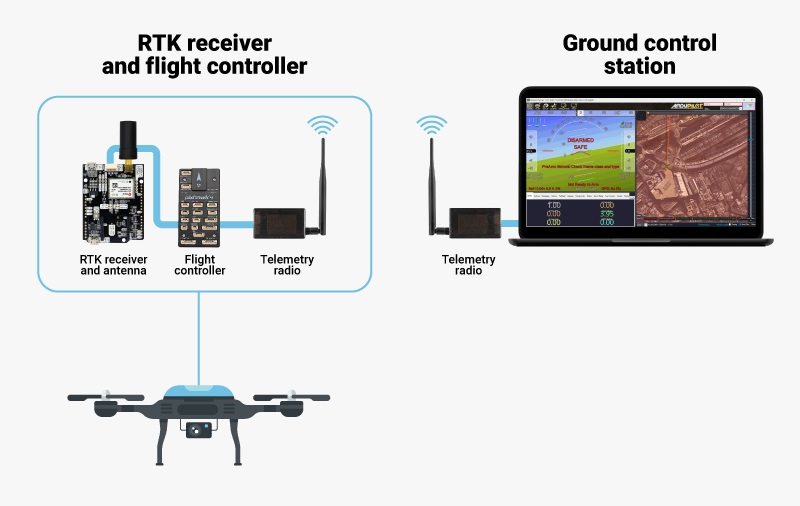
Come scegliere un ricevitore GNSS/RTK per il progetto ArduPilot?
L'integrazione di un ricevitore GNSS/RTK in un progetto ArduPilot garantisce un posizionamento e una navigazione GNSS precisi, consentendo operazioni autonome più accurate e affidabili.
Ti serve solo una posizione GPS precisa al centimetro
Se il tuo progetto ArduPilot richiede che il drone segua ripetutamente la stessa traiettoria di volo, si mantenga in volo stazionario, navighi e atterri a pochi centimetri da un waypoint prestabilito, è sufficiente un ricevitore GPS/RTK con una sola antenna, poiché garantisce un posizionamento GNSS preciso. In questo caso, consigliamo le seguenti schede GNSS/RTK:
- simpleRTK2B Budget (con tecnologia u-blox ZED-F9P) come opzione più conveniente.
Caratteristiche principali:
– Precisione GPS al centimetro
– Fino a10 aggiornamenti di posizione RTKal secondo

- simpleRTK3B Pro (basato su Septentrio Mosaic-X5) per funzionalità anti-jamming e anti-spoofing.
Caratteristiche principali:
– Precisione GPS fino a 10 millimetri
– Fino a 100aggiornamenti di posizione RTKal secondo
– Funzionalità anti-jamming e anti-spoofing
- simpleRTK3B Pro (basato su Septentrio Mosaic-X5) per funzionalità anti-jamming e anti-spoofing.
Queste schede sono adatte a scenari che richiedono un posizionamento preciso ma non un’elevata precisione di rotta, come le missioni con waypoint o la mappatura del terreno.
Sono necessari la posizione GPS e la direzione rilevata dalla doppia antenna
In questo caso consigliamo la bussola simpleRTK3B, dotata del ricevitore Unicore UM982.
Caratteristiche principali:
- Precisione GPS fino a 10 millimetri
- Precisione di rotta pari a 0,1° per metro di distanza della linea di base
- Fino a 50 aggiornamenti di posizione RTK al secondo
- Immunità di base alle interferenze
Come configurare un ricevitore GNSS/RTK con ArduPilot?
Per guidarti nella configurazione del ricevitore e nel suo utilizzo con ArduPilot, abbiamo preparato diversi tutorial.
Collega e configura il tuo ricevitore GNSS/RTK
- Segui i nostri tutorial per configurare il tuo ricevitore GNSS/RTK:
Ottieni una precisione al centimetro grazie alle correzioni RTK
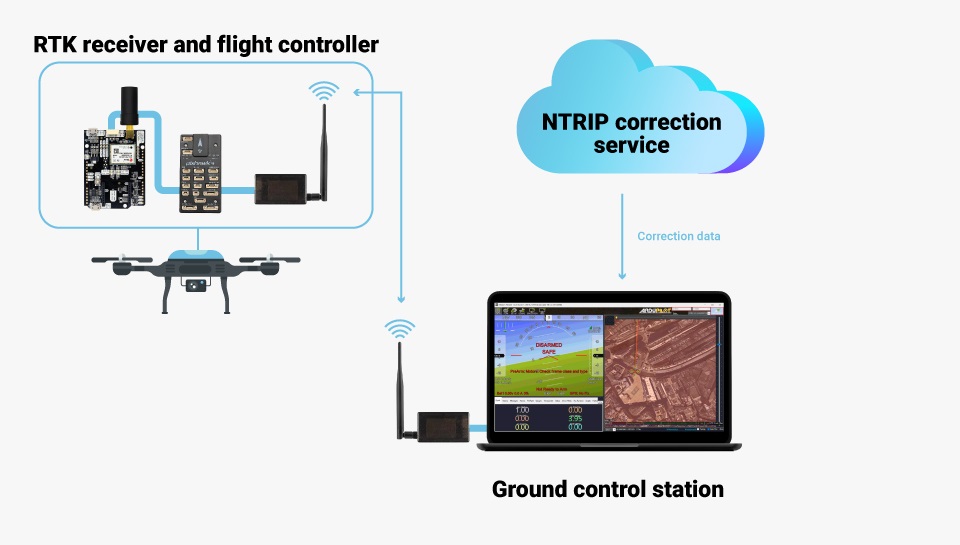
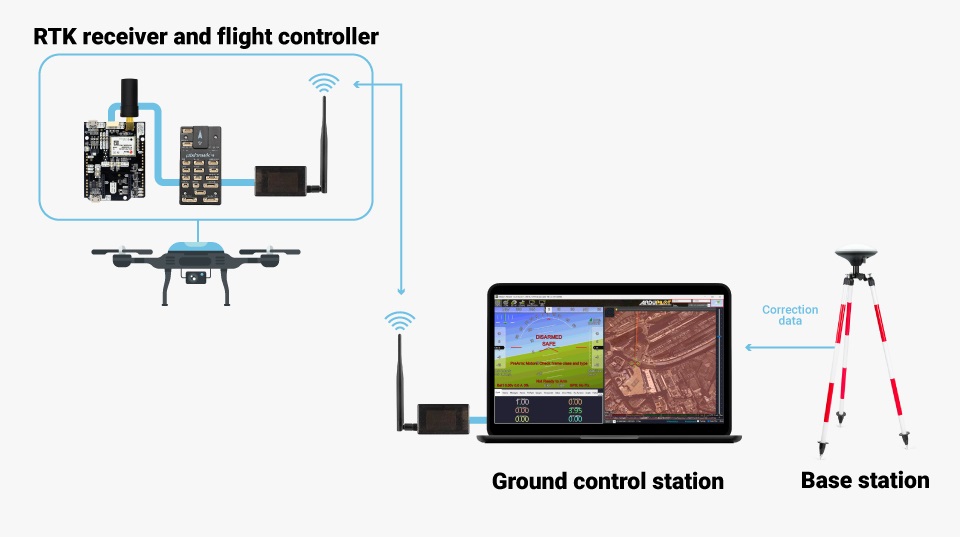
- Per ottenere una precisione di posizionamento dell'ordine dei centimetri, è necessario che i dati di correzione RTK vengano inviati al drone in tempo reale. Esistono due metodi principali per trasmettere questi dati di correzione:
- Utilizzo del servizio di correzione NTRIP: questo metodo è indicato per le aree dotate di una connessione Internet affidabile e di copertura del servizio NTRIP. Se non conosci alcun fornitore del servizio NTRIP nella tua zona, abbiamo preparato l’elenco dei fornitori di servizi di correzione RTK nel tuo Paese. In tal caso, segui la nostra guida sucome inviare le correzioni NTRIP ad ArduPilot.
-
- Utilizzo delle correzioni RTK da una stazione base: questo metodo è utile in aree in cui non è disponibile l’accesso a Internet o il servizio di correzione NTRIP, ma richiede attrezzature aggiuntive: un collegamento wireless tra la stazione base e il drone (Rover) e la stazione base stessa. Per istruzioni dettagliate, è possibile consultare il tutorial di ArduSimple sull’invio delle correzioni RTK dalla stazione base ad ArduPilot.
Hai ancora problemi?
Contattaci per ricevere assistenza da un vero ingegnere — non dall’intelligenza artificiale — oppure richiedi il tutorial che ti manca